档案八防一体化系统解耦:环境感知模块与设备控制模块分离设计
原创
档案八防一体化系统解耦:环境感知模块与设备控制模块分离设计
原创
BJ盛世宏博小程
发布于 2026-10-09 10:28:51
发布于 2026-10-09 10:28:51
档案八防一体化系统解耦:环境感知模块与设备控制模块分离设计
物联网 · 盛世宏博 · 系统解耦架构设计
一、为什么要解耦:一体化系统的隐性代价
档案库房"八防"(防火、防盗、防潮、防光、防尘、防高温、防低温、防虫)一体化系统在实际落地中,普遍存在将传感器采集、逻辑判断、设备驱动全部耦合在单一控制器或单一软件进程中的做法。初期看似简洁,但随着系统规模扩大、设备种类增多、联动逻辑复杂化,耦合架构的隐性代价逐渐暴露:
耦合架构的典型问题 | 具体表现 |
|---|---|
故障扩散 | 一个传感器通信异常导致整个控制循环阻塞,空调、除湿机全部失联 |
升级困难 | 新增一种传感器协议需要重新编译整个系统,停机升级影响全天候运行 |
调试复杂 | 环境数据异常时无法快速判断是感知层问题还是控制层问题 |
扩展性差 | 不同库房的设备品牌、协议各异,每接入一个新设备就要改主控逻辑 |
责任边界模糊 | 感知不准导致控制误动作时,难以界定是传感器问题还是控制算法问题 |
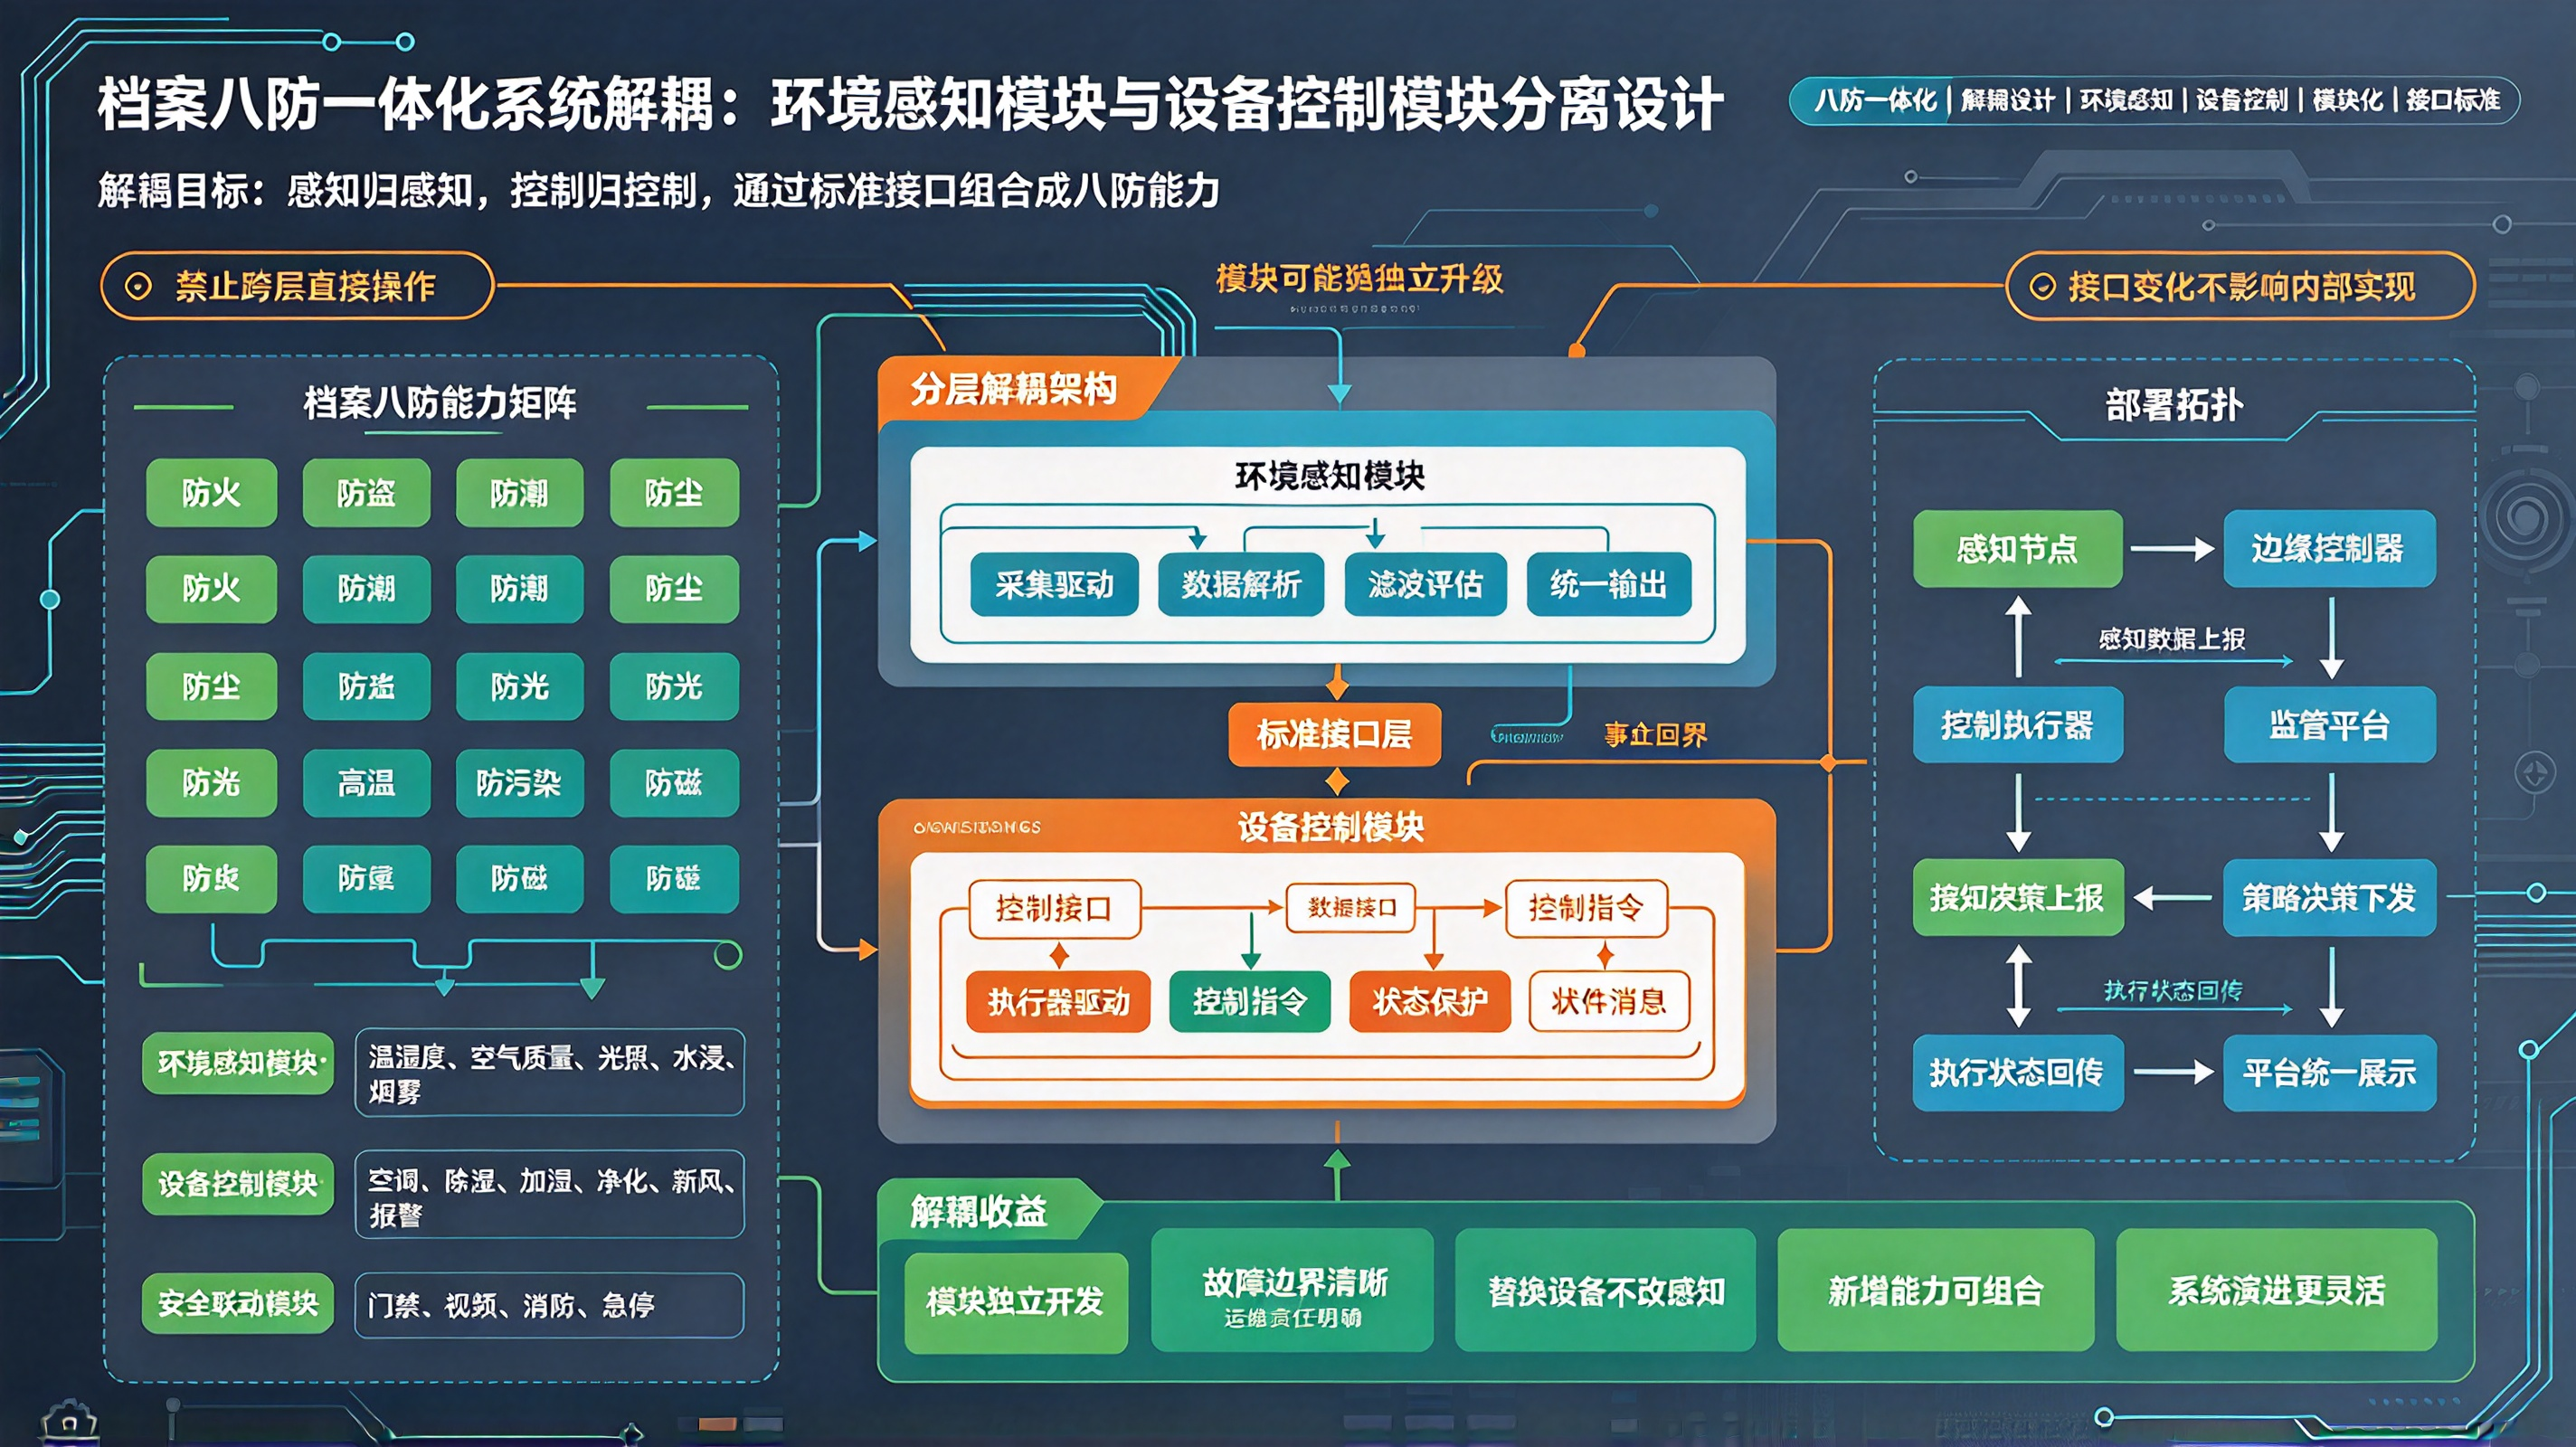
解耦的核心目标:将"感知"与"控制"拆分为两个独立运行的模块,通过标准化接口通信。感知模块只负责"看",控制模块只负责"动",两者之间的决策逻辑作为独立中间层,各司其职、互不阻塞。
二、解耦架构总览
┌─────────────────────────────────────────────────────────────────────┐
│ 解耦三层架构                                                       │
│                                                                     │
│  ┌─────────────────────┐    标准数据接口    ┌────────────────────┐│
│  │   环境感知模块       │ ───────────────▶ │  决策引擎层         ││
│  │                     │                   │                     ││
│  │ · 传感器协议适配    │   控制指令接口    │ · 八防规则引擎     ││
│  │ · 数据采集与校准    │ ◀─────────────── │ · 联动逻辑判断     ││
│  │ · 异常检测与标记    │                   │ · 防冲突仲裁       ││
│  │ · 本地缓存          │                   │ · 安全边界守护     ││
│  └─────────────────────┘                   └─────────┬──────────┘│
│                                                      │            │
│  ┌─────────────────────┐    设备驱动接口             │            │
│  │   设备控制模块       │ ◀──────────────────────────┘            │
│  │                     │                                        │
│  │ · 设备协议适配      │    状态反馈接口                         │
│  │ · 指令队列与重试    │ ─────────────────────▶ 决策引擎层       │
│  │ · 互锁保护          │                                        │
│  │ · 手动/自动切换     │                                        │
│  └─────────────────────┘                                        │
│                                                                     │
│ 关键设计原则:                                                     │
│ · 感知模块与控制模块之间无直接调用关系,全部通过决策引擎中转        │
│ · 任一模块崩溃不影响其他模块独立运行(感知断联时控制维持最后状态)  │
│ · 模块间通信采用消息队列,支持异步、缓冲、重放                    │
└─────────────────────────────────────────────────────────────────────┘
三、环境感知模块设计
3.1 模块职责与接口
# sensing_module.py
from dataclasses import dataclass, field
from typing import Dict, List, Optional, Callable
from enum import Enum
import time
import json

class SensorStatus(Enum):
    NORMAL = "normal"
    WARNING = "warning"       # 读数可疑但未确认故障
    FAULT = "fault"           # 确认故障
    CALIBRATING = "calibrating"

@dataclass
class SensorReading:
    sensor_id: str
    sensor_type: str          # temperature / humidity / smoke / water / pm25 / voc / lux / door
    zone_id: str
    value: float
    unit: str
    timestamp: float
    status: SensorStatus = SensorStatus.NORMAL
    confidence: float = 1.0   # 置信度 0~1
    raw_data: Optional[dict] = None

@dataclass
class SensorConfig:
    sensor_id: str
    sensor_type: str
    zone_id: str
    protocol: str             # modbus / bacnet / lorawan / tcp / analog
    address: str
    poll_interval: float = 30.0
    calibration_offset: float = 0.0
    valid_range: tuple = (0, 100)
    fault_threshold: int = 3  # 连续异常次数触发故障

class SensingModule:
    """环境感知模块——只负责采集、校准、标记,不做任何控制决策"""

    def __init__(self, message_bus=None):
        self.sensors: Dict[str, SensorConfig] = {}
        self.latest_readings: Dict[str, SensorReading] = {}
        self.consecutive_errors: Dict[str, int] = {}
        self.message_bus = message_bus
        self._running = False

    def register_sensor(self, config: SensorConfig):
        """注册传感器"""
        self.sensors[config.sensor_id] = config
        self.consecutive_errors[config.sensor_id] = 0

    def poll_once(self, sensor_id: str) -> Optional[SensorReading]:
        """单次轮询单个传感器"""
        config = self.sensors.get(sensor_id)
        if not config:
            return None

        try:
            raw_value = self._read_from_device(config)
            value = raw_value + config.calibration_offset

            # 量程校验
            if value < config.valid_range[0] or value > config.valid_range[1]:
                self.consecutive_errors[sensor_id] += 1
                status = SensorStatus.WARNING
                confidence = 0.3
            else:
                self.consecutive_errors[sensor_id] = 0
                status = SensorStatus.NORMAL
                confidence = 1.0

            # 故障判定
            if self.consecutive_errors[sensor_id] >= config.fault_threshold:
                status = SensorStatus.FAULT
                confidence = 0.0

            reading = SensorReading(
                sensor_id=sensor_id,
                sensor_type=config.sensor_type,
                zone_id=config.zone_id,
                value=value,
                unit=self._get_unit(config.sensor_type),
                timestamp=time.time(),
                status=status,
                confidence=confidence,
                raw_data={"raw": raw_value, "protocol": config.protocol}
            )

            self.latest_readings[sensor_id] = reading

            # 发布到消息总线(供决策引擎消费)
            if self.message_bus:
                self.message_bus.publish("sensing/reading", reading)

            return reading

        except Exception as e:
            self.consecutive_errors[sensor_id] += 1
            if self.consecutive_errors[sensor_id] >= config.fault_threshold:
                reading = SensorReading(
                    sensor_id=sensor_id,
                    sensor_type=config.sensor_type,
                    zone_id=config.zone_id,
                    value=0,
                    unit=self._get_unit(config.sensor_type),
                    timestamp=time.time(),
                    status=SensorStatus.FAULT,
                    confidence=0.0
                )
                self.latest_readings[sensor_id] = reading
                if self.message_bus:
                    self.message_bus.publish("sensing/fault", reading)
            return None

    def poll_all(self) -> Dict[str, SensorReading]:
        """轮询所有传感器"""
        results = {}
        for sensor_id in self.sensors:
            reading = self.poll_once(sensor_id)
            if reading:
                results[sensor_id] = reading
        return results

    def get_readings_by_zone(self, zone_id: str) -> Dict[str, SensorReading]:
        """按区域获取最新读数"""
        return {
            sid: r for sid, r in self.latest_readings.items()
            if r.zone_id == zone_id and r.status != SensorStatus.FAULT
        }

    def get_readings_by_type(self, sensor_type: str) -> Dict[str, SensorReading]:
        """按类型获取最新读数"""
        return {
            sid: r for sid, r in self.latest_readings.items()
            if r.sensor_type == sensor_type and r.status != SensorStatus.FAULT
        }

    def _read_from_device(self, config: SensorConfig) -> float:
        """根据协议读取设备数据(实际项目中对接具体协议库)"""
        # 此处为示意,实际对接 modbus/lorawan/bacnet 等
        if config.protocol == "modbus":
            return self._modbus_read(config.address)
        elif config.protocol == "bacnet":
            return self._bacnet_read(config.address)
        elif config.protocol == "tcp":
            return self._tcp_read(config.address)
        else:
            return 0.0

    def _modbus_read(self, address: str) -> float:
        # 实际实现:modbus_tk / pymodbus
        return 22.5  # placeholder

    def _bacnet_read(self, address: str) -> float:
        # 实际实现:bacpypes
        return 50.0  # placeholder

    def _tcp_read(self, address: str) -> float:
        # 实际实现:socket 通讯
        return 22.0  # placeholder

    def _get_unit(self, sensor_type: str) -> str:
        units = {
            "temperature": "°C", "humidity": "%RH", "smoke": "ppm",
            "water": "bool", "pm25": "μg/m³", "voc": "mg/m³",
            "lux": "lux", "door": "bool", "static": "V", "co2": "ppm"
        }
        return units.get(sensor_type, "unknown")
3.2 感知模块的关键设计要点
- 独立进程/容器运行:感知模块崩溃不应影响控制模块,反之亦然。
- 本地缓存:网络中断时,感知数据在本地 SQLite 或环形缓冲区中暂存,恢复后补传。
- 置信度标记:每个读数携带置信度,决策引擎可根据置信度决定是否采信(如多个传感器交叉验证)。
- 故障隔离:单个传感器故障只标记自身状态,不阻塞其他传感器的采集循环。
四、设备控制模块设计
4.1 模块职责与接口
# control_module.py
from dataclasses import dataclass, field
from typing import Dict, List, Optional, Callable
from enum import Enum
import time
import queue

class DeviceStatus(Enum):
    IDLE = "idle"
    RUNNING = "running"
    ERROR = "error"
    OFFLINE = "offline"
    LOCKED = "locked"         # 被互锁保护

class DeviceMode(Enum):
    AUTO = "auto"             # 自动模式(接收决策引擎指令)
    MANUAL = "manual"         # 手动模式(现场优先)
    MAINTENANCE = "maintenance"  # 维护模式(禁用自动指令)

@dataclass
class DeviceCommand:
    device_id: str
    command: str              # start / stop / set_param
    params: dict = field(default_factory=dict)
    priority: int = 5         # 1最高
    timestamp: float = 0
    source: str = "decision_engine"  # 指令来源

@dataclass
class DeviceState:
    device_id: str
    device_type: str          # ac / dehumidifier / humidifier / purifier / exhaust / fresh_air / siren / door_lock
    zone_id: str
    status: DeviceStatus
    current_params: dict = field(default_factory=dict)
    last_command: Optional[DeviceCommand] = None
    last_response: str = ""
    mode: DeviceMode = DeviceMode.AUTO
    interlocks: List[str] = field(default_factory=list)  # 互锁设备列表

class ControlModule:
    """设备控制模块——只负责接收指令、驱动设备、反馈状态"""

    def __init__(self, message_bus=None):
        self.devices: Dict[str, DeviceState] = {}
        self.command_queue: queue.PriorityQueue = queue.PriorityQueue()
        self.message_bus = message_bus
        self._running = False
        self.interlock_table: Dict[str, List[str]] = {
            "dehumidifier": ["humidifier"],
            "humidifier": ["dehumidifier"],
            "ac_cool": ["heater"],
            "heater": ["ac_cool"],
            "fresh_air": ["exhaust"],
        }

    def register_device(self, device_id: str, device_type: str,
                       zone_id: str, interlocks: List[str] = None):
        """注册设备"""
        self.devices[device_id] = DeviceState(
            device_id=device_id,
            device_type=device_type,
            zone_id=zone_id,
            status=DeviceStatus.IDLE,
            interlocks=interlocks or []
        )

    def submit_command(self, cmd: DeviceCommand) -> bool:
        """提交控制指令(来自决策引擎)"""
        device = self.devices.get(cmd.device_id)
        if not device:
            return False

        # 手动/维护模式拦截
        if device.mode == DeviceMode.MAINTENANCE:
            return False
        if device.mode == DeviceMode.MANUAL and cmd.source != "local_manual":
            return False

        # 互锁检查
        if not self._check_interlock(device, cmd):
            device.status = DeviceStatus.LOCKED
            return False

        cmd.timestamp = cmd.timestamp or time.time()
        self.command_queue.put((cmd.priority, cmd))
        return True

    def execute_loop(self):
        """指令执行循环(独立线程运行)"""
        while self._running:
            try:
                priority, cmd = self.command_queue.get(timeout=1.0)
                self._execute_command(cmd)
            except queue.Empty:
                continue

    def _execute_command(self, cmd: DeviceCommand):
        """执行单条指令"""
        device = self.devices.get(cmd.device_id)
        if not device:
            return

        try:
            # 根据设备类型调用对应驱动
            result = self._drive_device(device, cmd)

            if result:
                device.status = DeviceStatus.RUNNING if cmd.command == "start" else DeviceStatus.IDLE
                device.last_command = cmd
                device.last_response = "ok"

                # 反馈状态到消息总线
                if self.message_bus:
                    self.message_bus.publish("control/state_change", {
                        "device_id": device.device_id,
                        "status": device.status.value,
                        "params": device.current_params
                    })
            else:
                device.status = DeviceStatus.ERROR
                device.last_response = "execution_failed"

        except Exception as e:
            device.status = DeviceStatus.ERROR
            device.last_response = str(e)

    def _drive_device(self, device: DeviceState, cmd: DeviceCommand) -> bool:
        """设备驱动层(实际项目中对接具体协议)"""
        if device.device_type == "ac":
            return self._drive_ac(device, cmd)
        elif device.device_type == "dehumidifier":
            return self._drive_dehumidifier(device, cmd)
        elif device.device_type == "humidifier":
            return self._drive_humidifier(device, cmd)
        elif device.device_type == "purifier":
            return self._drive_purifier(device, cmd)
        elif device.device_type == "fresh_air":
            return self._drive_fresh_air(device, cmd)
        elif device.device_type == "exhaust":
            return self._drive_exhaust(device, cmd)
        elif device.device_type == "siren":
            return self._drive_siren(device, cmd)
        else:
            return False

    def _drive_ac(self, device: DeviceState, cmd: DeviceCommand) -> bool:
        # 对接空调控制器
        if cmd.command == "start":
            device.current_params["power"] = "on"
            if "mode" in cmd.params:
                device.current_params["mode"] = cmd.params["mode"]
        elif cmd.command == "stop":
            device.current_params["power"] = "off"
        elif cmd.command == "set_param":
            device.current_params.update(cmd.params)
        return True

    def _drive_dehumidifier(self, device: DeviceState, cmd: DeviceCommand) -> bool:
        if cmd.command == "start":
            device.current_params["power"] = "on"
        elif cmd.command == "stop":
            device.current_params["power"] = "off"
        return True

    def _drive_humidifier(self, device: DeviceState, cmd: DeviceCommand) -> bool:
        if cmd.command == "start":
            device.current_params["power"] = "on"
        elif cmd.command == "stop":
            device.current_params["power"] = "off"
        return True

    def _drive_purifier(self, device: DeviceState, cmd: DeviceCommand) -> bool:
        if cmd.command == "start":
            device.current_params["power"] = "on"
            if "level" in cmd.params:
                device.current_params["level"] = cmd.params["level"]
        elif cmd.command == "stop":
            device.current_params["power"] = "off"
        return True

    def _drive_fresh_air(self, device: DeviceState, cmd: DeviceCommand) -> bool:
        if cmd.command == "start":
            device.current_params["power"] = "on"
            if "speed" in cmd.params:
                device.current_params["speed"] = cmd.params["speed"]
        elif cmd.command == "stop":
            device.current_params["power"] = "off"
        return True

    def _drive_exhaust(self, device: DeviceState, cmd: DeviceCommand) -> bool:
        if cmd.command == "start":
            device.current_params["power"] = "on"
        elif cmd.command == "stop":
            device.current_params["power"] = "off"
        return True

    def _drive_siren(self, device: DeviceState, cmd: DeviceCommand) -> bool:
        if cmd.command == "start":
            device.current_params["power"] = "on"
        elif cmd.command == "stop":
            device.current_params["power"] = "off"
        return True

    def _check_interlock(self, device: DeviceState, cmd: DeviceCommand) -> bool:
        """互锁检查"""
        all_interlocks = set(device.interlocks)
        for dev_id, dev_state in self.devices.items():
            if dev_id != device.device_id:
                for il in dev_state.interlocks:
                    if il == device.device_id:
                        all_interlocks.add(dev_id)

        if cmd.command == "start":
            for other_id in all_interlocks:
                other = self.devices.get(other_id)
                if other and other.status == DeviceStatus.RUNNING:
                    return False
        return True

    def set_device_mode(self, device_id: str, mode: DeviceMode):
        """设置设备模式(手动/自动/维护)"""
        device = self.devices.get(device_id)
        if device:
            device.mode = mode

    def get_device_states(self, zone_id: str = None) -> Dict[str, DeviceState]:
        """获取设备状态"""
        if zone_id:
            return {k: v for k, v in self.devices.items() if v.zone_id == zone_id}
        return dict(self.devices)
4.2 控制模块的关键设计要点
- 指令队列+优先级:紧急指令(如消防)优先执行,普通调控指令排队。
- 互锁保护:硬件层面的互斥逻辑在控制模块内部实现,即使决策引擎发出冲突指令,控制模块也能拦截。
- 模式管理:支持自动/手动/维护三种模式,维护模式下自动指令全部拒绝,保障现场检修安全。
- 状态反馈闭环:每条指令执行后向决策引擎反馈结果,决策引擎据此更新联动状态机。
五、决策引擎层(中间层)
5.1 核心逻辑
# decision_engine.py
from dataclasses import dataclass
from typing import Dict, List, Optional
import time

@dataclass
class Rule:
    rule_id: str
    trigger_type: str          # sensor_type
    trigger_condition: dict    # {"operator": ">", "value": 24}
    target_devices: List[dict] # [{"device_id": "ac_01", "command": "start", "params": {...}}]
    priority: int = 5
    cooldown: float = 300      # 冷却时间(秒)
    enabled: bool = True

class DecisionEngine:
    """决策引擎——解耦感知与控制的中间层"""

    def __init__(self, sensing_module, control_module, message_bus=None):
        self.sensing = sensing_module
        self.control = control_module
        self.message_bus = message_bus
        self.rules: Dict[str, Rule] = {}
        self.last_trigger_time: Dict[str, float] = {}
        self._running = False

    def register_rule(self, rule: Rule):
        self.rules[rule.rule_id] = rule

    def evaluate(self, reading) -> List[dict]:
        """评估单条感知数据,生成控制指令"""
        if reading.status.value == "fault":
            return []  # 故障传感器不参与决策

        triggered_actions = []

        for rule in self.rules.values():
            if not rule.enabled:
                continue
            if rule.trigger_type != reading.sensor_type:
                continue

            # 条件判断
            condition = rule.trigger_condition
            value = reading.value
            matched = False

            if condition.get("operator") == ">" and value > condition["value"]:
                matched = True
            elif condition.get("operator") == "<" and value < condition["value"]:
                matched = True
            elif condition.get("operator") == ">=" and value >= condition["value"]:
                matched = True
            elif condition.get("operator") == "<=" and value <= condition["value"]:
                matched = True
            elif condition.get("operator") == "==" and value == condition["value"]:
                matched = True

            if matched:
                # 冷却检查
                now = time.time()
                last = self.last_trigger_time.get(rule.rule_id, 0)
                if now - last < rule.cooldown:
                    continue

                for target in rule.target_devices:
                    cmd = DeviceCommand(
                        device_id=target["device_id"],
                        command=target["command"],
                        params=target.get("params", {}),
                        priority=rule.priority,
                        source="decision_engine"
                    )
                    success = self.control.submit_command(cmd)
                    if success:
                        triggered_actions.append({
                            "rule_id": rule.rule_id,
                            "device_id": target["device_id"],
                            "command": target["command"]
                        })

                self.last_trigger_time[rule.rule_id] = now

        return triggered_actions

    def run_loop(self):
        """主循环:消费感知消息,驱动决策"""
        while self._running:
            # 从消息总线获取最新读数
            reading = self.message_bus.consume("sensing/reading")
            if reading:
                actions = self.evaluate(reading)
                if actions and self.message_bus:
                    self.message_bus.publish("decision/actions", actions)
            time.sleep(0.1)
5.2 八防规则配置示例
def load_eight_protection_rules(engine: DecisionEngine):
    """加载八防联动规则"""

    # 防高温
    engine.register_rule(Rule(
        rule_id="anti_high_temp",
        trigger_type="temperature",
        trigger_condition={"operator": ">", "value": 24},
        target_devices=[{"device_id": "ac_01", "command": "start",
                       "params": {"mode": "cool", "setpoint": 22}}],
        priority=3, cooldown=300
    ))

    # 防低温
    engine.register_rule(Rule(
        rule_id="anti_low_temp",
        trigger_type="temperature",
        trigger_condition={"operator": "<", "value": 14},
        target_devices=[{"device_id": "heater_01", "command": "start"}],
        priority=3, cooldown=300
    ))

    # 防潮
    engine.register_rule(Rule(
        rule_id="anti_high_humi",
        trigger_type="humidity",
        trigger_condition={"operator": ">", "value": 60},
        target_devices=[{"device_id": "dehumidifier_01", "command": "start"}],
        priority=3, cooldown=600
    ))

    # 防火
    engine.register_rule(Rule(
        rule_id="anti_fire",
        trigger_type="smoke",
        trigger_condition={"operator": ">", "value": 0.5},
        target_devices=[
            {"device_id": "ac_01", "command": "stop"},
            {"device_id": "fresh_air_01", "command": "stop"},
            {"device_id": "exhaust_01", "command": "start"},
            {"device_id": "siren_01", "command": "start"}
        ],
        priority=1, cooldown=60
    ))

    # 防水
    engine.register_rule(Rule(
        rule_id="anti_water",
        trigger_type="water",
        trigger_condition={"operator": "==", "value": 1},
        target_devices=[
            {"device_id": "humidifier_01", "command": "stop"},
            {"device_id": "dehumidifier_01", "command": "stop"},
            {"device_id", "alarm_panel_01", "command": "start"}
        ],
        priority=1, cooldown=60
    ))

    # 防光
    engine.register_rule(Rule(
        rule_id="anti_light",
        trigger_type="lux",
        trigger_condition={"operator": ">", "value": 300},
        target_devices=[{"device_id": "curtain_01", "command": "start",
                       "params": {"position": "closed"}}],
        priority=4, cooldown=120
    ))

    # 防尘
    engine.register_rule(Rule(
        rule_id="anti_dust",
        trigger_type="pm25",
        trigger_condition={"operator": ">", "value": 75},
        target_devices=[
            {"device_id": "purifier_01", "command": "start", "params": {"level": "high"}},
            {"device_id": "fresh_air_01", "command": "stop"}
        ],
        priority=3, cooldown=600
    ))

    # 防盗
    engine.register_rule(Rule(
        rule_id="anti_theft",
        trigger_type="door",
        trigger_condition={"operator": "==", "value": 1},
        target_devices=[
            {"device_id": "camera_01", "command": "start", "params": {"rec": True}},
            {"device_id": "siren_01", "command": "start"}
        ],
        priority=1, cooldown=30
    ))
六、模块间通信设计
6.1 消息总线接口
# message_bus.py
from typing import Dict, List, Callable
import queue
import json

class MessageBus:
    """轻量级消息总线——模块间异步通信"""

    def __init__(self):
        self._topics: Dict[str, List[Callable]] = {}
        self._queues: Dict[str, queue.Queue] = {}

    def subscribe(self, topic: str, callback: Callable):
        if topic not in self._topics:
            self._topics[topic] = []
        self._topics[topic].append(callback)

    def publish(self, topic: str, message):
        if topic in self._topics:
            for callback in self._topics[topic]:
                try:
                    callback(message)
                except Exception:
                    pass

        # 持久化队列(供轮询消费)
        if topic not in self._queues:
            self._queues[topic] = queue.Queue(maxsize=1000)
        try:
            self._queues[topic].put_nowait(message)
        except queue.Full:
            pass

    def consume(self, topic: str, timeout=1.0):
        if topic not in self._queues:
            return None
        try:
            return self._queues[topic].get(timeout=timeout)
        except queue.Empty:
            return None
6.2 通信时序
感知模块              消息总线              决策引擎              控制模块
    │                    │                    │                    │
    │── sensor_reading ──▶│                    │                    │
    │                    │── callback ────────▶│                    │
    │                    │                    │── evaluate ──▶ rules│
    │                    │                    │── cmd ────────────▶│
    │                    │                    │                    │── drive device
    │                    │                    │◀── state_change ───│
    │◀── (可选)校准反馈  │                    │                    │
七、工程案例
案例:某市级档案馆解耦改造
改造前:感知与控制耦合在单台PLC中,一次温湿度传感器RS485总线短路导致PLC死机,整个库房的空调、除湿机全部停摆4小时。
改造方案:
- 感知模块独立为边缘网关(ARM工控机+Linux),运行
sensing_module.py,通过RS485轮询所有传感器。 - 控制模块独立为另一台工控机,运行
control_module.py,通过继电器模块和Modbus TCP驱动空调、除湿机、新风。 - 决策引擎运行在第三台设备上(也可与感知或控制同机但独立进程),通过MQTT消息总线与两侧通信。
- 感知模块断联时,控制模块维持最后有效指令状态,不盲目停机。
效果:
指标 | 改造前 | 改造后 |
|---|---|---|
单点故障影响范围 | 全系统 | 仅该传感器/设备 |
新增传感器停机时间 | 2~4小时 | 0(热插拔注册) |
联动响应时间 | 5~10秒 | <2秒 |
调试定位时间 | 平均30分钟 | 平均5分钟(模块隔离) |
八、调试速查
问题 | 排查方向 | 解决 |
|---|---|---|
感知数据不更新 | 感知模块进程是否存活、传感器通信是否正常 | 检查进程状态,用poll_once()单点测试 |
控制指令无响应 | 控制模块指令队列是否积压、设备是否在线 | 查看队列深度,检查设备连接状态 |
联动规则不触发 | 规则条件是否匹配、冷却时间是否未过 | 打印evaluate()返回值,检查last_trigger_time |
设备互锁误触发 | 互锁表配置是否正确 | 检查interlock_table和check_interlock()逻辑 |
消息总线消息丢失 | 队列是否满、消费者是否阻塞 | 增大队列容量,检查消费者处理耗时 |
解耦后延迟增大 | 网络延迟、消息序列化开销 | 改用共享内存或本地Unix socket |
九、经验总结
- 解耦不是目的,可维护性才是。感知与控制分离后,更换传感器品牌只需改感知模块驱动,更换空调品牌只需改控制模块驱动,决策规则完全不受影响。
- 消息总线是解耦的命脉。选择时要考虑可靠性(消息不丢)、顺序性(指令不乱序)和性能(延迟可控)。小规模部署用本地队列即可,跨设备部署建议MQTT或Redis Streams。
- 控制模块必须有"最后状态保护"。感知断联时不能让设备全部停机或全部开启,应维持最后有效指令状态,这是档案保护的安全底线。
- 决策引擎的规则要"可热更新"。规则变更不应要求重启整个系统,设计时应支持运行时加载/卸载规则。
- 日志要能串联全链路。一条联动从传感器读数→消息发布→规则匹配→指令生成→设备执行,每个环节都要有带时间戳的日志,方便事后追溯和调试。
- 解耦后的测试策略要变。不再是"端到端"黑盒测试,而是对每个模块单独做单元测试+模块间接口集成测试,故障定位效率提升数倍。
关键词:档案八防,一体化系统,解耦设计,环境感知模块,设备控制模块,决策引擎,消息总线,联动控制,互锁保护,模块化架构
标签:#档案八防 #一体化系统 #解耦设计 #环境感知 #设备控制 #决策引擎 #消息总线 #联动控制 #互锁保护 #模块化架构
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号