数据驱动孪生:档案库房多源传感器数据在 3D 可视化场景中的融合实践
原创
数据驱动孪生:档案库房多源传感器数据在 3D 可视化场景中的融合实践
原创
BJ盛世宏博小程
发布于 2026-09-18 10:19:11
发布于 2026-09-18 10:19:11
数据驱动孪生:档案库房多源传感器数据在 3D 可视化场景中的融合实践
前面几篇解决了“设备怎么接”“边缘怎么算”“平台怎么管”。
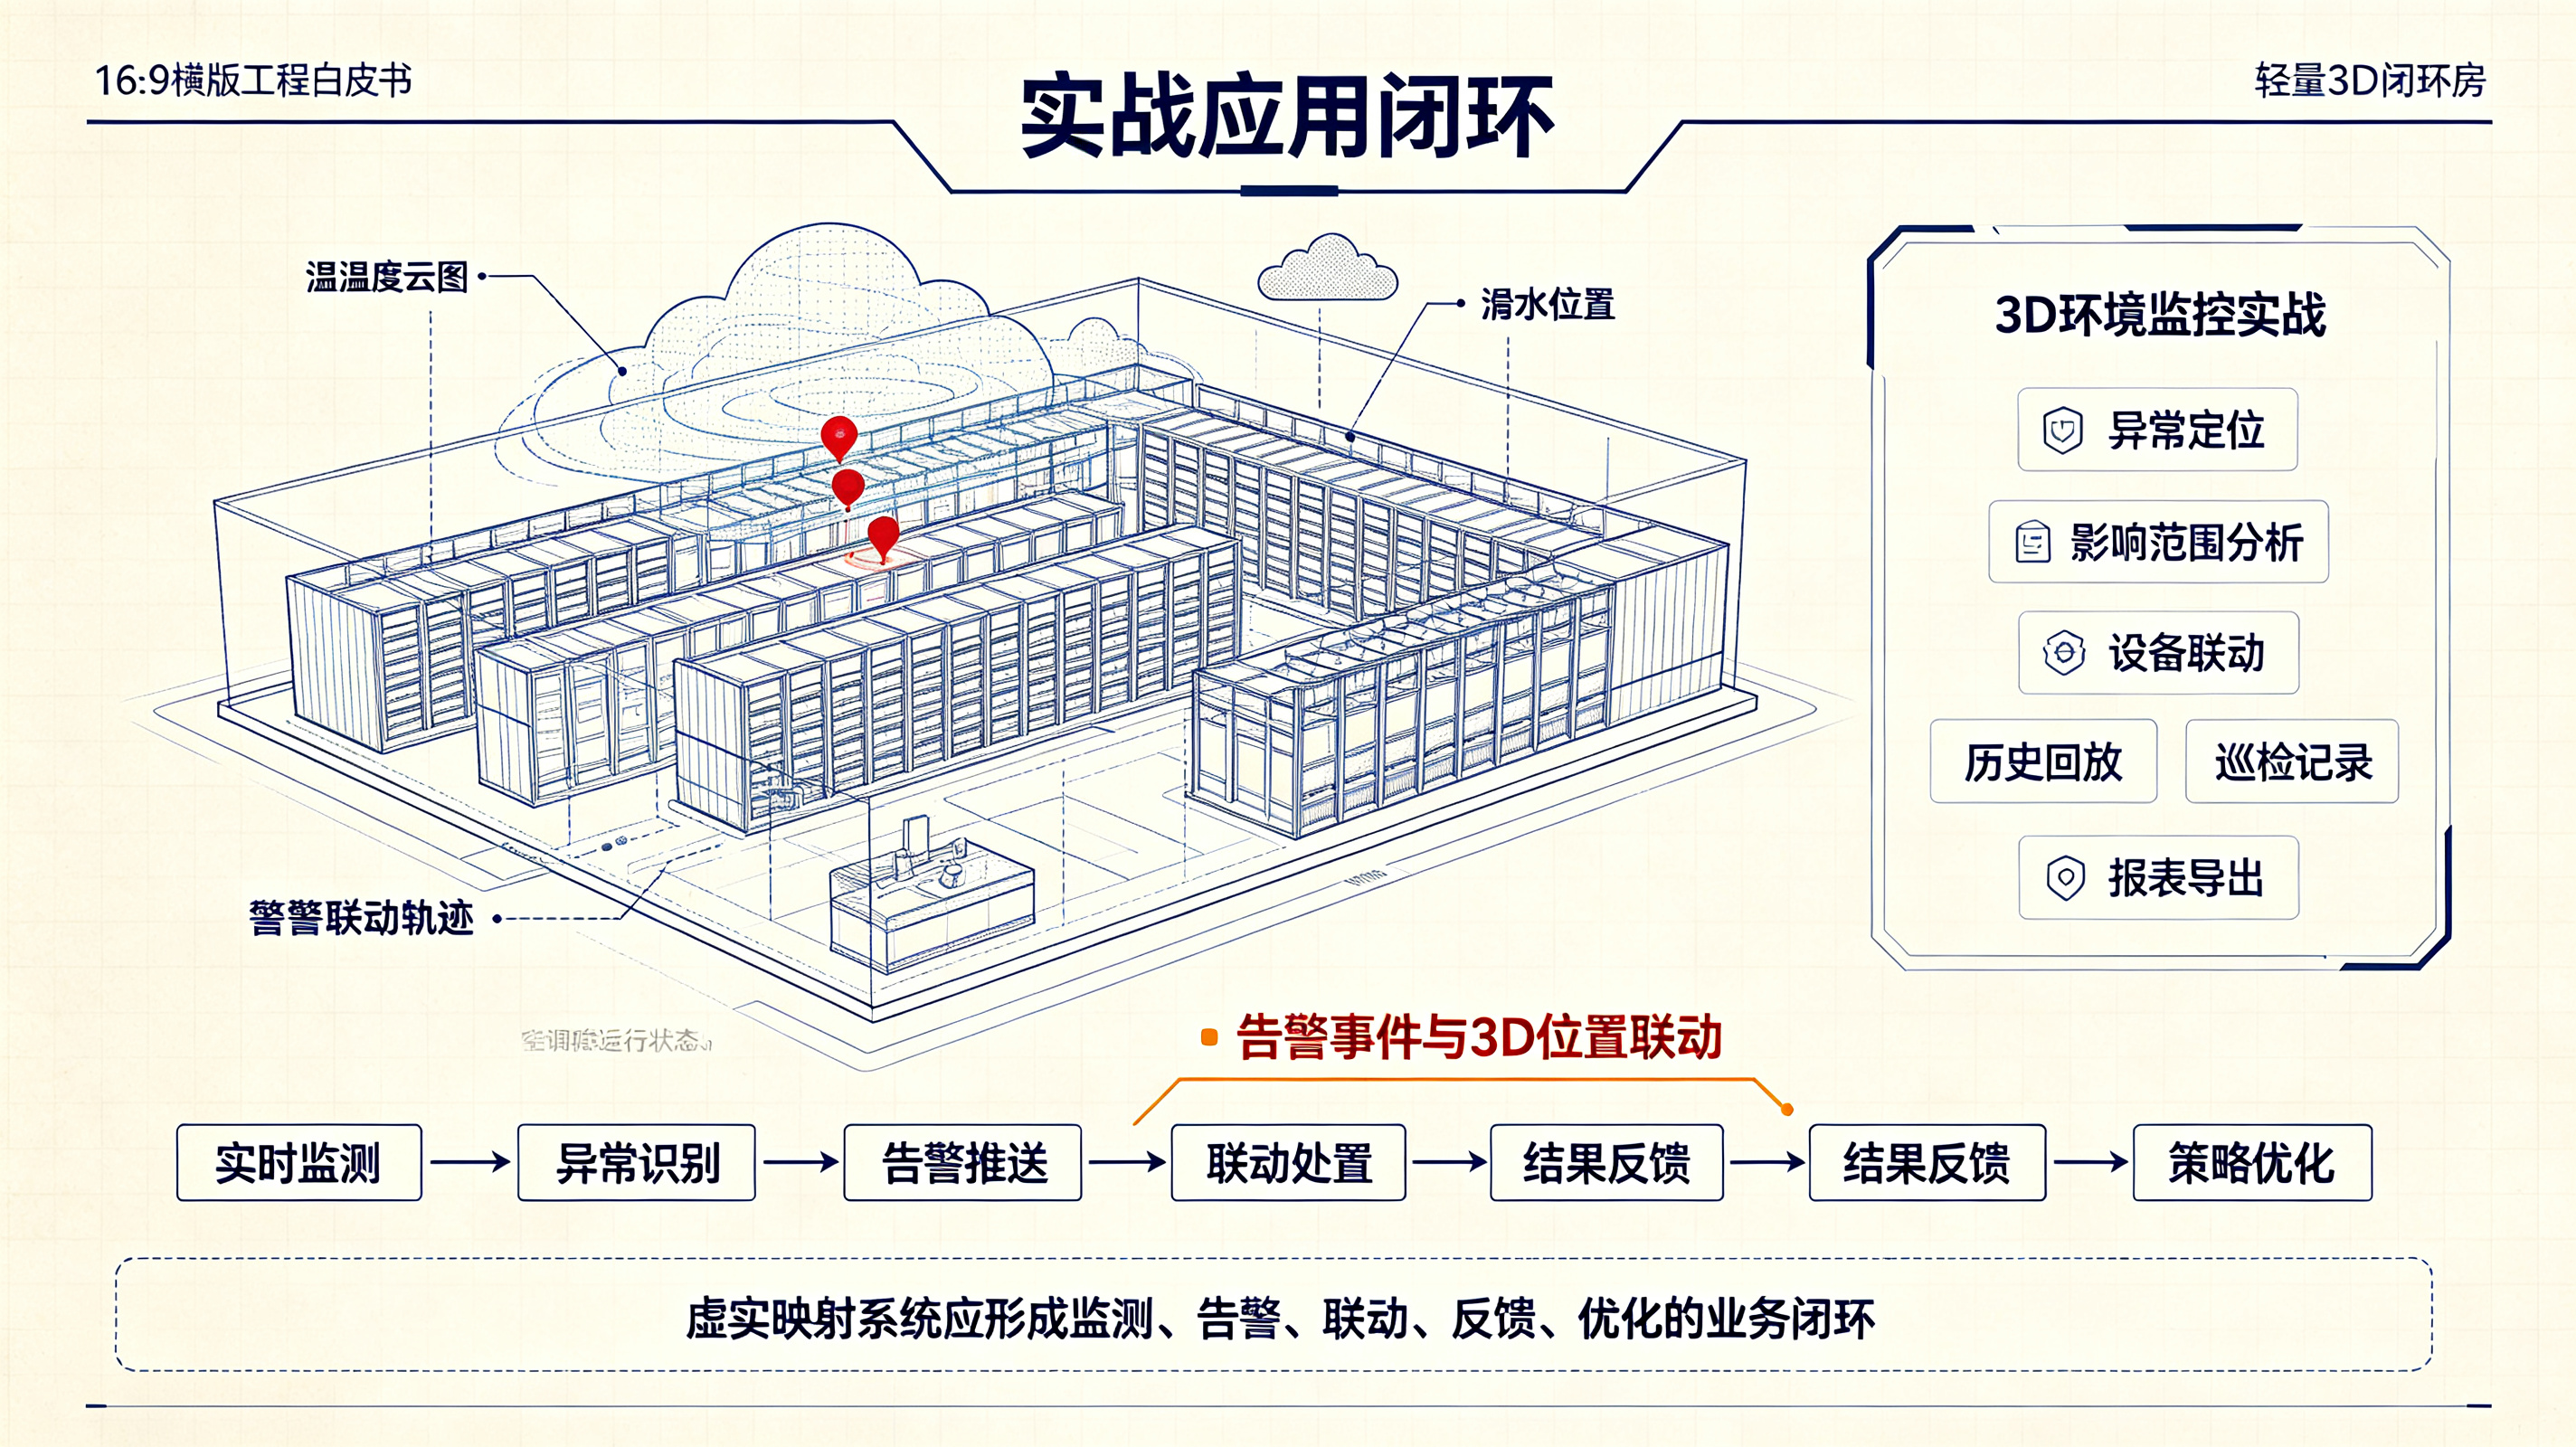
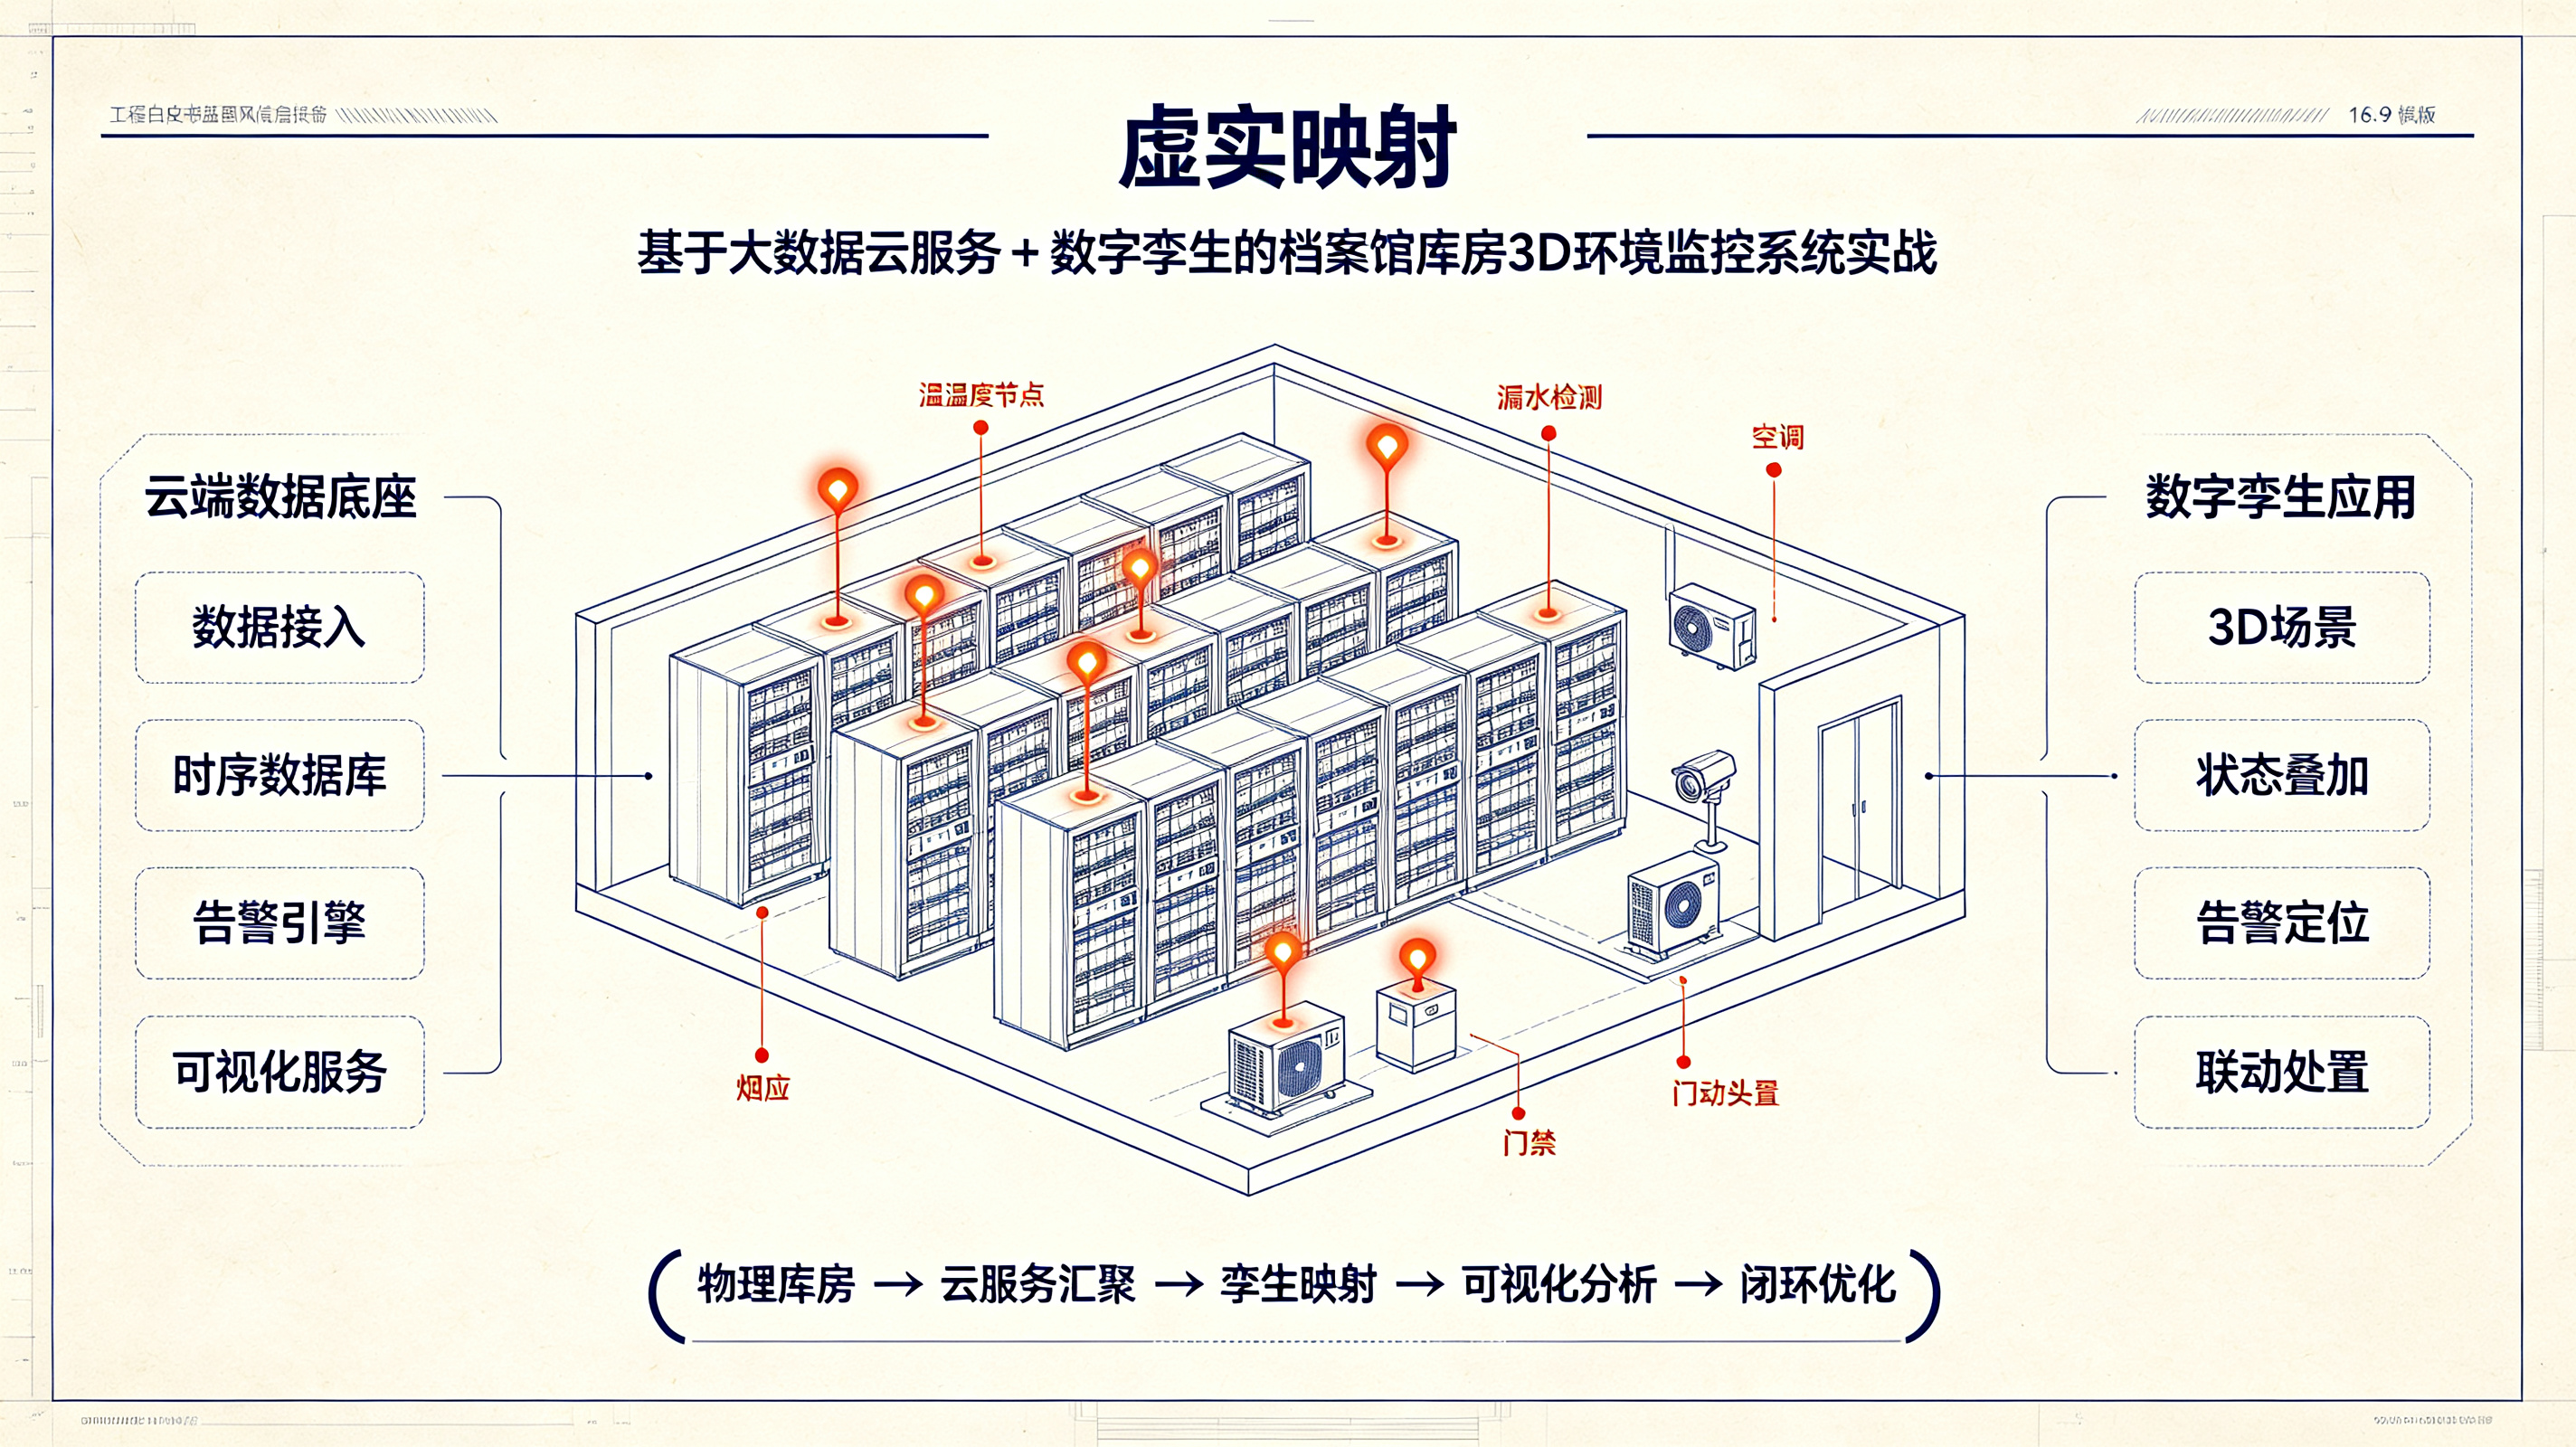
这一篇把焦点拉到“3D 场景怎么被数据真正驱动”——不是把温湿度数值贴到模型表面,而是让三维库房成为物理库房在数据空间的动态映射,实现“状态可视、根因可溯、控制可预”。
核心命题: 档案库房数字孪生的本质,不是“画得像”,而是“动得准”。
一、为什么档案库房需要“数据驱动”而非“静态建模”
很多智慧档案项目止步于“静态 3D”:
- 库房模型建得很漂亮,但温湿度还是表格
- 设备图标会转,但和真实运行状态无关
- 告警弹窗,但点进 3D 场景找不到对应位置
- 领导参观时“演示版很炫”,日常运维时“还是看 Excel”
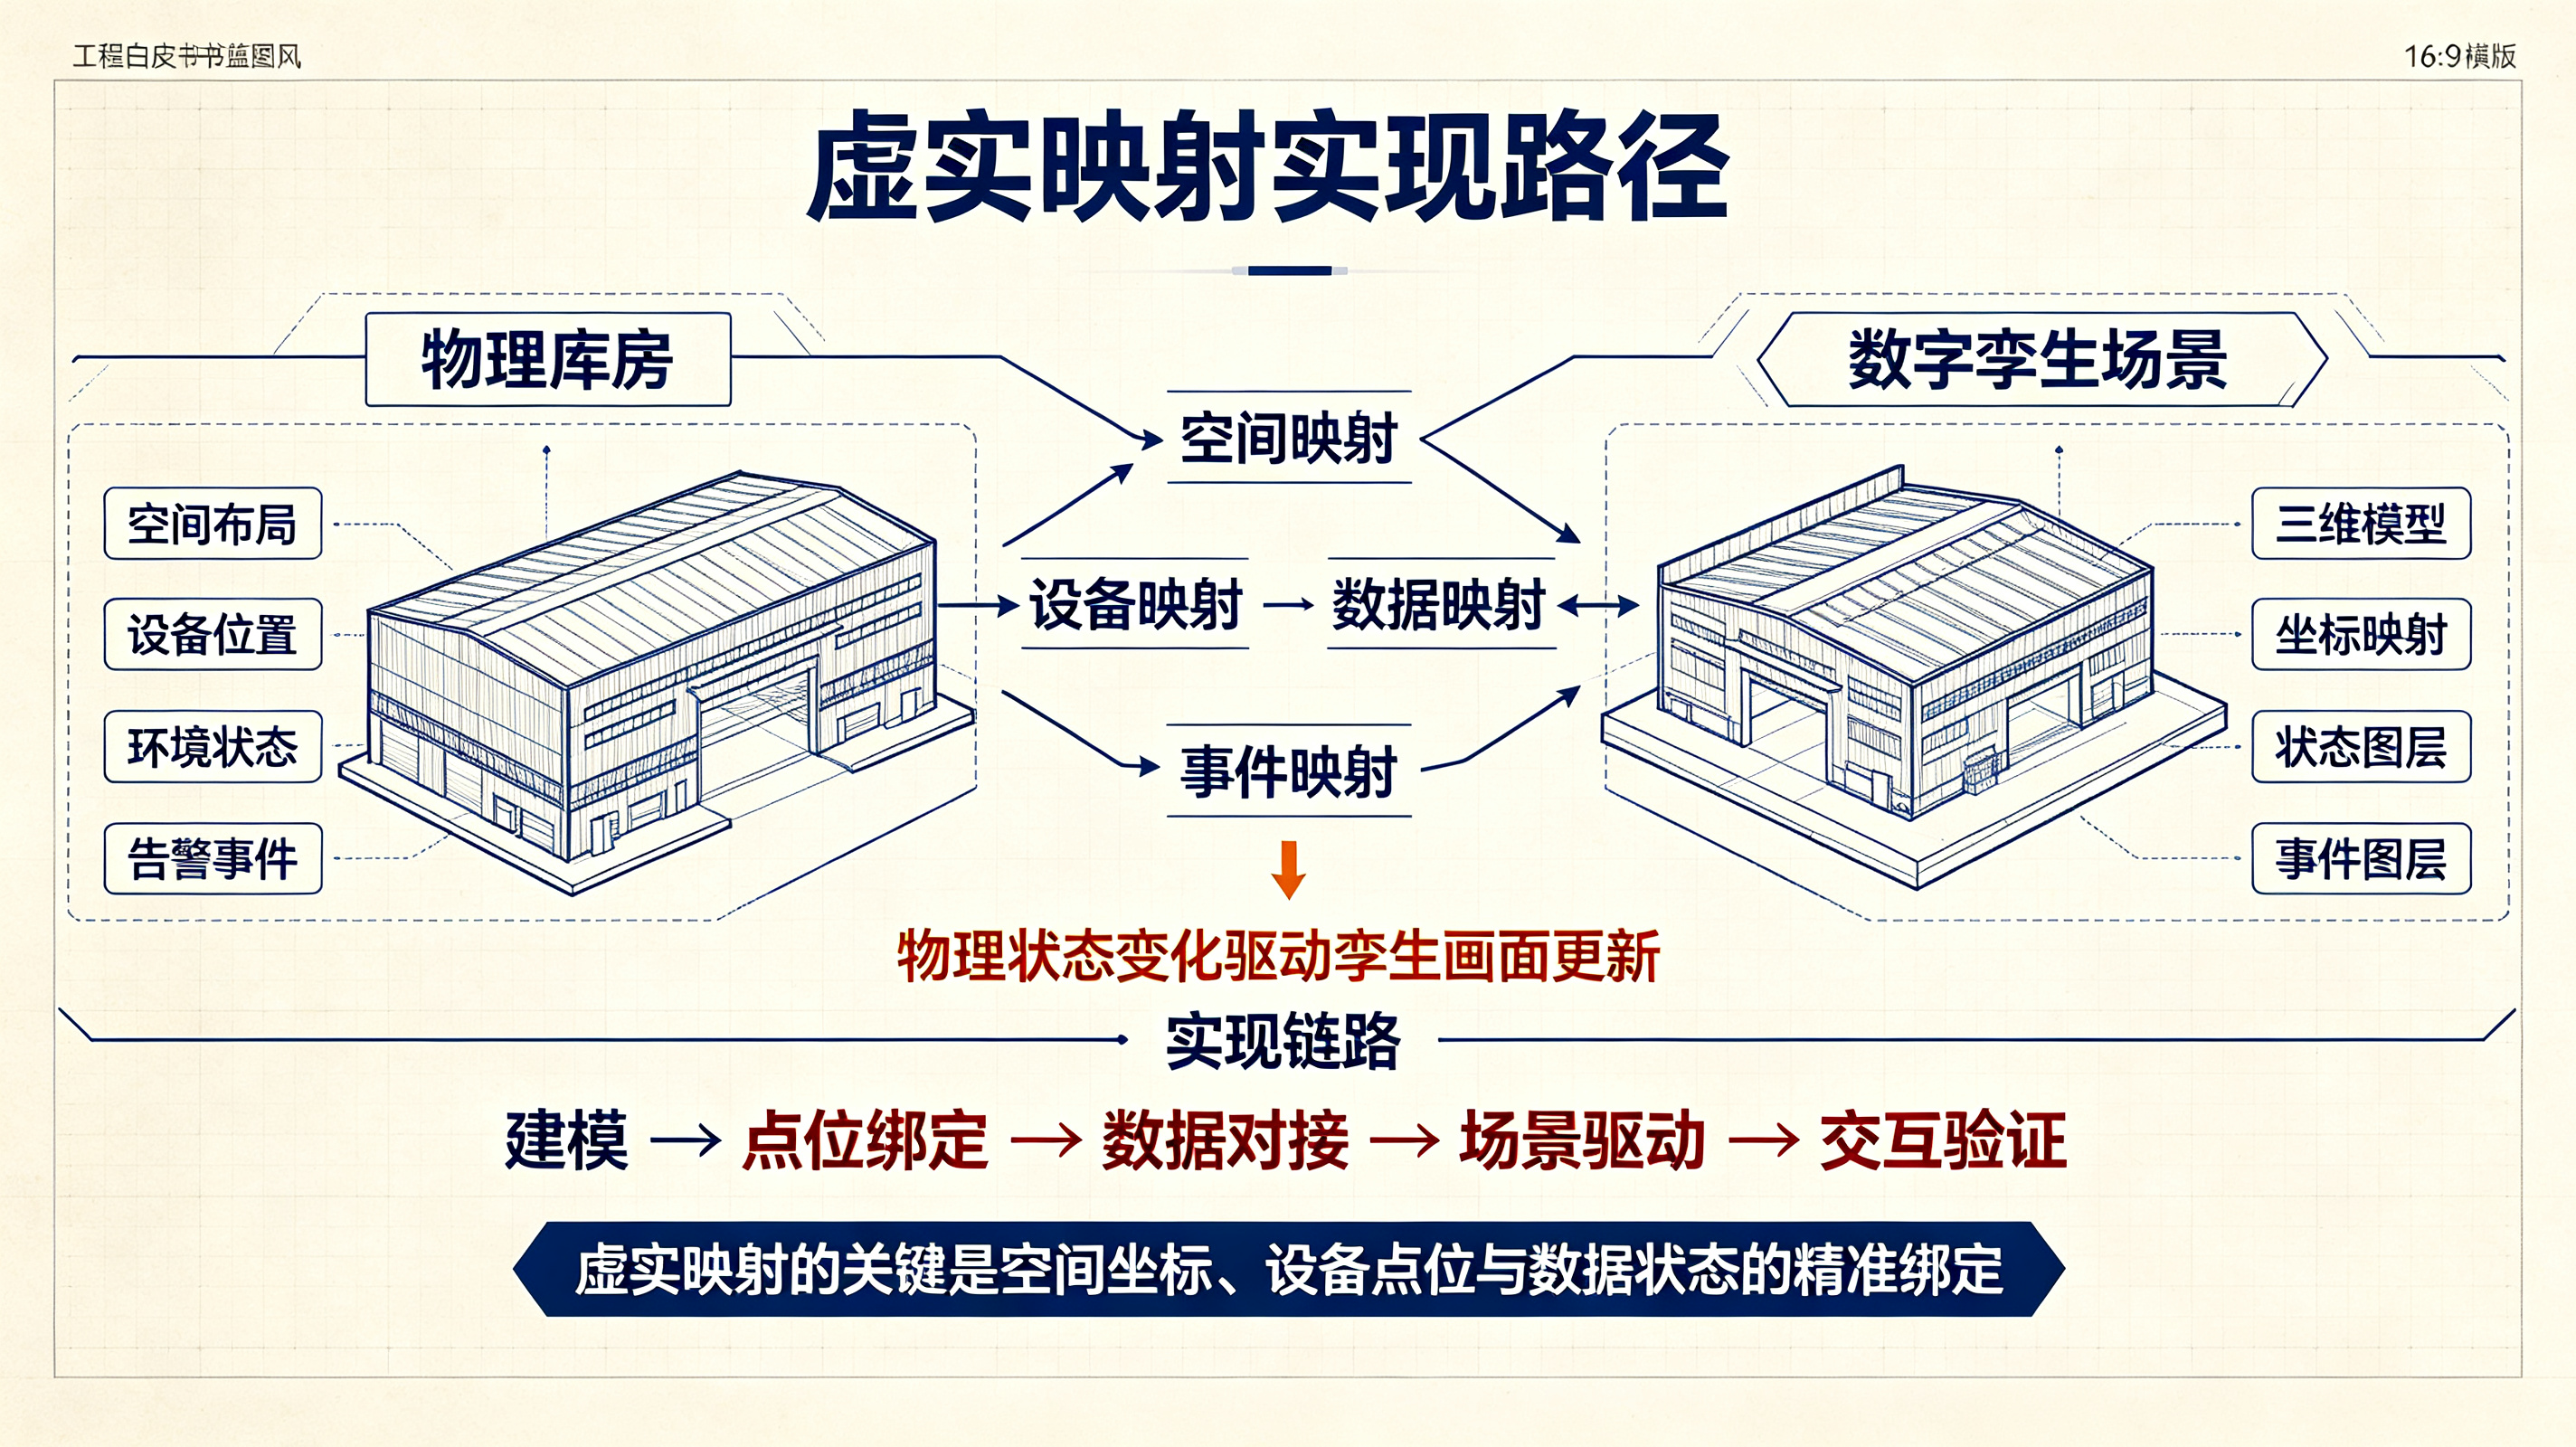
数据驱动孪生要解决的是:
把来自以太网温湿度记录仪、漏水绳、烟感、PM2.5、门禁、视频、恒湿净化一体机、空调、密集架的多源、异构、多频率数据,统一“翻译”成 3D 场景里的空间状态、设备行为、告警语义。
二、多源传感器数据特征梳理(先分类,再融合)
档案库房的数据不是“一堆数字”,而是有鲜明特征:
数据类型 | 典型设备 | 频率 | 特征 | 3D 呈现方式 |
|---|---|---|---|---|
微环境慢变量 | 温湿度、PM2.5、UV、CO₂ | 30s–5min | 连续、平滑、趋势性强 | 颜色渐变、等值面、热力图 |
事件型快变量 | 烟感、门磁、水浸、红外 | 秒级/事件触发 | 离散、突发、需秒级响应 | 状态图标、闪烁、声光联动 |
设备状态量 | 空调、除湿机、净化机、窗帘 | 10s–1min | 开关/档位/模式 | 设备动画、运行指示 |
视频流 | IPC、NVR | 25fps | 高带宽、非结构化 | 3D 内嵌视频窗、事件截图 |
业务数据 | 档案出入库、盘点、工单 | 分钟–天级 | 低频、强语义 | 信息面板、统计图表 |
融合的关键:
让“慢变量”形成背景,“快变量”打断背景,“设备状态”解释变化,“视频”提供证据,“业务数据”赋予管理意义。
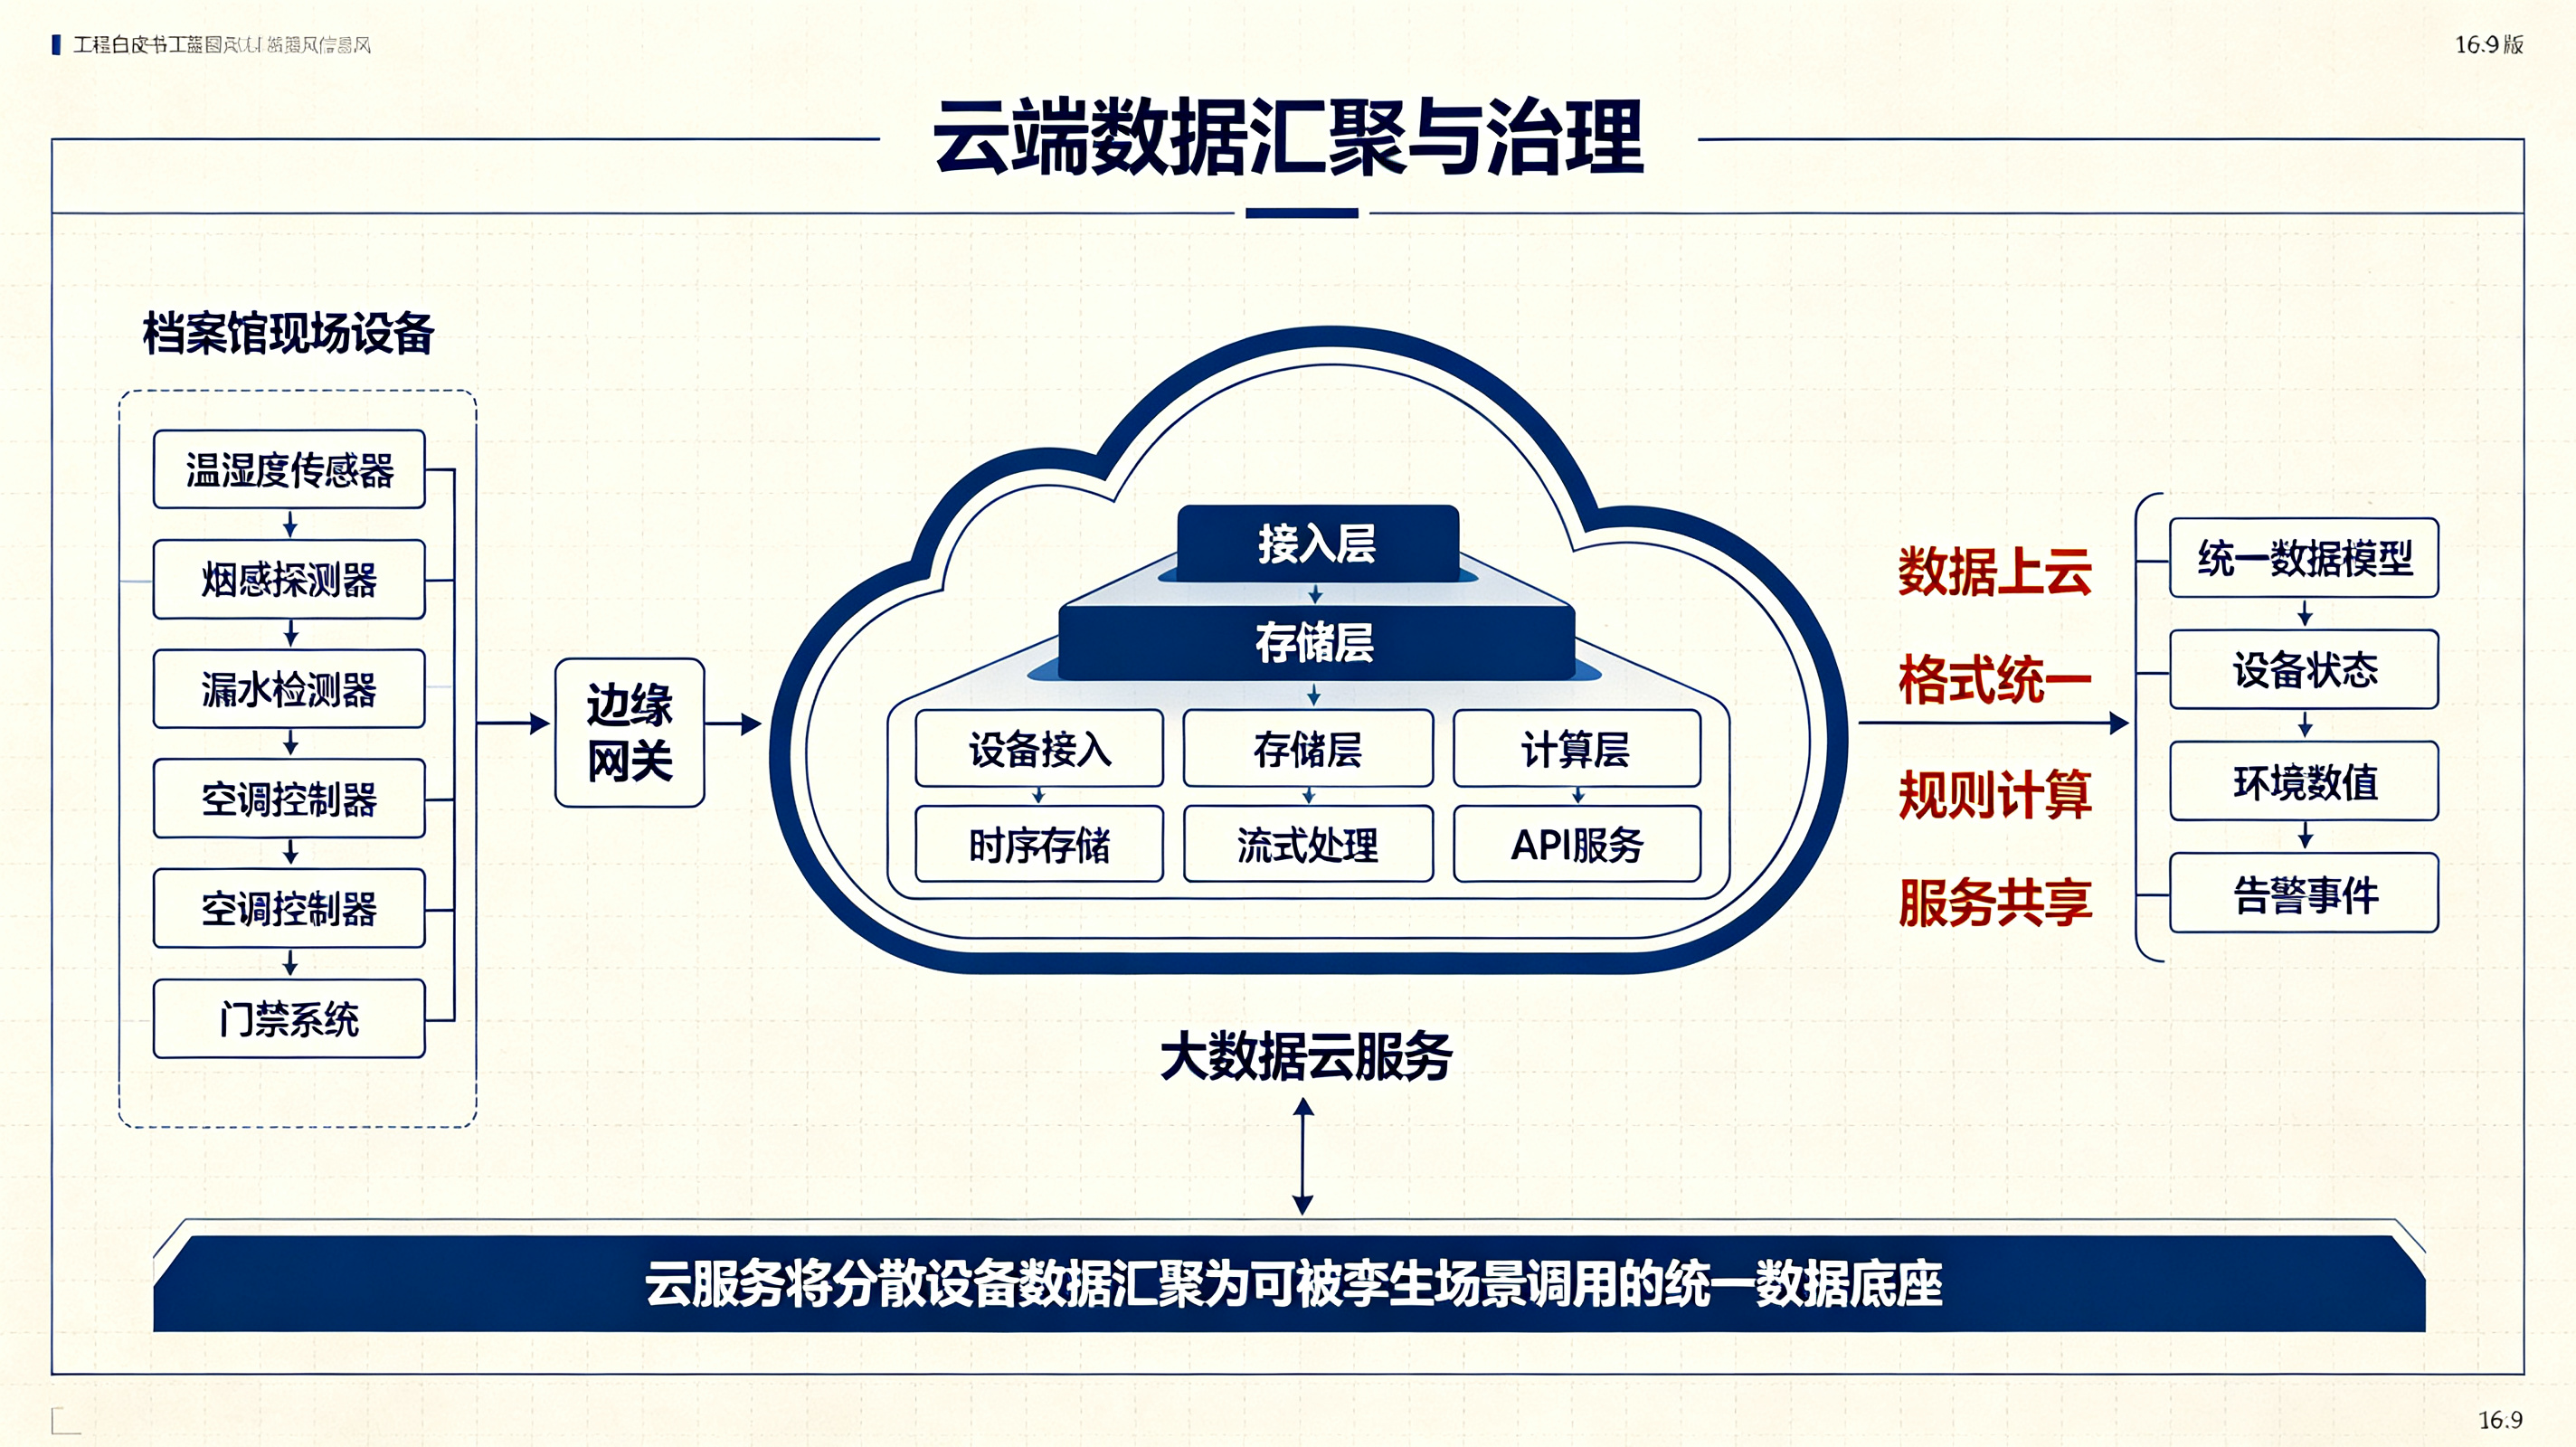
三、数据融合的三层架构:从“采”到“驱”
[物理库房]
 温湿度/漏水/烟感/门禁/视频/空调/密集架
        │ 多协议、多频率
        ▼
[边缘计算层]
 协议归一 → 数据清洗 → 时空对齐 → 质量评估
        │ MQTT / WebSocket
        ▼
[孪生数据总线](核心)
 统一数据模型:asset_id + space_id + metric + value + ts + quality
 数据缓存:Redis(实时)+ TSDB(历史)
 事件总线:Kafka / MQTT Broker
        │ 数据订阅 / 事件订阅
        ▼
[3D 可视化引擎]
 空间映射 → 状态驱动 → 动画渲染 → 交互响应
        │
[业务层]
 八防规则 / 告警中心 / 工单 / 审计
关键设计:孪生数据总线
不是“传感器 → 3D 模型”点对点直连,而是:
所有数据先进入“孪生数据总线”,3D 场景通过订阅获取所需数据。
好处:
- 一份数据,多处使用(3D、报表、告警、审计)
- 数据模型与渲染引擎解耦,换引擎不换数据
- 方便做数据质量标记(good/doubt/offline)
四、空间映射:把“测点”挂回“物理位置”
1. 空间坐标体系(GIS + BIM 轻量化)
档案库房常用两种坐标:
- 建筑坐标:基于 CAD/BIM,单位米,用于精确定位设备
- 逻辑坐标:基于库房管理,如“3F-文书库-A区-03列-1.5m”
在 HONSOR-V1.0 类平台中,通常这样绑定:
space_id: "3F-WS-A-03-1.5"
space_path: ["县档案馆", "3F", "文书库A", "A区", "03列", "中部"]
position:
  x: 12.34  # 建筑坐标 X
  y: 5.67   # 建筑坐标 Y
  z: 1.50   # 离地高度
bound_assets:
  - asset_id: "TH-03-01"
    metric: "temperature"
  - asset_id: "TH-03-01"
    metric: "humidity"
  - asset_id: "PM-03-01"
    metric: "pm25"
2. 3D 模型与测点的松耦合
- 3D 模型只负责“形状 + 位置”
- 测点数据通过
space_id动态绑定 - 同一位置可绑定多个传感器(主备、不同指标)
- 传感器更换后,只需改绑定关系,不动模型
五、状态驱动渲染:让 3D 场景“活”起来
1. 颜色语义驱动(八防状态可视化)
这是最基础也最实用的驱动方式:
// 伪代码:根据湿度值更新 3D 对象颜色
function updateHumidityColor(spaceId, humidity) {
  const obj = scene.getObjectBySpaceId(spaceId);
  if (humidity >= 65) {
    obj.material.color.set(0xff0000); // 红:严重超标
    obj.userData.status = "critical";
  } else if (humidity >= 60) {
    obj.material.color.set(0xffff00); // 黄:预警
    obj.userData.status = "warning";
  } else if (humidity >= 45) {
    obj.material.color.set(0x00ff00); // 绿:正常
    obj.userData.status = "normal";
  } else {
    obj.material.color.set(0x0000ff); // 蓝:干燥
    obj.userData.status = "dry";
  }
}
在 3D 库房中:
- 单个测点:设备图标变色
- 区域:地面/墙面颜色渐变
- 密集架:架体分段着色(顶部/中部/底部)
2. 热力图与等值面(微环境可视化)
对于温湿度、PM2.5 等连续变量,用热力图更直观:
- 平面热力图:投影到地面/顶面,展示水平分布
- 体积极分面:3D 空间内等值面,展示立体分布
- 时间序列动画:播放 24 小时温湿度变化过程
档案行业价值: 发现“空调回风短路”“窗边热桥”“密集架中部积热”等隐蔽问题。
3. 设备动画驱动(运行状态可视化)
- 空调:风扇旋转速度 ∝ 风机转速
- 除湿机:水滴粒子效果 ∝ 除湿量
- 电动窗帘:模型开合角度 ∝ 实际开度
- 门禁:门体开合状态同步
- 恒湿净化一体机:滤网颜色随压差变化
六、事件驱动交互:从“看”到“管”
1. 告警事件 → 3D 场景响应
// 伪代码:告警事件处理
mqttClient.on('message', (topic, payload) => {
  const alert = JSON.parse(payload);
  if (alert.type === 'humidity_high') {
    const spaceId = alert.space_id;
    const obj = scene.getObjectBySpaceId(spaceId);

    // 1. 高亮异常区域
    obj.material.emissive.set(0xff0000);
    obj.material.emissiveIntensity = 0.5;

    // 2. 弹出信息面板
    showInfoPanel(spaceId, {
      title: '湿度超标告警',
      value: alert.value + '%RH',
      threshold: alert.threshold,
      time: alert.ts,
      suggestion: '检查除湿机运行状态'
    });

    // 3. 自动定位与缩放
    camera.focusOn(obj);

    // 4. 关联视频弹出
    if (alert.related_video) {
      showVideoWindow(alert.related_video);
    }
  }
});
2. 点击交互 → 数据钻取
- 点击 3D 库房任意位置 → 显示该位置所有传感器实时值
- 点击设备 → 显示设备详情、运行曲线、控制面板
- 点击告警 → 显示告警详情、处理流程、历史记录
- 点击密集架 → 显示架内档案统计、温湿度分布
七、视频与 3D 融合:从“看得见”到“看得懂”
1. 3D 内嵌视频窗
- 在 3D 场景中,摄像头位置放置视频平面
- 视频流通过 WebRTC / RTSP 转 Web 播放
- 告警时自动弹出关联摄像头画面
2. 视频事件驱动 3D
- 视频智能分析(人形检测、区域入侵)→ 3D 场景高亮对应区域
- 人脸识别(门禁刷卡)→ 3D 场景显示人员位置与轨迹
- 烟火识别 → 3D 场景定位火源,关联烟感/温感数据
3. 视频作为“数据证据”
- 告警发生时,自动截图/录像,关联到告警事件
- 3D 场景中点击告警,可回放当时视频
- 满足档案安全审计“视频+数据”双重证据要求
八、数据质量与可信孪生:避免“垃圾进,垃圾出”
1. 数据质量标记
每个数据点携带质量位:
{
  "asset_id": "TH-03-01",
  "metric": "humidity",
  "value": 58.2,
  "quality": "good",        // good / doubtful / invalid / offline
  "ts": "2026-09-18T10:30:00+08:00",
  "edge_ts": "2026-09-18T10:30:00+08:00",
  "source": "modbus_tcp"
}
3D 场景中:
- 正常数据:实色显示
- 可疑数据:半透明 + 问号图标
- 无效数据:灰色 + 错误图标
- 离线数据:灰色 + 离线标识
2. 异常数据过滤
- 跳变过滤:单次变化超过阈值(如 ±5%RH)标记为可疑
- 一致性校验:同区域多传感器交叉验证
- 时序连续性:断网恢复后检查数据连续性
- 物理合理性:湿度不可能 >100% 或 <0%
九、性能优化:让大规模孪生“跑得动”
1. 数据降采样与分级加载
- 实时数据:30s 级,用于告警与实时监视
- 历史数据:5min 级,用于趋势曲线
- 统计数据:1h/1d 级,用于报表与驾驶舱
- 3D 场景中:
- 概览模式:显示区域均值
- 钻取模式:显示单点数据
- 历史回放:降采样播放
2. 3D 模型轻量化
- LOD(多细节层次):远看用简模,近看用精模
- 模型合并:静态物体合并渲染
- 纹理压缩:使用 WebP/KTX2 格式
- 实例化渲染:重复物体(如密集架)只加载一次模型
3. 数据传输优化
- 增量更新:只推送变化数据
- 二进制协议:如 Protobuf 替代 JSON
- 数据压缩:WebSocket + gzip
- 边缘缓存:常用数据在边缘节点缓存
十、档案行业特色实践:八防数据融合
1. 防潮/防高温融合
- 温湿度数据 → 3D 热力图
- 除湿机/空调状态 → 设备动画
- 露点计算 → 结露风险预警
- 历史趋势 → 霉变风险预测
2. 防火融合
- 烟感/温感 → 3D 空间定位
- 消防主机状态 → 系统级状态
- 视频烟火识别 → 视觉确认
- 门禁状态 → 疏散路径规划
3. 防虫/防霉融合
- 虫情计数 → 3D 区域标注
- 温湿度趋势 → 霉变风险模型
- 防虫剂有效期 → 维护提醒
- 历史数据 → 季节性规律分析
4. 防磁(十二防扩展)
- 磁场强度 → 3D 等值面
- 防磁柜门状态 → 设备状态
- UPS/设备位置 → 干扰源标注
- 历史数据 → 磁场变化趋势
十一、实战案例:某县档案馆数字孪生落地
项目背景:
县档案馆,3 层库房,总面积 1200㎡,纸质档案为主,含少量音像档案。
技术方案:
- 边缘网关:每库房 1 台,共 3 台
- 传感器:以太网温湿度记录仪 12 台,PM2.5 6 台,UV 4 台,烟感 18 个,水浸 6 条
- 平台:HONSOR-V1.0 + 自研 3D 引擎(Three.js)
- 数据总线:MQTT + Redis + InfluxDB
融合效果:
- 3D 库房加载时间:< 3s
- 数据更新延迟:< 1s(边缘到 3D)
- 告警响应时间:< 2s(事件到 3D 高亮)
- 历史回放:支持 1 年数据流畅播放
- 移动端:微信小程序可查看 3D 库房,接收告警
业务价值:
- 八防合规率从 82% 提升至 96%
- 设备故障发现时间从平均 4 小时缩短至 15 分钟
- 年度能耗降低 12%(通过 3D 发现空调回风短路问题)
- 审计通过率 100%(数据完整可追溯)
十二、验收标准:什么样的孪生才算“合格”
- 数据一致性:3D 显示值与平台数据库值误差 < 1%
- 实时性:告警事件到 3D 响应 < 3s
- 完整性:所有传感器数据在 3D 中可查
- 交互性:点击任意设备可查看详情、历史、控制
- 鲁棒性:断网恢复后数据自动补传,3D 状态自动同步
- 可审计性:所有操作、告警、控制记录可追溯
- 性能:1000 测点下 3D 帧率 > 30fps
- 业务价值:能辅助发现至少 3 个以上物理库房问题
十三、小结:数据驱动孪生的本质
档案库房数字孪生,不是“3D 建模 + 数据贴图”,而是:
用数据重新定义 3D 场景的行为逻辑,让虚拟库房成为物理库房在数据空间的“活体映射”。
当管理员在 3D 场景中看到:
- 03 列中部湿度变黄,点击发现除湿机离线
- 窗边 UV 持续偏高,关联到窗帘未关
- 密集架底部温度异常,定位到空调送风不足
这时,数字孪生才真正发挥了价值:让档案安全从“被动防守”走向“主动感知”。
标签:#智慧档案馆建设#档案馆温湿度监控系统#档案八防系统#档案十防系统#档案恒温恒湿系统#数字孪生#数据可视化
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号