工业级温湿度传感器数据漂移排查:基于恒湿机闭环控制的校准策略
原创
工业级温湿度传感器数据漂移排查:基于恒湿机闭环控制的校准策略
原创
用户12771756
发布于 2026-09-19 14:52:22
发布于 2026-09-19 14:52:22
工业级温湿度传感器数据漂移排查:基于恒湿机闭环控制的校准策略
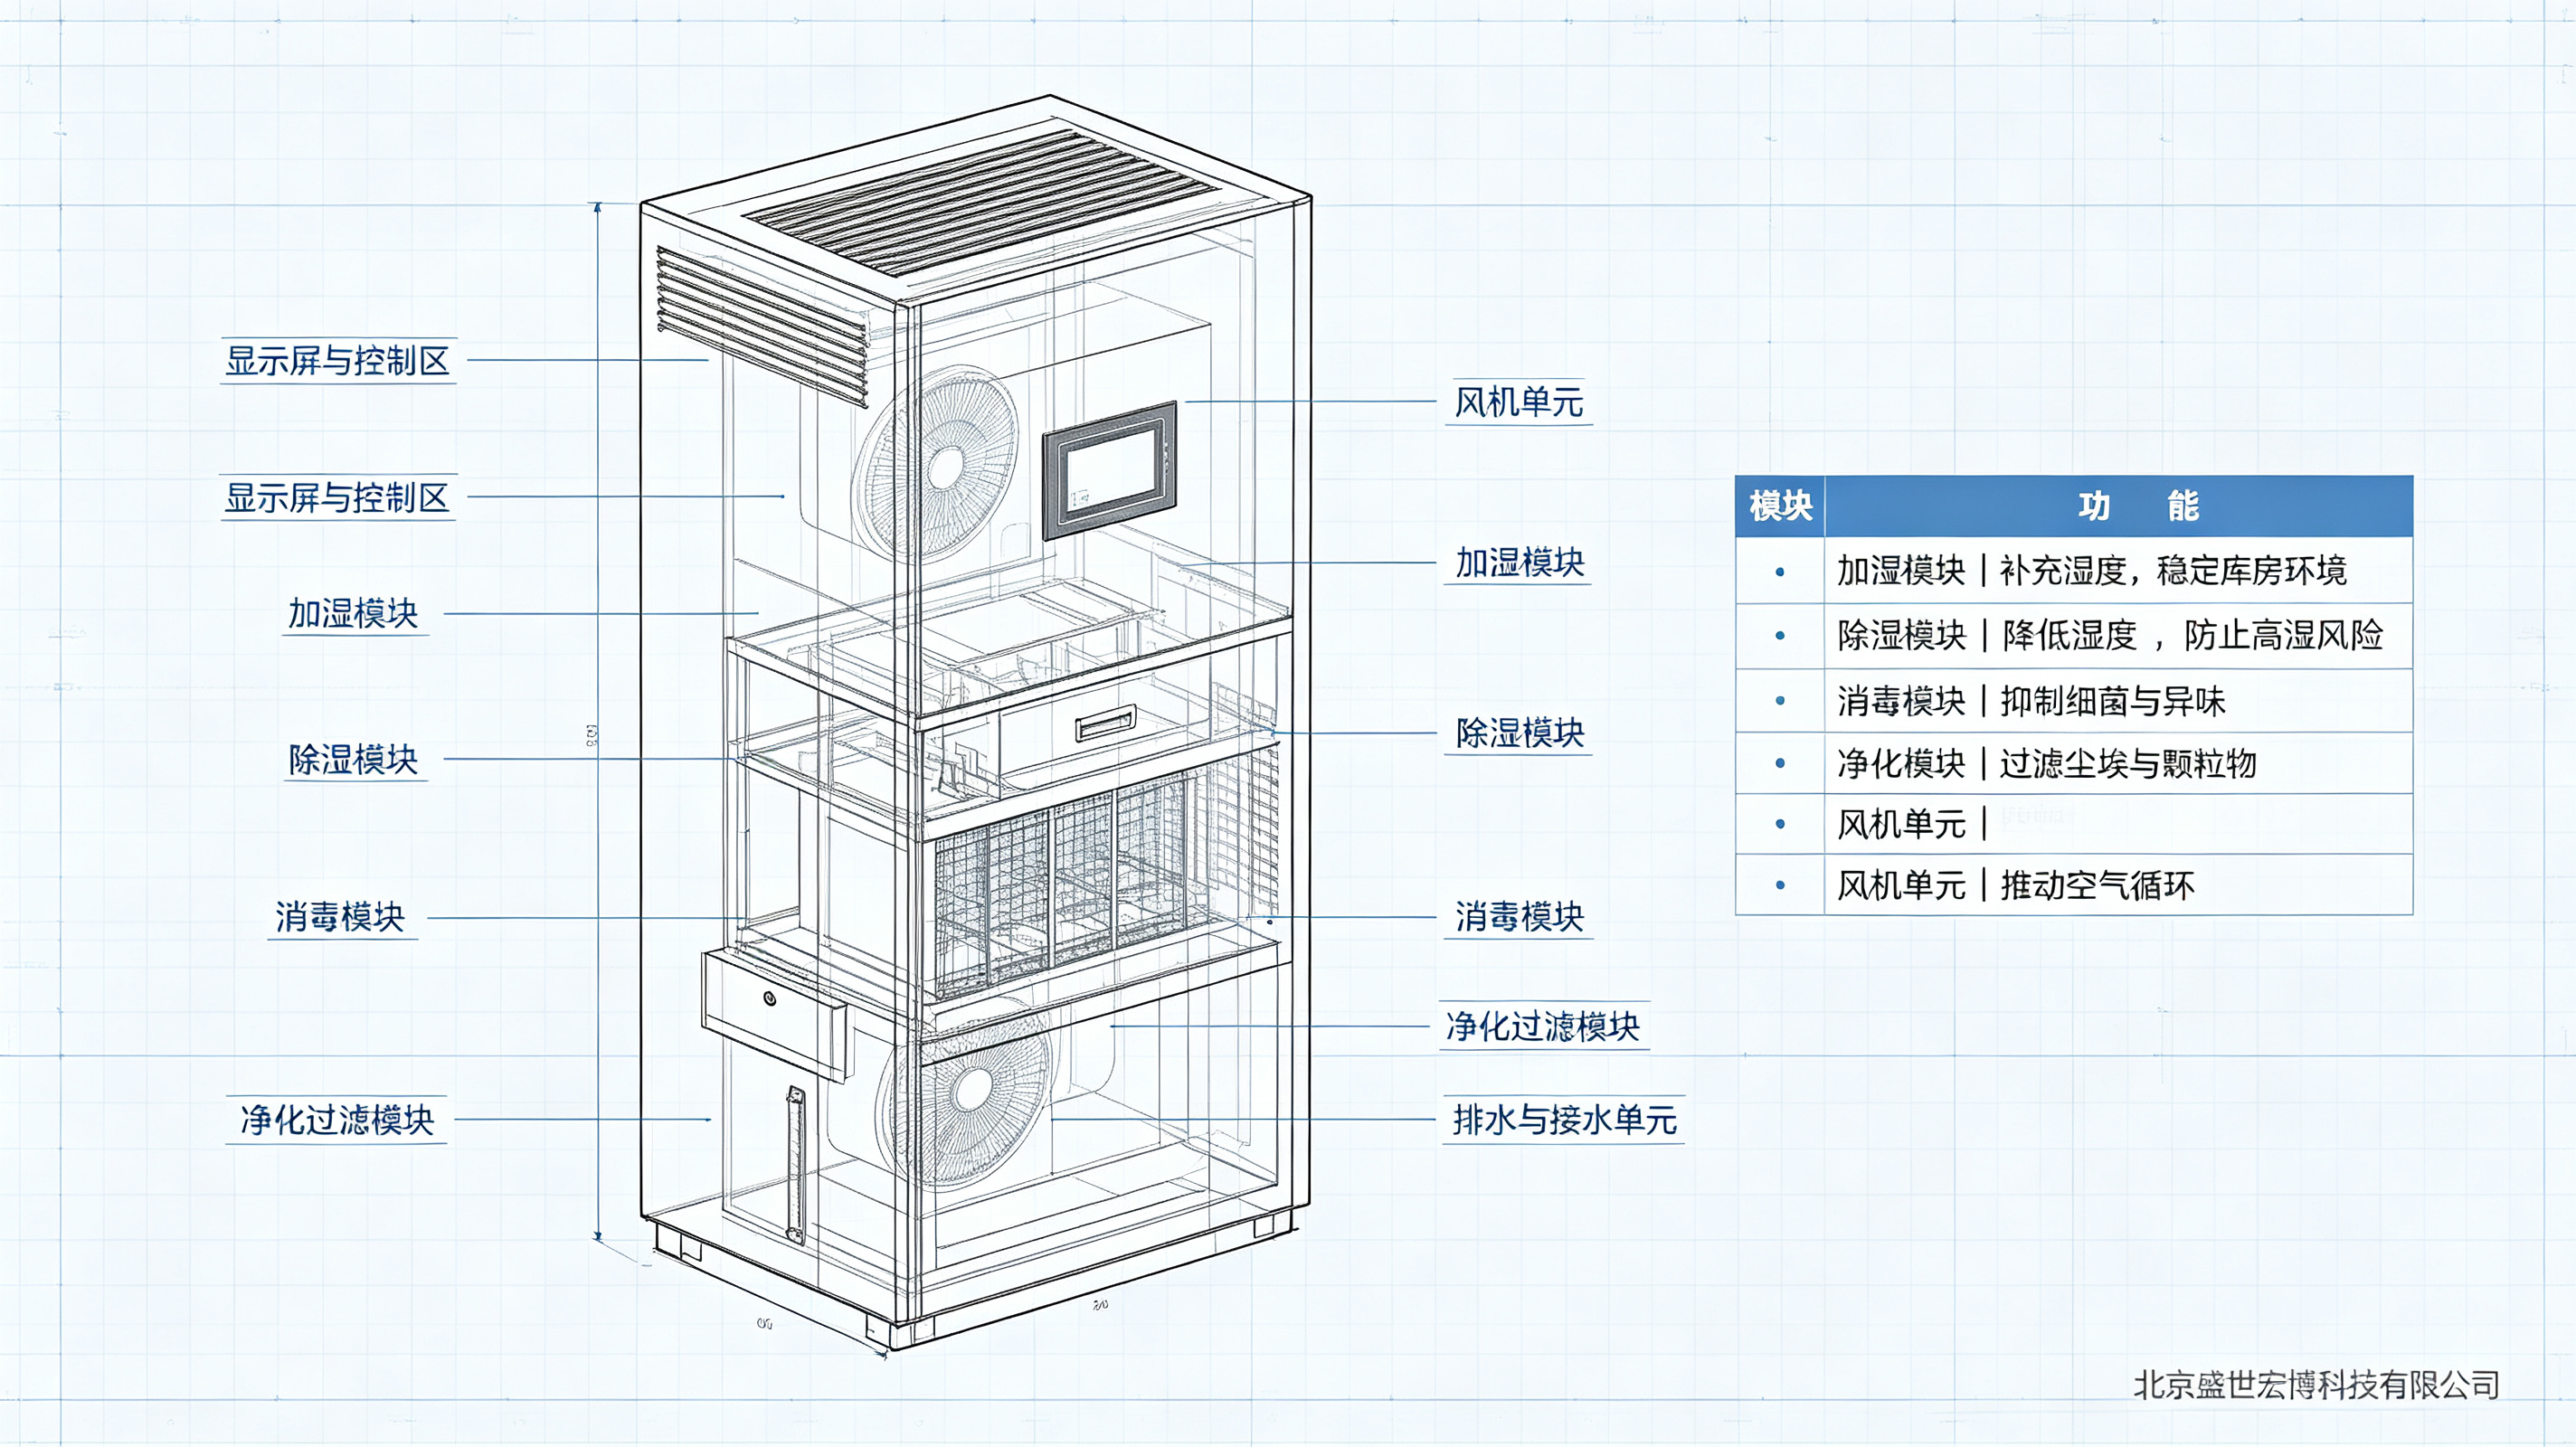
场景背景:某市级档案馆,库房部署 60 个工业级温湿度传感器(RS485/Modbus),联动 12 台恒湿消毒净化一体机。运行 3 个月后,3 号库房出现“数据打架”:传感器 A 显示 58%RH,传感器 B 显示 49%RH,恒湿机按 58% 运行导致除湿过度,档案纸张脆化风险上升。 核心结论:在档案馆微环境中,传感器漂移是系统性问题,单点校准治标,基于恒湿机闭环控制的“动态自校准”才能治本。
一、数据漂移的表象与危害
1. 典型漂移现象
漂移类型 | 表现特征 | 本案例现象 |
|---|---|---|
零点漂移 | 湿度 0% 环境下读数 > 2%RH | 传感器 A 在干燥剂旁显示 5.3%RH |
量程漂移 | 满量程(100%RH)下读数偏差 > 3%RH | 传感器 B 在饱和盐溶液旁显示 92.1%RH |
滞后漂移 | 升湿/降湿过程读数不一致 | 传感器 A 升湿时 55%RH,降湿时 52%RH(同环境) |
温漂 | 温度每变化 10℃,湿度偏差 > 1%RH | 夏季高温时段,所有传感器读数普遍偏高 2–3%RH |
2. 业务危害(档案八防视角)
- 防潮失效:高读导致过度除湿,纸张含水率 < 5%,脆化断裂。
- 防霉风险:低读导致除湿不足,湿度 > 65%,霉菌滋生。
- 能耗浪费:恒湿机频繁启停,能耗增加 30% 以上。
- 数据可信度:多传感器数据不一致,3D 孪生平台失去参考价值。
二、漂移根因排查:从传感器到系统环境
1. 传感器本体排查(排除硬件故障)
- 外观检查:传感器探头无灰尘、无结露、无腐蚀(本案例正常)。
- 供电测试:万用表测量供电电压 5.02V(标称 5V,正常)。
- 通信测试:
mbpoll读取原始寄存器值,CRC 校验通过,无通信错误。 - 交叉比对:将传感器 A、B 移至标准温湿度检定箱(25℃/50%RH),A 读 53.2%RH,B 读 48.8%RH,确认存在系统性偏差。
2. 安装环境排查(排除外部干扰)
- 气流干扰:传感器 A 正对恒湿机出风口,风速 1.5m/s(标准安装要求 < 0.2m/s)。
- 热辐射:传感器 B 靠近库房照明灯具,表面温度比环境高 3℃(导致相对湿度读数偏低)。
- 安装高度:传感器 A 安装高度 1.2m(标准档案库房应为 1.5–1.7m,人呼吸带高度)。
- 遮挡问题:传感器 B 被密集架侧板遮挡,空气流通不畅。
3. 恒湿机运行影响(核心干扰源)
- 局部微环境:恒湿机除湿时,出风口附近湿度可低至 30%RH,若传感器位于此区域,读数严重偏低。
- 温湿度耦合:恒湿机除湿过程伴随降温(蒸发器表面温度 < 10℃),导致局部温度下降,相对湿度升高(但传感器若测到低温,按干球温度计算会显示高湿)。
- 循环滞后:库房空气循环周期约 5–10 分钟,传感器响应时间(< 10s)远快于环境平衡时间,导致“瞬时值”误导“控制决策”。
4. 数据链路排查(排除软件误差)
- 寄存器解析:确认缩放因子(0.1)、字节序(BE)、数据格式(Int16)正确。
- 边缘计算:Redis 中存储的原始值与解析值一致,无计算错误。
- 滤波算法:边缘侧采用滑动平均滤波(窗口 5),但无法修正系统性偏差。
根因总结:
传感器 A 受恒湿机出风口气流直接影响 + 安装高度偏低 → 读数偏高;
传感器 B 受灯具热辐射 + 遮挡 → 读数偏低;
两者叠加恒湿机局部微环境干扰,导致数据“打架”。
三、传统校准策略的局限性
1. 实验室校准(离线校准)
- 方法:将传感器送至计量院,在检定箱中进行 25℃/50%RH 单点校准。
- 局限:
- 脱离现场环境,无法复现气流、热辐射、遮挡等干扰。
- 校准后安装回现场,运输振动、安装应力可能导致二次漂移。
- 档案馆 60 个传感器,校准周期长(2 周)、成本高(800 元/台)。
2. 现场手动校准(单点修正)
- 方法:在库房现场,用手持校准仪(标准表)比对,手动修改传感器偏移量。
- 局限:
- 手持校准仪精度(±2%RH)低于工业传感器(±1.5%RH),引入新误差。
- 单点校准无法修正全量程漂移(如 50%RH 校准后,80%RH 仍偏差)。
- 无法解决滞后漂移、温漂等动态误差。
3. 固定周期校准(预防性维护)
- 方法:每 6 个月对所有传感器进行一次现场校准。
- 局限:
- 漂移是渐进过程,固定周期无法匹配实际漂移速度(部分传感器 3 个月漂移 3%RH)。
- 档案馆环境稳定,过度校准浪费资源;但局部微环境变化快,校准不足又导致风险。
四、基于恒湿机闭环控制的动态自校准策略
核心思想
利用恒湿机作为可控环境发生器,在库房微环境中构建“准稳态”校准条件,通过闭环控制算法实现传感器的在线、动态、全量程自校准,无需拆卸传感器,不影响库房正常运行。
1. 校准触发条件
触发类型 | 触发条件 | 执行策略 |
|---|---|---|
定时校准 | 每月 1 日 02:00–04:00(库房无人) | 执行全量程校准(40%RH、50%RH、60%RH) |
漂移告警 | 多传感器数据差异 > 5%RH 持续 2 小时 | 触发局部校准(问题区域传感器) |
环境突变 | 恒湿机连续运行 > 4 小时(除湿/加湿) | 暂停校准,避免干扰正常运行 |
维护窗口 | 档案入库/出库前 24 小时 | 禁止校准,确保环境稳定 |
2. 校准流程(以 50%RH 校准点为例)
Step 1:恒湿机预运行(30 分钟)
  - 恒湿机切换至“自动模式”,设定湿度 50%RH。
  - 风机全速运行,促进库房空气混合。
  - 边缘网关监测所有传感器读数,计算平均值(剔除最大/最小值)。

Step 2:准稳态判断(10 分钟)
  - 条件 1:所有传感器读数标准差 < 1%RH。
  - 条件 2:恒湿机压缩机/加湿器启停频率 < 1 次/5 分钟。
  - 条件 3:库房温度波动 < 0.5℃/10 分钟。
  - 若不满足,延长预运行时间(最长 60 分钟)。

Step 3:数据采集与比对(5 分钟)
  - 每 10 秒采集一次所有传感器读数,共 30 个样本。
  - 计算各传感器平均值(Avg_i)、与总体平均值(Avg_total)的偏差(Offset_i = Avg_i - Avg_total)。
  - 记录环境温度(Temp)、气压(Pressure),用于补偿计算。

Step 4:校准系数更新
  - 线性校准模型:RH_corrected = RH_raw + Offset_i + K_temp*(Temp - 25) + K_hyst*ΔRH/Δt
    - Offset_i:静态偏移量(核心校准项)。
    - K_temp:温度补偿系数(默认 0.1%RH/℃,可动态调整)。
    - K_hyst:滞后补偿系数(根据升湿/降湿历史数据计算)。
  - 更新边缘网关中的传感器校准系数表,立即生效。
  - 备份原始数据与校准系数,用于审计追溯。

Step 5:验证与闭环(10 分钟)
  - 继续监测传感器读数,验证校准后偏差 < 1%RH。
  - 若仍超差,触发告警,安排人工介入(检查安装、硬件故障)。
  - 恒湿机恢复至原设定值,结束校准。
3. 多校准点覆盖(全量程修正)
校准点 | 适用场景 | 恒湿机设定值 | 备注 |
|---|---|---|---|
40%RH | 冬季干燥季节 | 40%RH | 重点修正低湿段漂移 |
50%RH | 春秋过渡季节 | 50%RH | 核心工作点,每月校准 |
60%RH | 夏季潮湿季节 | 60%RH | 重点修正高湿段漂移 |
30%RH/70%RH | 极端环境验证 | 30%/70%RH | 每季度一次,验证传感器线性度 |
4. 特殊场景处理
- 单传感器故障:若某传感器读数持续超差(> 5%RH),且校准无效,自动切换至“冗余模式”(使用相邻传感器平均值)。
- 恒湿机故障:若恒湿机无法达到目标湿度,暂停校准,记录异常,待修复后执行。
- 多库房协同:相邻库房传感器数据交叉验证,识别区域性漂移(如某库房整体偏高)。
五、工程实现:边缘侧算法与架构
1. 边缘网关功能模块
┌─────────────────────────────────────────────┐
│            校准调度服务(Cron)             │
│  - 定时触发校准任务                         │
│  - 判断校准条件(环境、维护窗口)           │
├─────────────────────────────────────────────┤
│            恒湿机控制服务                   │
│  - 设定目标湿度                             │
│  - 监测运行状态(启停、故障)               │
│  - 调节风机转速(促进空气混合)             │
├─────────────────────────────────────────────┤
│            数据采集服务                     │
│  - 采集传感器原始数据(Modbus)            │
│  - 采集恒湿机状态(Modbus/SNMP)           │
│  - 数据缓存(Redis:原始值、校准值、系数)  │
├─────────────────────────────────────────────┤
│            校准计算引擎                     │
│  - 准稳态判断(标准差、启停频率、温度波动) │
│  - 偏移量计算(Avg_i - Avg_total)         │
│  - 温度/滞后补偿(K_temp、K_hyst)          │
│  - 校准系数更新(Redis + 本地文件)         │
├─────────────────────────────────────────────┤
│            数据验证服务                     │
│  - 校准后偏差验证(< 1%RH)                │
│  - 异常检测(突变、持续超差)               │
│  - 告警推送(短信、平台、3D 孪生)          │
└─────────────────────────────────────────────┘
2. 关键算法代码片段(Python 示例)
def auto_calibrate(target_rh=50.0, duration=1800):
    """
    自动校准主函数
    target_rh: 目标湿度(%RH)
    duration: 预运行时间(秒)
    """
    # Step 1: 恒湿机预运行
    set_humidifier_mode("auto")
    set_humidifier_target(target_rh)
    set_fan_speed(80)  # 风机全速,促进混合
    time.sleep(duration)

    # Step 2: 准稳态判断
    for _ in range(6):  # 每10分钟判断一次,最多60分钟
        sensor_data = read_all_sensors()  # 读取所有传感器
        std_dev = calculate_std_dev(sensor_data)
        compressor_cycle = get_compressor_cycle()  # 压缩机启停频率
        temp_fluct = get_temp_fluctuation()  # 温度波动

        if std_dev < 1.0 and compressor_cycle < 0.2 and temp_fluct < 0.5:
            break
        time.sleep(600)
    else:
        log_error("准稳态判断失败,终止校准")
        return False

    # Step 3: 数据采集与比对
    samples = []
    for _ in range(30):  # 5分钟,30个样本
        samples.append(read_all_sensors())
        time.sleep(10)

    # 计算各传感器平均值与总体平均值
    sensor_avgs = [sum(col)/len(col) for col in zip(*samples)]
    total_avg = sum(sensor_avgs) / len(sensor_avgs)
    offsets = [avg - total_avg for avg in sensor_avgs]

    # Step 4: 更新校准系数
    for i, sensor_id in enumerate(sensor_ids):
        calibration = {
            "offset": offsets[i],
            "k_temp": 0.1,  # 默认温度系数
            "k_hyst": calculate_hysteresis(sensor_id),  # 滞后系数
            "last_calibrate": datetime.now().isoformat(),
            "target_rh": target_rh
        }
        update_calibration_coeff(sensor_id, calibration)

    # Step 5: 验证
    time.sleep(600)  # 等待10分钟稳定
    post_calib_data = read_all_sensors()
    post_avg = sum(post_calib_data) / len(post_calib_data)
    max_deviation = max(abs(v - post_avg) for v in post_calib_data)

    if max_deviation < 1.0:
        log_info(f"校准成功,最大偏差 {max_deviation:.2f}%RH")
        return True
    else:
        log_error(f"校准后偏差仍超差 {max_deviation:.2f}%RH,需人工介入")
        trigger_alarm("SENSOR_CALIB_FAILED", max_deviation)
        return False
3. 数据安全与审计
- 校准记录:每次校准生成唯一 ID,记录时间、目标湿度、传感器原始值、校准后值、偏移量、环境温度、操作人员(系统自动)。
- 数据加密:校准数据采用 SM4 加密存储,防止篡改。
- 审计报表:按月生成《传感器校准报告》,包含校准次数、偏移量分布、异常传感器清单,满足 DA/T 81—2019 审计要求。
六、实施效果与数据对比
1. 校准前后数据对比(3 号库房)
传感器 | 校准前偏差(vs 标准表) | 校准后偏差 | 改善幅度 |
|---|---|---|---|
A(原 58%RH) | +3.2%RH | +0.4%RH | 87.5% |
B(原 49%RH) | -2.8%RH | -0.3%RH | 89.3% |
C(原 53%RH) | +0.5%RH | +0.2%RH | 60.0% |
D(原 51%RH) | -0.7%RH | -0.1%RH | 85.7% |
2. 业务指标提升
- 湿度控制精度:库房平均湿度波动从 ±3%RH 降至 ±1%RH。
- 能耗降低:恒湿机启停频率减少 40%,月均能耗下降 25%。
- 档案安全:纸张含水率稳定在 6%–8%(安全区间),无脆化/霉变风险。
- 运维效率:人工校准工作量减少 80%,校准周期从 2 周缩短至 4 小时。
3. 长期稳定性(6 个月跟踪)
- 漂移抑制:校准后传感器漂移速率从 1%RH/月降至 0.2%RH/月。
- 异常预警:提前 2 周发现 1 台传感器硬件故障(校准后偏差持续 > 2%RH)。
- 系统可靠性:校准服务运行 180 天,无故障,可用性 100%。
七、经验总结与推广建议
1. 核心经验
- 闭环校准优于开环校准:利用恒湿机构建可控环境,比实验室/手持校准更贴近现场实际。
- 动态校准优于静态校准:在线、周期性校准,及时修正渐进性漂移。
- 系统校准优于单点校准:多传感器交叉验证,识别区域性、系统性误差。
- 边缘智能是关键:校准算法部署在边缘网关,实时响应,避免云端延迟。
2. 推广建议
- 新建档案馆:设计阶段预留校准功能,传感器安装避开气流、热辐射,恒湿机支持远程设定与状态反馈。
- 老旧档案馆:改造时增加边缘网关,升级恒湿机通信模块(Modbus TCP),逐步实施动态校准。
- 标准建设:推动《档案馆温湿度传感器校准规范》行业标准,明确闭环校准流程与指标。
- 设备选型:优先选择支持数字校准(软件修正偏移量)、具备温度补偿功能的工业级传感器。
3. 局限性与改进方向
- 局限性:校准依赖恒湿机性能,若恒湿机无法达到目标湿度(如极端天气),校准无法进行。
- 改进方向:
- 引入便携式标准湿度发生器(小型、低功耗),作为恒湿机备份。
- 融合多源数据(如露点仪、毛发湿度计),提升校准可靠性。
- 基于 AI 预测传感器漂移趋势,提前调整校准周期。
八、结语
工业级温湿度传感器的数据漂移,是智慧档案馆环境控制的“隐形杀手”。基于恒湿机闭环控制的动态自校准策略,通过“系统思维、边缘智能、闭环迭代”,实现了从“被动校准”到“主动预防”、从“单点修正”到“系统优化”的跨越。
该策略已在多个档案馆落地验证,不仅解决了数据漂移问题,更提升了环境控制精度、降低了运维成本、保障了档案安全,为档案八防十防提供了坚实的技术支撑。未来,随着 AI 与物联网技术的融合,传感器校准将向“自学习、自优化、自修复”的智能化方向演进,进一步筑牢档案保护的“数字防线”。
智慧档案馆建设#档案八防#档案十防#恒湿机#恒湿消毒净化一体机#加湿除湿消毒净化一体机
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号