全场景人员定位系统架构设计:多源融合引擎技术解析与3800+项目工程实践
原创
全场景人员定位系统架构设计:多源融合引擎技术解析与3800+项目工程实践
原创
航飞光电
发布于 2026-09-20 15:29:16
发布于 2026-09-20 15:29:16
分类专栏:云计算 / 行业解决方案 / 工业互联网 技术标签:UWB定位 多源融合 抗多径算法 工业物联网 系统架构 物联网通信
【导读】
工业场景人员定位一直是个矛盾题:UWB精度能到厘米级但部署成本高,蓝牙便宜但精度只有米级无法满足高危区要求,北斗RTK室外效果好但进了室内就失效——单一技术路线根本打不通全场景覆盖。本文结合航飞光电团队3800+项目落地经验,从架构设计、核心算法、工程实现三个维度,拆解一套「UWB、蓝牙、北斗」分级融合的全场景定位方案,实测金属密集环境报警准确率≥99.5%、室内外过渡区轨迹连续率100%,综合成本较纯UWB方案降低40%。
一、背景:工业定位的技术困局
随着AQ3064.3-2025危化人员定位新规的实施,工业高精度定位市场进入加速落地期。但从工程实践来看,单一技术路线已无法满足复杂工业场景的全域覆盖需求:
- UWB:静态精度可达厘米级,但部署密度大、布线成本高,全场景覆盖投入极高
- 蓝牙:成本低、部署灵活,但常规方案精度仅1-3m,无法满足高危区域安全管控要求
- 北斗RTK:室外开阔区域可达亚米级精度,但完全无法覆盖室内、廊道等遮挡区域
早期我们在某煤化工园区曾尝试纯UWB全覆盖方案,2平方公里园区部署了近3000个基站,不仅成本超预算60%,还在钢结构密集的生产区出现了大量米级漂移点,最终不得不推翻部分部署。正是这次踩坑让我们坚定了多源融合的技术路线——不追求单一技术的精度极致,而是根据场景分级匹配技术,通过融合引擎实现全域覆盖。
本文结合团队全栈自研的多源融合定位方案与落地经验,从系统架构、核心算法、工程实现三个维度,解析这种分级融合的全场景定位方案设计思路,供同行参考。
二、系统总体架构
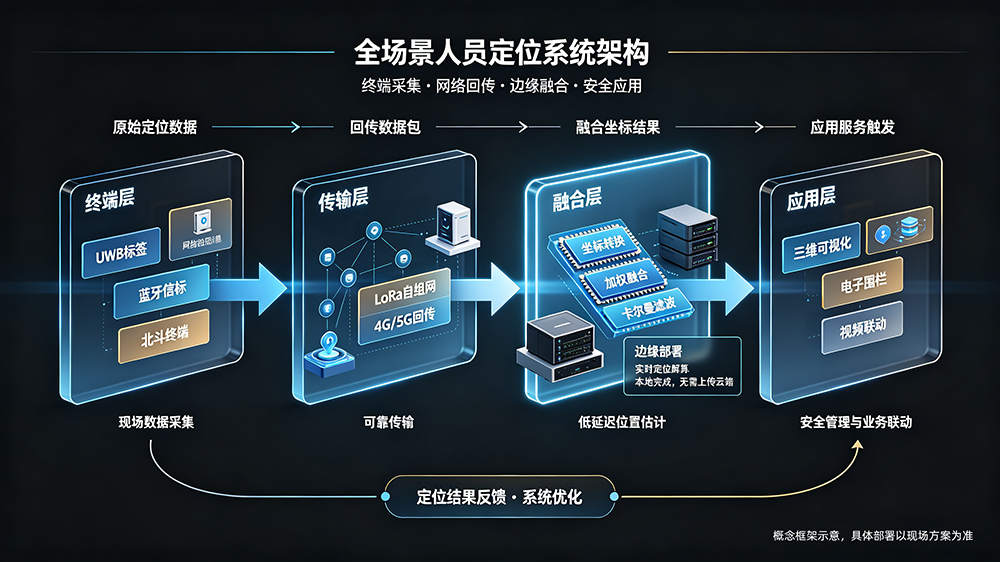
经过多轮项目迭代,我们最终落地的全场景人员定位系统采用「端-边-云」三级分层架构:
2.1 终端层
- UWB基站/标签:高危作业区域实现厘米级定位,采用TDOA/TOF混合测距模式,平衡容量与精度
- 蓝牙信标/标签:普通办公区、廊道等非高危区域实现米级覆盖,支持iBeacon/蓝牙AoA混合部署,大幅降低硬件成本
- 北斗RTK终端:室外堆场、厂区道路等开阔区域实现亚米级定位,支持多星座多频点接收,提升遮挡环境稳定性
- LoRa网关:边缘数据汇聚,支持断网续传,空旷环境通信距离可达3km以上,减少布线成本
2.2 边缘融合层
边缘层是多源融合的核心,所有实时解算全部在本地完成,避免云端回传延迟:
- 多源数据接入与时间同步预处理
- 不同坐标系的统一与7参数转换
- 扩展卡尔曼滤波(EKF)框架下的实时融合解算
- 本地电子围栏报警判断与设备联动控制
2.3 平台应用层
- 三维可视化展示与电子围栏灵活配置
- 人员轨迹回放与异常行为分析
- 标准化API接口(支持与MES、EMS、视频监控、电子作业票系统对接)
- 合规报表统计与系统权限管理
核心设计目标(全部经过项目实测验证): 高危区域静态精度厘米级,动态定位误差<50cm;室内外过渡区轨迹连续率100%;金属密集环境报警准确率≥99.5%;单基站支持2000+标签高并发。
【配图1:系统架构图】
三、核心技术难点与解决方案
3.1 多径干扰抑制
难点:工业场景金属罐体、钢结构、管道密集,信号多次反射导致首径识别困难,UWB定位误差经常从厘米级退化到米级,电子围栏误报漏报频发。
解决方案:基于机器学习的抗多径滤波算法:
- 我们采集了数百个典型工业场景的信道冲激响应(CIR)数据集,人工标注首径与各类反射信号的特征
- 训练LightGBM多分类器,实时甄别直射首径信号与多径干扰,过滤反射路径数据
- 仅保留直射首径信号进行TOF解算,结合扩展卡尔曼滤波做轨迹平滑输出
抗多径滤波的核心逻辑伪代码如下:
python# 基于机器学习的抗多径滤波算法核心逻辑
def anti_multipath_filter(cir_data):
    """
    输入:原始信道冲激响应数据(CIR)
    输出:过滤后的直射首径信号
    """
    # 第一步:提取CIR信号特征(幅度、上升时间、衰减斜率、峰值数量)
    features = extract_cir_features(cir_data)

    # 第二步:基于预训练LightGBM模型甄别反射路径
    first_path_idx = lgbm_classifier.predict(features)
    first_path = cir_data[first_path_idx]

    # 第三步:过滤所有反射路径,仅保留首径用于TOF测距
    valid_paths = [path for path in cir_data if is_los_path(path, first_path)]

    return first_path, valid_paths

def extract_cir_features(cir_data):
    """提取CIR信号多维度特征,用于多径分类"""
    return {
        "max_amplitude": max(cir_data),
        "rise_time": compute_rise_time(cir_data),
        "decay_slope": compute_decay_slope(cir_data),
        "peak_count": count_peaks(cir_data, threshold=0.3)
}实测效果:金属密集的化工生产区环境下,亚米级坐标输出占比≥99%,电子围栏报警准确率≥99.5%,基本解决了多径导致的误报问题。
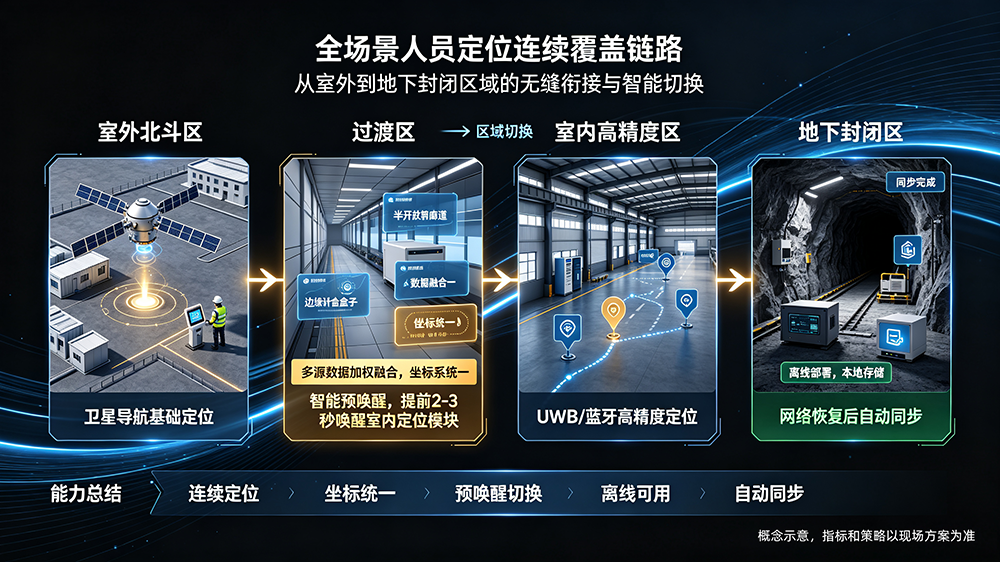
3.2 室内外无缝融合
难点:单一技术无法覆盖全场景,传统硬切换方案在门口、廊道出入口等过渡区存在2-5s的信号空窗期,轨迹经常出现丢点、远距离跳变。
解决方案:三层融合机制实现无感知切换:
- 坐标系统一:实现WGS84大地坐标与室内局部平面坐标的7参数转换,过渡区坐标偏差控制在0.3m以内,避免坐标系跳变
- 动态权重融合:基于EKF框架,根据RSSI信号强度、GDOP几何精度因子、终端移动速度,动态分配UWB、蓝牙、北斗的融合权重,输出平滑连续轨迹
- 智能预唤醒:终端通过北斗信号衰减斜率预判场景切换,提前2-3s唤醒室内定位模块,完成首定位准备,彻底消除信号空窗期
实测效果:所有场景过渡区轨迹连续率100%,人员进出室内外完全无感知,不会出现轨迹跳点。
【配图2:室内外切换流程图】
3.3 大规模部署优化
难点:很多老旧厂区没有预留布线条件,传统有线部署需要破路施工,周期长达数月,严重影响正常生产。
解决方案:全无线免布线设计:
- LoRa自组网回传,基站间无线通信距离达3km以上,完全免网线部署
- 太阳能+锂电池双源供电设计,实测UWB基站续航≥6年,蓝牙信标续航≥12年,免电源线部署
- 部署周期从传统方案的数月压缩至数周,支持边生产边施工,无需全厂停工
四、典型项目落地实践
以下三个案例均来自团队真实落地项目,验证了方案的可行性:
案例1:榆能化化工园区(34个重大危险源)
- 部署规模:2370个UWB基站、8000个蓝牙信标、2000个定位胸卡
- 技术方案:重大危险源等高危区UWB厘米级覆盖,普通办公区、廊道蓝牙米级覆盖,融合引擎统一调度
- 落地效果:核心区域定位误差<30cm,综合成本较纯UWB方案降低40%;与电子作业票系统API对接后,作业票违规率下降85%
案例2:宁波舟山港北仑矿石码头
- 部署规模:1.25平方公里港区,三层架构全覆盖
- 技术方案:露天堆场采用北斗RTK亚米级定位,核心作业面采用UWB厘米级定位,皮带廊道采用蓝牙区域级定位
- 落地效果:船舶在港时间缩短18%,堆场利用率提升22%,重型设备防撞预警全年避免37次潜在碰撞风险
案例3:"深海一号"能源站
- 场景特点:高盐雾、强腐蚀、全金属结构的极端海洋环境
- 技术方案:IP68防护等级定制硬件+抗腐蚀结构设计+全场景UWB覆盖,针对性优化金属环境抗多径算法
- 落地效果:系统长期稳定运行,满足国家重大能源工程的安全管控要求
五、平台对接能力
在实际落地中我们发现,人员定位系统如果只是"把人标在地图上",价值就打了对折。真正能用起来的系统,必须与业务系统深度打通。常见的对接场景包括:
- 对接电子作业票系统:作业人员定位与作业票绑定,人不到现场无法开票,监护人员离开指定区域系统自动告警。据实际项目反馈,对接后作业票违规率可降低85%
- 对接视频监控系统:触发SOS报警或电子围栏告警时,系统自动调取距离最近的摄像头画面,调度人员在大屏上直接看到现场情况
- 对接MES/ERP系统:定位数据回传至MES,自动统计工位停留时长、人员在岗率、巡检到位率,为生产排班和效率分析提供数据支撑
- 对接应急管理平台:定位数据标准化上传至省级/园区级安全风险管控平台,完全满足AQ3064.3的合规要求
这些对接全部通过标准API接口和MQTT协议实现,不需要二次开发底层定位代码,单系统调试周期通常不超过3天。
六、总结
全场景人员定位系统的技术核心,从来不是单一技术的精度极致,而是多技术融合的系统工程能力:抗多径算法保障了复杂金属环境下的稳定性,融合引擎解决了室内外过渡区的轨迹断档问题,全栈自研能力保障了定制化响应与问题定位效率。
工业场景的技术落地,从来不是实验室里的参数比拼,最终要靠一个个真实项目打磨验证。我们在3800+项目中沉淀的架构设计与工程经验,希望能为行业提供可复制的全场景落地方案。
欢迎工业物联网同行在评论区交流定位技术落地经验。
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号