组态平台对接档案馆恒温恒湿设备:Modbus协议读写与闭环控制实现
原创
组态平台对接档案馆恒温恒湿设备:Modbus协议读写与闭环控制实现
原创
盛世宏博科技
发布于 2026-09-28 14:11:15
发布于 2026-09-28 14:11:15
组态平台对接档案馆恒温恒湿设备:Modbus协议读写与闭环控制实现
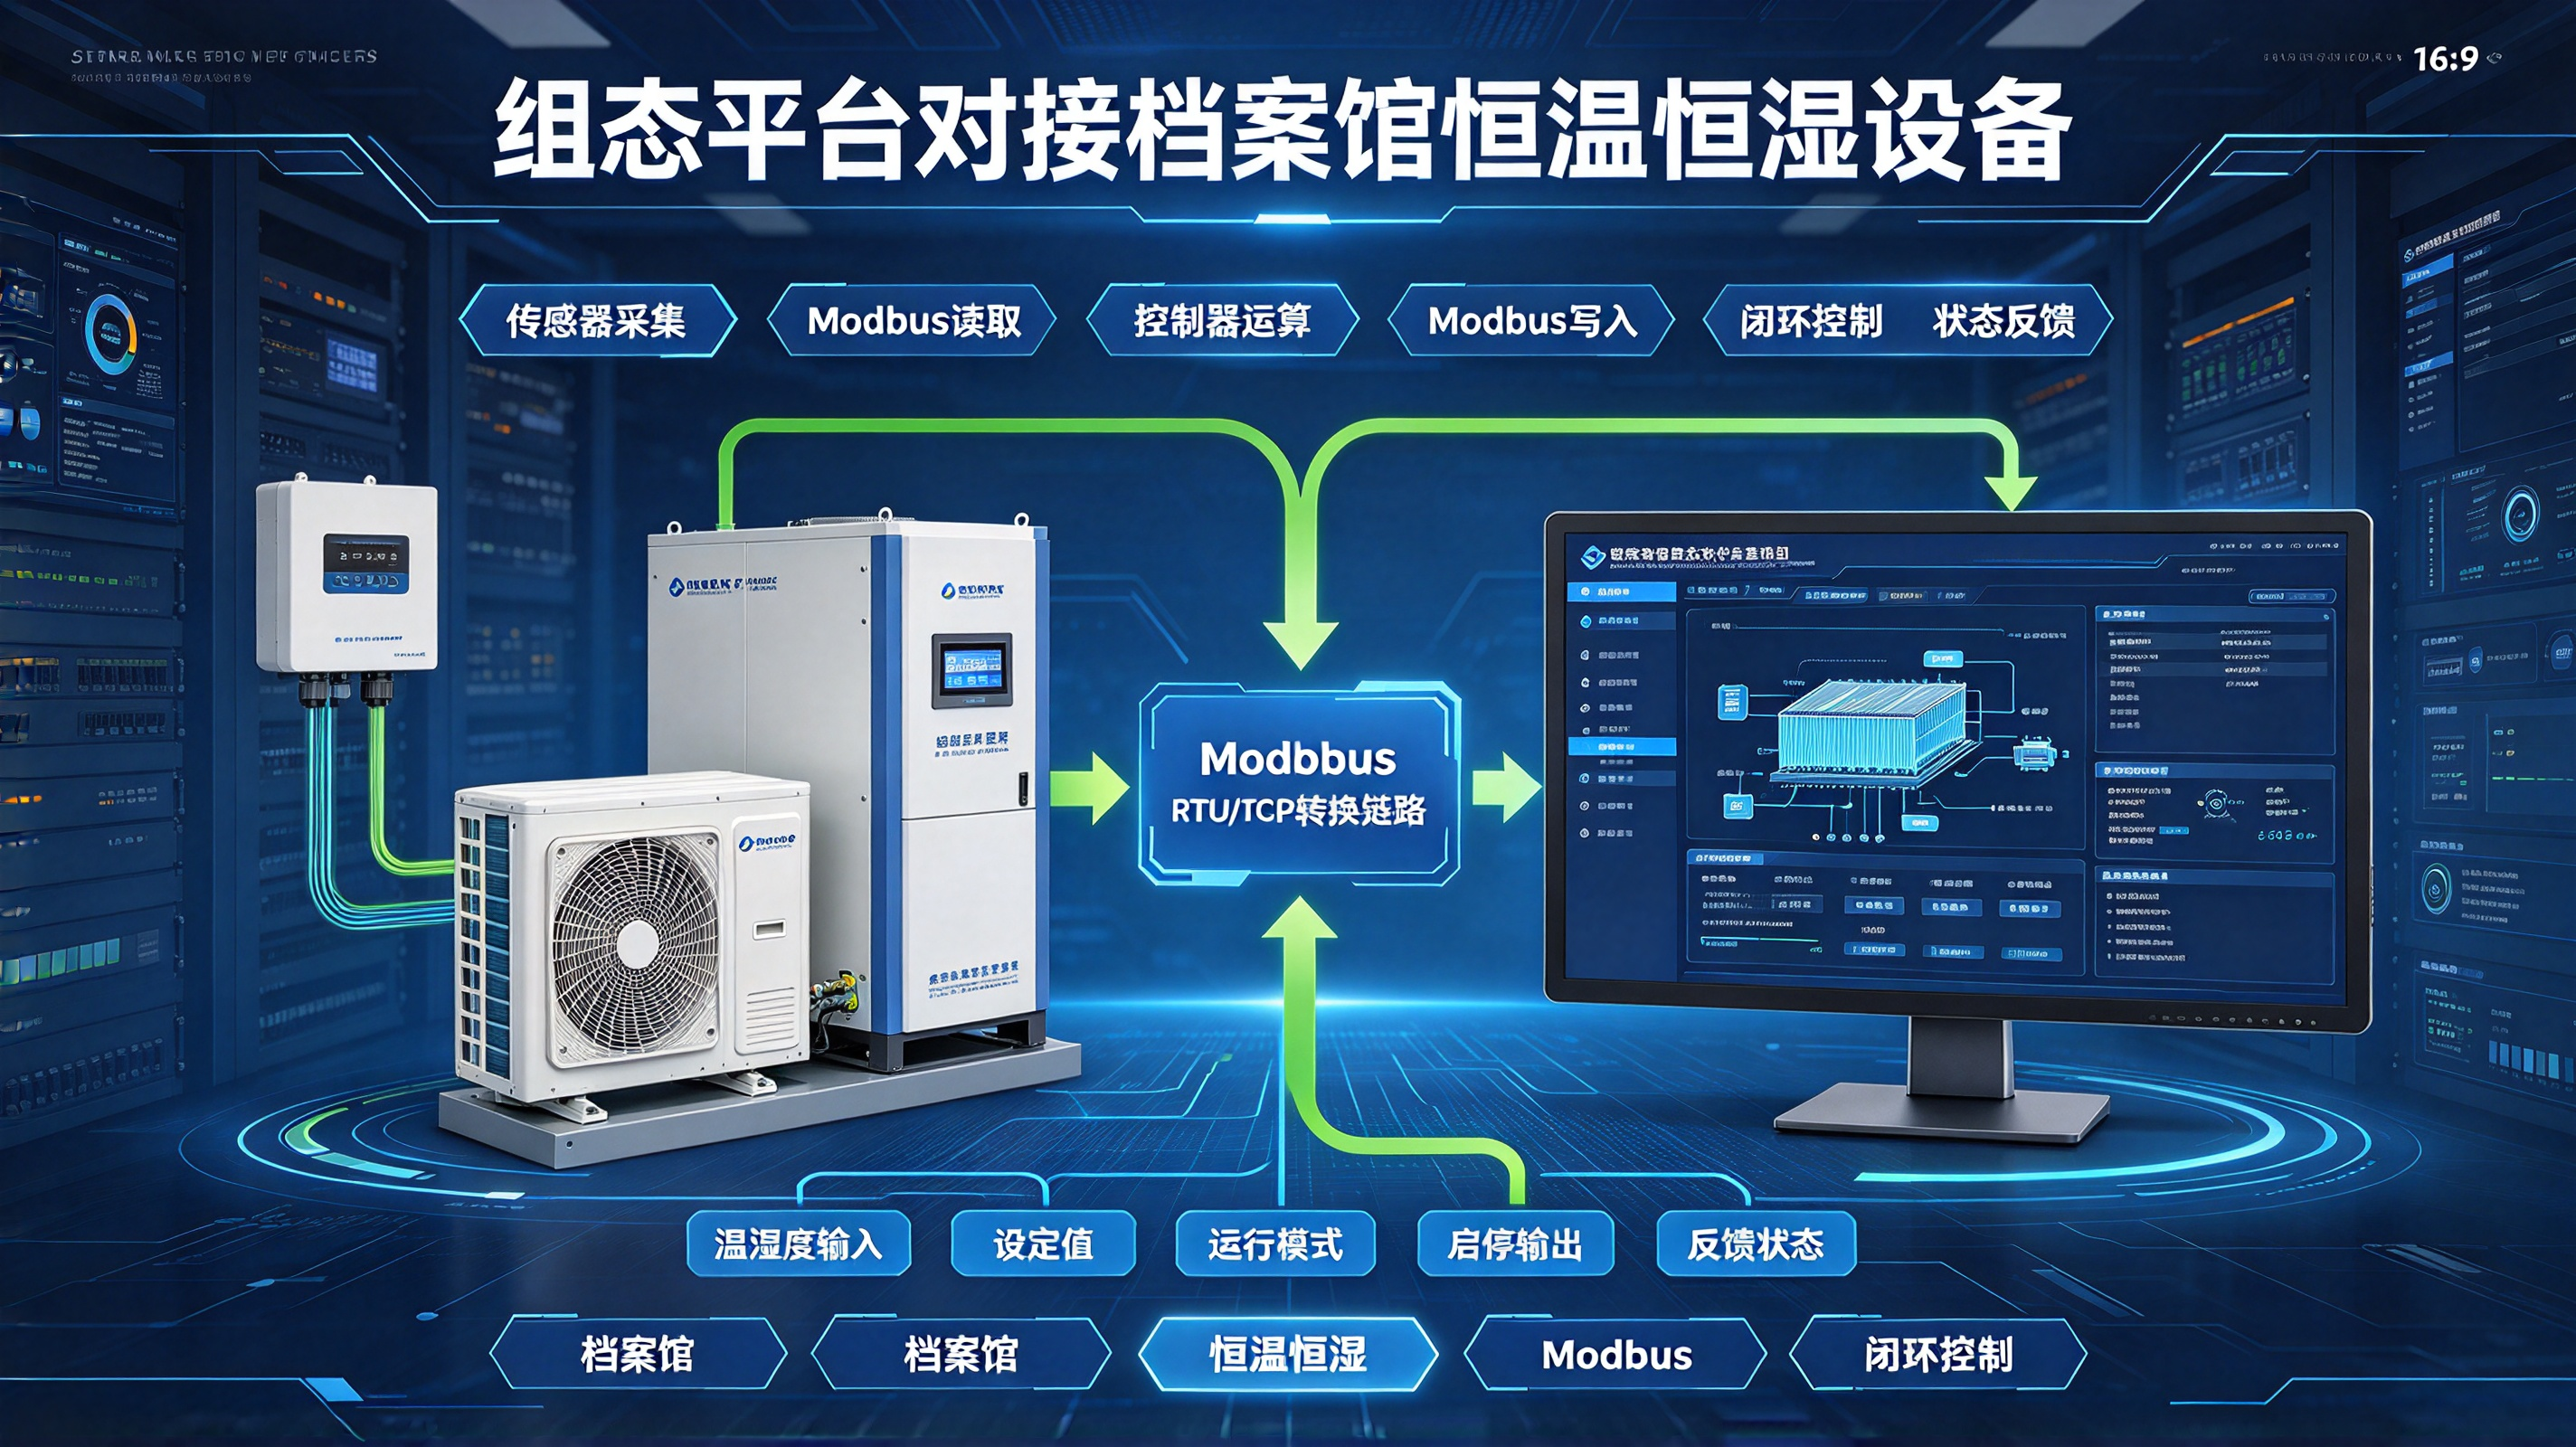
近期在调试一套工业环境监控系统时,遇到了关于Modbus连接保持的问题。现场部署了一批网口温湿度变送器,PoE取电、Modbus TCP上云,同时利旧接入存量RS485探头,并开启了SNMP和UDP Trap服务。档案馆恒温恒湿系统由冷水阀、加热段、加湿器、除湿转轮、风机变频器等多台设备组成,组态平台需要实时读取设备运行状态并下发控制指令,形成温湿度的闭环调节。这篇从Modbus寄存器规划、组态平台通信配置、PID闭环控制逻辑到防抖动与安全联锁,完整记录档案馆恒温恒湿设备的Modbus对接与自动控制实现。
一、档案馆恒温恒湿系统构成
1.1 系统拓扑
┌─────────────────────────────────────────────────────────────────┐
│                    组态平台(SCADA)                             │
│  ┌─────────────┐  ┌──────────────┐  ┌───────────────────────┐  │
│  │ 画面组态     │  │ 实时数据库    │  │ 控制策略引擎          │  │
│  │ (HMI)       │  │ (Modbus映射)  │  │ (PID/逻辑联锁)        │  │
│  └──────┬──────┘  └──────┬───────┘  └───────────┬───────────┘  │
│         │ Modbus TCP      │                      │              │
└─────────┼─────────────────┼──────────────────────┼──────────────┘
          │                 │                      │
══════════╪═════════════════╪══════════════════════╪══════════════
          │                 │                      │
┌─────────▼─────────────────▼──────────────────────▼──────────────┐
│                    现场控制层(PLC/控制器)                       │
│                                                                   │
│  ┌──────────────┐  ┌──────────────┐  ┌───────────────────────┐ │
│  │ 冷水阀执行器  │  │ 加热段SSR    │  │ 加湿器(电极式)       │ │
│  │ Modbus RTU   │  │ Modbus RTU   │  │ Modbus RTU            │ │
│  │ 寄存器:42001 │  │ 寄存器:42002 │  │ 寄存器:42003          │ │
│  └──────────────┘  └──────────────┘  └───────────────────────┘ │
│                                                                   │
│  ┌──────────────┐  ┌──────────────┐  ┌───────────────────────┐ │
│  │ 除湿转轮     │  │ 风机变频器   │  │ 温湿度传感器           │ │
│  │ Modbus RTU   │  │ Modbus RTU   │  │ Modbus TCP            │ │
│  │ 寄存器:42004 │  │ 寄存器:42005 │  │ 寄存器:40001~40004    │ │
│  └──────────────┘  └──────────────┘  └───────────────────────┘ │
└─────────────────────────────────────────────────────────────────┘
1.2 设备参数与Modbus寄存器规划
设备 | 功能 | 寄存器类型 | 地址范围 | 读写 | 数据格式 |
|---|---|---|---|---|---|
温湿度传感器 | 温度值 | 保持寄存器 | 40001 | 只读 | int16 (×0.01) |
温湿度传感器 | 湿度值 | 保持寄存器 | 40002 | 只读 | uint16 (×0.1) |
冷水阀执行器 | 阀门开度 | 保持寄存器 | 42001 | 读写 | uint16 (0~1000) |
加热段SSR | 加热功率 | 保持寄存器 | 42002 | 读写 | uint16 (0~1000) |
加湿器 | 加湿量 | 保持寄存器 | 42003 | 读写 | uint16 (0~1000) |
除湿转轮 | 转速 | 保持寄存器 | 42004 | 读写 | uint16 (0~3000) |
风机变频器 | 风机频率 | 保持寄存器 | 42005 | 读写 | uint16 (0~500) |
风机变频器 | 运行状态 | 线圈 | 00001 | 读写 | bool |
系统状态 | 运行模式 | 线圈 | 00002 | 读写 | bool (0=手动,1=自动) |
系统状态 | 急停状态 | 输入线圈 | 10001 | 只读 | bool |
系统状态 | 故障汇总 | 输入线圈 | 10002 | 只读 | bool |
二、组态平台Modbus通信配置
2.1 通信参数
参数 | 值 |
|---|---|
协议 | Modbus TCP |
PLC/控制器IP | 10.10.90.50 |
端口 | 502 |
从站地址 | 1 |
扫描周期 | 1000ms(快速变量)/ 5000ms(慢速变量) |
超时时间 | 3000ms |
重试次数 | 3 |
字节序 | 大端(Big Endian) |
寄存器排列 | CDAB(浮点数跨寄存器时) |
2.2 组态变量定义
┌─────────────────────────────────────────────────────────────────┐
│  组态平台变量表(部分)                                          │
├──────────────┬──────────┬────────┬──────┬──────────────────────┤
│ 变量名        │ 地址     │ 数据类型│ 读写 │ 描述               │
├──────────────┼──────────┼────────┼──────┼──────────────────────┤
│ AI_Temp      │ 40001    │ INT16  │ RO   │ 当前温度(×0.01)     │
│ AI_Hum       │ 40002    │ UINT16 │ RO   │ 当前湿度(×0.1)      │
│ AO_CoolValve│ 42001    │ UINT16 │ RW   │ 冷水阀开度(0~1000)  │
│ AO_HeatPower│ 42002    │ UINT16 │ RW   │ 加热功率(0~1000)    │
│ AO_HumPower │ 42003    │ UINT16 │ RW   │ 加湿量(0~1000)      │
│ AO_DehumRPM │ 42004    │ UINT16 │ RW   │ 除湿转轮转速        │
│ AO_FanFreq  │ 42005    │ UINT16 │ RW   │ 风机频率(0~500)     │
│ DO_FanRun   │ 00001    │ BOOL   │ RW   │ 风机启停            │
│ DO_AutoMode │ 00002    │ BOOL   │ RW   │ 自动模式            │
│ DI_Emergency│ 10001    │ BOOL   │ RO   │ 急停按钮            │
│ DI_FaultSum │ 10002    │ BOOL   │ RO   │ 故障汇总            │
└──────────────┴──────────┴────────┴──────┴──────────────────────┘
2.3 画面组态示例
┌─────────────────────────────────────────────────────────────────┐
│  档案馆特藏库 - 恒温恒湿控制系统                                  │
├─────────────────────────────────────────────────────────────────┤
│                                                                   │
│  温湿度状态:                                                     │
│  ┌──────────────────┐  ┌──────────────────┐                    │
│  │ 温度: 19.2 ℃    │  │ 湿度: 51.5 %RH   │                    │
│  │ ████████████░░░ │  │ ██████████░░░░░░ │                    │
│  │ 设定: 18.0 ℃    │  │ 设定: 50.0 %RH   │                    │
│  └──────────────────┘  └──────────────────┘                    │
│                                                                   │
│  设备控制:                                                       │
│  ┌──────────────┐ ┌──────────────┐ ┌──────────────────────────┐│
│  │ 冷水阀: 35% │ │ 加热: 0%    │ │ 风机: 45Hz (运行)        ││
│  │ ██████░░░░░░ │ │ ░░░░░░░░░░░░ │ │ █████████░░░░░░░░░░░░░░ ││
│  └──────────────┘ └──────────────┘ └──────────────────────────┘│
│  ┌──────────────┐ ┌──────────────┐                              │
│  │ 加湿: 12%   │ │ 除湿: 800rpm│                              │
│  │ ███░░░░░░░░░ │ │ ████░░░░░░░░░░ │                              │
│  └──────────────┘ └──────────────┘                              │
│                                                                   │
│  运行模式: [自动] [手动]    系统状态: 正常运行                    │
│                                                                   │
│  趋势曲线:                                                       │
│  ┌─────────────────────────────────────────────────────────────┐ │
│  │ 温度/湿度 24小时趋势                                        │ │
│  │  ┌─────────────────────────────────────────────────────────┐│ │
│  │  │ 25 ──┐                                              ┌──││ │
│  │  │      │  ╱╲    ╱╲                                    │  ││ │
│  │  │ 20   │ ╱  ╲  ╱  ╲  ╱╲  ╱╲                        ╱│  ││ │
│  │  │      │╱    ╲╱    ╲╱  ╲╱  ╲                      ╱ │  ││ │
│  │  │ 15 ──┴────────────────────╲────────────────────╱──┴──││ │
│  │  │     0        6        12       18       24 (小时)    ││ │
│  └──┴─────────────────────────────────────────────────────────┘ │
└─────────────────────────────────────────────────────────────────┘
三、闭环控制逻辑
3.1 控制架构
┌──────────────────────┐
                    │  组态平台PID引擎     │
                    │                      │
  ┌──────────┐      │  ┌───┐  ┌───┐       │      ┌──────────────┐
  │ 温湿度   │      │  │PID│  │PID│       │      │ 执行设备     │
  │ 传感器   │─────►│  │温度│  │湿度│───┐─┼─────►│ 冷水阀/加热  │
  │ Modbus   │      │  └───┘  └───┘   │ │      │ 加湿/除湿    │
  │ TCP      │      │                  │ │      │ Modbus RTU   │
  └──────────┘      │  防抖动/死区    │ │      └──────────────┘
                    │  输出限幅       │ │
                    │  安全联锁       │ │
                    └────────────────────┘ │
                             ▲            │
                             │            │
                             └────────────┘
                              反馈回路
3.2 PID参数整定
档案馆恒温恒湿系统属于大惯性、大滞后系统,PID参数需要保守整定:
回路 | Kp | Ki | Kd | 采样周期 | 备注 |
|---|---|---|---|---|---|
温度控制 | 2.0 | 0.05 | 5.0 | 30s | 大滞后,Kd适当加大 |
湿度控制 | 1.5 | 0.1 | 2.0 | 30s | 湿度惯性更大 |
冷水阀 | 1.0 | 0.02 | 1.0 | 10s | 阀门响应快 |
风机频率 | 0.5 | 0.01 | 0.5 | 60s | 风机惯性大 |
3.3 PID控制代码实现
#!/usr/bin/env python3
"""
组态平台PID控制引擎
"""
import time
from dataclasses import dataclass
from typing import Callable

@dataclass
class PIDParams:
    Kp: float
    Ki: float
    Kd: float
    output_min: float
    output_max: float
    deadband: float = 0.0
    sample_time: float = 1.0

class PIDController:
    """PID控制器"""

    def __init__(self, params: PIDParams, output_cb: Callable[[float], None]):
        self.params = params
        self.output_cb = output_cb
        self.integral = 0.0
        self.prev_error = 0.0
        self.last_time = time.time()
        self.last_output = 0.0
        self.enabled = False

    def set_enabled(self, enabled: bool):
        if enabled and not self.enabled:
            # 重新使能时重置积分
            self.integral = 0.0
            self.prev_error = 0.0
        self.enabled = enabled

    def update(self, setpoint: float, process_value: float) -> float:
        """PID计算"""
        if not self.enabled:
            return self.last_output

        now = time.time()
        dt = now - self.last_time
        if dt < self.params.sample_time:
            return self.last_output

        error = setpoint - process_value

        # 死区判断
        if abs(error) < self.params.deadband:
            return self.last_output

        # 比例项
        proportional = self.params.Kp * error

        # 积分项(抗积分饱和)
        self.integral += error * dt
        # 积分限幅
        integral_max = self.params.output_max / max(self.params.Ki, 0.001)
        self.integral = max(-integral_max, min(integral_max, self.integral))
        integral = self.params.Ki * self.integral

        # 微分项(对测量值微分,避免设定值突变引起冲击)
        derivative = -self.params.Kd * (process_value - self.prev_process_value) / dt if hasattr(self, 'prev_process_value') else 0.0

        # 计算输出
        output = proportional + integral + derivative
        output = max(self.params.output_min, min(self.params.output_max, output))

        # 防抖动:输出变化率限制
        max_change = (self.params.output_max - self.params.output_min) * 0.1  # 每次最大变化10%
        if abs(output - self.last_output) > max_change:
            output = self.last_output + max_change if output > self.last_output else self.last_output - max_change

        self.last_output = output
        self.prev_error = error
        self.prev_process_value = process_value
        self.last_time = now

        # 调用输出回调
        self.output_cb(output)

        return output

# 温度控制回路
temp_pid = PIDController(
    params=PIDParams(Kp=2.0, Ki=0.05, Kd=5.0, output_min=0.0, output_max=1000.0, deadband=0.2, sample_time=30.0),
    output_cb=lambda v: write_modbus_register(42001, int(v))  # 冷水阀
)

# 湿度控制回路
hum_pid = PIDController(
    params=PIDParams(Kp=1.5, Ki=0.1, Kd=2.0, output_min=0.0, output_max=1000.0, deadband=1.0, sample_time=30.0),
    output_cb=lambda v: write_modbus_register(42003, int(v))  # 加湿器
)

# 控制循环
def control_loop():
    while True:
        # 读取温湿度
        temp = read_modbus_register(40001) * 0.01
        hum = read_modbus_register(40002) * 0.1

        # 获取设定值
        temp_sp = get_setpoint("temperature")  # 18.0
        hum_sp = get_setpoint("humidity")      # 50.0

        # PID计算
        temp_pid.update(temp_sp, temp)
        hum_pid.update(hum_sp, hum)

        time.sleep(1.0)
3.4 防冷启动过冲策略
冷启动保护流程:

系统上电 → 风机先启动(最低频率30Hz)
         → 延时5分钟(让空气流通)
         → 逐步开启冷水阀/加热(每30秒增加5%)
         → 达到设定值附近后切入PID自动调节
四、安全联锁与保护
4.1 联锁逻辑
┌─────────────────────────────────────────────────────────────────┐
│  安全联锁矩阵                                                    │
├─────────────────────────────────────────────────────────────────┤
│  条件                          │ 动作                           │
├────────────────────────────────┼────────────────────────────────┤
│  急停按钮按下                  │ 所有设备停机                   │
│  风机故障                      │ 关闭冷水阀、加热、加湿         │
│  温度传感器故障                │ 切换到备用传感器,报警         │
│  湿度传感器故障                │ 保持当前输出,报警             │
│  冷水阀开度>80%但温度仍>设定值 │ 启动除湿转轮,报警            │
│  湿度>65%RH                    │ 强制启动除湿,关闭加湿         │
│  温度>28℃                      │ 强制最大冷水阀,报警          │
│  通信中断>3次                  │ 保持最后输出,报警             │
└─────────────────────────────────────────────────────────────────┘
4.2 联锁代码
def safety_interlock():
    """安全联锁检查"""
    # 读取状态
    emergency = read_modbus_coil(10001)
    fault_sum = read_modbus_coil(10002)
    fan_fault = read_modbus_coil(10003)
    temp_sensor_fault = read_modbus_input_register(30001)
    hum_sensor_fault = read_modbus_input_register(30002)

    if emergency or fault_sum:
        # 紧急停机
        write_modbus_coil(00001, False)  # 风机停机
        write_modbus_register(42001, 0)   # 冷水阀关闭
        write_modbus_register(42002, 0)   # 加热关闭
        write_modbus_register(42003, 0)   # 加湿关闭
        write_modbus_register(42004, 0)   # 除湿关闭
        temp_pid.set_enabled(False)
        hum_pid.set_enabled(False)
        trigger_alarm("EMERGENCY_STOP")
        return

    if fan_fault:
        # 风机故障,关闭所有执行器
        write_modbus_register(42001, 0)
        write_modbus_register(42002, 0)
        write_modbus_register(42003, 0)
        temp_pid.set_enabled(False)
        hum_pid.set_enabled(False)
        trigger_alarm("FAN_FAULT")
        return

    if temp_sensor_fault:
        # 温度传感器故障,切换到备用
        switch_to_backup_sensor("temperature")
        trigger_alarm("TEMP_SENSOR_FAULT")

    if hum_sensor_fault:
        # 湿度传感器故障,保持当前输出
        hum_pid.set_enabled(False)
        trigger_alarm("HUM_SENSOR_FAULT")
五、Modbus读写实现
5.1 读取保持寄存器
def read_modbus_register(address: int) -> int:
    """读取单个保持寄存器"""
    # Modbus TCP ADU
    transaction_id = get_next_transaction_id()
    protocol_id = 0x0000
    length = 0x0006
    unit_id = 0x01
    function_code = 0x03
    start_addr = address - 40001
    reg_count = 1

    adu = struct.pack(">HHHBBHH",
                      transaction_id, protocol_id, length,
                      unit_id, function_code, start_addr, reg_count)

    response = send_modbus_request(adu)
    if response and len(response) >= 11:
        return struct.unpack(">H", response[9:11])[0]
    return 0
5.2 写入单个寄存器
def write_modbus_register(address: int, value: int):
    """写入单个保持寄存器"""
    transaction_id = get_next_transaction_id()
    protocol_id = 0x0000
    length = 0x0006
    unit_id = 0x01
    function_code = 0x06
    reg_addr = address - 40001

    adu = struct.pack(">HHHBBHH",
                      transaction_id, protocol_id, length,
                      unit_id, function_code, reg_addr, value)

    response = send_modbus_request(adu)
    if not response:
        logger.error(f"写入寄存器{address}失败")
        return False
    return True
5.3 批量读写优化
def read_multiple_registers(start_address: int, count: int) -> list:
    """批量读取寄存器,减少通信次数"""
    transaction_id = get_next_transaction_id()
    protocol_id = 0x0000
    length = 0x0006
    unit_id = 0x01
    function_code = 0x03
    start_addr = start_address - 40001

    adu = struct.pack(">HHHBBHH",
                      transaction_id, protocol_id, length,
                      unit_id, function_code, start_addr, count)

    response = send_modbus_request(adu)
    if response and len(response) >= 9 + count * 2:
        byte_count = response[8]
        data = response[9:9+byte_count]
        return [struct.unpack(">H", data[i:i+2])[0] for i in range(0, len(data), 2)]
    return []
六、组态平台与BA系统对接
6.1 BACnet/IP接口
组态平台同时作为BACnet设备,向BA系统提供数据:
组态平台BACnet对象映射:
  Analog Input 1: 当前温度
  Analog Input 2: 当前湿度
  Analog Output 1: 冷水阀开度
  Analog Output 2: 加热功率
  Binary Output 1: 风机启停
  Binary Output 2: 自动模式
6.2 数据转发到InfluxDB
# 数据转发到InfluxDB
from influxdb_client import InfluxDBClient, Point

client = InfluxDBClient(url="http://10.10.90.100:8086", token="xxx", org="archive")
write_api = client.write_api()

def forward_to_influxdb(timestamp, temperature, humidity, valve, heating, humidifier, fan_freq):
    point = Point("hvac_control") \
        .tag("room", "special_collection") \
        .field("temperature", temperature) \
        .field("humidity", humidity) \
        .field("cool_valve", valve) \
        .field("heating", heating) \
        .field("humidifier", humidifier) \
        .field("fan_freq", fan_freq) \
        .time(timestamp)

    write_api.write(bucket="archive_env", record=point)
七、工程验收
7.1 控制性能验收
指标 | 标准 | 测试方法 |
|---|---|---|
温度控制精度 | ±0.5℃ | 稳定运行24小时,记录波动范围 |
湿度控制精度 | ±3%RH | 同上 |
响应时间 | <30分钟(从扰动到恢复) | 人为改变设定值 |
过冲量 | <1℃ / <5%RH | 冷启动测试 |
稳态误差 | <0.2℃ / <1%RH | 长期运行统计 |
7.2 安全功能验收
项目 | 标准 | 方法 |
|---|---|---|
急停响应 | <1秒 | 按下急停按钮,观察设备停机 |
通信中断保护 | 保持最后输出 | 断开通信线,观察执行器状态 |
传感器故障切换 | <5秒 | 拔掉传感器,观察备用切换 |
联锁逻辑 | 全部正确 | 逐一模拟故障条件 |
八、关键词
组态平台、档案馆、恒温恒湿、Modbus协议、闭环控制、PID、冷水阀、加热段、加湿器、除湿转轮、风机变频器、安全联锁、防抖动、BACnet/IP、InfluxDB、SCADA
九、一句话总结
组态平台对接档案馆恒温恒湿设备的核心在于"Modbus协议读写+PID闭环控制+安全联锁保护"三位一体——通过合理的寄存器规划实现设备状态与控制的双向通信,PID参数保守整定适应大惯性系统,防冷启动过冲与输出限幅避免设备冲击,安全联锁矩阵覆盖急停、故障、传感器失效等异常场景,最终形成一套稳定可靠的恒温恒湿自动控制系统。
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号