恒湿一体机与监控平台联动控制:RS485 标准协议下发启停指令实操
原创
恒湿一体机与监控平台联动控制:RS485 标准协议下发启停指令实操
原创
BJ盛世宏博小程
发布于 2026-10-13 11:09:11
发布于 2026-10-13 11:09:11
恒湿一体机与监控平台联动控制:RS485 标准协议下发启停指令实操
物联网 · 盛世宏博 · RS485联动控制
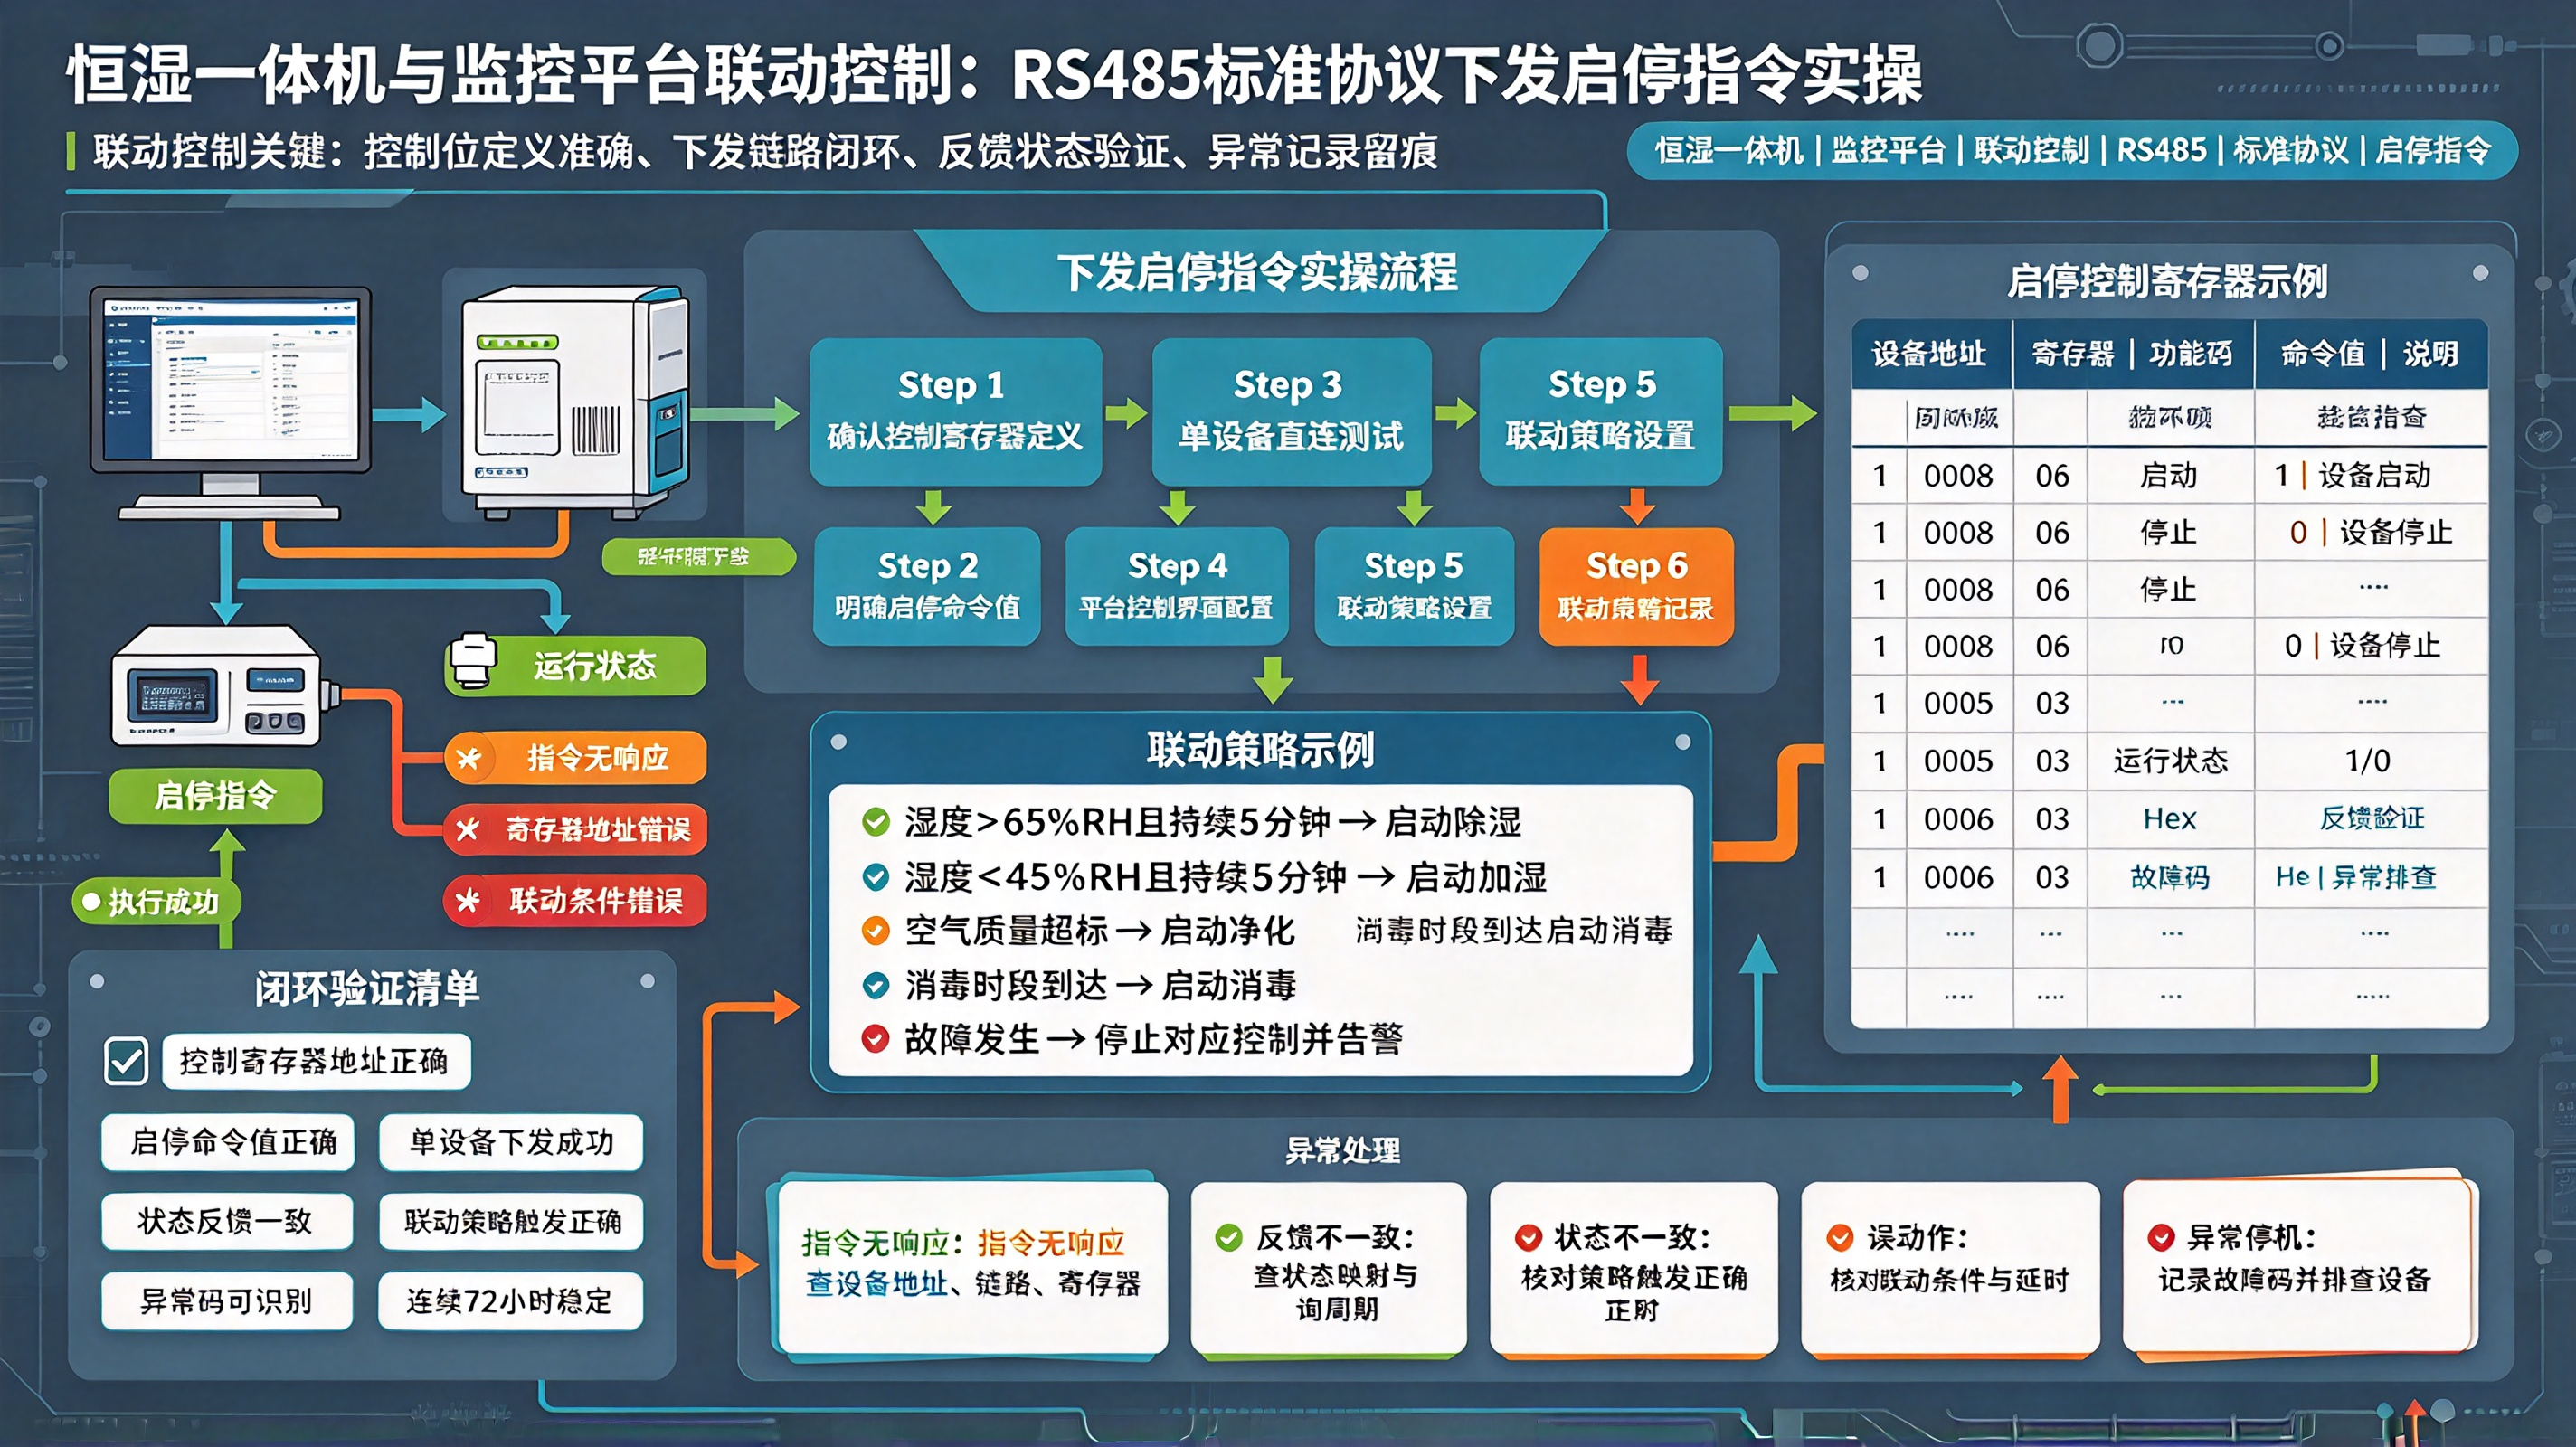
一、联动控制的本质:平台不是“看数据”,是“发指令”
恒湿消毒净化一体机走 Modbus RTU 时,平台角色分两层:
- 采集端:03 读保持寄存器 / 04 读输入寄存器,拿温湿度、状态字、故障码
- 控制端:05 写线圈(开关量启停)或 06 写保持寄存器(模式/目标值/启停字),把“人/策略”变成设备动作
核心原则:启停不一定是“写 1/写 0 到某个寄存器”,要看厂家把“开机”做成线圈还是保持寄存器里的运行模式字。
二、两种启停模型(先对号入座)
模型 A:线圈启停(05 功能码)
设备把“主机启停”映射成线圈地址,比如:
- 线圈 00001 = 一体机总开关
- 写
FF 00= ON - 写
00 00= OFF
报文(从站地址 1,线圈地址 0x0000 开机):
01 05 00 00 FF 00 8C 3A关机:
01 05 00 00 00 00 CD CA⚠️ 05 功能码里“开”不是 00 01,是 FF 00;“关”是 00 00。发 00 01 很多设备不认。
模型 B:保持寄存器启停(06 功能码)
设备把运行模式放在保持寄存器里,比如:
- 40001 运行模式:0=停机,1=自动,2=手动加湿,3=手动除湿,4=通风
- 40002 远程启停:0=停,1=开
开机写 1:
01 06 00 01 00 01 19 CA解释:
01从站地址06写单个保持寄存器00 01寄存器偏移(40002 → 偏移 1)00 01写入值 1- 后 2 字节 CRC16
设备成功会原样回显这一帧;回显不一致 = 没写进去。
三、平台下发启停的标准动作(不能“发了就算”)
平台点击“启动”
   ↓
1. 白名单校验:该寄存器是否允许写
   ↓
2. 构造 RTU 帧(地址+功能码+地址+值+CRC)
   ↓
3. 网关串口发送(RS485 半双工,发完切接收)
   ↓
4. 等从站回执
   ↓
5. 回执校验:
   - 原样回显 → 写成功
   - 返回 8X + 功能码 → 异常(01不支持/02地址错/03数据非法)
   ↓
6. 回读确认:再用 03 读一次运行模式/状态字
   ↓
7. 平台状态机更新:running / stopped / fault关键:写完后必须回读。很多一体机“写成功但没动作”——值超范围、本地锁键、湿度已达设定、消毒互锁,都不会真动。
四、平台侧启停指令代码(可直接用)
# hvac_start_stop.py
import time
from pymodbus.client import ModbusSerialClient

class PurifierController:
    def __init__(self, port, slave=1, baudrate=9600, parity="N", timeout=1.5):
        self.slave = slave
        self.client = ModbusSerialClient(
            port=port, baudrate=baudrate, parity=parity,
            stopbits=1, bytesize=8, timeout=timeout
        )
        # 点表:不同厂家改这里
        self.REG = {
            "run_mode": 0,      # 40001
            "remote_enable": 14, # 40015
            "power_ctrl": 1,     # 40002(若厂家用保持寄存器做启停)
        }
        self.COIL = {
            "power_coil": 0,     # 线圈 00001
        }

    def connect(self):
        return self.client.connect()

    # ---- 线圈启停 ----
    def start_by_coil(self):
        rr = self.client.write_coil(self.COIL["power_coil"], True, slave=self.slave)
        if rr.is_error():
            raise RuntimeError(f"coil start error: {rr}")
        return self._confirm_running()

    def stop_by_coil(self):
        rr = self.client.write_coil(self.COIL["power_coil"], False, slave=self.slave)
        if rr.is_error():
            raise RuntimeError(f"coil stop error: {rr}")
        return self._confirm_stopped()

    # ---- 保持寄存器启停 ----
    def start_by_register(self):
        # 先开远程权限
        self.client.write_register(self.REG["remote_enable"], 1, slave=self.slave)
        # 写运行模式=自动
        rr = self.client.write_register(self.REG["run_mode"], 1, slave=self.slave)
        if rr.is_error():
            raise RuntimeError(f"register start error: {rr}")
        return self._confirm_running()

    def stop_by_register(self):
        rr = self.client.write_register(self.REG["run_mode"], 0, slave=self.slave)
        if rr.is_error():
            raise RuntimeError(f"register stop error: {rr}")
        return self._confirm_stopped()

    # ---- 回读确认 ----
    def _confirm_running(self, retry=3):
        for _ in range(retry):
            rr = self.client.read_holding_registers(self.REG["run_mode"], 1, slave=self.slave)
            if not rr.is_error():
                mode = rr.registers[0]
                status = self.read_status_word()
                return {
                    "mode": mode,
                    "running": mode != 0 and "running" in status,
                    "status": status,
                }
            time.sleep(0.5)
        return {"running": False, "status": ["read_back_failed"]}

    def _confirm_stopped(self, retry=3):
        for _ in range(retry):
            rr = self.client.read_holding_registers(self.REG["run_mode"], 1, slave=self.slave)
            if not rr.is_error():
                mode = rr.registers[0]
                return {"mode": mode, "stopped": mode == 0}
            time.sleep(0.5)
        return {"stopped": False, "status": ["read_back_failed"]}

    def read_status_word(self):
        rr = self.client.read_holding_registers(8, 1, slave=self.slave)  # 40009 状态字
        if rr.is_error():
            return ["read_error"]
        w = rr.registers[0]
        bits = {0:"running",1:"fault",2:"humidifying",3:"dehumidifying",
                4:"purifying",5:"disinfecting"}
        return [v for k,v in bits.items() if w & (1<<k)]
五、平台联动规则怎么写(防抖、防震荡、防跳闸)
单纯“湿度>60% 启动除湿”会出事:湿度在 59/61 之间晃,设备一分钟启停七八次。
正确联动三件套:
1. 回差(死区)
湿度 > 60%RH  → 启动除湿
湿度 < 52%RH  → 停止除湿
52~60 之间:保持现状
2. 持续时间
湿度 > 60%RH 且 持续 5 分钟 → 才下发启动
湿度 < 52%RH 且 持续 10 分钟 → 才下发停止
3. 最小运行时长 / 启停间隔
单台最少运行 10 分钟
两次启停间隔 ≥ 3 分钟
多台同时动作 ≤ 3 台,其余按地址错峰 30s
伪代码:
if rh > 60 and since_over_high > 300:
    if now - last_switch > 180:
        controller.start_by_register()
        last_switch = now

if rh < 52 and since_under_low > 600:
    if now - last_switch > 180:
        controller.stop_by_register()
        last_switch = now
档案库房/配电室真实案例:12 台一体机同时收到平台指令同时启动压缩机,配电柜直接跳闸——错峰和写队列是必做项。
六、平台控制安全边界(上线前必须定)
项目 | 规则 |
|---|---|
可写点表 | 只开放 run_mode / target_rh / remote_enable / disinfect_mode 等白名单 |
只读点 | 温湿度、故障码、累计时长、滤网剩余——平台禁止写 |
本地优先 | 屏上“本地/远程”开关在“本地”时,平台写指令被忽略或回异常 |
权限分级 | 操作员可启停,访客只读,平台账号分角色 |
二次确认 | Web 点“停机”弹窗:“确认停止恒湿机?库房将失去湿控” |
通信中断 | 平台 3 次轮询无响应 → 标通信丢失,但不自动下发任何指令,设备按本地设定继续跑 |
消毒互锁 | 门磁/烟感/有人态为真时,平台禁止启动 UV/臭氧 |
七、启停指令调试顺序(现场版)
- 串口助手单发
01 05 00 00 FF 00或01 06 00 01 00 01,看设备屏是否变“运行” - 看回帧:原样回 = OK,回
81 05/81 06= 异常 - 再发读指令
01 03 00 00 00 01看运行模式寄存器 - 平台侧先接 1 台,跑 24h 启停联动
- 再加到 5 台 → 12 台,观察总线 CRC 错误率
- 最后接门磁/烟感/定时消毒,做“通信中断”“消毒互锁”故障注入
八、高频翻车点
现象 | 根因 | 处理 |
|---|---|---|
平台显示“启动成功”但机器不动 | 没回读,实际本地锁键/模式冲突 | 写后必须 03 回读状态字 |
写 05 发 00 01 不开机 | 05 开=FF00,不是 0001 | 改报文 |
12 台同时启动跳闸 | 无错峰 | 写队列+按地址延迟 |
湿度 59↔61 设备狂启停 | 无死区 | 加回差+最小运行时长 |
通信断了平台还下发停机 | 缺通信互锁 | 丢联时机型进入“本地自治” |
消毒时人在库房 | 没接门磁互锁 | 平台联动规则加“有人=禁消毒” |
九、一句话收住
RS485 下发启停不是“平台点一下”,而是:白名单校验 → 05/06 发帧 → 原样回显判断 → 03 回读确认 → 状态机更新 → 联动规则带死区/错峰/互锁。
少一步,现场就多一次半夜跳闸或库房湿度失控。
关键词:恒湿一体机,RS485,Modbus RTU,启停指令,05写线圈,06写寄存器,平台联动,回读确认,死区控制,错峰启动
标签:#恒湿一体机 #RS485 #ModbusRTU #启停控制 #05功能码 #06功能码 #平台联动 #回读确认 #死区控制 #动环监控
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号