数字延迟脉冲发生器温度漂移、电压波动的自动补偿方案
原创
摘要
数字延迟脉冲发生器(DDG)广泛应用于泵浦—探测光学实验、激光同步、高速成像、半导体自动测试设备(ATE)测试以及核电子时序控制系统中,其延时精度与抖动指标直接决定整套实验或测试系统的可靠性。基于FPGA延时链、进位链(CARRY)、IDELAY单元实现的数字延时架构,天然受PVT(工艺、电压、温度)扰动影响:环境温度变化、核心供电电压波动,会造成延时单元传输时延漂移,引发设定延时与实际延时出现偏差、通道间偏斜恶化、系统抖动劣化等问题。当前多数自研DDG仅完成常温、额定电压条件下的标定,缺少实时闭环补偿机制,在高低温工况、供电不稳定场景中,性能指标会快速劣化。本文分析延时漂移的底层物理机理,对比开环标定与闭环补偿两类技术路线的优劣,给出一套工程可落地的“片上实时监测—查表修正—动态校准”自动补偿实现框架,包含监测链路设计、完整标定流程、补偿算法逻辑与实测验证手段,同时分析该方案的资源占用、抖动代价以及适用边界,可为多路低抖动DDG以及同类高速脉冲时序设备的自研工作提供设计参考。
关键词:高频脉冲发生器,超快脉冲发生器,快沿脉冲发生器,数字延迟脉冲发生器
一、引言
数字延迟脉冲发生器的核心功能,是输出一路或者多路相对触发信号具备精确可控延时的脉冲信号,核心评价指标包含延时分辨率、延时量程、固有抖动、通道间偏斜、长期工作稳定性。该类时序控制单元也是高频脉冲发生器、超快脉冲发生器、快沿脉冲发生器系统的重要组成部分。
在实验室恒温稳压环境条件下,很多基于FPGA开发的自研DDG可以取得较为理想的测试指标。但在高低温试验、工业现场、车载设备、野外光学探测等实际工况中,环境温度大范围波动、电源纹波与瞬时电压跌落,都会改变FPGA内部延时单元的信号传播时延。对于追求皮秒级时序控制的超快脉冲发生器与快沿脉冲发生器,漂移引入的时序误差会被进一步放大,直接影响实验与测试结果。
器件工艺偏差属于出厂固有静态特性,可以依靠出厂一次性标定做部分抵消。而温度、供电电压属于运行时动态变化量,出厂阶段固化的静态查表参数,无法跟随工况实时修正延时输出。当漂移误差超出系统允许容差,会造成泵浦—探测实验扫描曲线失真、激光与高速相机同步失效、半导体芯片时序测试误判等故障。
商用成熟时序仪器一般内置温度—电压补偿逻辑,保障在设备标称工作区间内时序指标稳定,仪器均会明确标注额定工作温度范围,超出该区间,漂移误差将显著增大,但商用设备普遍成本较高,通道扩展灵活性受限;大量自研、开源DDG项目往往只完成常温功能验证,忽略PVT动态补偿环节。因此,面向低成本多路DDG开发,同时兼顾高频、超快、快沿脉冲类设备的应用需求,研究轻量化、低抖动开销的自动补偿方案,具备较强工程实用价值。本文围绕温度、电压波动两大扰动来源,从机理、方案架构、算法流程、实测方法、工程局限逐层展开论述。
二、PVT扰动引发延时漂移基本机理
FPGA实现数字延时,主流分为两类实现方式:一类是基于CARRY4进位链、IDELAY原语搭建抽头式延时链;另一类是Vernier游标延时架构,依靠两条传输速率存在差异的延时链,实现高分辨率延时调节。延时链内部每一级抽头本质为CMOS逻辑单元,CMOS门电路的传输时延,对工作温度与供电电压具备强依赖性。在快沿脉冲发生器、超快脉冲发生器硬件系统中,高速IO接口与内部延时链路同样由CMOS器件构成,会遭受完全一致的PVT漂移效应。
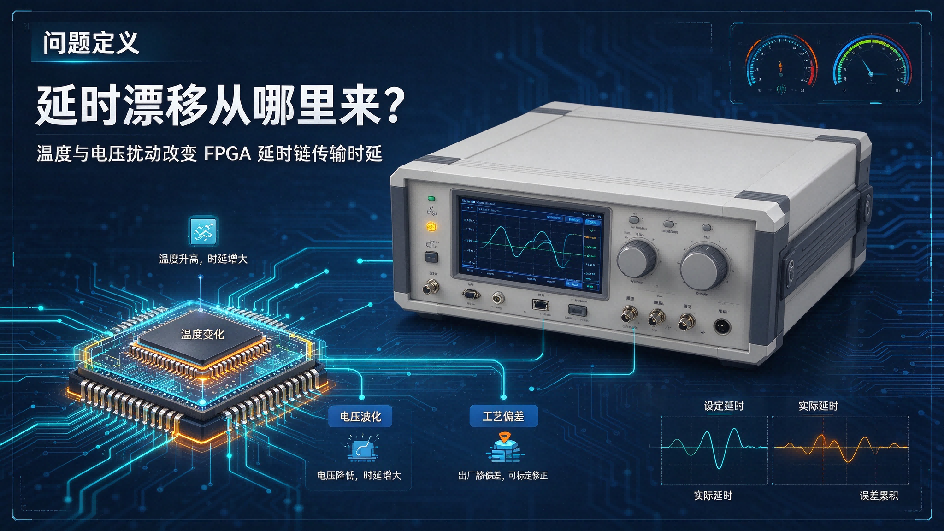
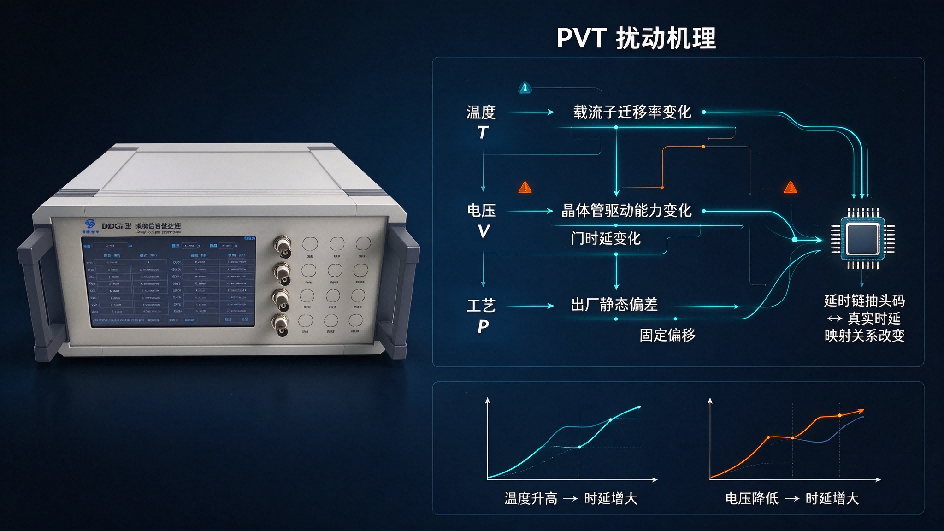
温度影响机理。环境温度升高,半导体载流子迁移率下降,晶体管开关速度降低,单级延时单元传输时延增大;温度降低,传输时延随之减小。延时链整体时延随温度呈近似单调变化,漂移斜率和FPGA器件型号、速度等级、布局布线约束强相关。同一片FPGA芯片不同物理位置的延时单元,温度漂移系数并不完全相同,这是多通道设备通道间偏斜随温度发生漂移的重要诱因。对于多通道高频脉冲发生器,通道同步偏差直接降低整套系统时序一致性。
供电电压影响机理。内核供电电压降低,晶体管驱动能力下降,门电路传输时延增大;内核电压升高,门时延减小。对比温度带来的慢变化,电压波动可表现为快速瞬态扰动,例如负载跳变造成瞬时电源压降,会引发延时值短时跳变,这类误差无法依靠低频温度采样实现补偿。超快脉冲发生器对脉冲边沿时刻高度敏感,电压瞬态扰动带来的短时延时偏移,会直接造成输出脉冲时刻随机抖动。
工艺偏差。不同芯片之间存在出厂静态差异,属于固定偏移量,可通过出厂标定进行修正,不属于运行阶段动态补偿的重点,本文不作深入讨论。
由此可得出一条基本结论:延时链抽头配置码与实际物理延时并非固定映射关系,映射函数受温度、电压两个变量共同影响。常温单点开环查表标定,仅在标定工况点精度可信,工况偏离后,延时误差会持续累积。
三、现有补偿方案对比与选型分析
行业针对DDG延时漂移问题,主要存在三类技术实现思路,相关思路同样可以迁移至快沿脉冲发生器、高频脉冲发生器时序控制模块设计中。
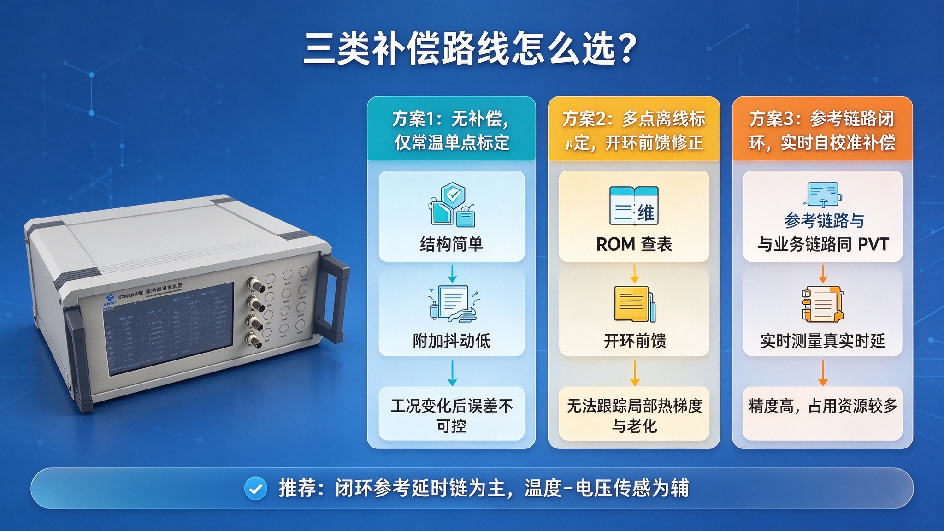
方案一:无补偿,仅常温单点标定。逻辑实现简单,不占用额外硬件资源,不会引入附加抖动;但工况变化后误差不可控,仅适合恒温稳压实验室短时间使用,不适合工业与宽温实验场景。多数本科毕业设计、简易开源DDG项目采用该方案;如果直接应用于超快脉冲发生器系统,工况改变后时序误差极易超出应用允许范围。
方案二:多点离线标定,温度—电压二维查表,开环前馈修正。提前借助高低温箱、可编程电源,在多组温度、电压节点下完成延时误差标定,将修正系数存储在片上ROM;设备运行过程读取片内传感器数据,查表完成延时码修正。该方案逻辑复杂度低,不存在实时测量环路,附加抖动开销小;但属于开环前馈机制,无法捕捉延时链老化、芯片局部热梯度带来的误差,补偿精度有限,多用于工作温区较窄的商用脉冲设备,保障额定工况内指标稳定。
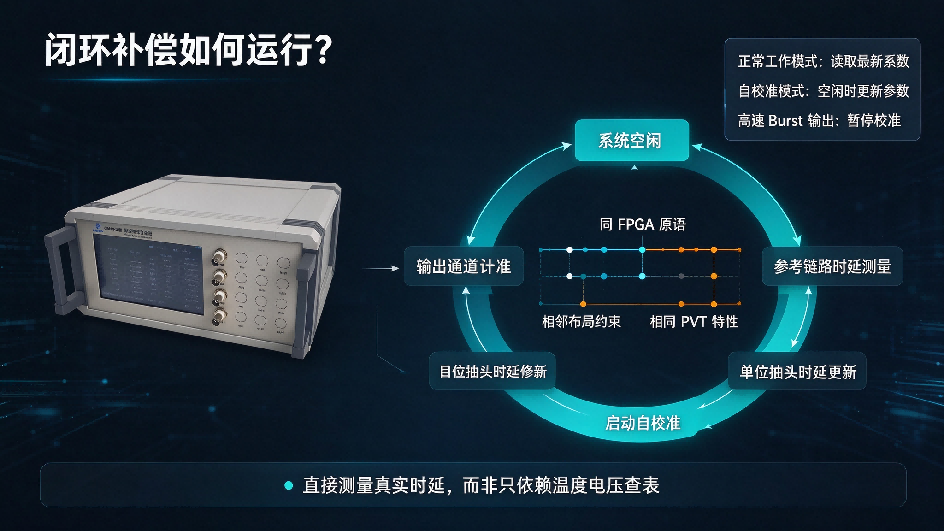
方案三:片上参考链路结合实时闭环自校准补偿(本文推荐方案)。增设一条专用参考延时监测通路,参考链路与业务延时链采用完全一致的硬件结构与布局约束,具备相同PVT漂移特性;周期性测量参考链路单级抽头的实际物理时延,动态更新配置码与真实延时之间的映射关系,完成输出通道延时修正;温度、电压传感器仅作为辅助观测手段。该方案直接测量当前硬件真实时延,补偿精度高,可同时应对温度慢漂移与电压扰动;代价是会占用部分FPGA逻辑资源,参考测量链路会引入少量固有抖动,需要做好布局隔离。针对超快脉冲发生器、快沿脉冲发生器这类对抖动指标敏感的设备,需要权衡校准带来的抖动增量。
综合硬件成本、时序指标、工程实现难度,中高端自研DDG优先采用“闭环参考延时链为主,温度—电压传感为辅”的复合补偿架构。
四、自动补偿系统整体架构设计
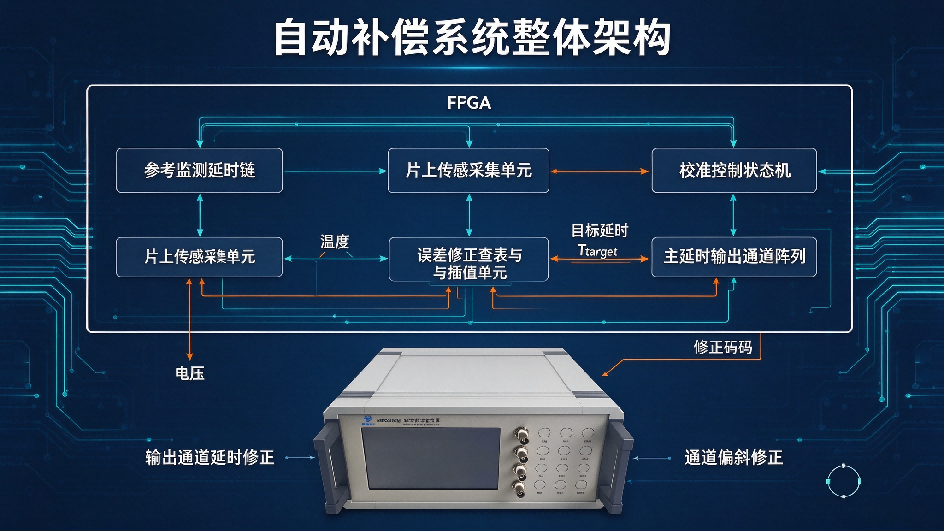
整套补偿系统由五大功能模块组成:参考监测延时链、片上传感采集单元、校准控制状态机、误差修正查表与插值单元、用户主延时通道阵列。该架构可复用于高频脉冲发生器、快沿脉冲发生器的时序控制模块。
(一)参考监测延时链
参考监测延时链和业务延时链使用完全相同FPGA原语,通过布局约束放置在芯片相邻物理区域,保证二者温度、供电条件高度一致,漂移特性尽可能匹配。参考链输出接入片上TDC(时间数字转换器)或者环形振荡器测频单元,周期性测量固定抽头对应的实际时延,得到当前工况下单位抽头的物理延时。
设计要点在于:参考监测链路需要远离高速脉冲输出IO,规避输出开关噪声干扰测量精度;LOC区域布局约束,是保障参考链路与业务链路漂移跟踪一致性的关键。在快沿脉冲发生器系统中,高速IO开关噪声更强,布局隔离要求需要进一步提高。
(二)片上传感采集单元
调用FPGA内置温度传感器、内核电压监测模块,以几十赫兹的低采样速率采集工况数据。一方面作为补偿查表的辅助索引;另一方面实现异常告警功能,当温度、电压超出器件工作区间时向上位机上报告警,必要时锁定脉冲输出,避免输出错误时序。
需要强调的是,FPGA内置片上传感器测量精度有限,不能单独作为延时修正的主反馈源,这是工程设计中常见误区。即便是商用设备,片内传感器多用于工况监控,延时校准核心仍然依靠延时链路实际测量。
(三)校准控制状态机
状态机划分两种工作模式。自校准模式下,系统空闲、无外部触发任务时自动启动,也支持上位机手动触发,完成参考链路时延测量并更新内部修正参数;系统正在输出脉冲串序列、执行高速时序扫描任务时,自动暂停校准,避免校准流程打断脉冲输出、引入额外抖动。正常工作模式下,控制逻辑读取最新的校准修正系数,对用户下发目标延时做配置码换算。高频脉冲发生器连续高速输出场景下,系统空闲窗口少,模式切换逻辑尤为关键。
(四)误差修正查表与插值单元
上位机下发目标延时值后,控制逻辑基于当前校准得到的单位抽头时延,换算对应的抽头配置码;当目标延时落在两个抽头档位之间,配合Vernier插值算法完成精细延时计算,输出最终配置码到各个业务延时通道。多通道应用场景,除单通道延时漂移修正之外,增加通道偏斜修正项,补偿各通道漂移不一致带来的同步误差。通道数量较多的高频脉冲发生器设备中,通道间偏斜漂移是制约多通道同步指标的关键因素。
(五)主延时输出通道阵列
多路业务脉冲通道接收经过补偿修正的延时配置码,接收外部触发信号,输出具备指定延时的脉冲信号。脉冲输出电路做好阻抗匹配、边沿整形,降低外部噪声耦合影响。商用时序仪器大多采用50欧姆标准BNC输出阻抗,保障脉冲边沿完整性,降低信号反射带来的次生时序误差,该点在快沿脉冲发生器硬件设计中尤为关键。
五、补偿算法工作流程
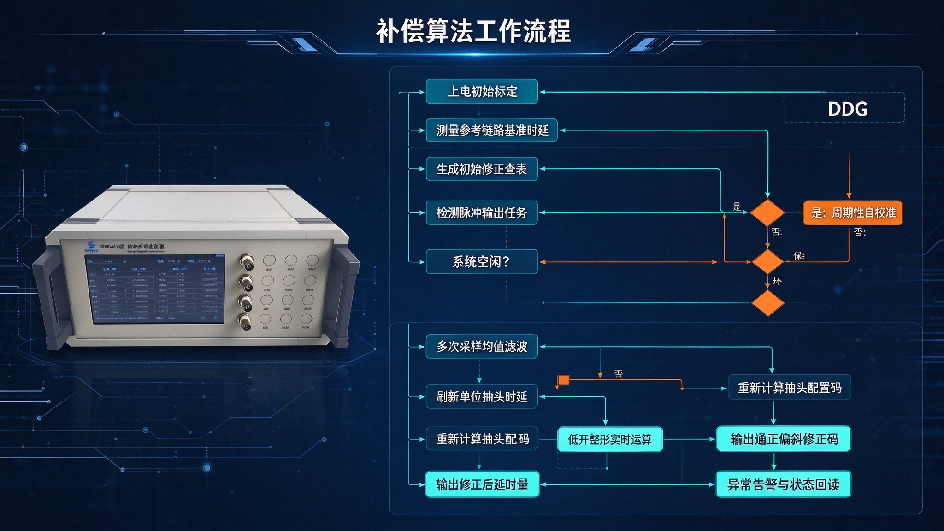
整个补偿流程全部采用定点整形运算,避免消耗大量FPGA资源实现浮点运算,满足硬件实时运行需求。设备上电后先执行一次上电初始标定,测量参考链路基准时延,生成初始修正查表;随后持续检测系统工作状态,判断当前是否处于脉冲输出任务,系统空闲时触发周期性自校准。
自校准阶段,对参考链路时延多次采样并做均值滤波,抑制单次测量随机噪声,刷新实时单位抽头时延参数;用户下发新延时指令时,算法使用最新时延参数重新计算延时抽头配置码,替代固定出厂系数,并同步计算各通道偏斜修正量,保障多通道相对延时稳定性。
运行过程中,温度、电压一旦超出器件工作阈值即触发告警,工况恢复正常区间后自动重新执行校准;上位机可回读当前延时估算误差、温度、电压、校准状态,为实验数据溯源提供依据。该状态回读功能与商用仪器网口、USB、串口远程监控思路一致,便于自动化测试平台读取设备工况,适配高频脉冲发生器自动化测试系统。
六、实测验证方案与误差评估方法
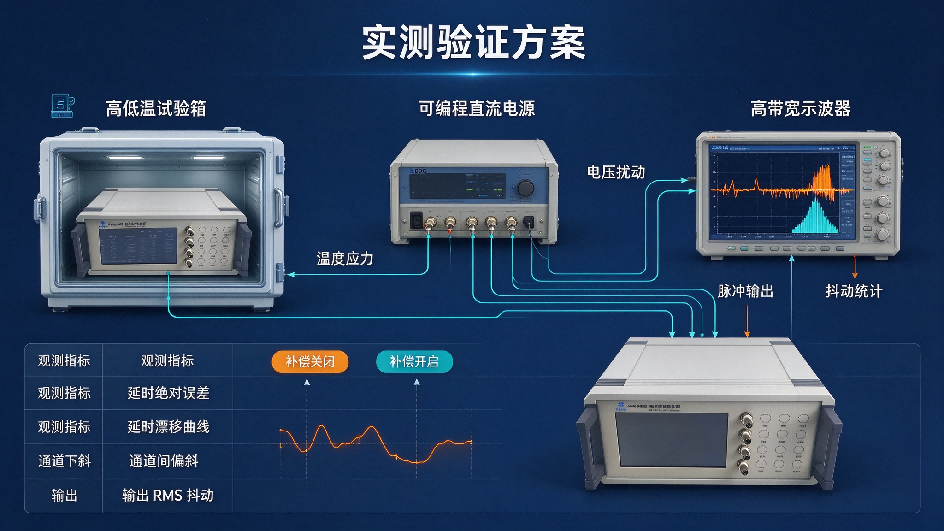
补偿方案的有效性必须依靠仪器定量测试验证,建议采用标准化测试方案。测试仪器包括带宽不低于1GHz且支持抖动直方图统计功能的高带宽示波器、高低温试验箱、可编程直流电源;针对超快脉冲发生器、快沿脉冲发生器测试,示波器带宽还需要进一步提升,以匹配脉冲边沿速率。
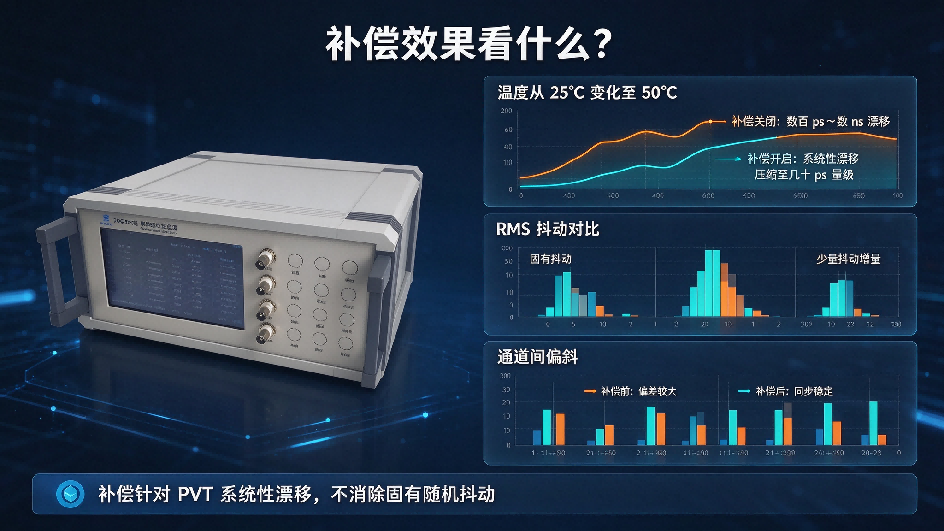
测试条件优先覆盖常见商用设备工作温区0℃~50℃,并可拓展至零下40℃至85℃完成极限工况验证,内核电压在器件额定值正负5%范围内调节。对照组设置为同一套硬件,分别开启补偿、关闭补偿两组对比测试;观测指标包括延时绝对误差、延时随温度变化的漂移曲线、通道间偏斜以及输出均方根抖动。
典型实测现象是:关闭补偿条件下,温度从25℃变化至50℃,延时漂移可达数百皮秒至数纳秒,具体数值取决于延时链长度与FPGA器件型号;开启闭环补偿后,相同工况下系统性漂移可以压缩至几十皮秒量级,代价是均方根抖动小幅增加,增量通常在几皮秒至十几皮秒之间,取决于参考链路测量噪声。该抖动增量在超快脉冲发生器应用中需要重点评估取舍。
测试需要区分两类误差:可补偿的系统性慢漂移由PVT引入,不可补偿的随机抖动来自热噪声与电源噪声,本补偿方案仅针对系统性漂移,无法消除器件固有随机抖动。同时,补偿算法不能突破半导体硬件极限规格,超出器件允许温度电压范围,硬件损坏风险上升,算法无法修复硬件损伤带来的时序异常。
七、方案局限、工程坑点与优化方向
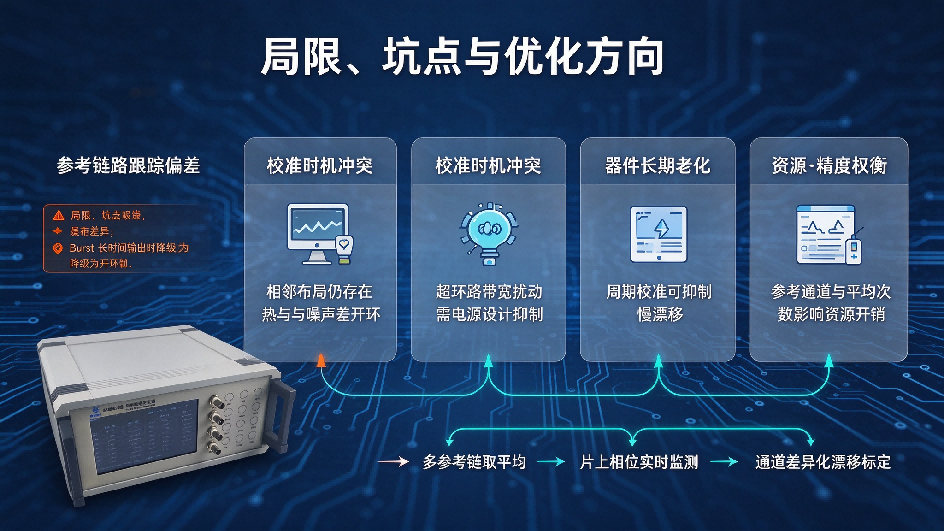
任何补偿架构均存在固有限制,工程应用需要充分权衡利弊。最典型的问题是参考链路与业务链路之间的跟踪偏差:即使物理位置紧邻,两条链路的热分布、开关噪声依旧存在差异,构成补偿精度的上限,可通过多路参考链取平均优化;快沿脉冲发生器高速IO噪声较强,该类跟踪偏差问题会更加突出。
其次是校准时机冲突:脉冲串高占空比持续输出场景没有空闲窗口执行校准,无法实时刷新参数,此时系统降级切换为开环查表模式,高频脉冲发生器长时间连续输出工况经常遇到该场景。此外,变化速率超过校准环路带宽的高频电源扰动无法被算法抑制,需要依靠前端低压差线性稳压器、完善去耦电容、分层电源布局解决,不能全部依赖数字补偿算法,超快脉冲发生器对电源噪声尤其敏感。
器件长期老化方面,晶体管长期工作会缓慢改变传输时延特性,依靠周期性自动校准可抑制老化带来的慢漂移。资源与精度之间同样存在权衡:更多参考通道、更高采样平均次数可提升补偿精度,但会消耗更多逻辑单元和寄存器资源,需要结合项目资源余量做取舍。
后续可开展的优化方向包括:引入温度—电压—时延拟合模型,进一步提升开环预测精度;增加片上相位实时监测,实现全部通道闭环校准;面向多通道高频脉冲发生器,针对不同通道做差异化漂移标定,缓解芯片内部热梯度带来的同步误差。
八、总结
温度与供电电压波动带来的延时漂移,是制约自研数字延迟脉冲发生器在宽温、非稳压工况稳定工作的核心瓶颈,该问题同样限制高频脉冲发生器、超快脉冲发生器、快沿脉冲发生器的时序精度。仅依靠常温单点标定的DDG,时序指标仅在狭小工况区间可信。
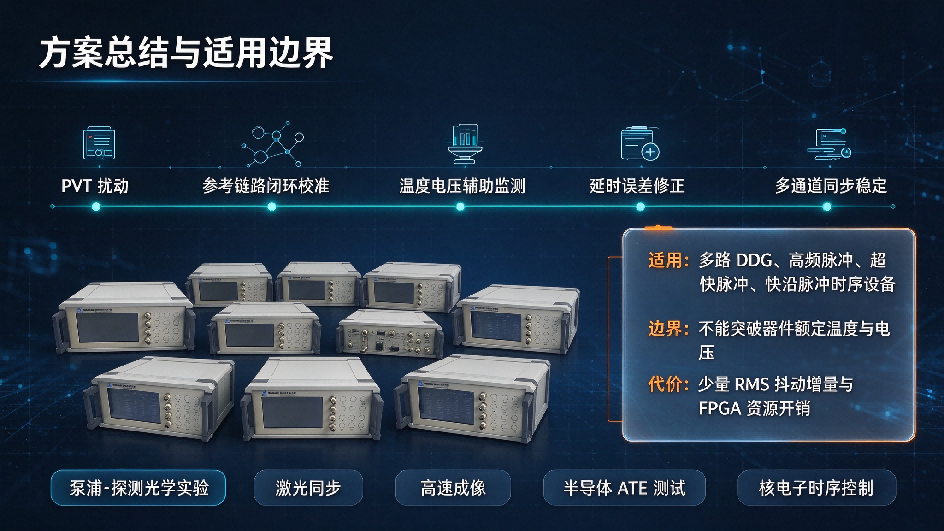
本文提出以“参考延时链闭环校准为主、温度—电压传感辅助”的自动补偿方案,兼顾补偿精度、硬件资源开销和工程落地可行性,无需额外高价外部测量芯片,适用于基于FPGA进位链、IDELAY、Vernier架构的多路DDG自研,方案思路也可移植至各类高速脉冲时序设备。该方案能够有效抑制PVT引入的系统性延时漂移以及通道偏斜恶化,拓展时序发生器在泵浦—探测光学实验、激光同步、半导体自动测试等领域的适用范围。
针对抖动指标要求极其严苛的应用场景,例如超快脉冲系统,设计者需要权衡补偿带来的抖动开销,合理配置校准触发策略与采样平均深度。同时应当明确,补偿算法属于时序误差修正手段,不能突破半导体器件硬件额定温度、电压规格,设备实际运行仍应尽量控制在器件允许工况区间。
数字延迟脉冲发生器PVT扰动自动补偿方案
数字延迟脉冲发生器PVT扰动自动补偿方案 (1)
数字延迟脉冲发生器PVT扰动自动补偿方案 (2)
数字延迟脉冲发生器PVT扰动自动补偿方案 (3)
数字延迟脉冲发生器PVT扰动自动补偿方案 (4)
数字延迟脉冲发生器PVT扰动自动补偿方案 (5)
数字延迟脉冲发生器PVT扰动自动补偿方案 (6)
数字延迟脉冲发生器PVT扰动自动补偿方案 (7)
数字延迟脉冲发生器PVT扰动自动补偿方案 (8)
数字延迟脉冲发生器PVT扰动自动补偿方案 (9)
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号