GNSS模拟器在智能汽车测试中的应用:场景仿真、误差复现与抗欺骗验证
原创
GNSS模拟器在智能汽车测试中的应用:场景仿真、误差复现与抗欺骗验证
原创
西安同步天下-马工
发布于 2026-11-15 09:26:41
发布于 2026-11-15 09:26:41
摘要:在L2及以上等级智能汽车的PNT(定位、导航、授时)系统验证中,实车路测存在场景不可复现、极端工况采集成本高、环境变量不可控等短板。GNSS信号模拟器可在实验室闭环环境下生成多星座、多频点可控射频导航信号,支持标准化场景复现、定位误差建模注入、欺骗与干扰攻防测试,是车载GNSS接收机、GNSS/IMU融合定位、车道级定位以及智驾功能安全验证的核心仪器。本文从车载测试需求出发,分别介绍GNSS模拟器的场景仿真能力、误差复现机制、抗欺骗验证方案,同时说明其在硬件在环(HiL)、车辆在环(ViL)体系中的集成方式、测试边界与合规约束,为智能汽车时空安全验证提供技术参考。
关键词:gnss模拟器,gnss信号发生器,gnss信号源,导航模拟器
风险提示:GNSS射频信号模拟器属于无线电信号发生设备,未经无线电管理部门许可,不得在开放空间发射GNSS射频信号,仅允许在屏蔽暗室、封闭测试舱等受控环境内开展车载设备实验室测试;本文内容为工程技术科普,不涉及任何非法位置欺骗实操指导。
一、智能汽车PNT系统的测试痛点:为什么不能只依赖实车路测
智能汽车依赖GNSS输出的位置、速度、时间信息支撑导航、ADAS、自动驾驶、V2X时间同步等功能,定位可靠性直接关系行驶安全。[1]
真实道路环境中,城市峡谷、高架遮挡、隧道、电磁干扰、电离层扰动等属于随机、不可复现事件,每次路测的卫星几何分布、多径反射、信号功率都存在差异,很难形成可对比、可溯源的量化测试结论。
实车测试还有显著成本约束:要验证高速急变道、连续丢星、长时间弱信号、恶意欺骗等高危工况,大规模上路测试不仅周期漫长,部分攻击类场景直接上路还存在公共安全风险。同时,车道级定位、RTK、PPP等高精度定位算法的标定,需要精准可控的基准真值,自然GNSS信号不具备真值可控能力,无法稳定评估定位解算偏差。[9]
行业内常说的GNSS模拟器,也常被工程人员称为GNSS信号发生器、GNSS信号源或导航模拟器,其核心价值,就是将“随机的真实环境”转化为“参数可配置、结果可回放的标准化实验室激励源”,与HiL仿真平台联动,把定位模块、融合算法、整车智驾策略放到统一闭环仿真环境中验证。
二、场景仿真:构建车载动态行驶与环境遮蔽工况库
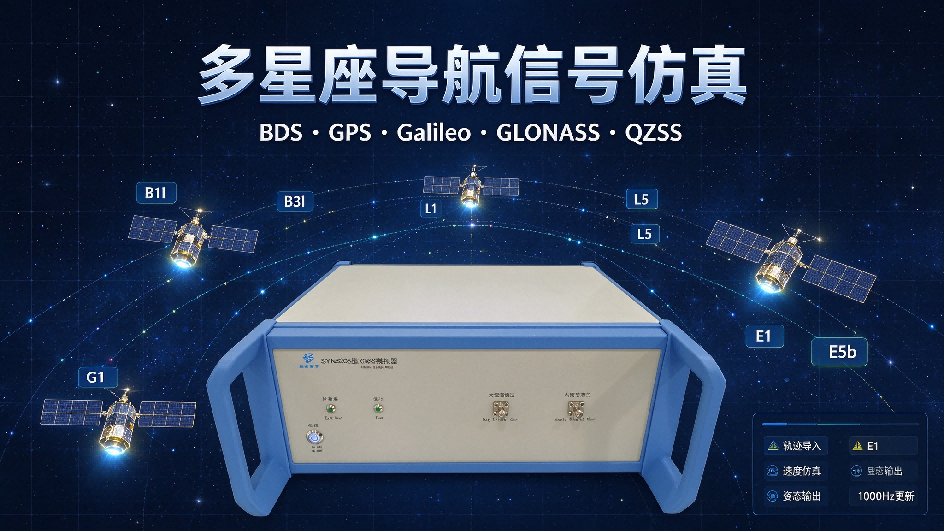
作为导航模拟器,GNSS模拟器可以同步仿真BDS、GPS、Galileo、GLONASS、QZSS等多星座、多频点导航信号,支持从轨迹文件导入车辆运动状态,输出位置、速度、加速度、姿态角(横滚、俯仰、航向)随时间变化的导航观测值,适配乘用车从低速城市道路到高速巡航的各类动力学工况。[4]
面向车载测试,设备动态指标需要覆盖车辆实际行驶边界:主流GNSS模拟器支持静态、车辆、飞机、舰船等低动态轨迹与导弹、低轨卫星等高动态轨迹仿真,最大仿真速度、加速度、加加速度分别可达数百千米每秒、数百千米每二次方秒、近千千米每三次方秒量级,最大仿真高度超过一万千米;1000Hz的数据更新率保障高速行驶工况下轨迹平滑连续,避免仿真时序跳变给车载定位解算引入额外误差。
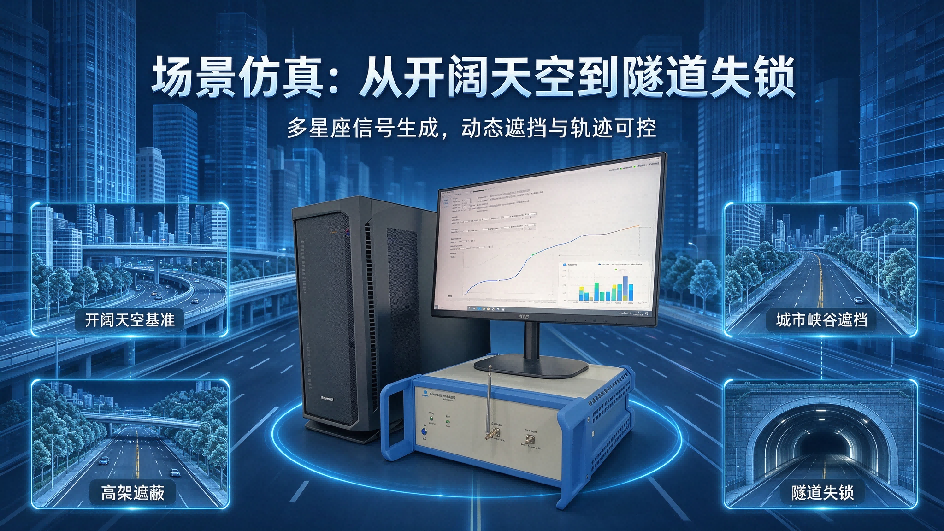
典型仿真场景分为三类。第一类是开阔天空基准场景,作为定位精度基线测试,对应标准中定义的开阔环境定位指标,用来标定接收机基础跟踪、捕获灵敏度;第二类是城市峡谷、高架桥、林荫道路等部分遮挡场景,模拟器可以动态修改卫星可见性、信号衰减功率,模拟建筑物对直达信号的遮挡。[5]第三类是隧道、地下车库等完全失锁场景,用于验证GNSS丢失后IMU轮速计组合导航的惯性递推、位置漂移控制能力。
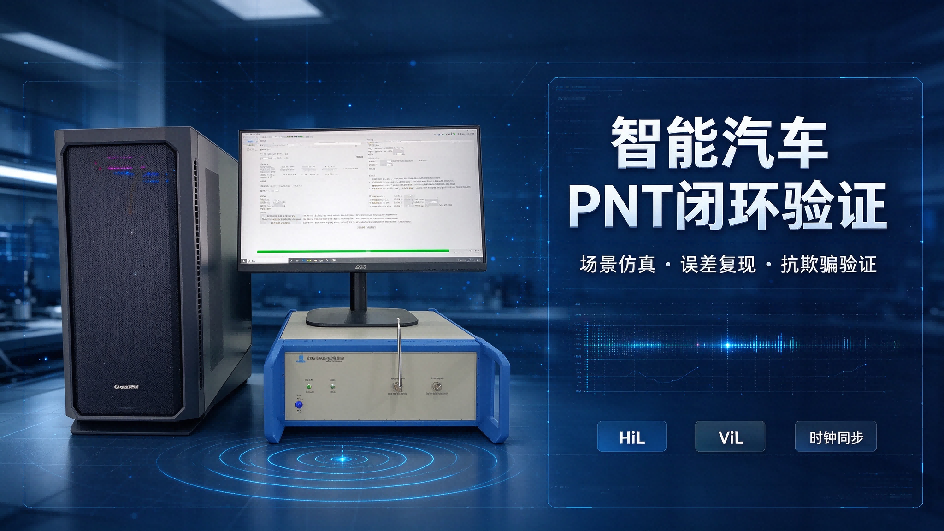
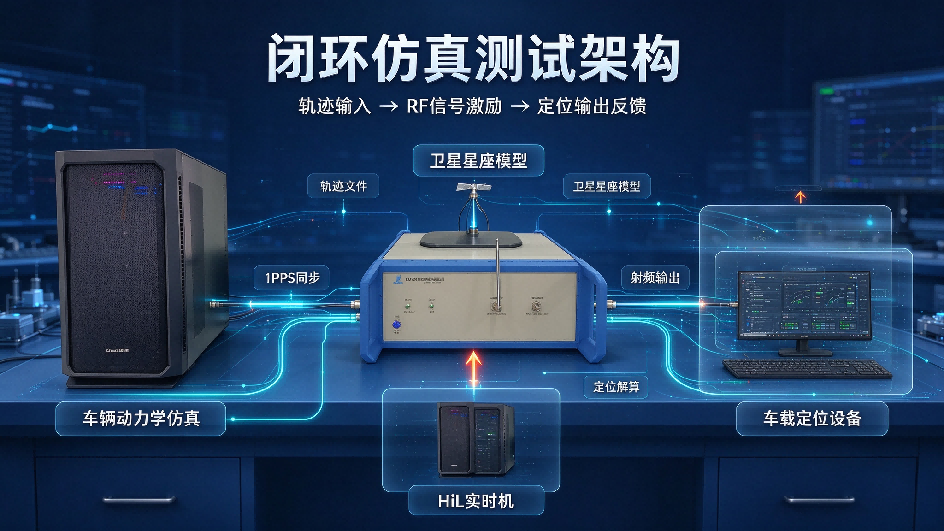
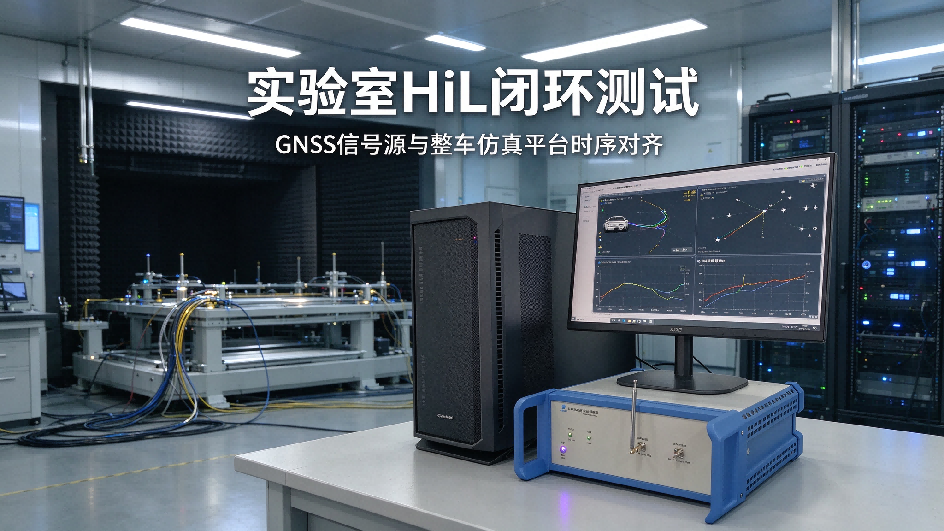
现代车规级测试方案会将GNSS信号源与自动驾驶仿真软件(如CARLA、Prescan)联合,由整车仿真引擎输出车辆轨迹,实时驱动GNSS信号发生器同步生成与三维环境一致的多径、遮挡信号,构成传感器、定位、规划控制的闭环仿真,即硬件在环(HiL)或车辆在环(ViL)测试架构。[10]该方式已经被国内外主机厂、检测机构用于L3及以上自动驾驶准入验证。[7]模拟器通常还提供实时状态显示功能,以星空图和运动轨迹视图呈现在线卫星的空间分布、信号质量以及载体当前的经纬度、速度与路径信息,便于测试人员在线核验场景设置。
三、误差复现:对电离层、对流层、多径等定位误差进行可控建模
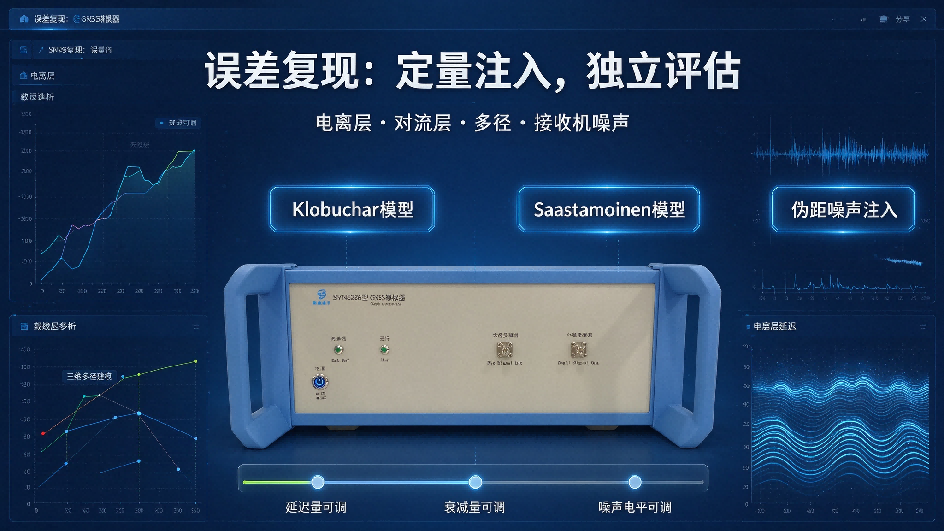
GNSS定位误差分为系统性传播误差、本地环境误差和接收机自身噪声,也是车载定位算法必须补偿和抑制的对象。借助GNSS模拟器,工程师能够独立、定量注入各类误差分量,便于单独评估算法补偿效果,这是路测很难实现的。
电离层延迟、对流层延迟属于空间传播误差:电离层延迟随太阳活动、地磁变化而改变,对单频接收机影响显著;对流层延迟与温度、气压、湿度相关。导航模拟器内置标准电离层、对流层模型(如Klobuchar模型、Saastamoinen模型),并支持电离层延迟、对流层延迟、相对湿度、海平面平均温度等环境参数设置,可复现太阳耀斑等极端电离层扰动带来的定位跳变,测试接收机完好性监测算法(RAIM)能否识别异常测距值。[2]
多径误差是城市峡谷场景最主要误差源,由导航信号经建筑物、路面反射后形成非直达信号造成,会带来米级伪距偏差。新一代GNSS信号发生器支持多径仿真,可设置反射路径数量、时延、衰减、到达角,复现高楼区域典型多径特征,用于验证接收机多径抑制、载波相位平滑、抗多径天线的效果;部分设备通过功能选件扩展多路径仿真能力,进一步贴近城市复杂道路的真实信号环境。
除此之外,GNSS信号源还可注入卫星钟差、星历误差、伪距噪声、载波相位噪声,单独考核滤波、差分增强、RTK解算模块在不同误差水平下的定位稳定性。[3]为保证误差注入可信,设备伪距、伪距率指标需要满足计量规范要求:以典型车规级模拟器为例,伪距分辨力可达0.02m、伪距误差不大于0.05m,伪距率分辨力不大于0.01m/s、伪距率误差不大于0.02m/s,内部通道延迟不大于5ns,通道间一致性在厘米量级,确保注入的误差分量本身不成为测试的干扰因素。
四、抗欺骗验证:面向时空安全的PNT攻防测试
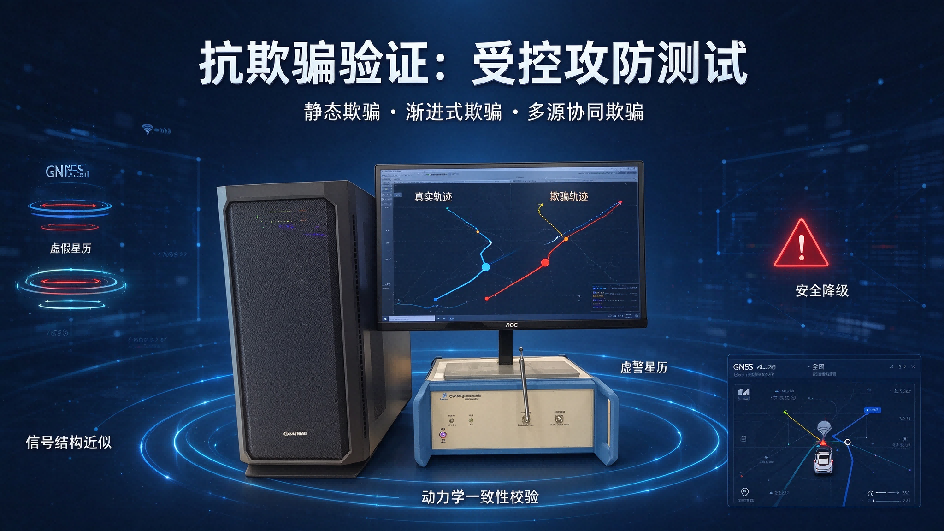
随着自动驾驶对定位可信性要求提升,GNSS欺骗(Spoofing)已经被列为智能汽车PNT安全的主要威胁之一。欺骗信号通过输出与真实信号结构近似、但坐标虚假的导航信号,诱导接收机收敛至错误位置,会直接导致车道保持、自动变道等功能失效。
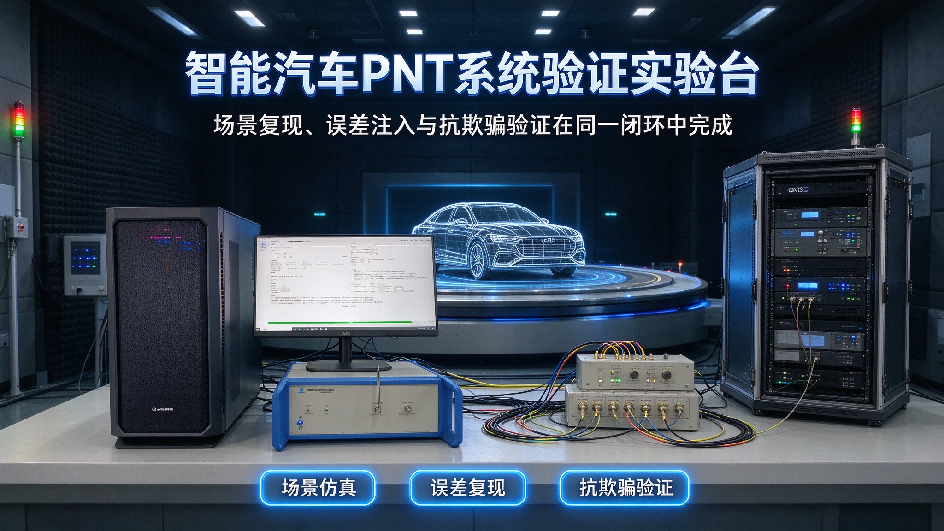
GNSS模拟器是合法开展抗欺骗验证的标准测试设备,在屏蔽舱内可以生成可控欺骗信号,实现分层测试。第一种是简单静态欺骗:直接偏移伪距,观察接收机是否被直接牵引到错误坐标;第二种是渐进式轨迹欺骗:欺骗信号缓慢改变位置偏差,避免被接收机的信号功率、载波相位变化检测模块直接识别,模拟工程上风险更高的“平滑牵引”攻击;第三种是多源协同欺骗:同步仿真多颗卫星的虚假星历、伪距率,匹配车辆当前真实动力学状态,提升欺骗信号逼真度,用来检验整车PNT融合框架、异常检测、IMU一致性校验算法的识别能力。[8]
在设备实现层面,欺骗干扰选件通常支持对位置、速度、时间三种观测量进行拉偏设置,压制干扰选件则可覆盖1.5GHz(BDS B1、GPS L1、GLONASS L1、Galileo E1、QZSS L1等)、1.2GHz(BDS B3、GPS L2、GLONASS L2、Galileo E6、QZSS L2等)与1.1GHz(BDS B2、GPS L5、Galileo E5、QZSS L5等)三个导航频段,用于车载接收机抗干扰能力摸底。
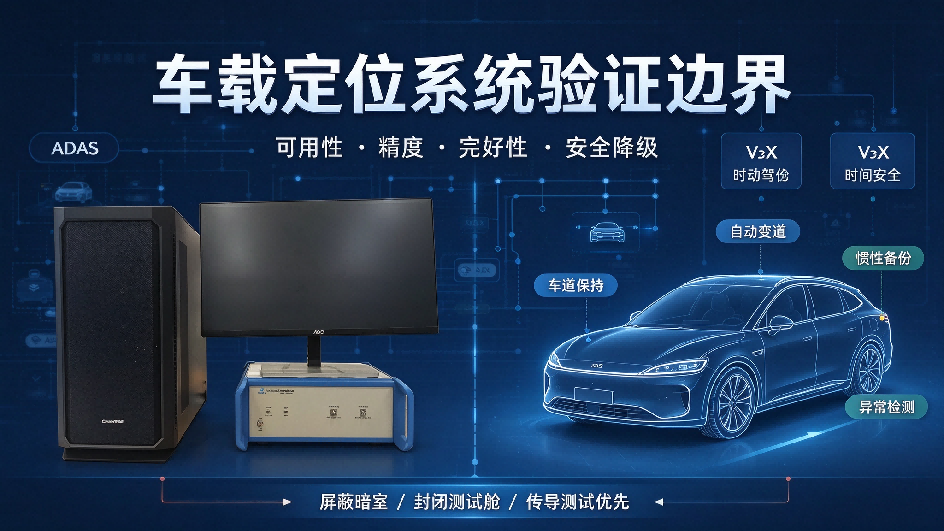
该类测试的判定逻辑,不是单纯要求接收机拒绝所有欺骗信号,而是验证系统能否触发告警、切换至惯性/轮速备份导航、进入安全降级策略。国内中汽中心等检测机构已经采用该方案搭建整车导航安全验证系统,为L3自动驾驶的功能安全、时空安全评估提供定量考核手段。[11]同时需要明确区分压制干扰(噪声阻塞)与欺骗干扰,二者的信号模型、检测算法、风险机理存在差异,导航模拟器通常可以同时支持两类信号注入测试。
五、工程落地边界:模拟器与整车仿真平台集成、计量校准与合规约束
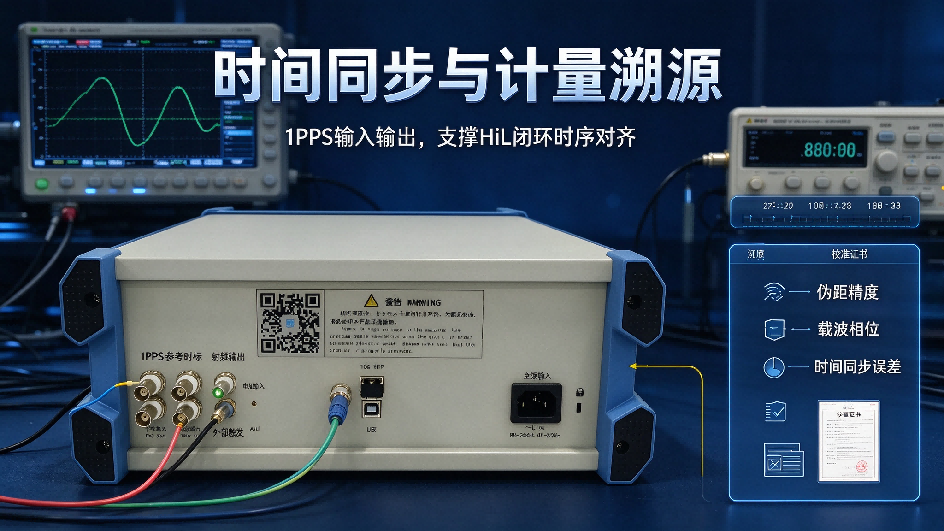
在整车实验室流程中,GNSS信号发生器并不是独立使用,通常与HiL实时机、IMU仿真器、毫米波雷达/相机仿真工具做时间同步,统一使用高精度1PPS时间基准,保证定位、惯性感知、车辆动力学数据时序对齐,时序失配会直接造成融合定位结果失真。设备需要具备1PPS输入输出接口(典型抖动不大于5ns)与10MHz参考输入输出接口,既可以输出参考时标,也能够接收外部高精度时间参考完成时间同步,内部常配置恒温晶振(OCXO)作为时频基准,适配HiL闭环仿真的时序要求。
GNSS信号源本身也需要定期计量校准。依据JJF 1471—2024《全球导航卫星系统(GNSS)信号模拟器校准规范》(2024年发布,代替JJF 1471—2014),对信号功率、伪距精度、载波相位、时间同步误差等指标进行标定,保证测试结果可溯源,满足车规认证、型式试验对测试仪器的计量要求。[3]商用GNSS模拟器通常内置计量模式,提供射频信号载波频率偏差、功率范围、功率分辨力、谐波抑制、相位噪声、内部通道延迟、动态范围、伪距及伪距率等项目的计量能力,并具备校准接口,可通过具备相应资质的计量技术机构校准,校准结果可溯源至国家计量基准。
功率控制同样是车载测试的关键指标。大小信号双路输出架构(功率范围可达-165dBm~+0dBm)可以直接覆盖接收机从捕获灵敏度到满功率的工作区间,减少外接衰减器件引入的系统误差,适配车载接收机灵敏度、抗弱信号测试需求。
合规边界是工程应用的重点:GNSS模拟器向外辐射导航频段射频信号,属于无线电发射设备;在开放场地直接开机发射,会干扰周边所有GNSS接收机(车辆、手机、民航导航设备),违反无线电管理相关法规。因此车载欺骗、干扰测试,必须在屏蔽暗室、封闭微波舱内完成,并按规定完成试验无线电频段备案;仅在设备内部传导接入接收机射频端口的传导式测试,风险更低,是主机厂常规开发阶段优先采用的方案。
六、总结
GNSS模拟器在智能汽车领域的定位,是一套面向PNT系统的可控激励验证工具,而不是大众认知中的“改位置工具”。作为专业的GNSS信号发生器(GNSS信号源、导航模拟器),它通过标准化场景仿真弥补实车测试不可复现的短板,通过分离式误差注入定位算法的补偿极限,通过受控欺骗信号完成时空安全攻防验证。
随着L3及以上自动驾驶落地、车道级高精度定位普及,基于GNSS模拟器的闭环仿真测试,会成为车载定位系统开发、标定、认证流程中不可缺少的一环。测试的核心目标,是保证车辆在隧道、城市峡谷、电离层异常、人为欺骗等各类边界条件下,定位输出具备足够的可用性、精度与完好性,支撑智能驾驶的功能安全。[6]
国产GNSS模拟器硬件不断成熟,在多星座支持、动态仿真、计量溯源层面持续完善,为国内智能汽车PNT系统测试提供了更多硬件选择。
GNSS模拟器在智能汽车测试中的应用
GNSS模拟器在智能汽车测试中的应用 (1)
GNSS模拟器在智能汽车测试中的应用 (2)
GNSS模拟器在智能汽车测试中的应用 (3)
GNSS模拟器在智能汽车测试中的应用 (4)
GNSS模拟器在智能汽车测试中的应用 (5)
GNSS模拟器在智能汽车测试中的应用 (6)
GNSS模拟器在智能汽车测试中的应用 (7)
GNSS模拟器在智能汽车测试中的应用 (8)
GNSS模拟器在智能汽车测试中的应用 (9)
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号