基于IEEE1588 PTP时钟服务器的工业相机亚微秒时间同步方案
原创
基于IEEE1588 PTP时钟服务器的工业相机亚微秒时间同步方案
原创
同步天下
发布于 2026-11-15 10:08:55
发布于 2026-11-15 10:08:55
摘要:在三维重建、高速在线检测、多视角视觉测量等分布式工业相机场景中,传统软件触发、普通NTP网络授时、硬接线触发方案难以稳定实现亚微秒级时序对齐。IEEE1588 PTP(精确时间协议)通过PTP时钟服务器作为Grandmaster主时钟,配合支持硬件时间戳的工业相机、PTP感知交换机,依托报文往返时延测量、BMC最佳主时钟算法实现全网时钟统一;在满足硬件时间戳、对称传输路径、低抖动网络等前提条件下,多台GigE Vision工业相机可实现亚微秒级同步精度。主时钟设备的时频基准质量、守时能力、协议兼容能力直接决定整套视觉同步系统的基础性能,除基础PTPv2协议支持外,还需要兼顾多源外部参考输入、大规模从节点承载、异常时间溢出问题处理等工程现实问题。本文从协议原理、系统架构、误差来源、工程部署、验证方法、适用边界六个维度,对该方案进行科普说明,所有结论均基于IEEE1588标准与工业视觉设备厂商公开技术文档。
关键词:ptp时钟服务器,1588主时钟服务器,ptp时间同步服务器,ptp时钟源
一、工业多相机同步的痛点:为什么NTP、软件触发不够用
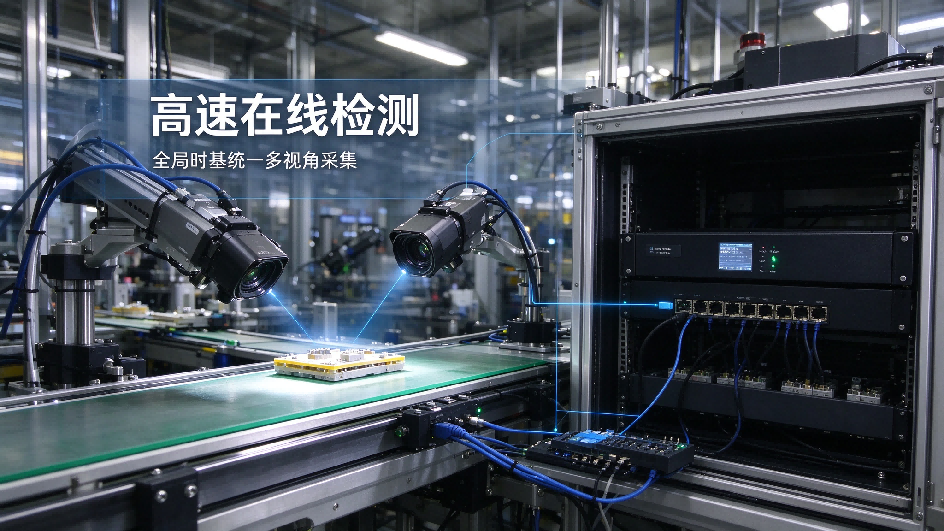
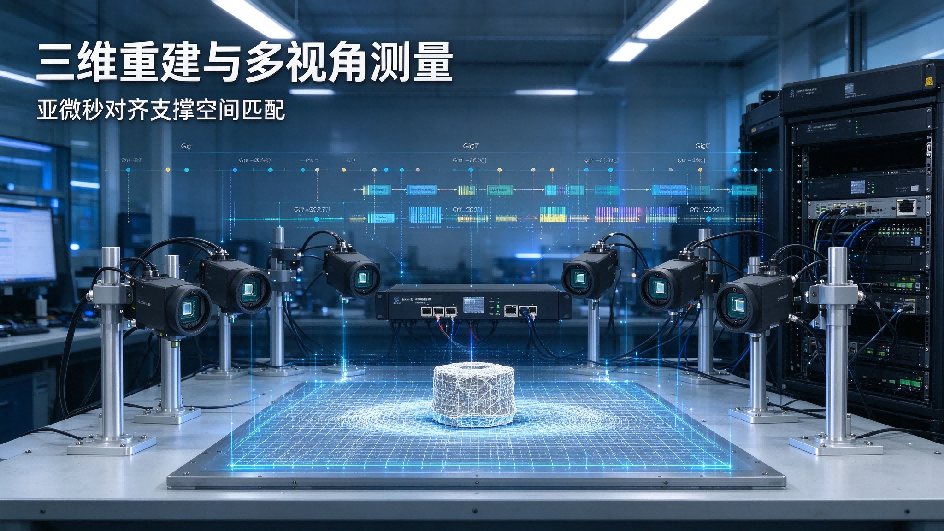
分布式视觉系统通常由多台工业相机从不同视角同步采集图像,用于立体匹配、运动轨迹捕捉、高速缺陷检测、体积测量等任务。时序偏差会直接造成三维重建错位、目标匹配失效、动态测量结果失真。
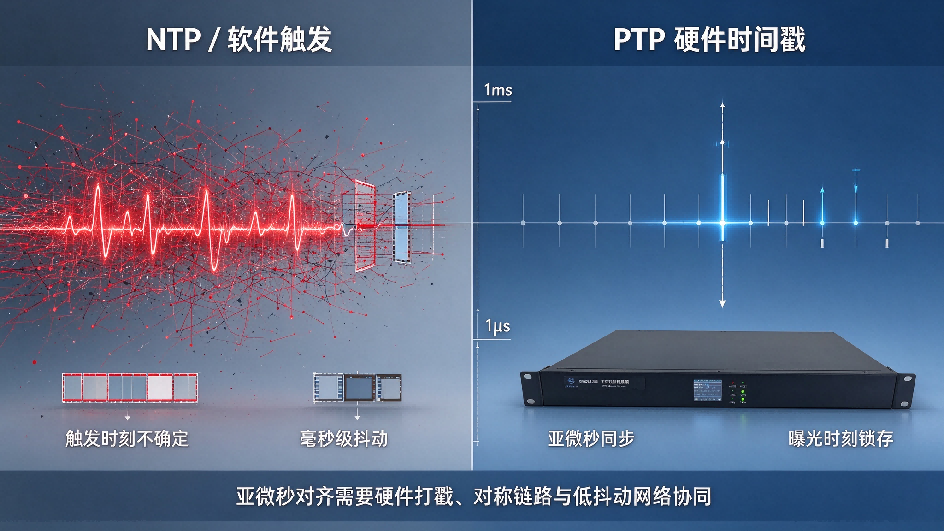
NTP协议基于软件时间戳、依赖操作系统协议栈,同步误差通常在毫秒至数十毫秒级别,无法满足高精度成像需求;软件触发指令受CPU调度、操作系统延迟、网卡排队抖动影响,触发时刻不确定度可达毫秒级;传统同轴硬接线触发虽然精度较高,但布线复杂、相机数量扩展受限、远距离传输易引入信号畸变,且无法为每帧图像绑定统一可追溯的绝对时间标签。
GigE Vision 2.0标准原生支持IEEE1588 PTP,允许相机在传感器曝光时刻由硬件锁存帧时间戳,而不是主机收到图像后再打软件时间戳,这为网络化亚微秒同步提供了协议基础。
在工程实施中,很多项目直接选用相机自身作为PTP域主时钟,但工业相机内部晶振稳定度有限,一旦卫星或者外部时标断开,时钟漂移会快速累积,同时单台相机作为主时钟无法承载数十至上百台相机组成的大型视觉集群。因此需要独立的ptp时钟源输出全局统一时基,而1588主时钟服务器就是该时间基准的硬件载体,为整套多相机网络提供可靠的授时能力。
二、IEEE1588 PTP协议基础与PTP时钟服务器定位
IEEE1588标准定义了测量与控制系统的精确时钟同步协议,主流工程版本为IEEE1588-2008(PTPv2),也是当前绝大多数工业相机、PTP时钟服务器、PTP交换机支持的版本,新版IEEE1588-2019为兼容扩展版本,核心同步机制保持一致。
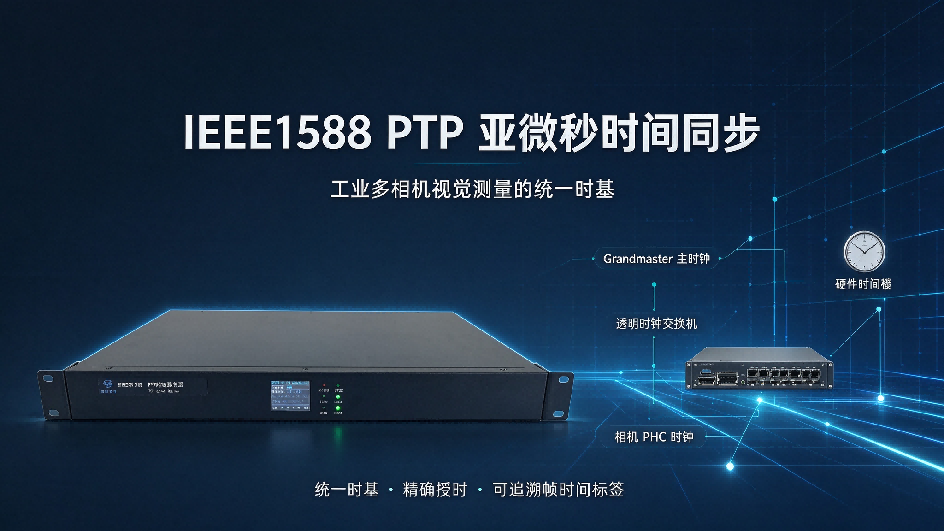
PTP采用主从时钟架构,ptp时间同步服务器在网络中承担Grandmaster(最高主时钟)角色,也就是域内的ptp时钟源,是整个PTP域内时间基准源,可外接GNSS(GPS/北斗)授时模块溯源至UTC时标,也可运行在本地相对时标模式(ARB模式),仅保证域内相机之间时间一致,不绑定世界协调时。高质量商用1588主时钟服务器除基础PTPv2之外,还会扩展支持gPTP、汽车同步Profile等多种协议子集,便于视觉系统后续对接自动驾驶、机器视觉多传感器融合场景。
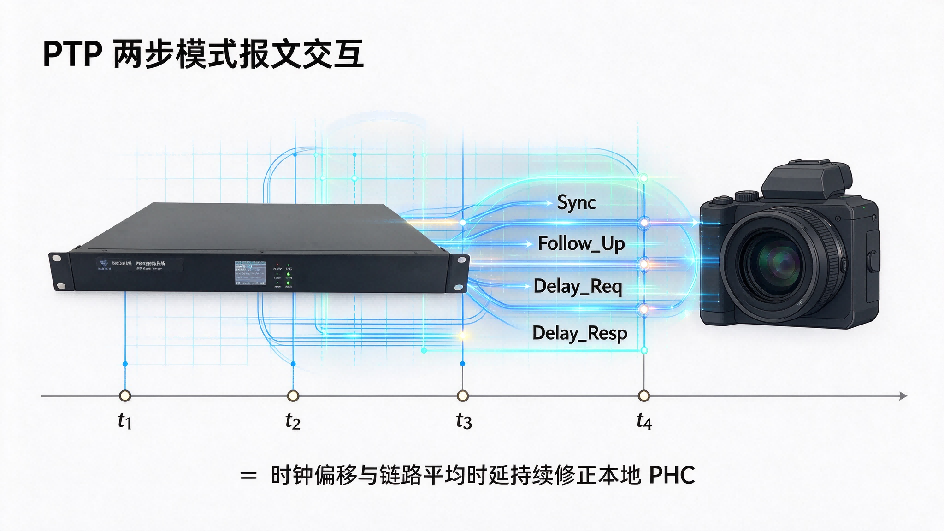
协议依靠四类核心事件报文完成同步:Sync、Follow_Up、Delay_Req、Delay_Resp;在两步模式(two-step)下,主时钟发送Sync报文,将报文离开主时钟的时刻t₁通过Follow_Up下发;从相机收到Sync时记录接收时刻t₂;相机发送Delay_Req并记录发送时刻t₃;主时钟收到Delay_Req记录t₄并通过Delay_Resp返回;相机基于四个硬件时间戳计算时钟偏移与链路平均时延,持续修正本地PHC硬件时钟,实现相位与频率同步。
BMC(最佳主时钟算法)负责在PTP域内自动选举主从关系,当ptp时钟服务器接入网络后,因其时钟等级最高,会被自动选举为全网主时钟,其余相机、采集主机、交换机自动作为从时钟或边界时钟(Boundary Clock)参与同步域管理。
工程选型时还需要关注固件层面对时间溢出漏洞的修复,部分老旧授时设备未处理NTP 2036回绕、Unix 2038时间溢出问题,长期连续运行的工业视觉产线会存在时间戳错乱风险,需要设备厂商底层固件完成适配处理。
三、面向工业相机的PTP同步系统硬件架构
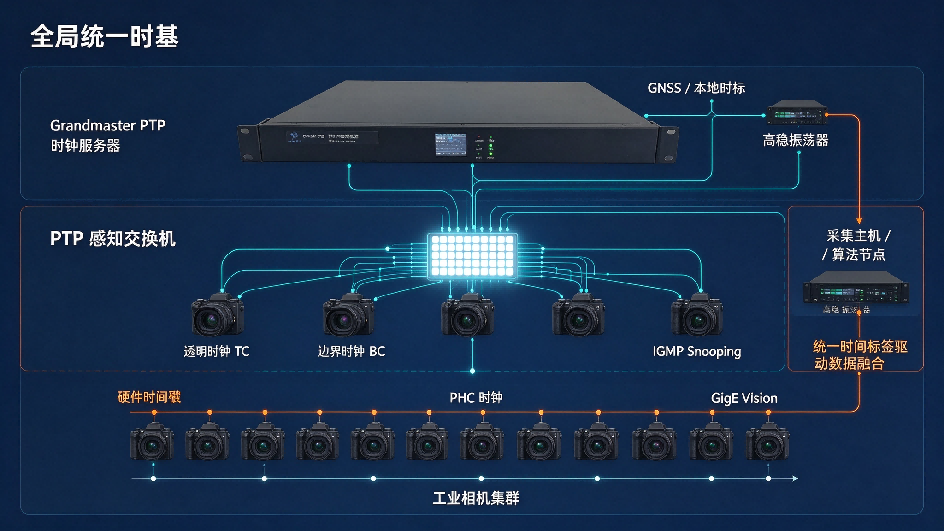
稳定达到亚微秒同步,不是仅依靠一台ptp时钟服务器,而是一套协同硬件系统,核心组成如下:
1. PTP Grandmaster时钟服务器:作为整套系统的ptp时钟源,内置高稳定恒温晶振OCXO或可选铷原子钟,支持MAC/PHY层硬件时间戳输出,可配置单播/组播、一步/两步模式,作为整个视觉网络唯一时间基准;ptp时间同步服务器本身不承担图像采集、图像处理任务,仅输出时频基准,避免业务流量干扰同步报文。设备需要具备足够的从节点接入容量,大型多相机检测系统中可能同时接入几十台PTP从相机,1588主时钟服务器需要支持数百台从时钟并发接入能力;同时具备GNSS多模接收、多类外部参考源输入、主时钟热备份切换能力,保障卫星信号失锁后的守时性能,减少现场温度变化带来基准漂移问题。PTP时钟服务器可实现典型≤±50ns RMS的PTP输出精度,支持北斗/GPS双模GNSS作为外部时间溯源源,可选高稳晶振或者铷原子钟提升断星守时指标,固件层面完成Y2K36、Y2K38时间溢出问题修复,适配大规模分布式设备组网场景。
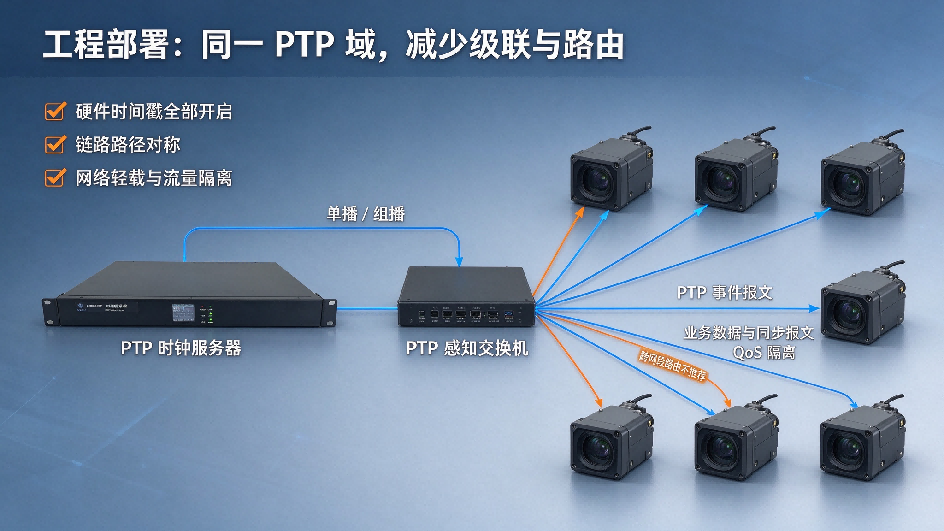
2. PTP感知交换机(TC交换机):区别于普通存储转发交换机,支持PTP边界时钟或透明时钟(Transparent Clock)功能,能够在报文经过交换机时测量并修正交换机内部排队时延,大幅降低PDV报文延迟抖动,这是实现亚微秒级指标最关键的网络部件;普通非PTP交换机的随机排队抖动,会直接将同步误差放大至数十微秒级别,无法满足指标要求。交换机需要开启IGMP-Snooping,防止PTP组播报文被丢弃,这是工业相机项目中高频踩坑点。
3. 支持PTP硬件时间戳的工业相机:GigE、CoaXPress接口工业相机需要在MAC或PHY层实现硬件打戳,由相机内部FPGA在曝光起始/结束瞬间锁存时间戳(PHC时钟),时间戳生成独立于图像数据传输链路;如果相机仅支持软件PTP时间戳,同步精度只能维持数微秒至数十微秒,无法稳定进入亚微秒区间。
4. 采集主机(可选从时钟):主机网卡需要支持PHC硬件时钟,主机系统时钟跟随PTP域时间,方便后端算法把图像帧、传感器、激光雷达等多源数据基于统一时标融合对齐。
拓扑推荐方案:ptp时钟服务器、全部工业相机、PTP交换机接入同一个PTP域,尽量采用星形拓扑,减少级联交换机数量;跨网段路由会破坏PTP组播报文传输路径对称性,一般不建议在高精度同步场景使用路由转发PTP事件报文。
四、亚微秒同步的误差来源与控制边界
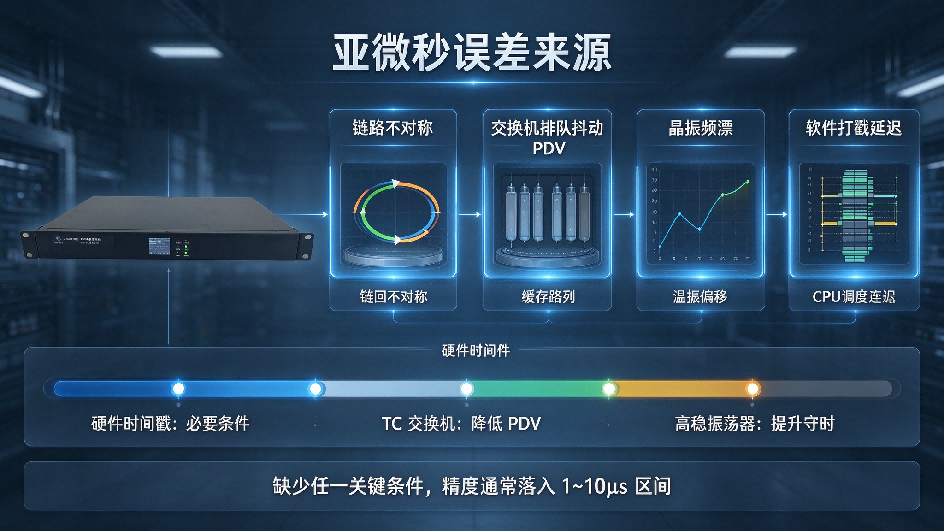
PTP的同步精度上限由链路、器件、配置共同决定,亚微秒不是默认就能达成,需要控制所有主要误差源:
1. 时间戳打戳位置:软件时间戳在操作系统内核、驱动层捕获报文,会引入CPU调度抖动;硬件时间戳在MAC/PHY的帧起始定界符SFD位置锁存,避开软件栈延迟,是亚微秒同步的必要条件。
2. 双向链路时延不对称:PTP算法默认假设报文往返传输时延相等;收发通道物理路径不一致、交换机QoS插队、突发业务流量抢占带宽,会带来不对称误差,该误差无法通过PTP算法自行消除,是最主要的静态误差来源。
3. 晶振频率漂移与守时性能:相机与ptp时钟源内部晶振受温度、老化影响存在频漂;TCXO、OCXO的稳定性远优于普通无源晶振;当GNSS天线被遮挡、机房卫星信号短暂丢失时,1588主时钟服务器进入守时模式,如果守时指标差,整套多相机系统同步偏差会随时间缓慢累积。工业现场温度变化剧烈的场景,ptp时间同步服务器应当优先选用高稳恒温晶振或铷钟选件,降低断星工况下基准漂移风险。
4. 报文延迟变化PDV:交换机缓存排队、其他业务报文抢占端口带来随机抖动,只有透明时钟/边界时钟交换机能够对交换机内部时延进行补偿;普通交换机不具备该能力,是工程上最常见的精度瓶颈。
在满足以下全部条件时,工程上可以稳定实现亚微秒同步:全部节点支持硬件时间戳、使用PTP透明时钟交换机、网络轻载、链路对称、晶振温度稳定;如果缺少任意一项,通常只能稳定在1~10μs区间,部分恶劣工况会超过20μs。
五、相机端两种PTP应用模式:时钟对齐 vs 定时曝光
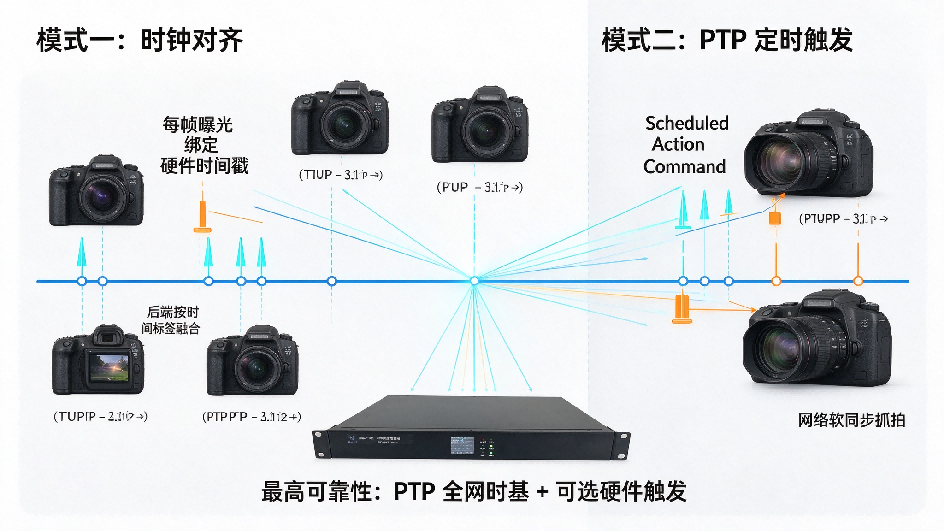
PTP在工业相机中有两种典型用法,二者经常配合使用:
第一种是时钟对齐模式:所有相机本地PHC时钟跟踪ptp时钟服务器输出的全局时基,每帧曝光事件绑定一个硬件时间戳;相机可以异步触发,后端软件依靠帧时间戳完成图像时序对齐,适合不需要严格同时曝光、但需要事后数据融合的场景,例如三维扫描、多视角目标跟踪。
第二种是PTP定时触发(Scheduled Action Command):相机收到主机下发的、携带目标PTP时刻的触发指令,相机在本地时钟走到该时刻时自动启动曝光;该方式不需要外部硬接线触发线,依靠网络时间基准实现同步抓拍,也就是网络化软同步;该模式适合高速同步抓拍,GigE Vision协议原生支持该定时指令机制。
工程上最高可靠性方案为PTP全网时钟基准 + 可选硬件触发组合:ptp时钟源保证所有相机时标一致,硬件触发提供纳秒级同步触发信号,两种机制互为校验,兼顾精度与可追溯性。
六、工程调试、指标验证与监控方法
系统部署完成后不能直接默认达到亚微秒指标,需要持续测量PTP偏移量:
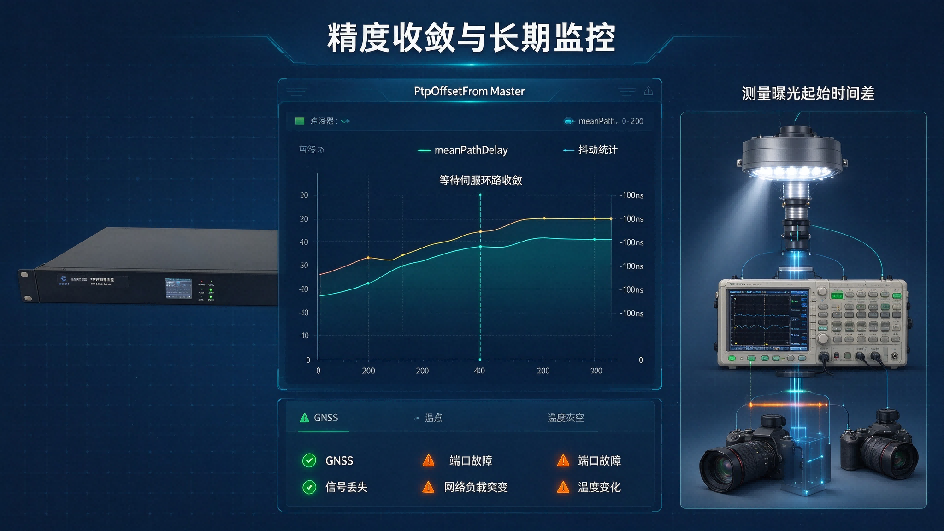
工业相机SDK一般会开放PtpOffsetFromMaster参数,该参数代表相机本地时钟相对Grandmaster时钟的实时偏差;调试阶段需要等待PTP伺服环路收敛,一般等待数十秒至数分钟,观察偏移量长期稳定在目标阈值以内,Basler等厂商文档建议持续观测一段时间,确认抖动幅度满足要求再上线运行。
验证手段包含两类:一是协议层面,通过PTP管理软件读取各从节点offset、meanPathDelay、抖动统计;二是物理验证,使用高速LED光源+示波器,同步采集多相机曝光输出信号,直接测量曝光起始沿之间的时间差,作为真实同步误差。
运维阶段建议长期监控:ptp时间同步服务器输出状态、交换机PTP透明时钟统计、相机offset曲线;网络负载突变、温度变化、交换机端口故障、GNSS信号丢失都可能造成同步精度劣化,1588主时钟服务器最好具备告警输出能力,在时间基准异常时及时上报现场运维系统。
七、方案优势、局限与典型适用场景
该方案的优势体现在:组网灵活,相机扩展数量不受触发端口限制;具备统一时间标签,图像时序可追溯、可与激光、雷达等其他PTP传感器融合;布线简化,仅需千兆以太网;溯源能力强,ptp时钟服务器接入北斗/GPS后,所有图像帧都可以打上UTC绝对时间。
它的局限也需要客观认知:对网络硬件要求高,PTP交换机成本高于普通交换机;对网络流量管控有要求,大流量图像数据和PTP同步报文建议做QoS优先级隔离;在强电磁干扰、温度剧烈波动的现场,需要额外做屏蔽与温控;当GNSS信号完全失效长时间工作,同步性能高度依赖ptp时钟源内部振荡器守时指标,项目前期需要根据现场卫星接收条件选择晶振或铷钟配置。
典型落地场景:高速立体视觉测量、汽车碰撞高速抓拍、半导体晶圆多相机同步检测、运动捕捉、3D线扫成像、多相机机器视觉在线检测。
IEEE1588 PTP时间同步相机方案
IEEE1588 PTP时间同步相机方案 (1)
IEEE1588 PTP时间同步相机方案 (2)
IEEE1588 PTP时间同步相机方案 (3)
IEEE1588 PTP时间同步相机方案 (4)
IEEE1588 PTP时间同步相机方案 (5)
IEEE1588 PTP时间同步相机方案 (6)
IEEE1588 PTP时间同步相机方案 (7)
IEEE1588 PTP时间同步相机方案 (8)
IEEE1588 PTP时间同步相机方案 (9)
说明:文中仅客观引用一台商用设备作为工程实例,不存在商业推广,所有性能描述来自公开技术手册,实际项目应当结合测试选型。
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号