基于多星座导航信号模拟器的导航大模型端到端定位算法验证方法
原创
基于多星座导航信号模拟器的导航大模型端到端定位算法验证方法
原创
同步天下
发布于 2026-11-15 10:10:56
发布于 2026-11-15 10:10:56
摘 要:面向自动驾驶、无人机等安全关键场景,基于深度学习、大模型架构的GNSS智能接收机逐步用于城市遮挡、多径、欺骗等恶劣环境下的定位解算。野外实测方式难以获取带精准真值、参数可控的遮挡与欺骗样本,且场景复现与变量隔离难度高,成为导航大模型训练与客观评估的瓶颈。多星座导航信号模拟器可按照北斗、GPS、Galileo、GLONASS等星座信号体制,可控生成包含多径、电离层扰动、功率衰减、渐进式欺骗、部分星座失锁等退化效应的射频/中频GNSS信号,并同步输出位置、速度、姿态真值标签,为导航大模型提供可复现、参数可编排的标注数据集。本文梳理模拟器-导航大模型联合测试的原理框架、数据集构建流程与端到端验证指标体系,分析该方案的优势、误差边界及现存局限,为智能定位接收机的标准化测试提供可靠技术路径。
关键词:多星座导航信号模拟器;导航信号发生器;GNSS卫星模拟器
一、背景:导航大模型测试面临的数据困境
传统GNSS接收机依赖最小二乘、卡尔曼滤波等解析模型完成伪距、载波相位解算,在城市峡谷、林下遮挡场景容易出现卫星失锁与多径污染,面对欺骗攻击时检测能力有限。近年来,时序网络、注意力模型与导航大模型被用于直接从IQ基带信号或观测值序列中完成端到端定位、干扰检测与欺骗识别,不再完全依赖传统跟踪环路流程,具备更强的复杂环境适应能力。
导航AI模型的性能高度依赖数据集质量。当前公开GNSS数据集主要分为野外采集数据集和少量专用欺骗数据集,例如TEXBAT[4]、Tuni2025等[7],存在明显短板:野外采集数据真值获取成本高、环境参数不可控,难以单独隔离多径、电离层闪烁、欺骗功率差等单一变量;人为开展GNSS欺骗外场试验存在合规风险,且场景难以重复复现;现有公开数据集大多只覆盖GPS单星座,多星座融合、北斗参与的样本偏少,难以支撑多星座联合定位大模型的训练与泛化性验证[3]。
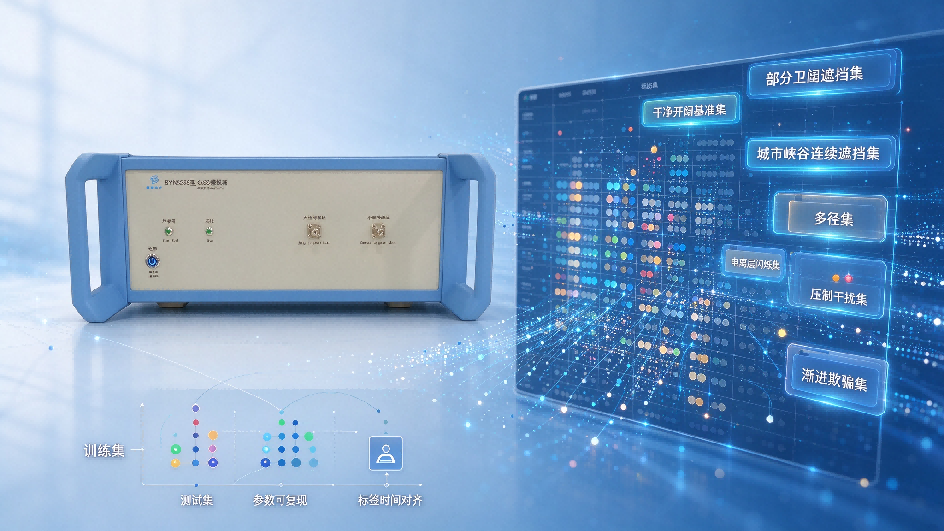
在工程领域,GNSS卫星模拟器(也称导航信号发生器、多星座导航信号模拟器)能够建模多星座星历、用户运动轨迹、电离层/对流层延迟、多径反射、信号功率衰减与时钟偏差,支持配置卫星遮挡、信号跳变、欺骗信号叠加等特殊工况,所有仿真参数可记录、可复现,天然适合生成标注完备的退化信号样本。
二、多星座导航信号模拟器的仿真能力与真值溯源原理
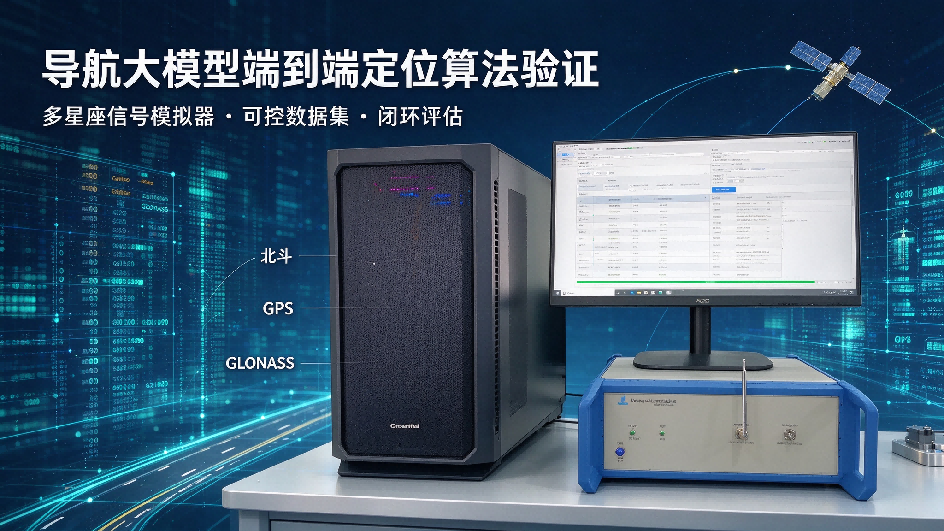
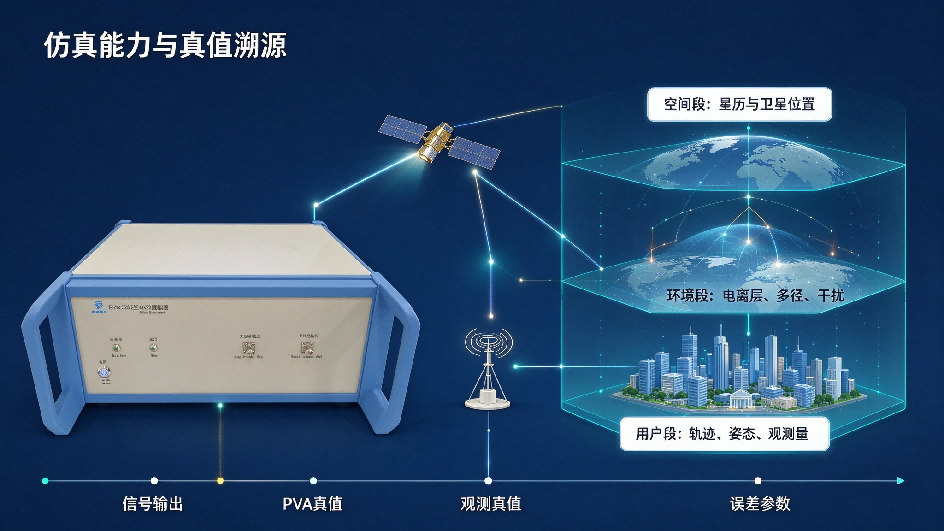
多星座导航信号模拟器(导航信号发生器、GNSS卫星模拟器)是面向GNSS用户终端测试的专用仪器,能够同时生成北斗、GPS、Galileo、GLONASS等多系统多频点射频导航信号,其数学仿真层包含空间段、环境段、用户段三大模块[1]。
空间段模块根据标准ICD文件生成各卫星PRN码与导航电文,实时计算卫星位置、钟差与多普勒;环境段注入电离层延迟、对流层湿延迟、电离层闪烁、窄带干扰与多径反射分量;用户段加载载体轨迹、姿态与天线方向图,输出每一颗可见卫星到达接收机天线口面的伪距、载波相位、信噪比等观测量,最终合成基带IQ信号或射频信号输出至被测接收机射频入口。以该类设备为参照,其可输出多个GNSS射频信号仿真通道,提供大信号、小信号两种接口,功率范围覆盖约-165 dBm~+0 dBm,数据更新率可达1000 Hz,能够复现从车载低动态到飞行器高动态的载体运动特征[9]。
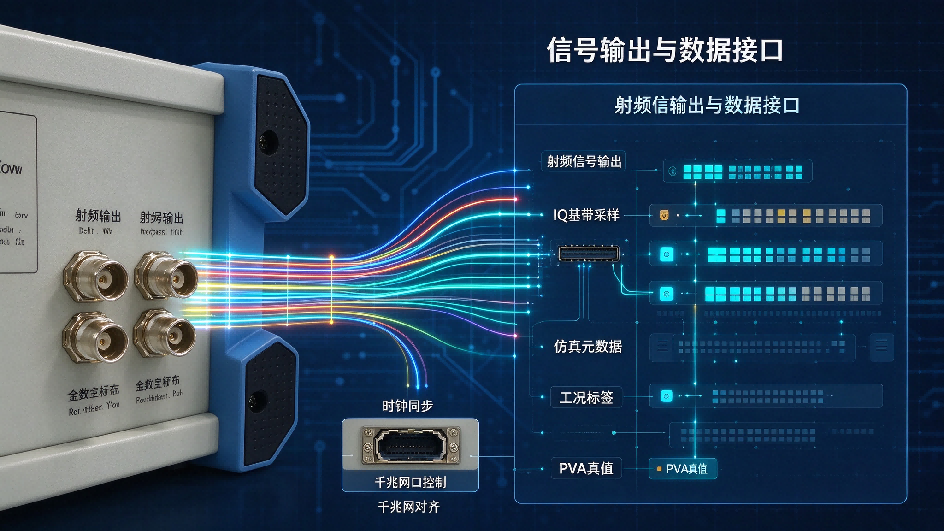
该方案最核心优势在于真值天然同步可记录:模拟器在输出信号的同时,保存每一时刻载体真实PVA(位置、速度、姿态)、每颗卫星的理论观测真值与各类误差源注入参数。真值与信号严格时间对齐,不存在野外测试中惯导、激光雷达等真值设备引入的时间同步误差,因此数据集标签置信度更高,适合导航大模型的监督训练与定量评估。
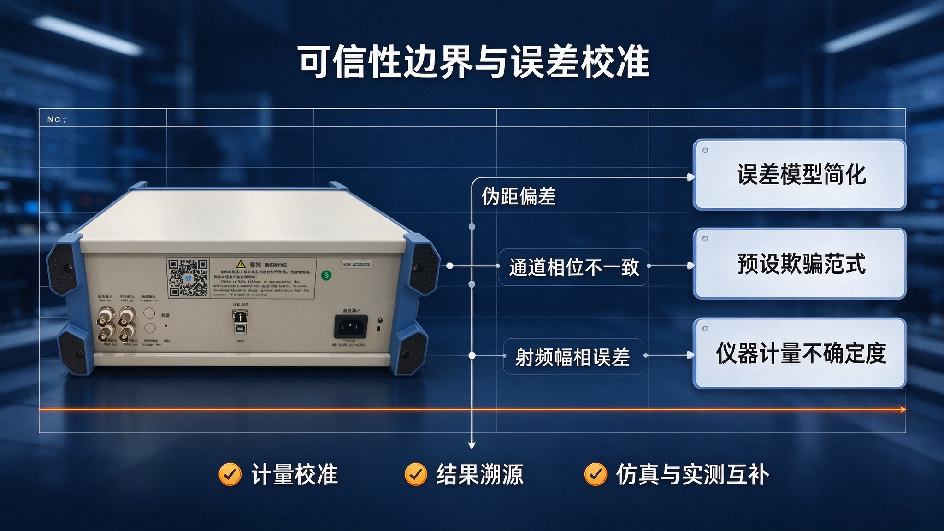
需要说明,导航信号发生器本身仍存在仪器自身不确定度,包括伪距偏差、通道相位不一致、载波相位噪声与射频幅相误差。该类系统误差需要通过计量校准予以控制,计量方法可参考BD 420012-2015等北斗模拟器性能标准,不能直接忽略仪器误差对模型评估结果的影响[2]。计量合格的GNSS卫星模拟器,其伪距误差可控制在0.05 m以内,内部通道延迟可控制在数纳秒量级,能够满足绝大多数导航大模型的数据集生成精度要求[9]。
三、模拟器+导航大模型联合测试整体框架
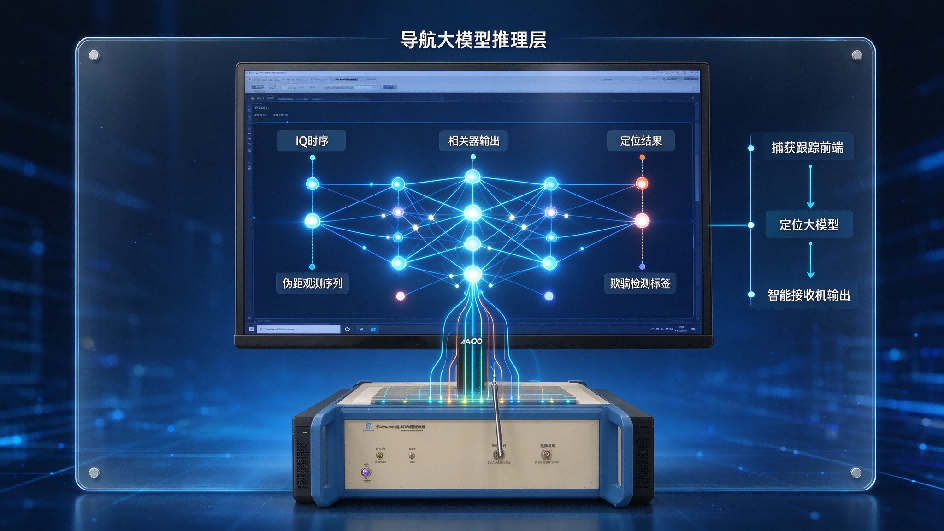
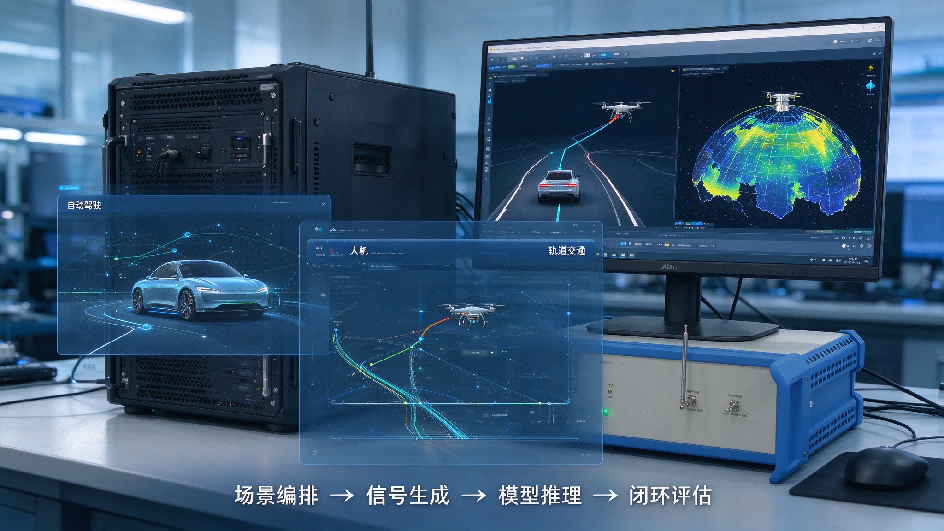
整套端到端验证框架分为四层:场景编排层、信号生成层、导航大模型推理层与评估反馈层,形成闭环测试链路。
1)场景编排层:测试人员定义载体运动轨迹、可见星座组合、遮挡策略与误差配置(多径时延衰减、电离层闪烁强度、欺骗类型、干信比等)。该层支持批量自动生成大量差异化工况,避免人工配置场景效率低的问题;部分设备支持外部轨迹文件导入与闰秒、功率等异常工况配置,可拓展边缘测试场景覆盖范围。
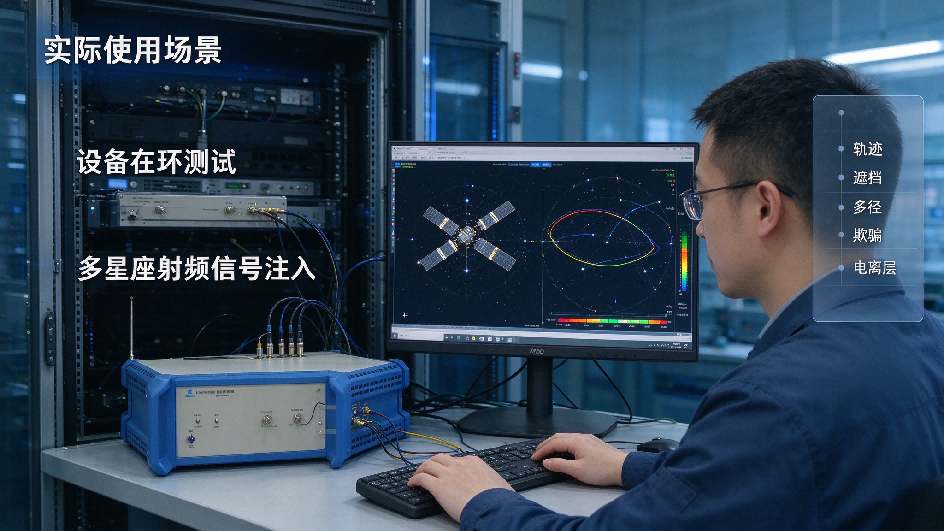
2)信号生成层:GNSS卫星模拟器根据编排脚本实时生成同步多星座射频信号,一方面将射频信号送入导航大模型接收机,另一方面导出IQ基带采样数据、观测真值与工况标签存入数据集仓库,用于离线训练与离线推理验证。同一套脚本可以重复回放,实现不同模型、不同版本算法的对照试验。
3)导航大模型推理层:被测智能接收机包含信号捕获跟踪前端与定位大模型,模型输入可以是IQ时序序列、相关器输出或预处理后的伪距、载波相位观测序列,模型直接输出定位结果、置信度与欺骗/干扰检测标签,属于典型的端到端定位范式,区别于传统分环路解算架构。
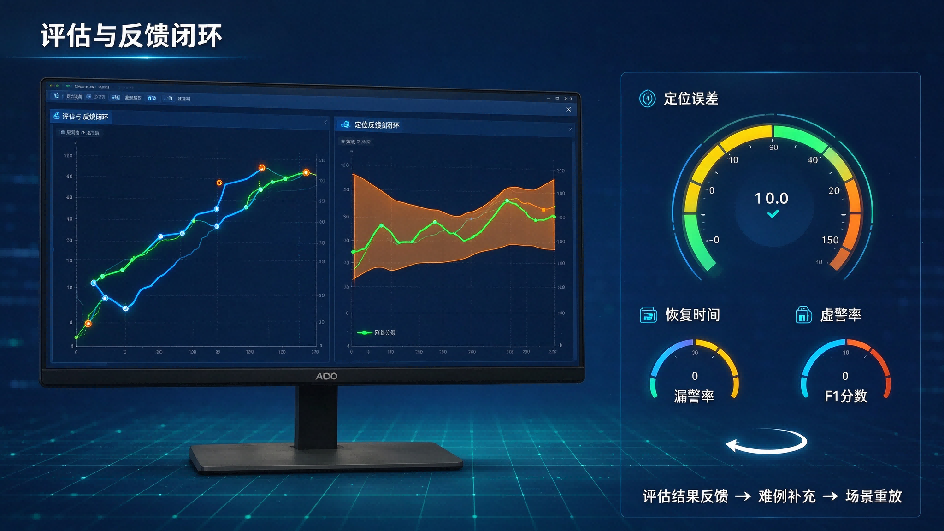
4)评估反馈层:将模型输出定位结果与模拟器记录的PVA真值比对,计算定位误差、失锁恢复时间、欺骗检测F1值、漏警虚警率等指标;评估结果反向反馈至场景编排模块,自动补充模型表现较差的边缘场景,持续扩充难例样本。
该框架支持两种工作模式:离线数据集模式(导航信号发生器先批量生成数据集,用于大模型训练与调参);硬件在环实时闭环模式(多星座导航信号模拟器与飞控、整车动力学联动,实时随载体轨迹更新信号,在线评估大模型动态性能)。部分模拟器支持千兆网口远程控制与自动化测试,便于整体框架集成至自动化测试平台,实现无人值守的批量仿真测试[9]。
四、面向导航大模型的退化信号数据集构建规范
数据集构建并非简单导出仿真信号,需要保证标签、误差与分布满足机器学习的基本要求,这也是GNSS卫星模拟器方案区别于普通纯软件仿真工具的关键。
首先,数据集按场景类别划分样本子集:干净开阔基准集、部分卫星遮挡集、城市峡谷连续遮挡集、静态/动态多径集、电离层闪烁集、压制干扰集、同步渐进欺骗集与星座时间基准不一致场景集。每一条样本附带结构化标签,包括时刻真值、各卫星信噪比、多径参数、欺骗启动时刻、干信比与星座组合,标签字段与信号时序严格对齐。依托模拟器单卫星独立功率调节功能,可批量生成不同载噪比梯度的样本,丰富数据集在信噪比维度上的覆盖[9]。
其次,需要控制样本分布均衡性。导航大模型容易在常见开阔场景过拟合,在低信噪比、短时遮挡、低功率欺骗等边缘场景泛化失效;多星座导航信号模拟器可定向增加这类稀有工况的采样占比、平衡正负样本,而野外采集很难主动控制样本分布。
同时要区分用于训练的数据与用于最终测试的数据。测试集场景参数与轨迹不能出现在训练集,以避免信息泄露,保证评估结果能反映模型真实泛化能力。已有研究使用GNSS信号模拟器生成干扰、多径数据集并开展模型基准测试,其中卷积神经网络多径检测方法基于仿真IQ样本训练[5],图神经网络干扰校正方法依托多星座模拟器信号完成评估[8],验证了该数据集方案的可行性。
五、端到端验证的核心评价指标体系
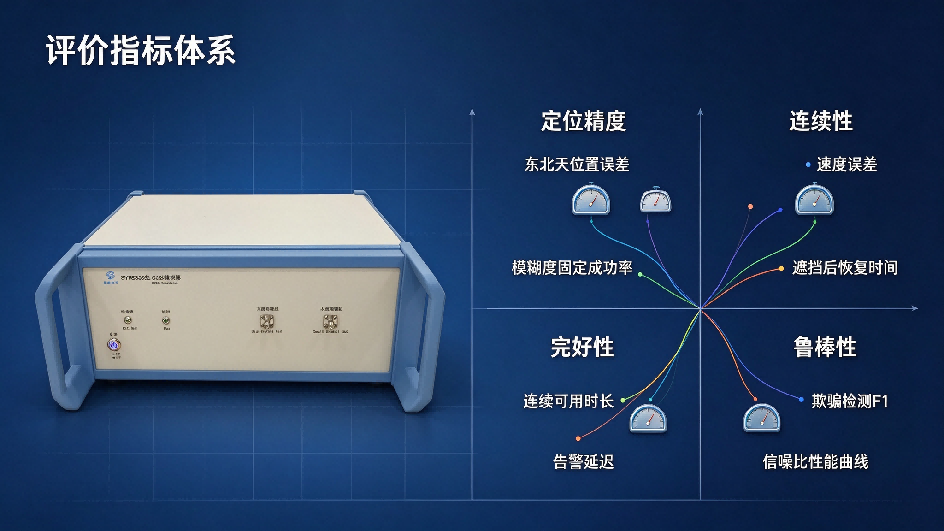
针对导航大模型,不能只使用传统单点定位RMS误差,需同时覆盖定位精度、连续性、完好性与抗欺骗能力四类指标,形成完整评估。
1)定位精度指标:东北天方向位置误差、速度误差,载波相位模式下模糊度固定成功率与固定耗时。
2)连续性指标:遮挡发生后定位恢复时间、连续可用定位时长、卫星失锁后的模型预测漂移速率。
3)完好性指标:欺骗、干扰场景下的位置告警延迟、虚警率、漏警率与检测F1分数。
4)鲁棒性指标:不同信噪比、多径强度与欺骗功率梯度下指标的变化曲线,用于量化模型性能边界。
在对比试验中,同一套仿真脚本、同一组信号输入同时运行导航大模型与传统接收机算法,即可完成公平对照。因为信号源完全一致,排除了输入数据差异带来的评估偏差,这是野外对比试验很难做到的。当开展RTK与大模型相关测试时,可利用模拟器的RTK仿真选件构建双频差分场景[6],完成高精度定位模型的性能评估[9]。
六、该方案的局限性与可信性边界
该方案优势显著,但测试人员必须清晰认知其边界,避免过度放大仿真结论,保证评估可信。
第一,误差模型是理论简化模型。真实环境中建筑物非镜面反射、接收机天线方向图精细畸变、射频链路非线性效应很难被完全复现;仿真得到的多径、电离层模型与真实环境存在差异,仿真上表现优秀的大模型,在真实城市峡谷中性能仍可能下降。即使选配天线仿真与多路径仿真选件,与真实物理传播环境仍存在差距[9]。
第二,欺骗场景是预设欺骗范式。当前这类设备大多支持码同步渐进欺骗、功率优势欺骗与位置/速度/时间拉偏等模式,但对于自适应智能欺骗、随载体运动动态调整欺骗参数的高阶攻击,建模复杂度高,仿真覆盖度有限[9]。
第三,仪器本身存在计量不确定度。通道同步误差、相位噪声与射频幅度误差会叠加到观测值上,当评估厘米级PPP大模型时,模拟器自身指标会成为评估误差的主要来源,必须定期溯源校准,并使用经过计量机构校准的设备开展数据集生成与算法验证工作[2]。
行业通行的稳妥做法是:模拟器仿真用于模型前期训练、参数筛选与边界压力测试;最终定型阶段,仍需要配合标定后的野外实测数据完成二次验证,仿真与实测互为补充。
七、总结与展望
基于多星座导航信号模拟器构建可控标注数据集,为导航大模型端到端定位算法提供了标准化、可复现的验证途径,有效解决了恶劣GNSS场景样本稀缺、真值难以获取与试验不可重复的痛点,适合自动驾驶、无人机、轨道交通等高可靠定位AI算法的研发。
未来方向集中在三点:一是三维场景驱动的动态多径仿真,结合数字孪生城市模型生成与建筑几何强绑定的城市峡谷退化信号;二是GNSS卫星模拟器与大模型自动联合搜索难例,自适应寻找模型失效工况;三是推动导航信号发生器生成数据集的格式与标签规范,形成导航AI领域的公开基准数据集,统一不同团队算法的对比基准。
多星座导航信号模拟器导航大模型定位算法验证
多星座导航信号模拟器导航大模型定位算法验证 (1)
多星座导航信号模拟器导航大模型定位算法验证 (2)
多星座导航信号模拟器导航大模型定位算法验证 (3)
多星座导航信号模拟器导航大模型定位算法验证 (4)
多星座导航信号模拟器导航大模型定位算法验证 (5)
多星座导航信号模拟器导航大模型定位算法验证 (6)
多星座导航信号模拟器导航大模型定位算法验证 (7)
多星座导航信号模拟器导航大模型定位算法验证 (8)
多星座导航信号模拟器导航大模型定位算法验证 (9)
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号