北斗卫星授时模块PPS同步:静态误差、温漂、多路径干扰的实测拆解
原创
北斗卫星授时模块PPS同步:静态误差、温漂、多路径干扰的实测拆解
原创
同步天下
发布于 2026-11-16 08:08:41
发布于 2026-11-16 08:08:41
摘要:1PPS(每秒1脉冲)是北斗授时模块对外输出时间同步信号最常用的接口,很多方案选型仅关注产品标称PPS精度指标,但在实际工程场景中,静态误差、温度漂移、多路径干扰是造成同步性能劣化的三大核心因素。本文搭建对照实测环境,同时补充电离层传播时延这一容易被忽视的误差源,分别对各类干扰因素的影响机理、变化规律、测试方法与抑制手段进行拆解,区分模块固有误差与系统引入误差,给出硬件布局、天线选型、算法配置层面的落地优化方案,为电力继保、5G基站、工业同步、轨道交通等场景下北斗授时模块选型与集成设计提供实测参考。
关键词:北斗卫星授时模块,北斗授时时钟,北斗单模授时器,gps北斗双模时钟
一、基础概念:PPS信号精度,不只是手册上的一个数字
北斗卫星授时模块接收北斗三号导航电文,解算本地时间并与北斗系统时(BDT)对齐,周期性输出1PPS脉冲信号,脉冲上升沿代表整秒时刻标记,是下游设备实现时间同步的基准触发信号。市场硬件形态丰富,既有板卡式北斗卫星授时模块,也有整机形态的北斗授时时钟;按照接收体制区分,可分为北斗单模授时器,以及兼顾多星座接收的gps北斗双模时钟,不同硬件体制在误差来源、抗干扰能力上存在明显差异。
厂商规格书标注的PPS精度,大多是理想开阔环境、恒温条件、稳定卫星信号下的典型值,该指标属于理想条件静态指标,不包含温度变化、信号反射、天线遮挡、PCB走线、电离层扰动带来的附加误差。
工程应用中,PPS总同步误差可以简化理解为:
PPS总误差 = 基准静态固有误差 + 温漂引入时偏 + 多路径造成的时偏 + 电离层时延残差 + 后端采样链路抖动
静态误差是模块在环境稳定、信号纯净条件下的基础偏差;温漂属于慢变、连续漂移误差;多路径干扰属于随机、跳变式误差;电离层时延则会随昼夜、太阳活动发生系统性变化。四类误差相互耦合叠加,也是很多项目出现“实验室测试合格,现场上线同步超差”的核心原因。北斗单模授时器、gps北斗双模时钟、整机北斗授时时钟,都会受上述环境因素影响,只是多星座融合解算能够一定程度削弱部分误差带来的影响。
二、静态误差实测:稳定环境下,PPS基线偏差从何而来
(一)静态误差来源拆解
静态误差指环境温度稳定、天线置于开阔无反射区域、卫星数目稳定、无明显多路径时,PPS相对于标准时间基准的长期稳态偏差。主要来源可分为三个方面。
第一,卫星定位解算残差。授时模块依靠北斗卫星观测值完成时间比对,卫星轨道误差、星载钟残差、电离层对流层修正残余,会带来基础授时偏差;对于北斗单模授时器,观测数据源全部来自北斗星座;gps北斗双模时钟可融合多星座观测数据,降低单系统星历、星载钟异常带来的解算残差。
第二,模块内部时钟固有偏差。模块内置TCXO/RC振荡器的固有频差,在卫星持续锁定状态下会被环路不断校准,但仍存在环路残余偏差;不管是板载北斗卫星授时模块,还是整机式北斗授时时钟,晶振性能都会直接决定这部分误差水平。
第三,固件授时算法与脉冲输出时序延时。不同厂商的脉冲输出硬件触发点、解算延迟补偿策略存在差异,同样芯片方案,不同固件版本静态基线偏差也会不同。
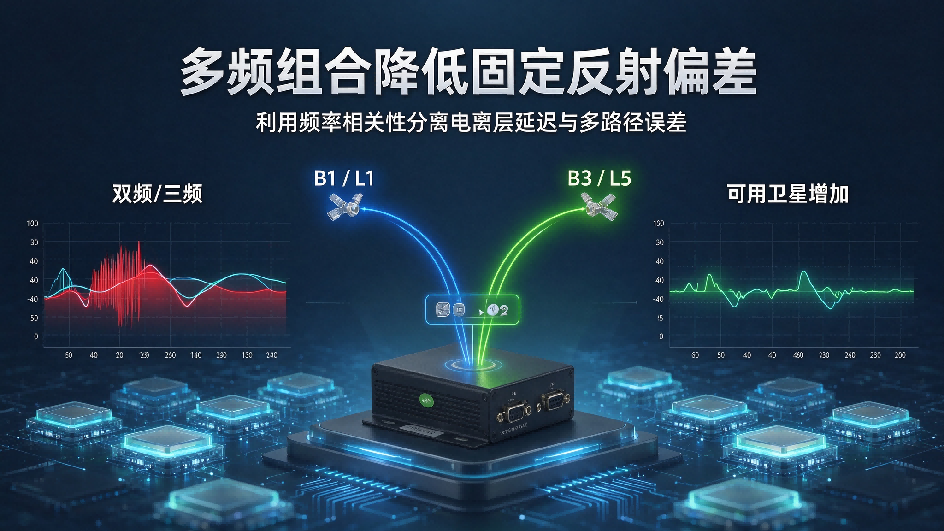
此外,电离层时延是静态误差中重要组成部分。单频接收机依赖卫星广播模型做修正,仅可消除50%—60%电离层一阶时延误差,太阳活跃时期残余误差会显著抬高静态基线噪声;双频接收机利用两组不同频点观测值线性组合,能够抵消绝大多数一阶电离层延迟,大幅压低该部分误差贡献。
(二)实测方案与现象
测试条件:开阔楼顶、北斗单模接收,有效跟踪卫星不少于8颗,温度恒定25℃,采用时间间隔计数器比对模块1PPS与溯源至UTC(NTSC)的标准秒信号,连续采集24小时。
实测规律:合格授时模块静态误差呈现窄带随机波动,偏差分布集中在标称精度区间内,无单向持续漂移;若静态误差中心值持续偏离0偏差,大概率是模块固件时延补偿参数未校准。
工程提示:静态误差可以通过模块自带的时延补偿参数做小幅修正,但无法消除底层观测残差,不能依靠参数补偿无限拉高同步指标。同时,高等级工程应用要求设备具备可第三方计量校准的能力,建立到国家时间基准的完整溯源链路,确保静态指标具备可信证明依据,该要求对北斗单模授时器、gps北斗双模时钟、北斗授时时钟均同等适用。
三、温漂:温度变化带来的慢同步漂移,最容易被忽略的长期风险
(一)温漂影响机理
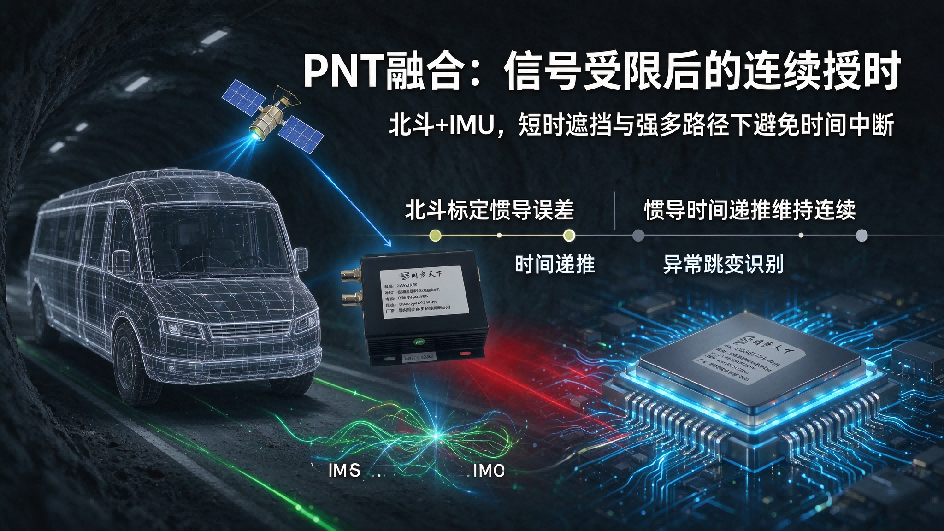
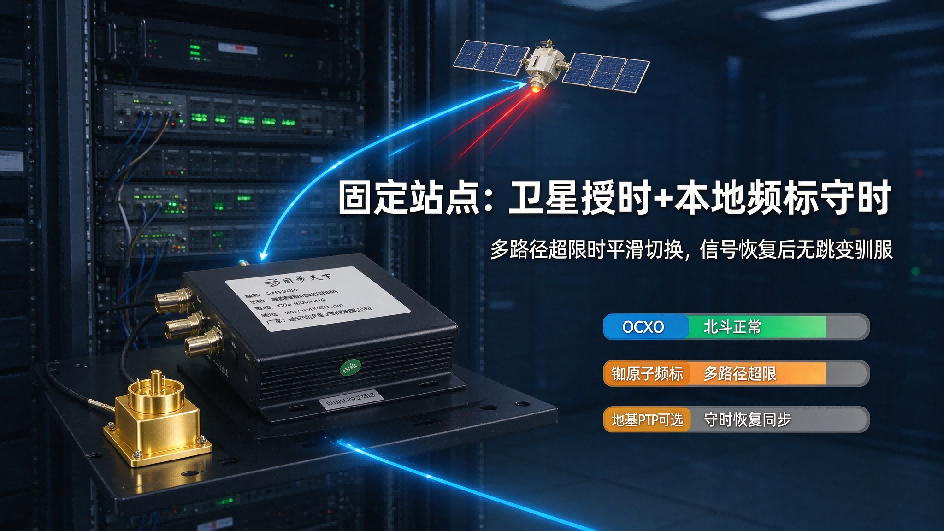
温漂本质是晶振频率随温度变化,授时模块内部的TCXO、OCXO、RC振荡器频率—温度特性不一致。当北斗卫星保持锁定时,锁相环路会持续利用卫星时间校准晶振,温漂影响被抑制;一旦出现卫星短暂失锁,晶振温漂会直接转化为时间偏差,也就是守时漂移。
即便在卫星锁定状态,温度剧烈变化也会造成锁相环跟踪压力上升,环路带宽如果配置不当,PPS同步误差会随温度梯度缓慢偏移。RC振荡器温漂特性最差,TCXO中等,OCXO具备优异的温漂特性,成本和功耗显著更高。
工业现场设备机柜内部昼夜温差、功率器件发热,都会持续诱发温度漂移,宽温(-40℃~+85℃)硬件设计可以降低极端温度下的漂移幅度。无论是板卡形态的北斗卫星授时模块,还是整机封装的北斗授时时钟,内部晶振选型直接决定温漂表现。
(二)变温对照实测结果
试验设备放入高低温箱,保持天线射频信号馈入箱外(排除信号变化干扰),设置温度循环:-40℃→25℃→+70℃,温度变化速率1℃/min,全程持续锁定北斗卫星,同步记录PPS偏差。实测结论如下。
第一,低成本RC方案模块在温度区间两端PPS偏差明显偏移,误差波动幅度远大于TCXO方案。
第二,TCXO授时模块在常温区间温漂抑制良好,高低温极限点出现可观测慢漂移。
第三,OCXO模块全温区PPS偏差稳定性最优,适合需要高可靠连续守时的电力、通信主时钟场景。
第四,温度突变时,锁相环存在短暂的跟踪过渡过程,会出现短时PPS抖动尖峰。以上现象在北斗单模授时器与gps北斗双模时钟的测试过程中均会出现。
(三)温漂抑制方案
第一,选型匹配。短时失锁场景优先TCXO;要求长时间断星守时、宽温工作,选择搭载OCXO的授时模块;北斗授时时钟整机选型时,重点确认内部时基配置规格。
第二,硬件设计。模块远离电源芯片、功率器件等热源,做好热隔离;选用工业级宽温硬件,适配户外、机柜严苛工况。
第三,参数配置。合理配置PLL锁相环带宽,宽温场景不宜使用过大环路带宽,避免温度扰动引发振荡。
四、多路径干扰:反射信号造成PPS随机跳变,室内与城市场景头号杀手
(一)多路径干扰如何干扰授时
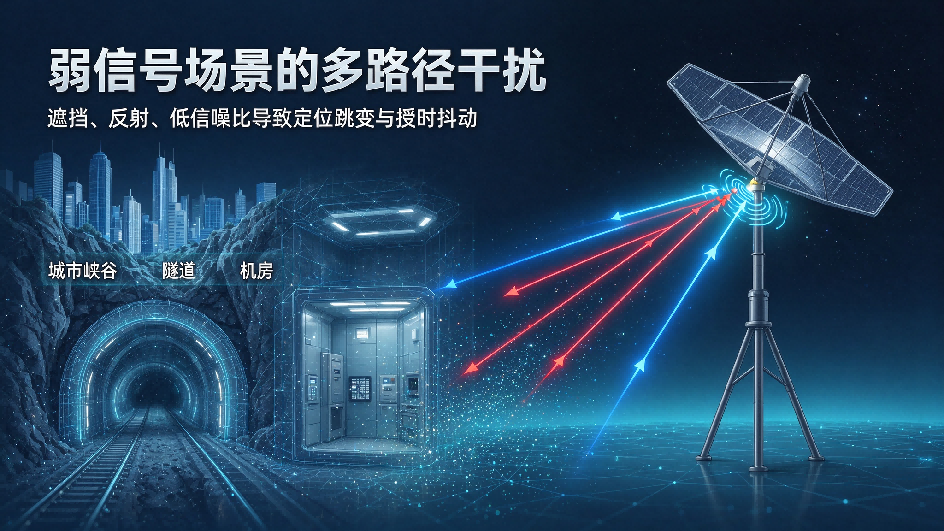
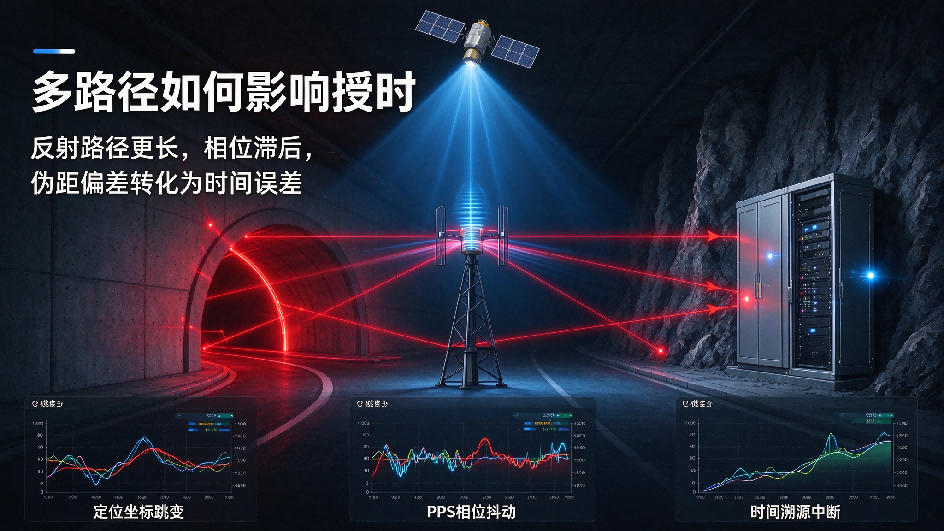
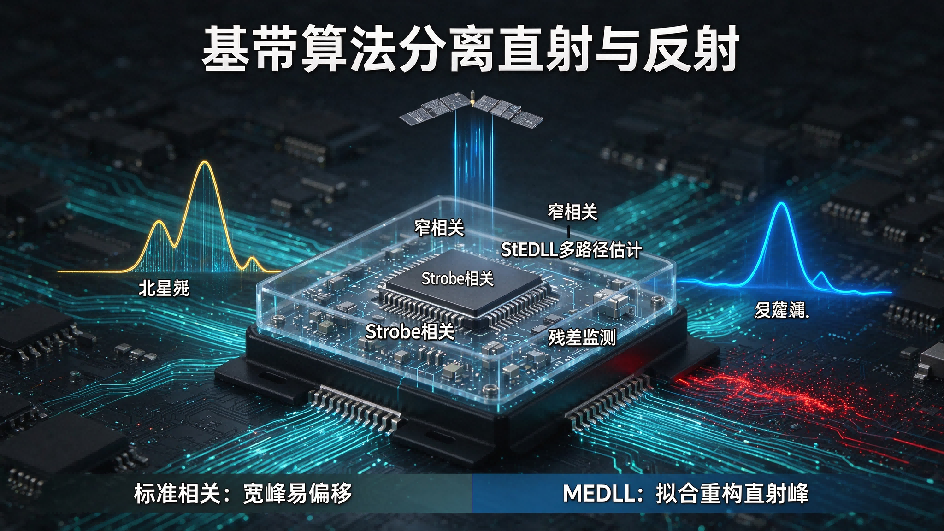
多路径是天线同时接收到卫星直射信号与建筑物、金属墙体、地面反射的延迟信号,反射信号路径更长,信号相位滞后,模块相关峰发生畸变,伪距观测值出现错误偏移,直接造成授时解算时间跳变,PPS脉冲随机偏移。
多路径误差和静态误差、温漂最大区别在于:它不是缓慢漂移,而是无规律、跳变式误差,滤波算法很难完全滤除,是地下室、机房、城市峡谷、室内机柜内置天线场景下同步失效的最常见原因。很多工程人员仅查看跟踪卫星数量,忽略载噪比与多路径质量指示,误判信号工作正常。该问题不会因为选用gps北斗双模时钟就自动消除,北斗单模授时器同样面临多路径带来的性能劣化。
(二)多路径对比实测
对照组A:开阔楼顶,扼流圈GNSS天线,无遮挡。
对照组B:同一模块,天线放置在机房内靠近金属机柜,四周混凝土墙体。
实测现象:开阔环境下PPS曲线平滑;机房环境下PPS误差频繁跳变,跳变幅度远大于手册标称精度,卫星数量显示正常,但授时质量指标(CNR载噪比、多路径指示值)持续劣化。
(三)多路径抑制手段
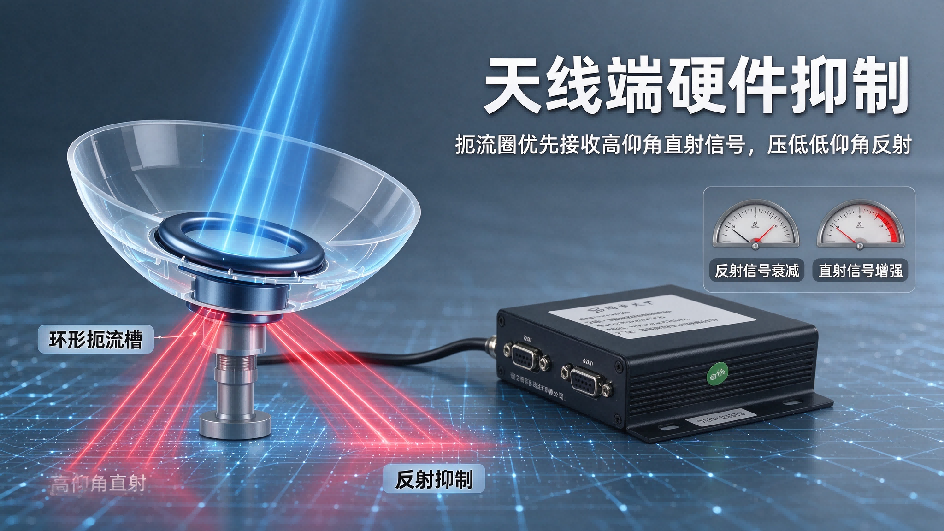
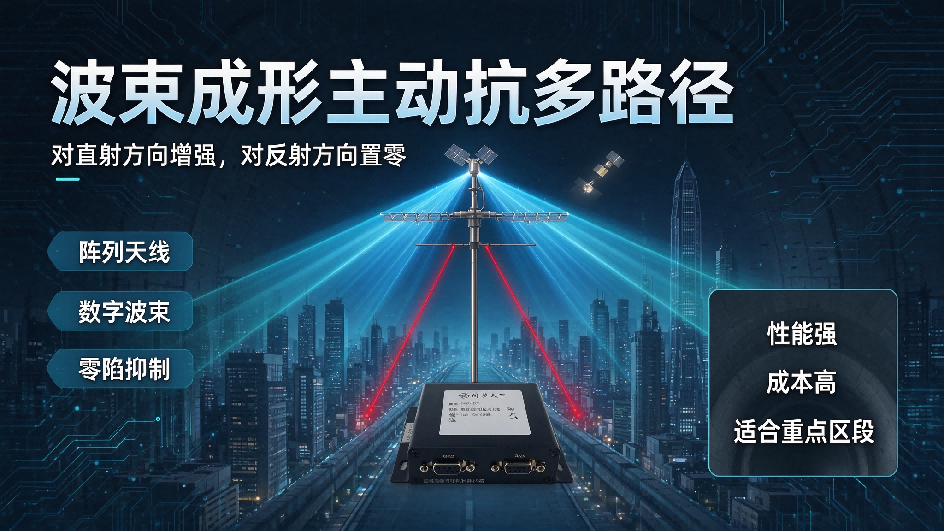
第一,天线选型。优选扼流圈天线、带多路径抑制基板的北斗授时天线,抑制低仰角反射信号。
第二,安装位置。天线引出至室外开阔位置,避免放置在金属机箱、顶棚下方;射频线缆尽量选用低损耗同轴电缆,按需选配避雷器,减少线缆衰减带来的二次劣化。
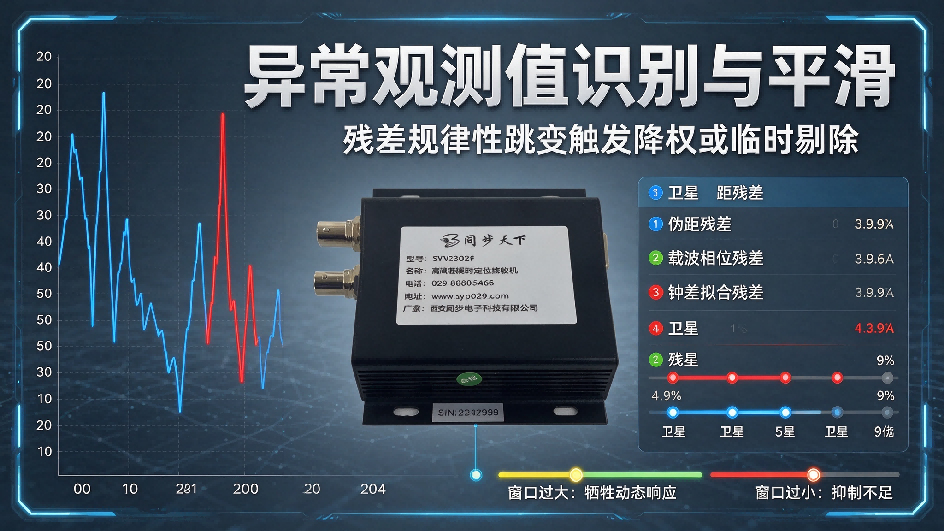
第三,开启模块算法中的多路径抑制功能。部分北斗卫星授时模块、北斗授时时钟内置多路径检测与伪距加权滤波,可在固件中开启;北斗单模授时器、gps北斗双模时钟需要确认固件是否具备该功能。
第四,规避低仰角卫星。在对同步稳定性要求极高的场景,配置模块过滤仰角低于10°的卫星观测值。
五、电离层时延:被规格书省略的系统性误差,双频架构的抑制价值
电离层中的自由电子会改变卫星信号传播速度,带来额外传播时延,时延大小与信号载波频率平方成反比,受昼夜更替、太阳活动、纬度位置影响,属于系统性时变误差。
单频接收机只能依靠卫星广播的电离层模型进行修正,模型拟合存在残余误差;太阳爆发活跃期,电离层剧烈扰动,会直接拉高PPS静态误差基线。
双频授时接收机同时接收两套不同频点卫星信号,通过观测值线性组合,在接收机内部实时估算并消除一阶电离层时延,不需要依赖外部预报模型,显著降低电离层扰动对PPS同步的影响,是5G基站、电力等高可靠授时场景的优选硬件方案。
六、多类误差的耦合效应与整机系统优化清单
静态误差、温漂、多路径、电离层时延很少单独出现,实际项目中多为耦合:机房密闭环境同时存在温度波动、墙体反射多路径,叠加电离层时变残余误差与模块本身静态基线偏差,最终PPS同步指标大幅缩水。
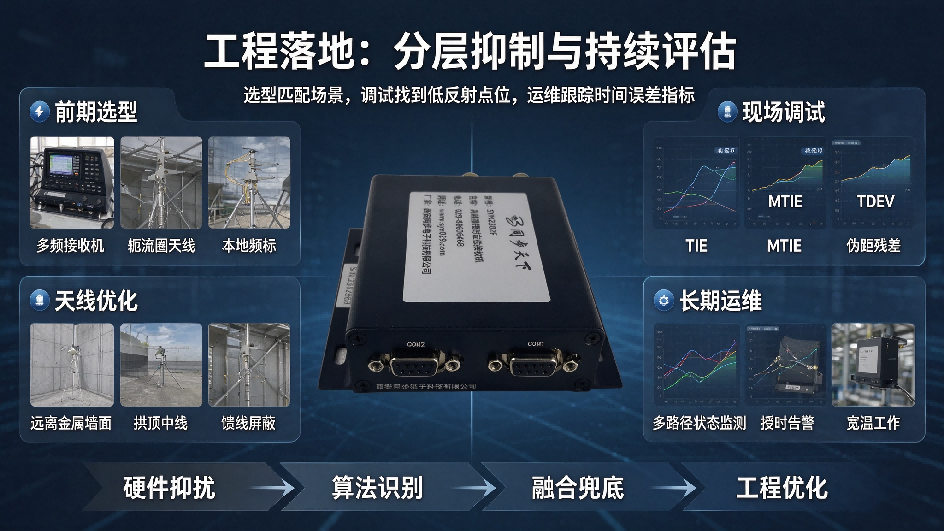
从北斗卫星授时模块选型到北斗授时时钟整机集成,可按以下四个层面建立优化清单。
第一,选型阶段。不单一对比标称PPS精度,核对晶振类型、全温区精度指标,区分单频与双频架构,根据项目国产化要求选择北斗单模授时器或gps北斗双模时钟,确认是否具备多路径抑制算法,高等级项目确认支持第三方计量溯源。
第二,天线与布线。天线优先外引,按需选用扼流圈天线与天馈避雷器,射频走线阻抗匹配,做好屏蔽,远离开关电源与高速信号线。
第三,软件配置。合理设置锁相环带宽、卫星仰角掩码、时延补偿参数;开启多路径抑制,定期监控授时质量、载噪比与卫星状态。
第四,测试验证。验收不能只做常温开阔环境单点测试,必须补充高低温循环测试与现场实际安装环境下的连续长时间PPS监测;有合规需求的项目完成第三方计量校准,获取可溯源的测试报告。
七、总结
北斗卫星授时模块PPS同步性能评价,不能只依赖规格书的理想指标。静态误差代表模块在理想条件下的基准能力,温漂考验宽温与断星守时可靠性,多路径干扰决定复杂现场环境下的稳定性,电离层时延则会带来随太阳活动变化的系统性偏差。四者的测试、评估、抑制,共同构成北斗授时系统同步可靠性设计的核心环节。无论是北斗单模授时器、gps北斗双模时钟,还是整机形态的北斗授时时钟,都需要把模块本身特性、环境扰动、后端电路链路作为完整系统看待,重视计量溯源能力,才能避免实验室指标和现场实际性能脱节,保障电力、通信、工业基础设施时间同步安全稳定。
北斗定位授时设备的多路径抑制方案 (10)
北斗定位授时设备的多路径抑制方案 (11)
北斗定位授时设备的多路径抑制方案 (12)
北斗定位授时设备的多路径抑制方案 (13)
北斗定位授时设备的多路径抑制方案 (14)
北斗定位授时设备的多路径抑制方案 (15)
北斗定位授时设备的多路径抑制方案 (16)
北斗定位授时设备的多路径抑制方案 (17)
北斗定位授时设备的多路径抑制方案 (18)
北斗定位授时设备的多路径抑制方案 (19)
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号