时钟同步装置的 “时间抖动” 才是分布式系统翻车元凶
原创
时钟同步装置的 “时间抖动” 才是分布式系统翻车元凶
原创
同步天下
发布于 2026-11-16 08:10:41
发布于 2026-11-16 08:10:41
摘要:在分布式测控、电力同步相量测量、5G基站、智算集群等工程场景中,很多工程师选型时钟同步装置时,习惯优先关注标称同步精度指标,却忽视了时间抖动带来的动态偏差问题。静态精度合格,不代表系统可以稳定可靠运行。时间抖动是时钟输出信号在理想时间基准附近的短时随机波动,会造成跨节点采样错位、事件时序错乱、保护装置误动拒动、分布式业务逻辑异常等隐性故障。本文从时间抖动的基础定义、产生根源、不同授时协议下抖动特性差异、工程危害、现场测试与抑制方案展开说明,厘清静态同步精度与时间抖动两个核心指标的区别,给出时钟同步装置选型、组网部署的实操建议,为分布式系统时间同步链路的稳定运行提供参考。
关键词:时钟同步装置,卫星同步时钟,北斗授时系统,gps北斗双模时钟系统
一、分清两个核心概念:静态同步精度 vs 时间抖动
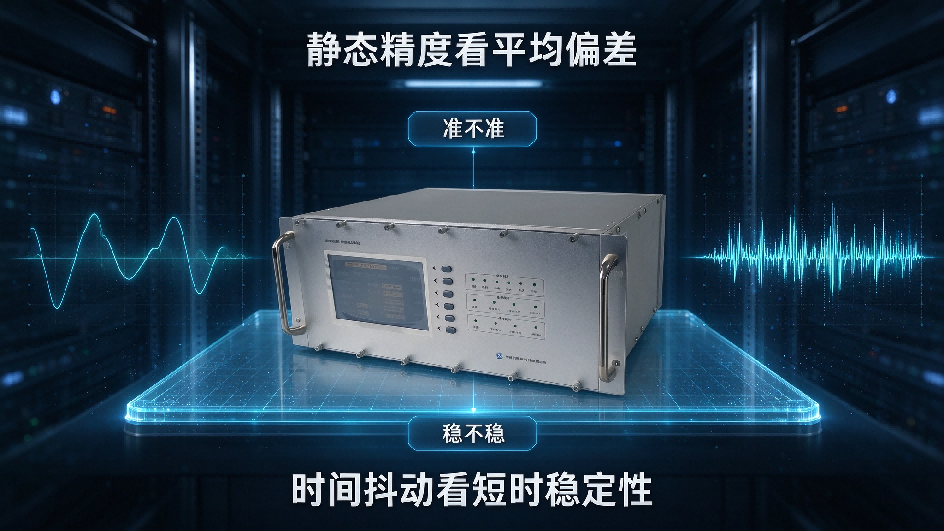
绝大多数时钟同步装置产品手册,会把同步精度放在参数表最显眼的位置,例如“同步精度≤1μs”,这个指标描述的是长期平均偏差,也就是静态精度。它表征时钟输出时间和上游基准时间在较长观测窗口内的平均差值。
而时间抖动(Time Jitter),描述的是同步输出信号在短时间尺度上的波动。对于1PPS脉冲、IRIG‑B码、PTP时间戳等信号来说,抖动体现为脉冲边沿、时间戳时刻相对于理想位置的随机跳变。即使长期平均误差控制在1μs以内,短时抖动幅值依然可能达到数百纳秒甚至微秒级别。
二者最核心的区别:静态精度看“准不准”,抖动看“稳不稳”。分布式系统是由多个节点并行采集、并行计算、互相比对数据,节点之间依赖同一时刻的采样信息做协同运算。静态误差可以通过统一偏移补偿修正,但抖动属于无规律随机波动,无法简单补偿,这也是抖动更容易引发偶发、难以复现故障的根本原因。这类故障往往具有随机性,现场排查难度极高,很容易被判定为偶发干扰。
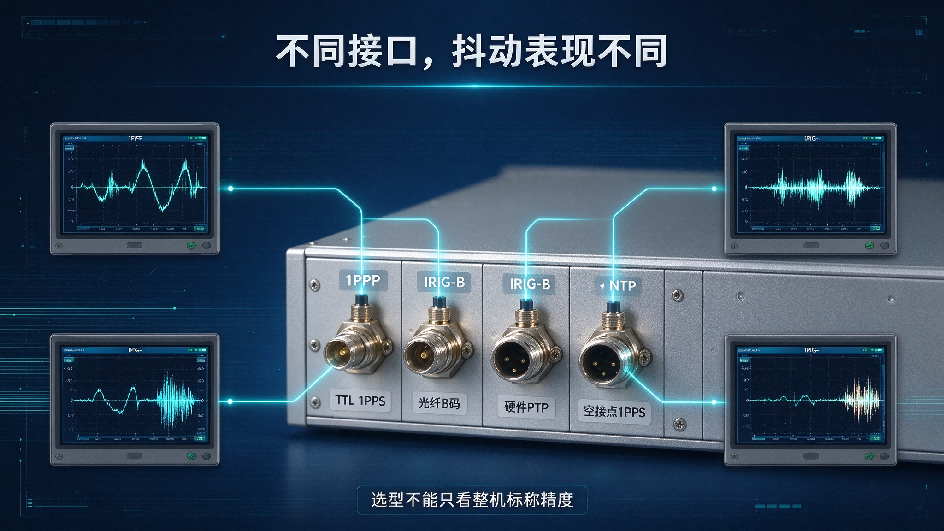
在设备参数解读过程中还需要注意:同一台时钟同步装置,不同输出接口的抖动表现并不相同。TTL电平1PPS、光纤B码输出的RMS抖动可以做到数十纳秒级别,而继电器空接点输出的1PPS,受机械触点动作影响,同步误差会扩大至微秒量级,如果直接把空接点脉冲作为高精度采样同步基准,会直接抬高整个系统的基底抖动水平。
二、时钟同步装置时间抖动的主要来源
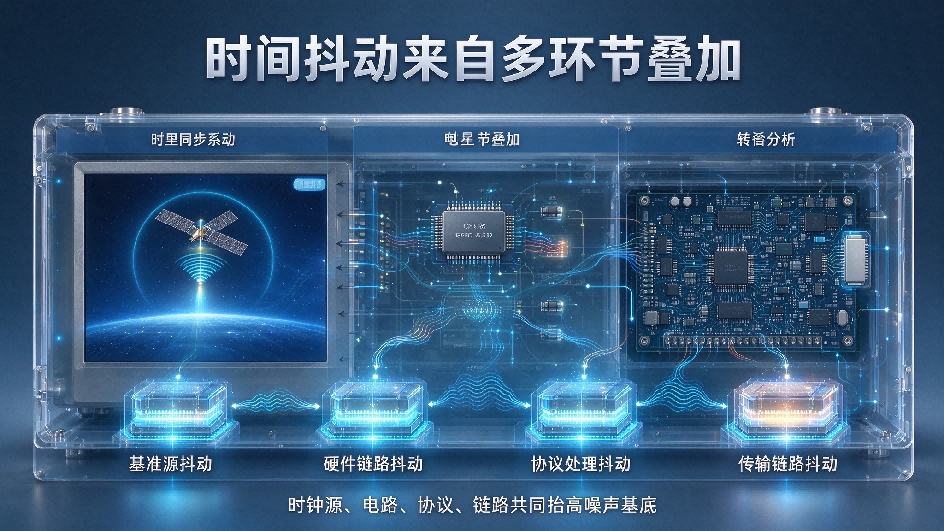
时间抖动不是单一因素造成,而是时钟源、硬件电路、授时链路、协议处理多个环节噪声叠加的结果,可以分为四大来源。
第一类是时钟基准源本身引入的抖动。北斗授时系统以及GPS北斗双模时钟系统的卫星授时信号,会受电离层扰动、多径效应、卫星信号信噪比波动影响,送入时钟同步装置的原始授时数据本身就带有抖动;如果卫星同步时钟失去外部卫星参考,切换至内部守时模式,OCXO、TCXO晶振、铷原子钟受温度波动、电源噪声影响,振荡频率存在微小起伏,直接转化为输出时间抖动。守时状态下,振荡器类型直接约束抖动基底,铷原子钟短期稳定度优于恒温晶振,恒温晶振又显著优于普通温补晶振。
第二类是时钟同步装置内部硬件链路抖动。包括射频接收电路噪声、电源纹波、FPGA时间戳捕获电路、脉冲输出驱动电路的固有噪声;廉价同步设备常常简化电源滤波、信号隔离设计,硬件层面的抖动基底会显著抬高。计量测试报告中的标准偏差,就是硬件抖动的量化体现,在长时间采样统计下,可以直观反映硬件噪声水平。
第三类是协议栈处理引入的抖动。NTP、PTP、B码协议报文的解析、时间戳计算、报文调度都会带来处理时延波动。尤其是嵌入式处理器操作系统调度抖动,会直接叠加到输出时间信号上,这也是很多软件实现的授时方案抖动远大于硬件时间戳方案的原因。同时,多参考源自动切换过程也会带来瞬态抖动风险,当卫星同步时钟设备在GNSS、IRIG‑B、PTP/NTP多个外部基准之间自动切换时,如果锁相环路调节参数设计不合理,切换瞬间会产生相位跳变与短时抖动尖峰,这是工程现场容易被忽略的抖动来源。
第四类是传输链路带来的附加抖动。1PPS、B码有线传输时,线缆阻抗不匹配、接地环流、强电磁干扰;PTP组网时交换机驻留时延不对称、队列调度波动,都会在同步信号传输过程中新增抖动。即便是北斗授时系统或者GPS北斗双模时钟系统的本机输出抖动指标优异,线缆与现场电磁环境依然会劣化最终的时间信号质量。
三、主流授时协议体系下的抖动特性对比
不同同步方案,抖动的量级、特征完全不同,不能只看标称精度。
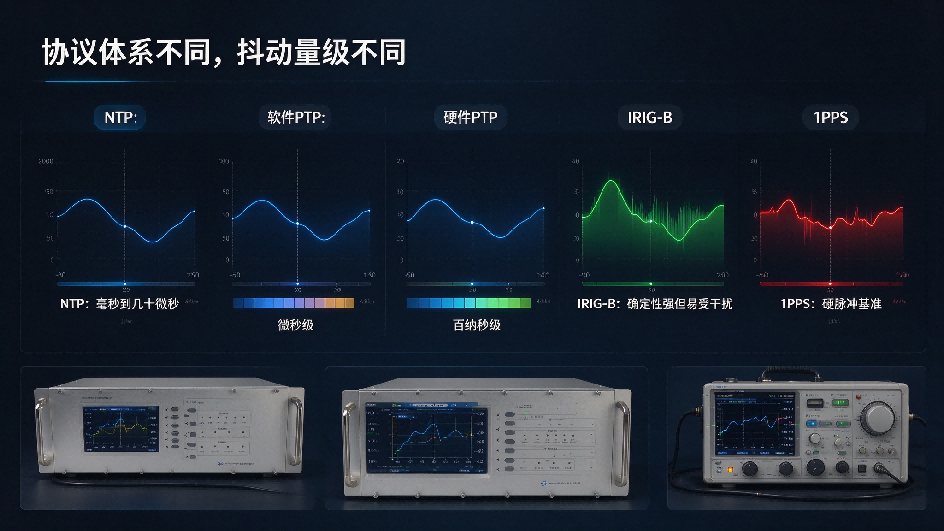
NTP基于网络报文传输,依靠软件打时间戳,抖动通常在毫秒级,抖动波动范围大,适合日志服务器、普通业务服务器这类对时序宽松的场景,不适合高精度测控。典型NTP服务器RMS抖动可以达到几十微秒,无法支撑相量测量、感知融合业务。
PTP(IEEE 1588)分为硬件时间戳和软件时间戳模式。硬件时间戳在MAC层直接打戳,抖动可以控制在百纳秒级别;软件PTP受操作系统调度影响,抖动会上升到微秒级,稳定性大幅下降。透明时钟、边界时钟的组网方式,也会改变整条链路的抖动累积特性,级联节点越多,抖动叠加风险越高。工程中硬件PTP典型RMS抖动可以做到100ns级别,但是必须配套支持硬件时间戳的网络交换机,否则抖动性能会严重恶化。
IRIG‑B码和1PPS硬脉冲是电力、工业现场广泛使用的信号形式。这类信号的优势是确定性强,但短板在于信号容易受现场EMI干扰,脉冲边沿畸变,转化为时间抖动;B码解码芯片的性能差异,也会造成不同装置解码抖动差异明显。光纤型IRIG‑B输入输出可以规避电缆带来的电磁耦合噪声,降低链路新增抖动,在强电磁环境的变电站、换流站中具备明显优势。
在工程选型中,很多项目盲目选用PTP方案,却没有配套支持硬件时间戳的交换机,最终系统抖动性能达不到预期,投入成本提升,可靠性反而下降。同时需要兼顾冗余架构,对于卫星同步时钟而言,GNSS卫星信号存在被遮挡、干扰的风险,多参考源虽然提升北斗授时系统、GPS北斗双模时钟系统的整体可用性,但也引入切换瞬态抖动风险,设备需要具备平滑驯服调节算法,抑制源切换带来的相位跳变。
四、时间抖动如何摧毁分布式系统:典型故障场景拆解
抖动的危害,集中体现在多节点协同比对类业务中,下面三个场景是行业高频翻车案例。
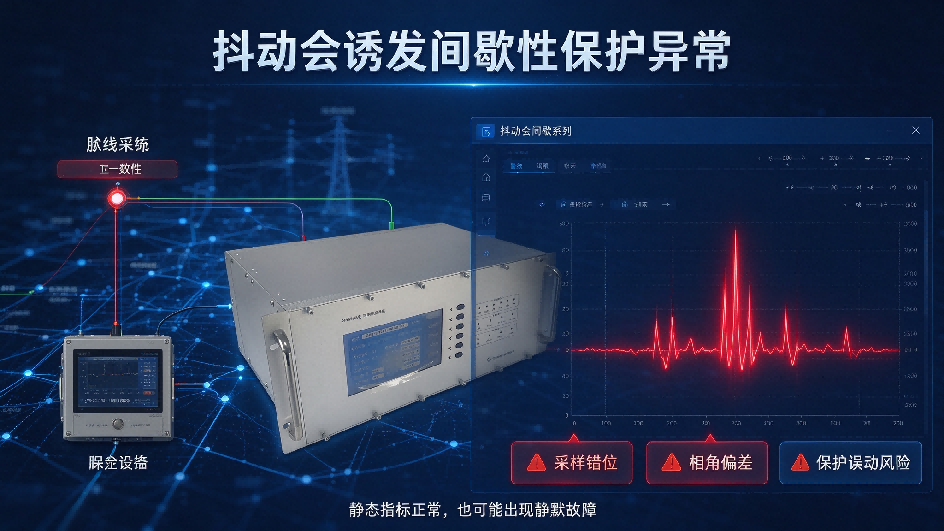
场景一:电力PMU同步相量测量、继电保护。母线多条出线的采集装置依靠时钟同步装置对齐采样窗口,当时间抖动偏大,不同装置的采样时刻错位,相角计算出现偏差,差值超过保护阈值,就会引发保护误动。这类故障往往是间歇性出现,在卫星信号波动、负荷变化时更容易触发,事后复现困难,排查周期很长。尤其在卫星同步时钟发生参考源切换、进入守时的瞬间,若出现短时抖动尖峰,极易诱发间歇性保护异常。
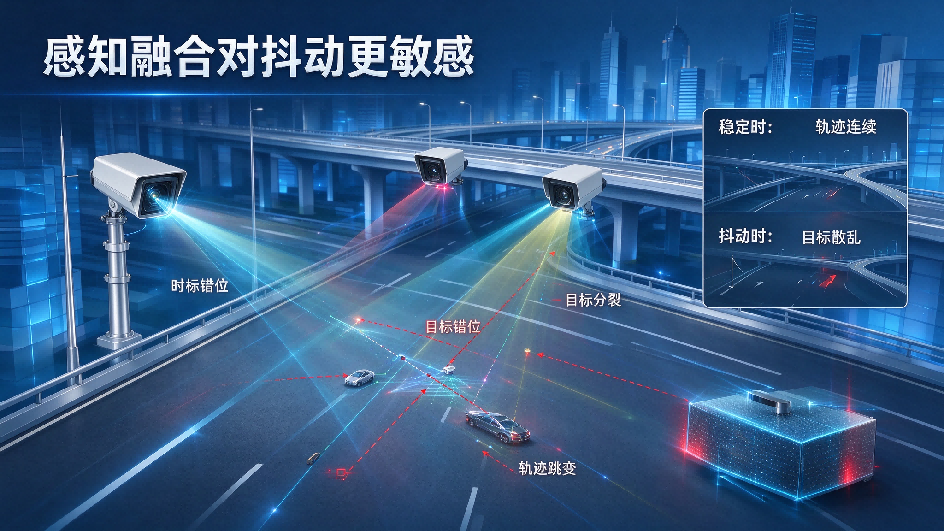
场景二:路侧感知、自动驾驶感知融合。雷达、摄像头、激光雷达采集的数据需要打上统一时标做目标融合。各传感器节点时钟抖动过大,同一个目标在不同传感器里的时间对不齐,融合算法会产生目标分裂、轨迹跳变,直接影响V2X感知决策可靠性。城市立交桥、隧道场景会造成北斗授时系统、GPS北斗双模时钟系统卫星信号频繁波动,时钟源反复切换,抖动问题会进一步放大。
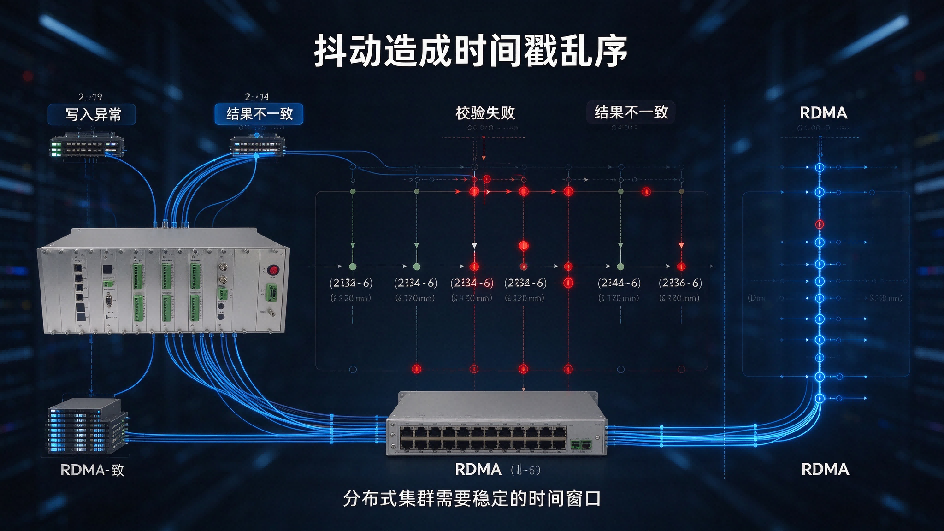
场景三:高性能算力集群、分布式存储与RDMA网络。分布式事务、时序采集、并行仿真任务要求多计算节点严格对齐时间窗口。抖动造成时间戳乱序,时序数据库写入异常、分布式校验失败,出现偶发数据丢包、任务计算结果不一致。
需要明确一点:抖动带来的故障,和信号完全中断不一样。时钟装置还在输出时间,静态指标看着合格,系统没有明确告警,属于典型的“静默故障”,风险隐蔽性更强。很多时钟设备告警逻辑只监控时间偏差超限,并不对RMS抖动、峰峰值抖动做阈值告警,抖动超标时设备不会主动上报故障。
五、时间抖动的工程测试方法:不能只测平均偏差
想要评估时钟同步装置的抖动性能,需要专用测试手段,不能依靠普通服务器查询时间做比对。
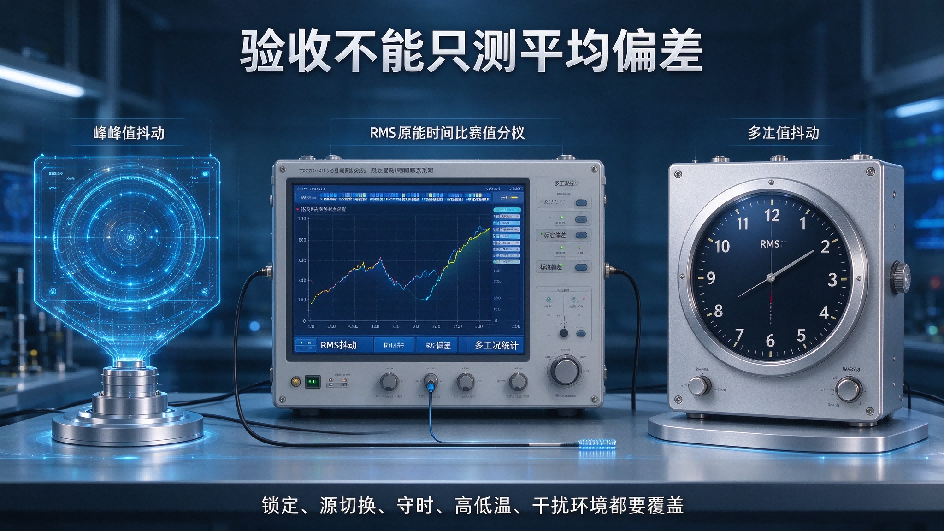
标准测试思路是使用高精度时间间隔分析仪,持续采集时钟同步装置输出1PPS或者时间戳信号,与参考原子钟基准比对,在固定观测窗口内统计时间误差样本序列,计算峰峰值抖动、均方根抖动(RMS Jitter)。行业内一般以RMS抖动作为稳定性评价核心指标,峰峰值用来评估极端跳变风险。
测试时还需要覆盖多种工况:正常锁定卫星源、多参考源切换、卫星失锁进入守时模式、高低温环境、电源波动、强电磁干扰环境,多工况下的抖动表现才是装置真实稳定性,单一理想环境下的测试数据参考价值有限。计量检定过程会通过数万次采样,统计信号定时偏差平均值与标准偏差,标准偏差即反映抖动水平。针对北斗授时系统、GPS北斗双模时钟系统这类卫星同步时钟,除理想接收条件外,还应当模拟卫星信噪比下降场景开展抖动测试。
很多项目验收只核验静态同步误差,不做抖动长时间统计测试,相当于漏掉了最关键的可靠性验证项。部分项目甚至仅测试卫星锁定下的指标,完全忽略源切换、守时模式下的抖动变化,在现场故障隐患埋下伏笔。
六、时钟同步装置抖动抑制与组网优化方案
从源头到链路,可以分层控制抖动水平。
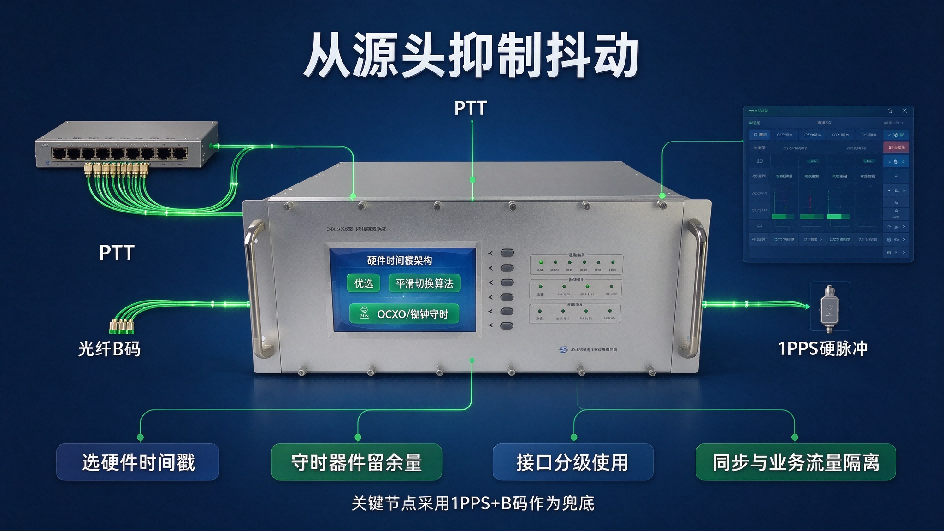
第一,选型层面优先选择硬件时间戳架构的同步主机,关注器件规格:低噪声电源、高精度晶振/铷钟、专用时间捕获FPGA,重点查看说明书中的RMS抖动指标,而不是只看静态同步精度。守时场景优先OCXO或者铷原子钟方案,降低温度漂移带来的抖动恶化;同时区分不同输出接口性能,高精度采样业务优先选用TTL、光纤差分输出,尽量规避空接点继电器输出作为同步基准。同时关注卫星同步时钟设备多源切换的驯服算法,优先选用具备平滑相位调节的设备,抑制切换瞬态抖动尖峰,保障北斗授时系统、GPS北斗双模时钟系统在卫星信号起伏时输出信号的稳定性。
第二,授时组网架构优化。减少PTP透明时钟级联层数;关键节点优先部署硬脉冲(1PPS+B码)作为兜底同步信号,不单纯依赖网络PTP;关键链路隔离业务流量和同步报文流量,避免报文队列抢占造成时延波动。对于电力、轨道交通高可靠场景,为时钟同步装置配置GNSS、IRIG‑B多路外部参考实现冗余,但需要在配置上开启平滑切换功能,规避频繁源切换带来的持续抖动扰动。
第三,现场施工与电磁防护。同步脉冲线缆做好屏蔽、单点接地,远离高压、变频器等强干扰源;做好信号阻抗匹配,避免信号反射造成边沿畸变;强电磁干扰环境优先选用光纤传输B码与脉冲信号,切断传导耦合路径。
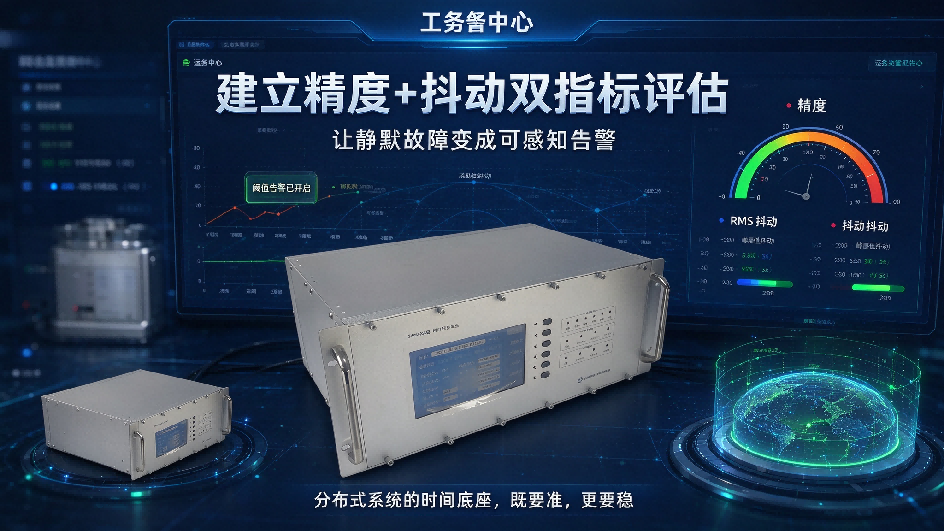
第四,系统侧增加异常监测。在分布式节点增加时间抖动实时监测功能,设置抖动阈值告警,当抖动持续超限提前预警,把静默故障变成可感知告警,避免故障爆发。现有大量现场只监测时间绝对偏差,建议把RMS抖动、峰‑峰抖动纳入运维监控指标。
七、结语
时钟同步装置是分布式系统的时间底座,精度指标回答“时间准不准”,抖动指标回答“时间稳不稳”。大量工程实践证明,很多分布式系统难以解释的偶发异常,根源不是同步平均偏差超标,而是被忽略的时间抖动。随着新型电力系统、车路协同、智算基础设施快速落地,分布式节点数量持续增加,北斗授时系统、GPS北斗双模时钟系统这类卫星同步时钟大规模部署,系统对时间稳定性的要求还会进一步提升。
时间抖动的诱因覆盖卫星基准噪声、硬件电路、协议调度、多源切换、传输链路等多个维度;同一设备不同物理输出接口,抖动性能也存在明显差异。在时钟同步装置选型、测试、验收环节,建立“精度+抖动”双指标评估思维,覆盖锁定、源切换、守时等多种工作工况,才是规避分布式系统隐性故障的关键。
时钟同步装置的 “时间抖动” 才是分布式
时钟同步装置的 “时间抖动” 才是分布式 (1)
时钟同步装置的 “时间抖动” 才是分布式 (2)
时钟同步装置的 “时间抖动” 才是分布式 (3)
时钟同步装置的 “时间抖动” 才是分布式 (4)
时钟同步装置的 “时间抖动” 才是分布式 (5)
时钟同步装置的 “时间抖动” 才是分布式 (6)
时钟同步装置的 “时间抖动” 才是分布式 (7)
时钟同步装置的 “时间抖动” 才是分布式 (8)
时钟同步装置的 “时间抖动” 才是分布式 (9)
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号