为什么大模型分布式存储离不开北斗高精度授时设备
原创
为什么大模型分布式存储离不开北斗高精度授时设备
原创
同步天下
发布于 2026-11-16 08:14:44
发布于 2026-11-16 08:14:44
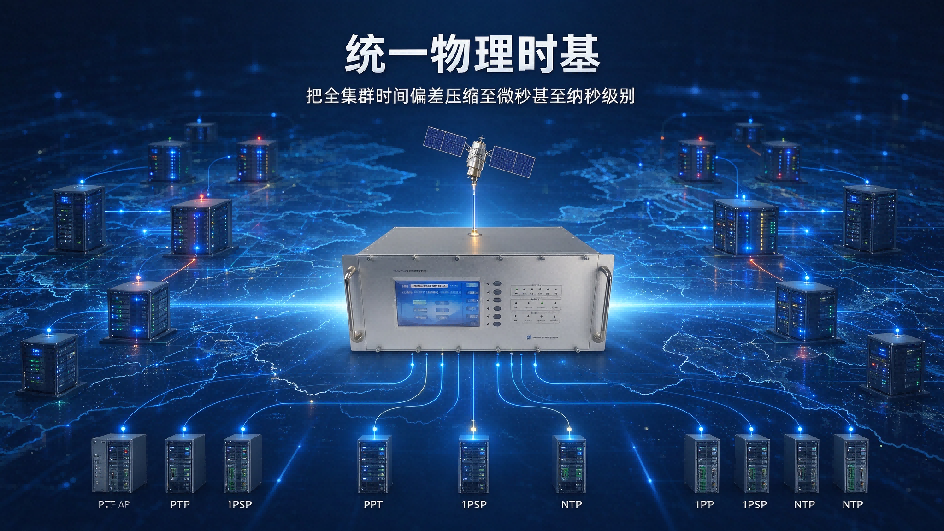
摘要:随着大模型参数规模持续膨胀,模型权重、训练检查点、样本缓存、推理日志被分散存储在上千台跨机架、跨机房存储节点之中。传统NTP毫秒级同步能力已不足以支撑这套体系,副本冲突、快照时序错乱、梯度版本陈旧、故障链路无法溯源等问题会随集群规模放大。北斗高精度授时设备可以为集群提供可溯源、高稳定、具备断星守时能力的统一物理时基,结合PTP、1PPS输出,把全集群时间偏差压缩至微秒甚至纳秒级别,既是保障分布式存储多副本一致性、检查点可靠落盘的底层基础设施,也是大模型训练链路观测、性能调优、安全审计与国产化时空底座的关键一环。
关键词:北斗高精度授时设备,gps北斗同步时钟,北斗gps时钟,gps北斗时钟
一、大模型分布式存储的时序困境:节点时钟各自漂移
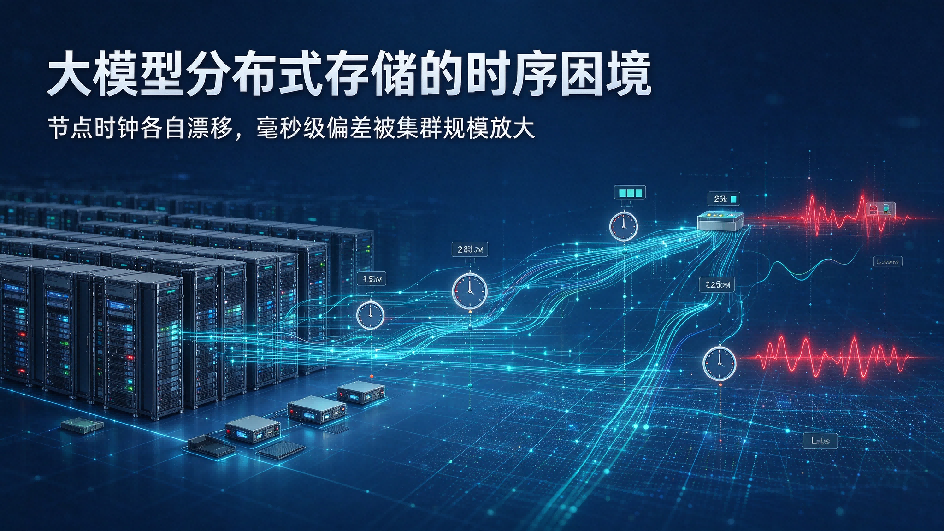
大模型分布式存储并非单一磁盘,而是由海量对象存储、块存储、并行文件系统共同组成的存储池,承载模型权重、中间激活、训练快照、数据集分片与推理请求日志。每一台存储服务器都自带本地晶振,即便开启网络校时,晶振仍会随温度、负载持续漂移,节点之间因此形成隐性时钟差。
小规模集群中,毫秒级时钟偏差尚可依靠共识协议兜底;当集群扩张至数百、数千节点,跨地域多活部署时,时钟漂移会累积放大。逻辑时钟、Lamport时间戳只能确定因果顺序,无法给出统一、可信的物理时间,在快照、版本回收、跨机房同步场景下存在天然短板。不少工程故障的根源并非磁盘损坏或者网络丢包,仅仅是不同节点对“同一时刻”的判定不一致。
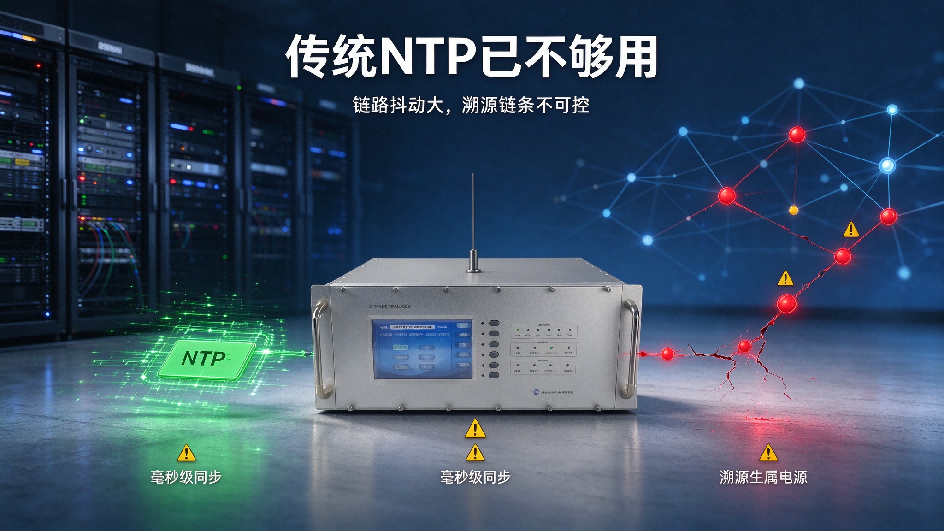
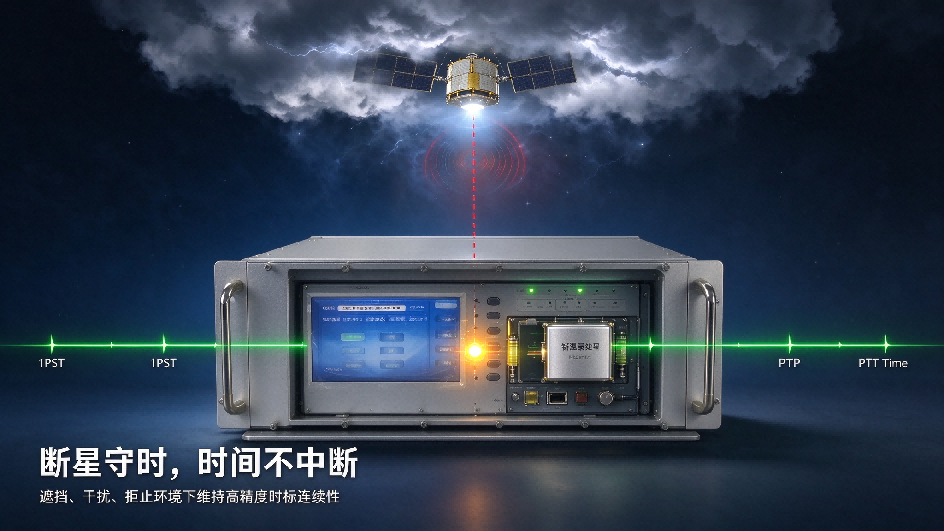
传统NTP依赖互联网链路,同步抖动大、溯源链条不可控,在私有AI机房、隔离专网场景下缺陷尤为突出。gps北斗同步时钟这类硬件授时主机则直接对接国家时频基准,输出硬件时间基准,驯服机房内全部时钟,从源头消除节点时钟漂移带来的不确定性。在智算中心实际部署中,北斗gps时钟还需要兼容多类时间输入源,具备自动、手动、守时三种工作模式,卫星信号被遮挡、干扰时依靠内部高稳振荡器维持时标连续性,规避单点时间源失效风险。
二、多副本与版本控制:用统一时间戳裁决数据先后
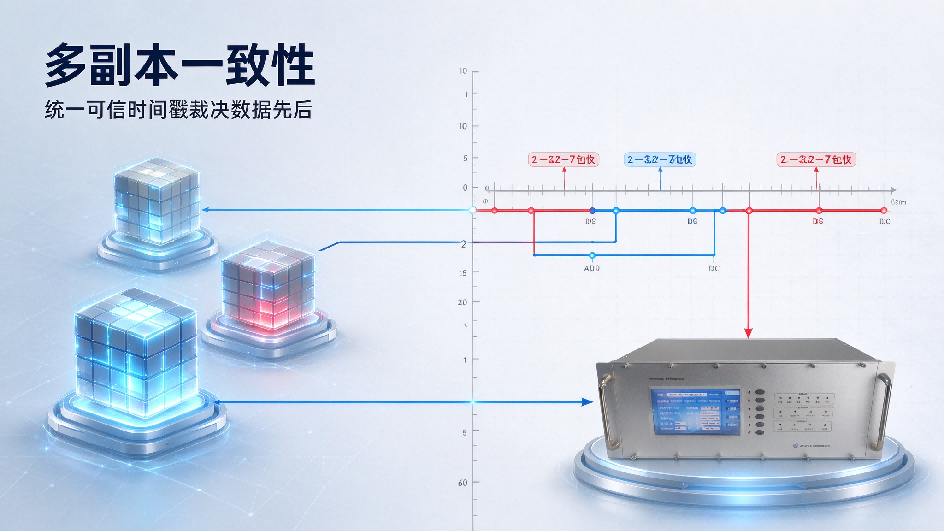
分布式存储依靠多副本实现高可用,一份模型权重会同时写入多个存储节点。当多个节点近乎同时收到修改请求,系统需要可靠的规则判定哪一份写入是最新版本,防止旧数据覆盖新数据,避免出现“脑裂”。
在基于时间戳的多版本并发控制机制里,统一可信时间戳是版本仲裁的标尺。如果各节点时钟不一致,就可能出现新版本时间戳小于旧版本,存储引擎误判并丢弃有效更新;模型权重一旦发生版本错乱,后续加载、微调都会出现不可复现的异常,甚至直接导致训练任务报废。
北斗高精度授时设备输出的硬件时标,让所有存储节点使用同一套时间标尺。在对象存储版本、块存储多版本、纠删码修复流程中,时间戳具备一致性与可溯源性,降低对复杂分布式共识的依赖,在保证强一致性的同时减少通信开销,提升集群吞吐能力。同时,大规模AI机房存在大量32位底层组件,授时源头需要处理NTP时间回绕、Unix时间溢出等底层风险,防止时间戳回滚引发版本判断彻底失效。
三、训练检查点:快照必须落在同一个可信时间断面
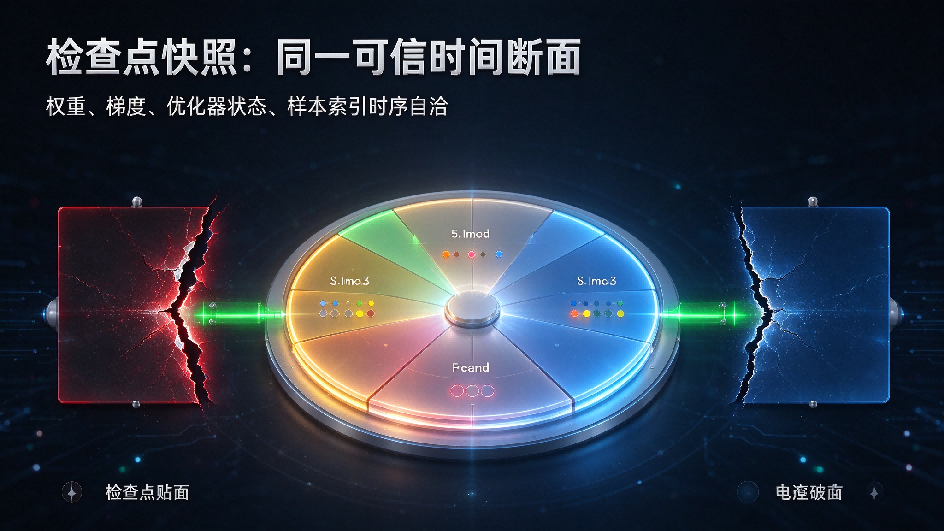
大模型训练周期长达数周甚至数月,运维会定期落盘检查点,一旦GPU、网络或者存储故障,可以从最近快照恢复,避免从头训练。一个有效的检查点,要求权重、梯度、优化器状态、样本索引属于同一个时间切片。
倘若存储节点时间不同步,一部分权重写入较早时刻,另一部分梯度标记为更晚时刻,最终生成的快照就是时序撕裂的“混合断面”。恢复训练之后,梯度陈旧、参数错位,损失曲线异常震荡,收敛速度下降,这类问题的排查难度极高,很难与普通通信噪声区分开。
依托gps北斗时钟的全局时基,集群可以触发全局一致快照:所有存储节点以同一个授时时刻为基准冻结状态,保证检查点内部时序自洽。断星守时能力是该环节的关键工程指标:机房天线遮挡、电磁干扰、卫星拒止环境下,授时设备依靠恒温晶振或者铷原子钟维持高精度输出,保障快照机制不会随卫星信号中断立刻失效。
四、训练与推理链路观测:精准定位慢节点与瓶颈
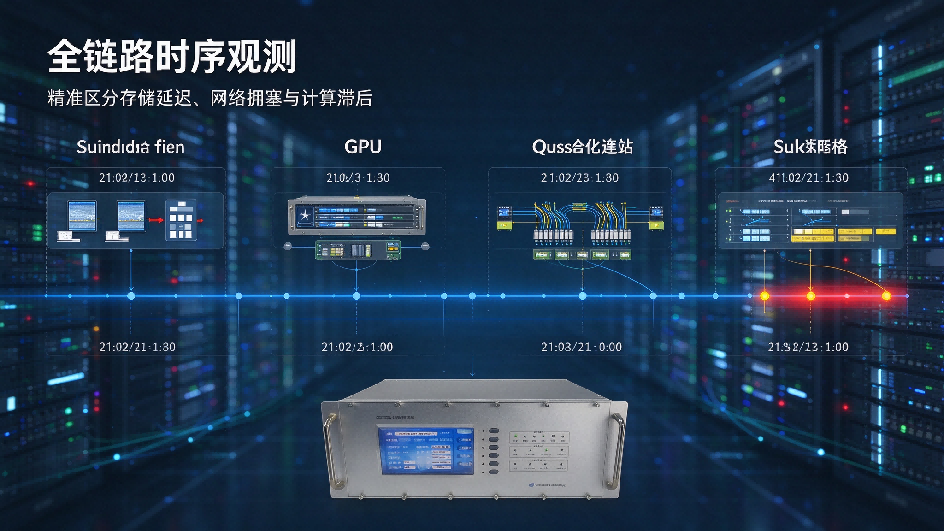
分布式大模型的性能调优高度依赖全链路追踪:从样本读取、GPU计算、集合通信,再到权重持久化落盘,每一个事件都需要打上可横向比对的时间戳。当节点时钟偏差较大时,追踪日志的时序关系失真,无法准确判断单向时延、排队延迟、straggler(拖慢节点)的真实发生位置,容易把时钟偏差误当成网络或者计算延迟。
高精度统一时基可以还原完整因果链:工程师能够区分究竟是存储写入延迟、交换机拥塞,还是某一张GPU卡计算滞后。在推理集群中,多模态感知、流式推理、跨节点特征融合同样依赖对齐时间戳,保证不同分片输出的时序匹配。近年来OCP等机构的AI基础设施白皮书,已经把可比对的物理时间基准列为大规模集群可观测性的底层前提。
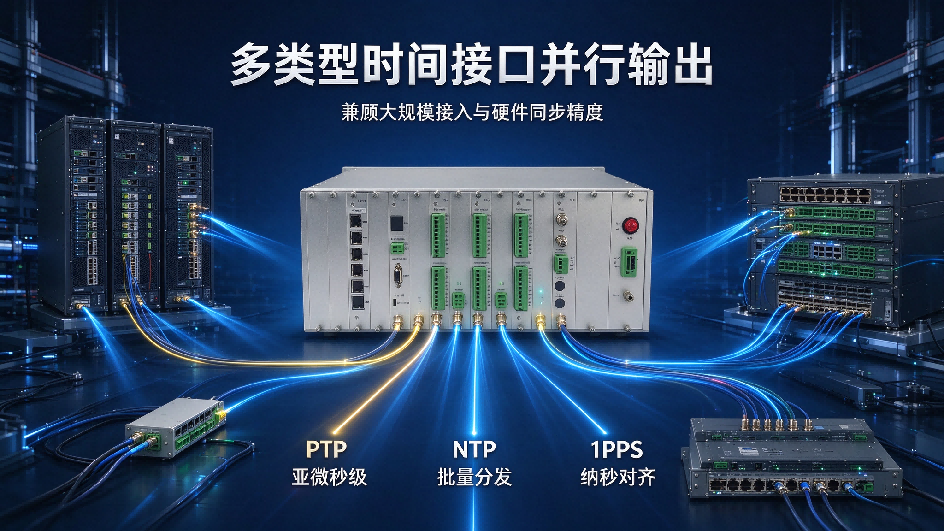
面向智算机房,北斗高精度授时设备需要同时输出多类型接口:PTP网络授时精度可达亚微秒级,NTP面向海量客户端以毫秒量级批量分发,1PPS硬件脉冲以几十纳秒误差对齐采集与打点设备,三者并行兼顾上万台服务器的大规模接入和纳秒级硬件同步需求。设备还应具备日志留存与继电器报警功能,一旦授时源异常、失步或电源故障立即输出告警,防止错误时间在集群内静默扩散而不被察觉;双电源冗余、无风扇设计则对应机房长期连续运行的可靠性要求。
五、跨机房多活与长时序审计:满足可信溯源需求
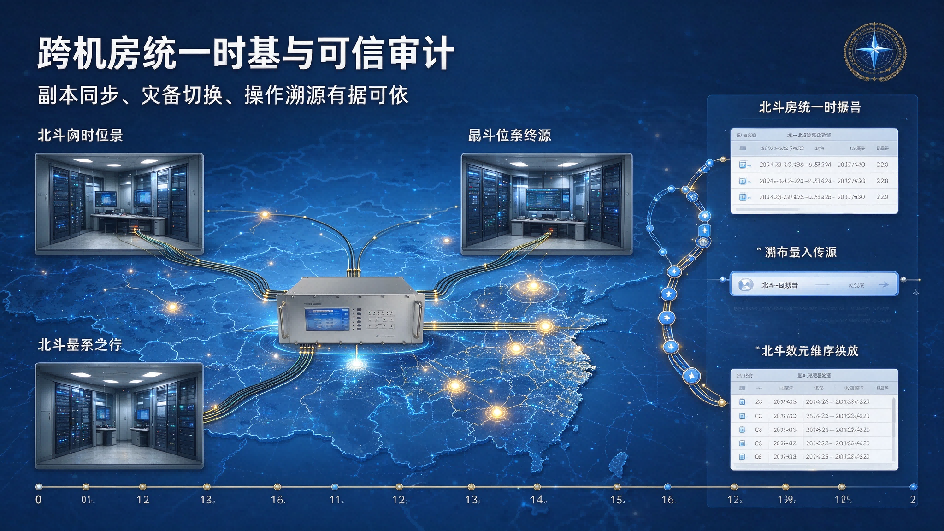
当前主流大模型平台普遍采用多地域多活架构,训练与存储资源分布在不同城市机房。跨广域网场景下,网络传输本身带来时延,只有一套统一、溯源至国家标准时间的授时体系,才能让异地副本的同步、冲突裁决、灾备切换稳定运行。
除此之外,模型访问日志、微调操作、数据导出都需要具备法律效力的可信时间戳,满足数据安全、等级保护、科研溯源的审计要求。普通网络校时无法提供完整的量值溯源链路;gps北斗同步时钟可以把存储日志、模型操作记录锚定到国家标准时频,形成不可篡改的时序证据链,在科研成果复现、合规审计场景具备不可替代价值。
模块化板卡扩展能力对多活智算机房也有现实意义:IRIG-B、PTP、NTP、1PPS、10MHz等接口可按需组合,电口与光口灵活选配,最多可同时输出上百组授时接口,适配长距离光纤时间分发,降低跨机柜、跨机房时间分发引入的额外时延误差,实现多活集群时间基准的统一分发。
六、不是替代逻辑协议,而是补齐分布式系统的短板
这里需要厘清一个常见误区:北斗高精度授时并不用来完全替代Raft、Paxos、两阶段提交这类分布式共识协议,也不能取代逻辑时钟。它的定位是提供稳定、可信、低抖动的物理时间底座,降低共识协议的压力,把原本难以判定的时序边界变得清晰。
在工程选型层面,北斗gps时钟主机通常作为机房一级时钟,向下驱动IEEE 1588 PTP边界时钟,再为每台存储、计算服务器提供纳秒级同步;搭配本地守时钟源,兼顾在线高精度与拒止环境生存能力。对于国产化基础设施,它还摆脱了对外部授时服务的依赖,构建自主可控的时空基础设施,这也是国内大模型算力集群逐步标配gps北斗时钟的核心原因。
结语
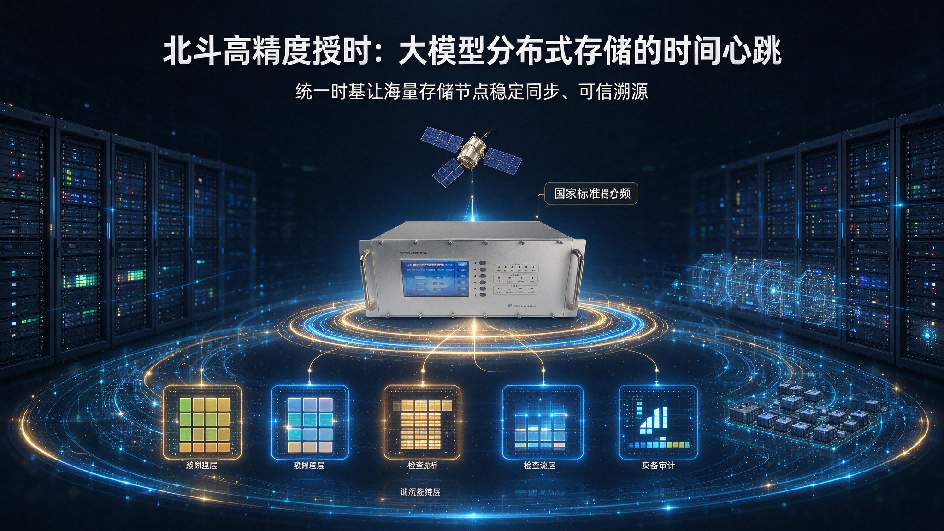
大模型正在把分布式存储推向极限:更大参数、更长训练周期、更广地域部署、更高实时性要求。当软件层面的分布式算法走到边界,底层时间基准的可靠性便成为决定系统稳定性的隐性门槛。北斗高精度授时设备,提供的不只是一串时间数字,而是一条贯穿权重存储、检查点、通信追踪、灾备审计的可信时序链条;它让海量分散的存储节点拥有共同的“时间心跳”,是支撑下一代超大规模AI算力底座不可或缺的一环。
大模型分布式存储离不开北斗高精度授时设备
大模型分布式存储离不开北斗高精度授时设备 (1)
大模型分布式存储离不开北斗高精度授时设备 (2)
大模型分布式存储离不开北斗高精度授时设备 (3)
大模型分布式存储离不开北斗高精度授时设备 (4)
大模型分布式存储离不开北斗高精度授时设备 (5)
大模型分布式存储离不开北斗高精度授时设备 (6)
大模型分布式存储离不开北斗高精度授时设备 (7)
大模型分布式存储离不开北斗高精度授时设备 (8)
大模型分布式存储离不开北斗高精度授时设备 (9)
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号