关节位置模式,导纳算法实现末端柔顺贴合

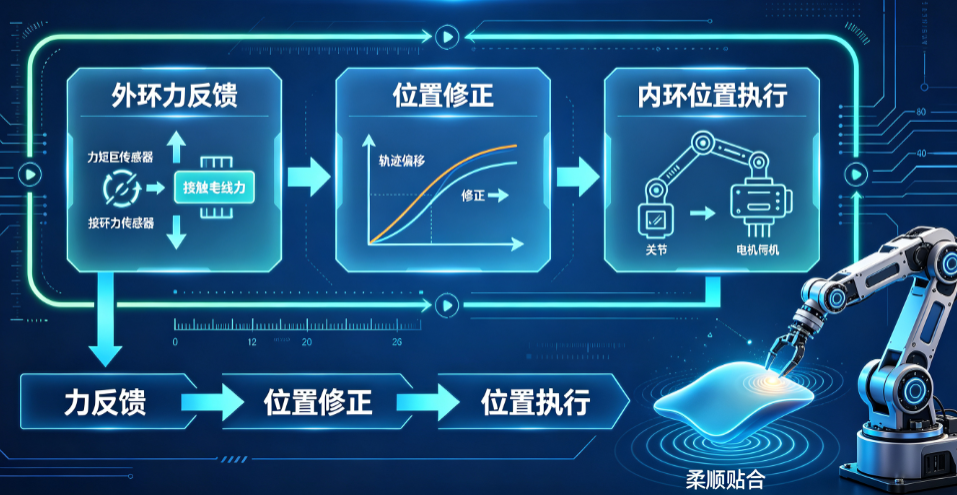
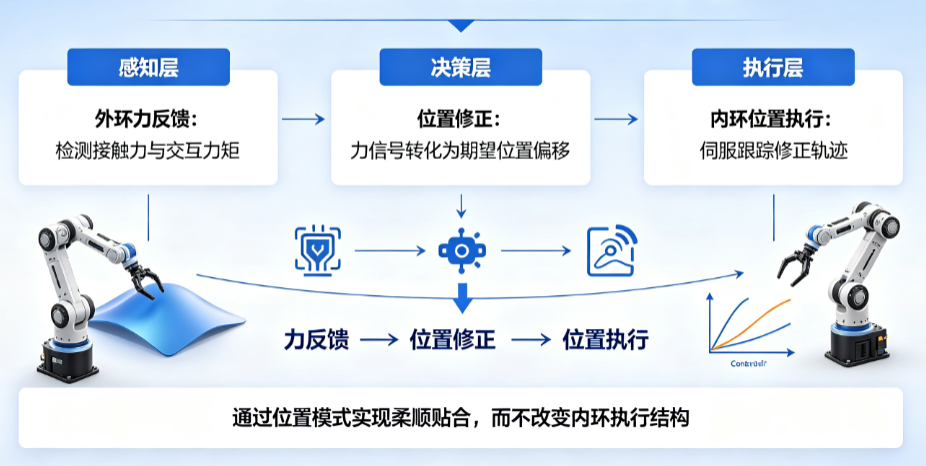
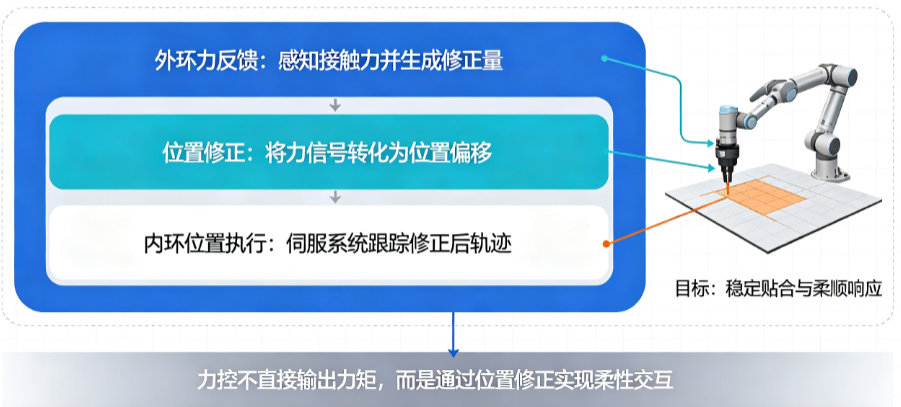
基于 CSP 位置模式实现导纳力控贴合,整个系统的核心在于“外环力反馈 → 位置修正 → 内环位置执行”这一协同框架。下面从原理、架构、数据流、同步时序、安全机制以及伪代码流程,完整展开。
一、系统硬件与通信架构
- 工控机(上位机):运行导纳控制、运动学、轨迹规划、力信号处理。
- 总线(EtherCAT/CAN):实时工业以太网,负责主站(工控机)与从站(伺服驱动器)之间的循环数据交换。
- 伺服驱动器:各关节工作在 CSP 模式,接收目标位置 qcmd,内部完成位置环、速度环、电流环。
- 六维力传感器:通过 EtherCAT、Ethernet 或模拟量采集卡与工控机通信,频率可达到 1–2 kHz。
周期设定:
- EtherCAT 周期(总线周期):1 ms(典型)。每个周期主站发送目标位置,接收实际位置、力矩等反馈。
- 力传感器读取周期:与总线周期同步,或通过硬件中断以 1 kHz 读取。
- 控制算法周期:与 EtherCAT 周期一致,固定在 1 ms,保证实时性。
二、控制环路的层级关系
[力传感器补偿] → [导纳控制器] → ΔX (笛卡尔)
                              ↓
[参考轨迹 X_ref] → (+) → X_cmd → [逆运动学(Pinocchio)] → q_cmd (关节)
                              ↓
[CSP驱动器] → 关节位置闭环 → 实际运动- 外环(导纳):以 1kHz 频率运行,根据力误差计算末端位姿修正量。
- 内环(CSP):驱动器以更高频率(电流环 10–20 kHz,速度环/位置环 1–4 kHz)执行关节位置跟踪,确保末端实际运动符合修正后的指令。
- 运动学模块:在工控机侧实时完成正/逆解,将笛卡尔空间修正映射到关节空间。
三、核心算法模块详解
1. 六维力信号预处理(1 kHz)
每个控制周期,从传感器读取原始数据,依次进行:
- 零漂去除
- 重力补偿(利用已辨识的 m,rcom与当前末端姿态)
- 惯性补偿(利用 Isensor,ω,α,a)
- 低通滤波(30 Hz 截止)
得到净接触力 Fcontact 和力矩 Mcontact,统一在工具坐标系下表示。
2. 导纳控制器
目标:维持法向力 Fdes(如 3N),同时切向跟随轨迹。
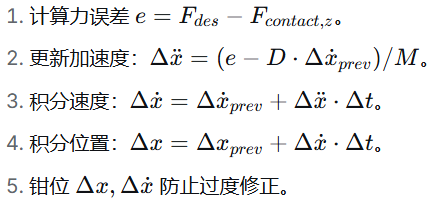
- 导纳律(K=0 的特例):
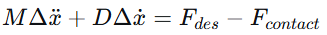
其中 Δx是工具坐标系下的位置修正量(沿法向主要是 Z 向)。
- 离散实现(双线性变换或欧拉法,1 ms 周期):
3. 笛卡尔位姿修正与逆运动学
参考轨迹规划器输出当前时刻的期望末端位姿矩阵 Tref(4×4)。
- 修正后的位姿: 将 Δx(工具坐标系 Z 向的平移,可能叠加微小的姿态修正)施加到 Tref:
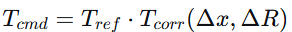
其中 ΔR 可来自导纳力矩修正(如需调整姿态对齐法向)。
- 逆运动学:
调用
pinocchio.inverseKinematics(model, data, T_{cmd}, q_prev)求解目标关节角 qcmd。 利用冗余度(J6小俯仰)进行零空间优化,使 J6 保持在工作范围中心。
4. CSP 指令发送
将 qcmd写入 EtherCAT 过程数据对象(PDO),在下一个总线周期下发至驱动器。
驱动器接收到新位置指令后,立即更新内部位置环给定,并开始轨迹插补(若支持插补模式)或直接跟踪。由于 CSP 是同步周期位置,驱动器会在每个周期根据最新指令计算速度前馈等,实现平滑运动。
四、完整程序流程(伪代码)
# 初始化
model, data = load_urdf("robot.urdf")  # Pinocchio
q_actual = get_joint_positions()
q_cmd = q_actual
dt = 0.001  # 1 ms

# 导纳状态
dx_adm = 0.0, dx_dot = 0.0
M, D = 2.0, 100.0  # 已调优的参数
F_des = 3.0  # 法向期望力

# 主循环,与 EtherCAT 周期同步
while running:
    # -------- 1. 传感器采集与补偿 --------
    F_raw, M_raw = read_ft_sensor()
    F_contact, M_contact = compensate(F_raw, M_raw, q_actual, dq_actual)  # 重力/惯性补偿

    # -------- 2. 导纳计算 (工具坐标系Z向) --------
    force_z = F_contact[2]  # 假定工具Z轴向外为法向
    e = F_des - force_z

    # 二阶导纳
    acc = (e - D * dx_dot) / M
    dx_dot += acc * dt
    dx_adm += dx_dot * dt
    dx_adm = clamp(dx_adm, -0.005, 0.005)  # 限制修正深度

    # -------- 3. 参考轨迹获取 --------
    T_ref = trajectory_planner(current_time)  # 来自通用模板(螺旋/弓字)

    # -------- 4. 位姿修正 --------
    # 构建修正变换:沿工具Z轴平移dx_adm,无旋转(或根据M_contact做姿态修正)
    T_corr = SE3.identity()
    T_corr.translation = np.array([0, 0, dx_adm])  # 在工具系下
    T_cmd = T_ref * T_corr

    # -------- 5. 逆运动学 --------
    q_cmd = pinocchio.inverse_kinematics(model, data, T_cmd, q_cmd,
                                         max_iter=10, dt=dt)
    # 零空间优化:保持J6居中
    q_cmd = nullspace_optimization(q_cmd, weight_j6=1.0)

    # -------- 6. 安全检查 --------
    if any(abs(F_contact) > MAX_FORCE) or any(abs(M_contact) > MAX_TORQUE):
        trigger_soft_stop()
        break

    # -------- 7. 发送CSP指令 --------
    send_csp_command(q_cmd)  # 通过 EtherCAT PDO

    # -------- 8. 同步等待下一周期 --------
    wait_next_cycle()
    q_actual = get_joint_positions()
    dq_actual = get_joint_velocities()
五、控制器与驱动器协同的时序图
Time   工控机(主站)                    驱动器(从站)
--------------------------------------------------------------------
t0     发送 q_cmd (cycle N)             收到 q_cmd,开始位置闭环
t1     采集力传感器,执行导纳+IK          正在执行 q_cmd
t2     计算得出新的 q_cmd                 正在执行 q_cmd
t3     发送 q_cmd (cycle N+1)           收到新 q_cmd,平滑过渡
...- 驱动器在每个 EtherCAT 周期(如1ms)收到新的目标位置,其内部位置环以更快的周期(如10µs)插补,保证运动平滑。
- 位置环刚度很高,确保了导纳输出的位置修正量被精确执行,接触力因此可调。
六、柔顺力控原理
- 导纳控制外环:根据力误差告诉机器人应该往哪移动一点,本质上是在线生成一个虚拟顺从轨迹。
- CSP 内环:以极高的刚度和精度执行这个虚拟轨迹,让末端确实移动了那个微小的位移。
- 因为位移由力误差驱动,最终达到平衡时,力误差为零(或很小),接触力等于期望值。相当于用一个刚硬的机械臂模拟出了一个柔顺的弹簧行为,只不过弹簧是在软件里实现的。
局限性与注意事项:
- 内环位置环增益不能无限高,否则在刚性接触时可能引起力振荡,通过导纳的阻尼 D提供稳定裕度。
- 对通信延迟敏感,因此必须采用高速总线(EtherCAT)且控制周期固定。
- 导纳控制器输出量程需限幅,避免突然的力冲击导致位置跳变。
七、高级扩展(可选)
- 速度前馈:若轨迹规划器能提供参考速度 X˙ref,可将其转换为关节速度前馈,减轻位置环负担。
- 力控姿态修正:导纳控制器也可处理力矩误差,产生微小姿态旋转,确保刷头与釉面法向对齐。
- 过渡阶段管理:非接触时禁用导纳修正(Δx=0),或使用混合状态机平滑切换。
以上完整描述了从力感知到位置指令生成,再到驱动器执行的闭环逻辑,可直接用于工程实现。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-10,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号