控诊协同:迈向更加智能的船舶柴油机故障诊断
原创
控诊协同:迈向更加智能的船舶柴油机故障诊断
原创
用户6831054
发布于 2026-09-25 22:44:49
发布于 2026-09-25 22:44:49
针对船舶柴油机在复杂机动操纵工况下故障特征易与操纵响应混淆的问题,在论文《Fault diagnosis of marine diesel engine via control-aware domain-adversarial network: A control-diagnosis collaboration perspective》中,提出了一种从“控诊协同”视角切入的控制感知域对抗网络(CA-DANN)。传统的数据驱动诊断方法多偏重于分析被动响应的状态量,而在机动操纵频繁的船舶运行环境中,操纵指令引起的状态波动往往掩盖真实的故障征兆。将控制指令与状态响应进行协同建模,是消除工况干扰、提高故障诊断准确率的重要途径。
一、 机动操纵对状态监测的干扰:“控诊协同”的必要性
在船舶动力系统的物理机理中,控制系统发出的指令(如调速机构动作、凸轮轴驱动等)属于主动调节变量,而各执行机构的状态输出(如喷油器喷油速率)则是被动响应变量。然而,常规的故障诊断模型大多仅依靠状态传感器数据,在稳态工况下这类方法尚能有效工作,但在船舶频繁进行加速、减速等机动操纵时,容易发生误判。
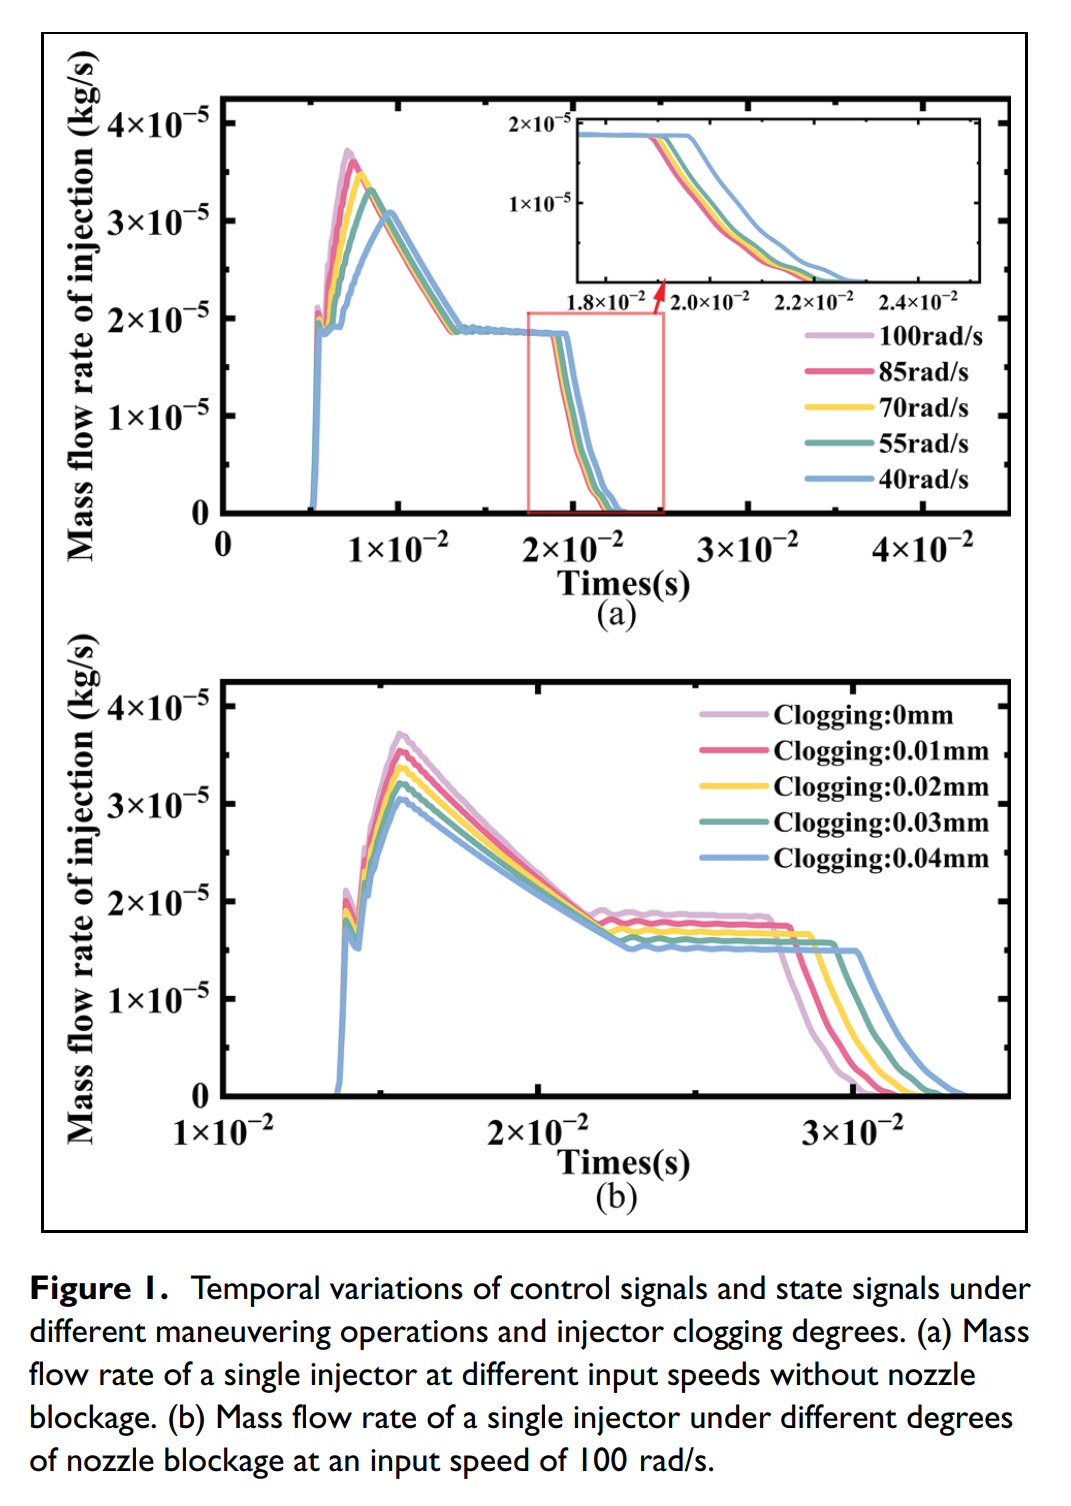
如上图所示,当柴油机转速因机动操纵发生变化,以及喷油嘴因积碳发生堵塞时,二者对喷油质量流量的影响趋势呈现出高度的相似性:转速下降与喷孔堵塞程度加深,均会导致喷油峰值流量降低并伴随尾部拖尾延长。在缺乏控制上下文的情况下,单纯基于状态序列的特征提取器极易将正常的机动响应误判为系统故障,或者反之将早期轻微故障视为正常的转速过渡过程。
因此,引入“控诊协同”的核心逻辑在于:利用控制信号为状态信号提供基准约束与物理语境。通过感知当前系统的操纵意图,模型能够解耦由外部操纵行为引起的宏观状态变化与由内部物理退化引起的细微状态畸变。
二、 层次化机理建模与多工况数据构建
为了开展深入的协同机理分析与验证,研究基于层次化耦合热力学模型构建了高喷射压力的柴油机燃油系统模拟平台。
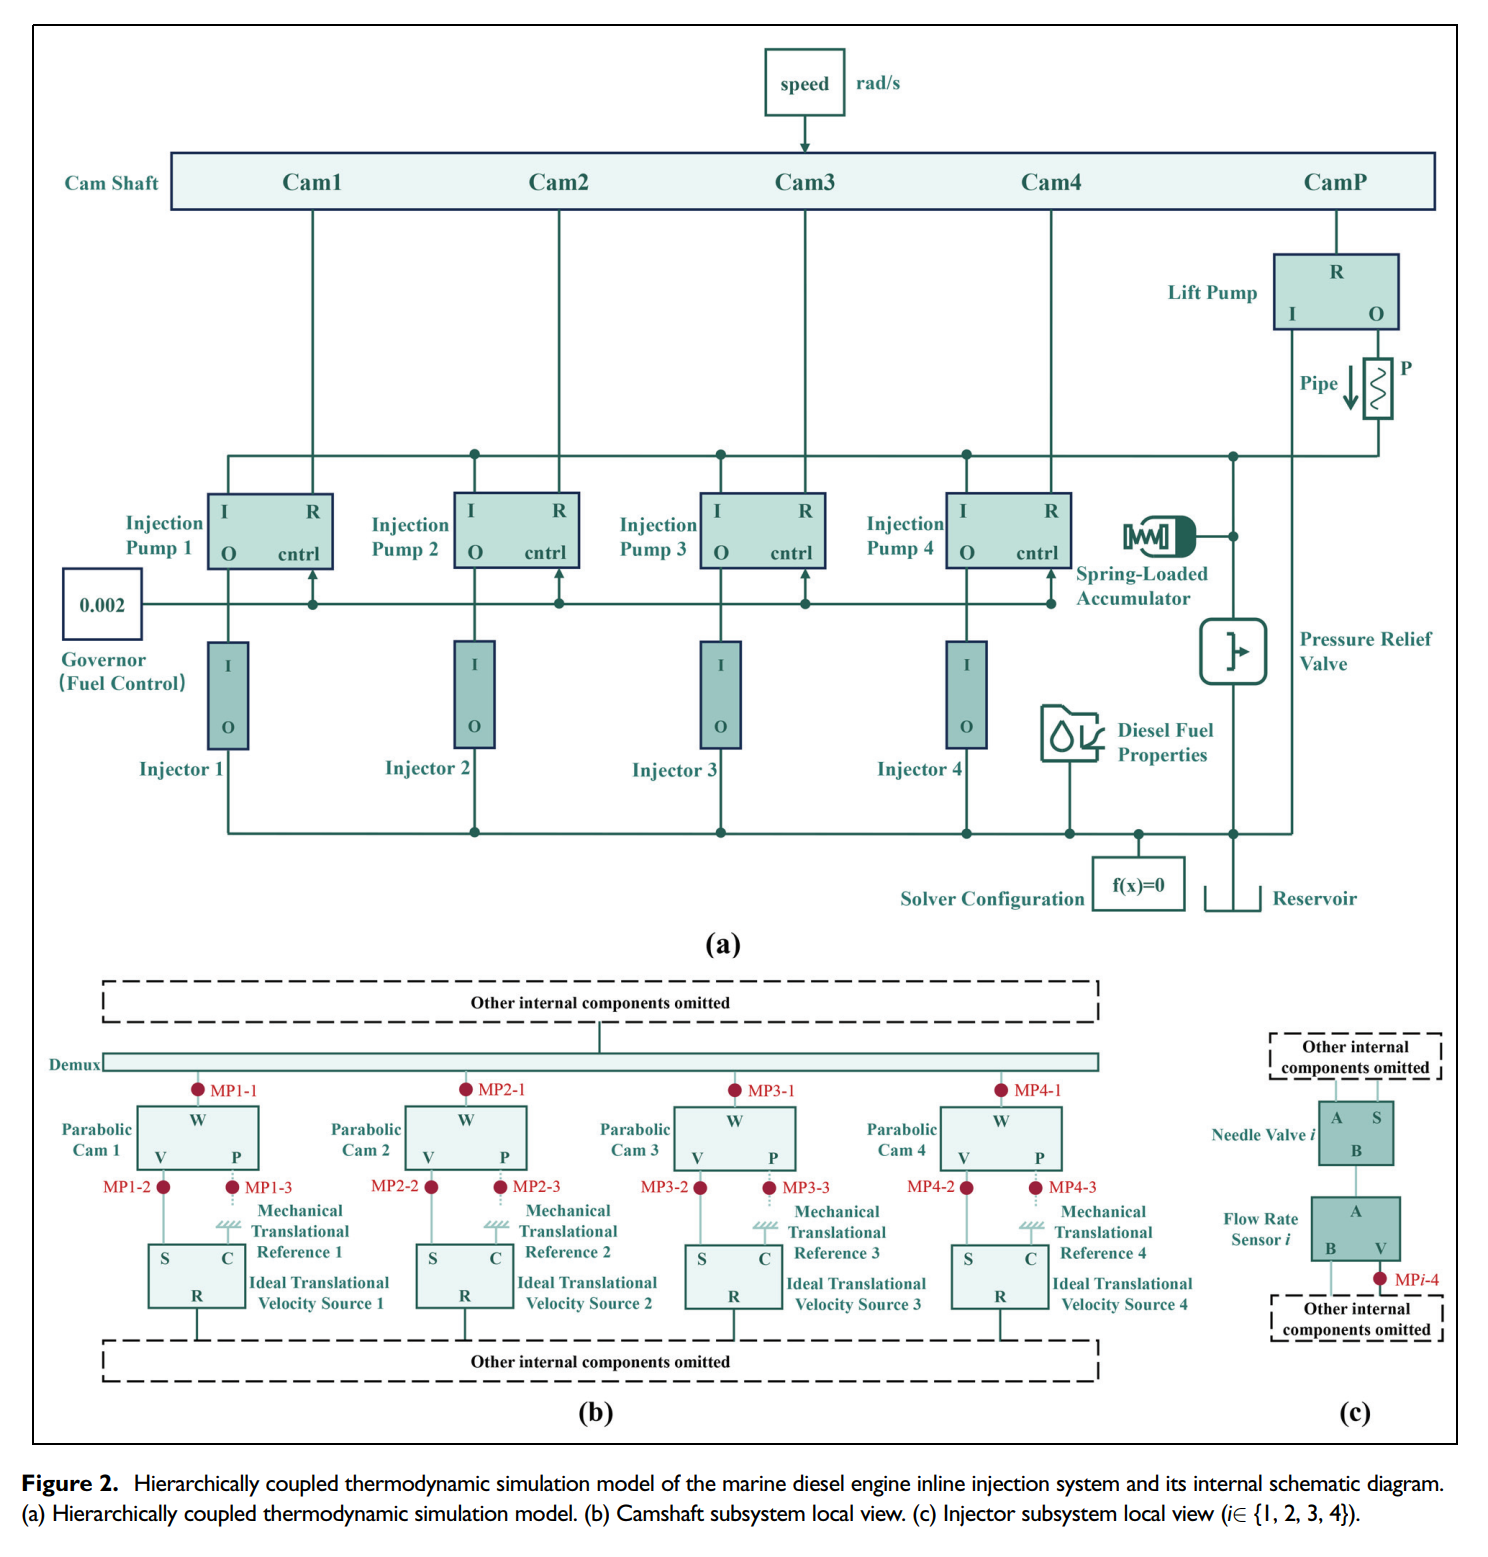
该模型包含凸轮轴子系统、输油泵、直列式喷油泵及多缸喷油器组件。在信号采集设置中:
- 控制侧监测点:布设于凸轮轴子系统,同步采集轴角速度、凸轮速度和凸轮位置等反映操纵输入的动态参数;
- 状态侧监测点:布设于各缸喷油器处,采集实际喷油过程中的燃油质量流量序列;
- 工况与故障配置:设置了涵盖恒速巡航以及包含多种阶跃与连续加减速的机动操纵工况,并在不同喷孔磨损与堵塞程度下获取成套时变数据,以此模拟真实运行中的非平稳过程。
三、 控制感知域对抗网络(CA-DANN)的技术实现
为避免传统方法中仅将控制与状态变量简单拼接导致的特征主次不清问题,CA-DANN提出了双分支加权融合机制与细粒度域对抗框架。
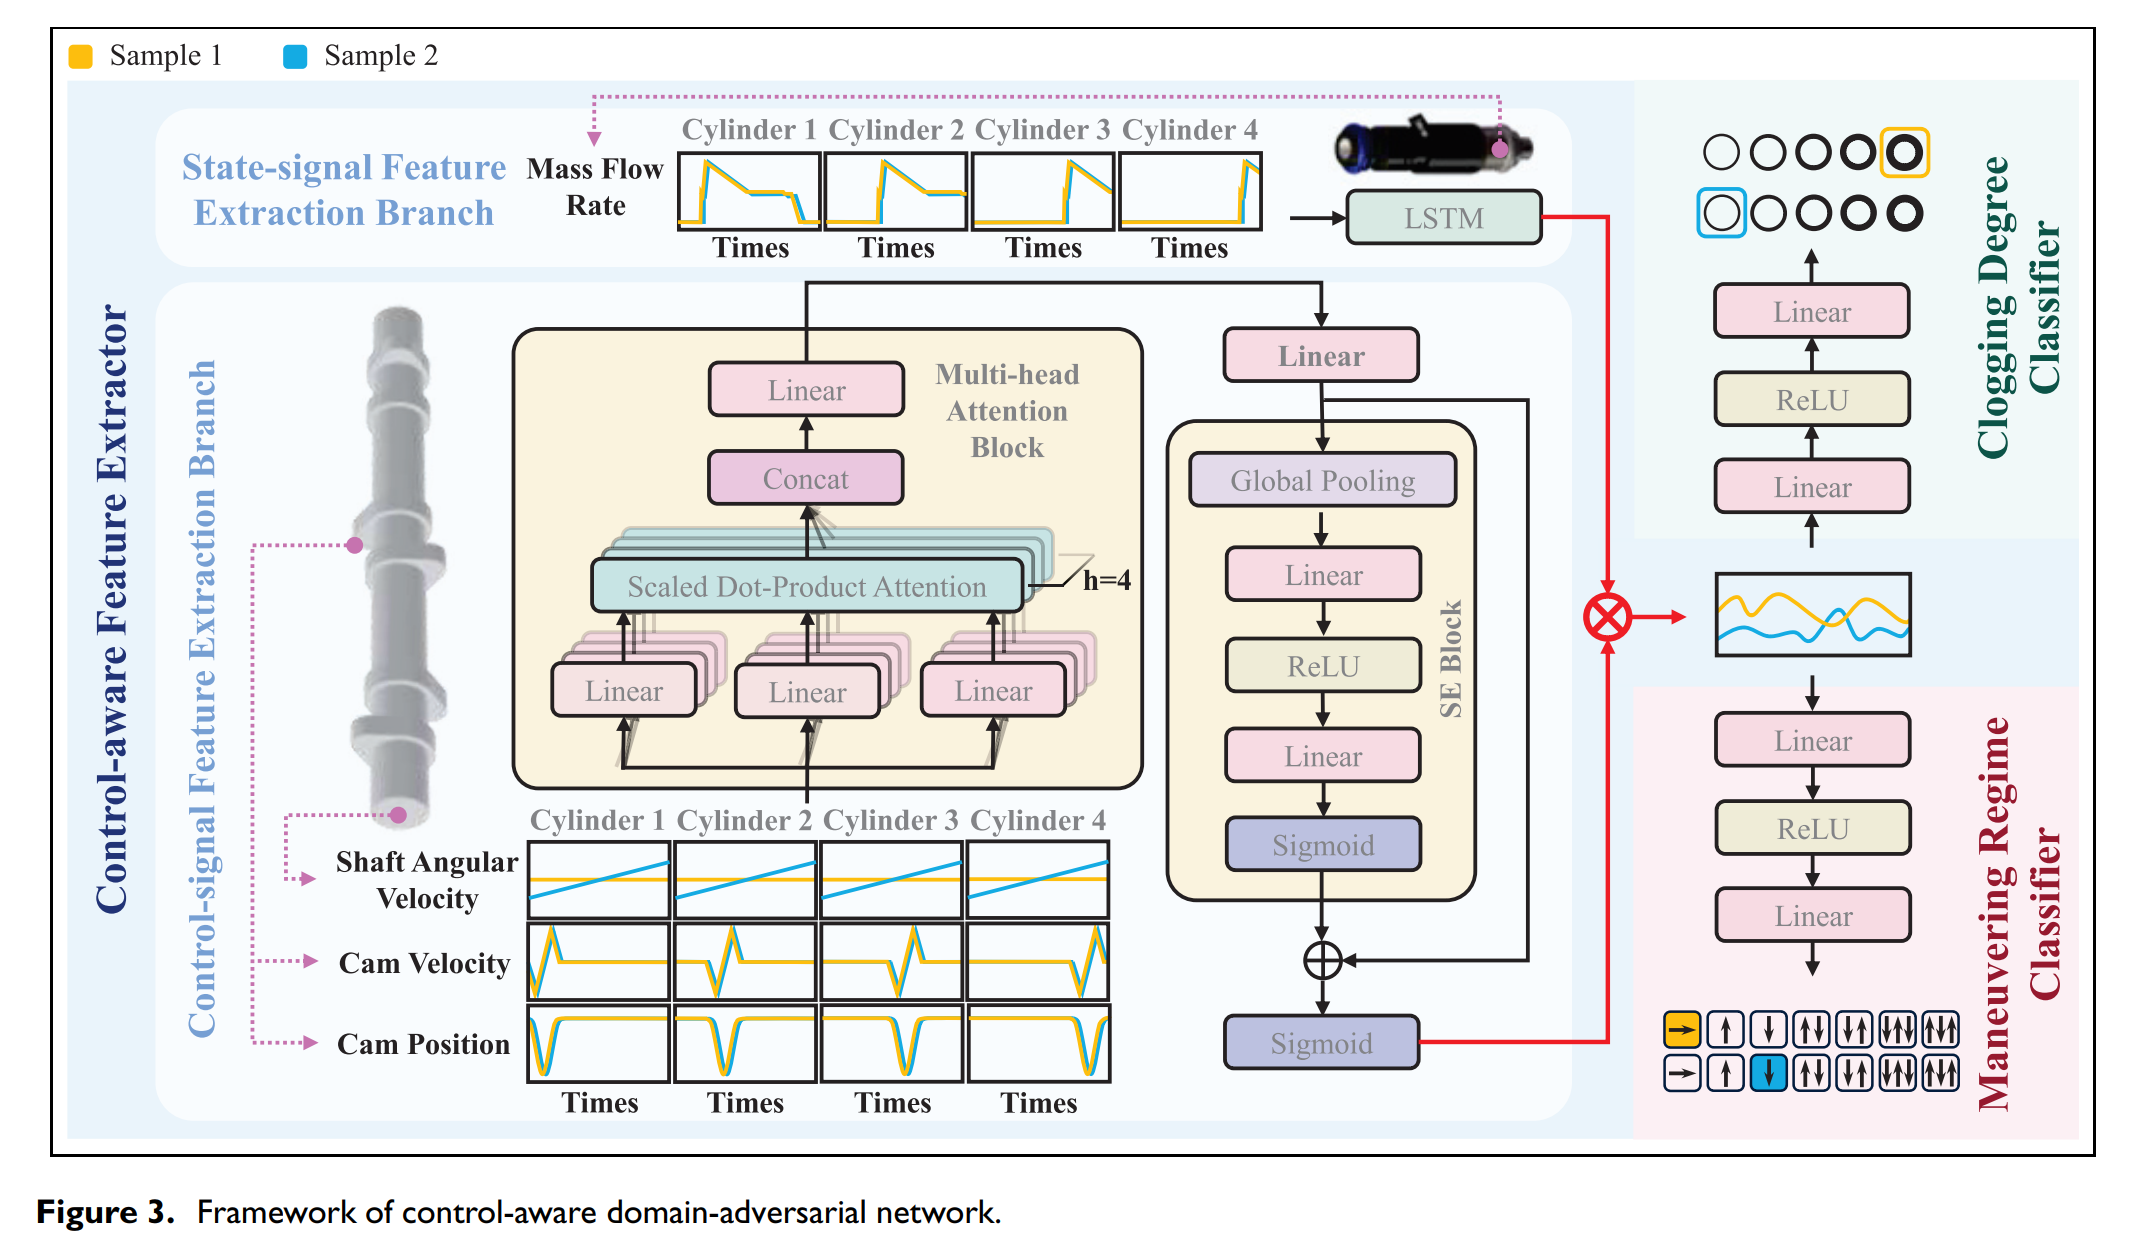
1. 双分支特征提取与控制加权融合机制
- 控制分支:控制信号首先输入多头注意力模块,以捕捉多缸协同动作与控制参数间的时序依赖关系;其输出经过通道注意力模块进行通道间的重加权,筛选出对工况变化敏感的特征成分;最后,通过残差连接与非线性激活函数,将提取到的控制特征压缩至零到一的数值区间,形成一组通道调制权重。
- 状态分支:状态信号(各缸喷油速率)输入长短期记忆网络,利用其门控机制提取动态演化特征并抑制随机流动扰动。
- 加权融合:模型将控制分支生成的动态权重与状态分支提取的时序特征进行逐元素相乘。这种机制类似于受控门控机制:控制分支根据当前的操纵状态,动态放大或抑制状态特征中的特定维度,从而在特征层实现控制引导的自适应表达。此外,由于调制权重受到激活函数的数值约束,当控制信号发生丢失或异常偏置时,不会将异常幅值线性放大到特征空间中,从而保证了主状态特征流的稳定性。
2. 细粒度机动工况域对抗框架
在非平稳运行条件下,数据分布随工况变化而发生漂移。传统域对抗网络通常仅设置二元判别器区分源域与目标域,难以应对复杂的动态过渡过程。
CA-DANN 在特征提取器后端引入了细粒度机动工况分类器,并通过梯度反转层与特征提取器构成对抗博弈。该判别器并不局限于简单的二分类,而是细分为多种具体的操纵机制类型(如恒速、加速、减速以及复合交替加减速)。在反向传播过程中,梯度反转层将工况判别的损失梯度取反传递给特征提取网络,迫使网络剥离与特定机动行为耦合的工况特征,提取出对各类操纵过程不敏感、仅与喷油器自身物理状态相关的域不变特征。
四、 总结
将控制与诊断割裂开来的传统监测模式,在面对复杂的机动工况时存在一定的局限性。CA-DANN 从柴油机物理运行特性出发,利用控制信号的主导性来调制状态响应的特征表达,并通过细粒度的对抗训练消除动态过渡过程的分布差异。这种“控诊协同”的技术路径,使模型能够区分操纵变化与部件故障,为非稳态工况下的动力设备状态辨识提供了一种兼顾物理逻辑与数据驱动特性的技术方案。
来源文献
Fault diagnosis of marine diesel engine via control-aware domain-adversarial network: A control-diagnosis collaboration perspectiveJ. Transactions of the Institute of Measurement and Control, 2026.
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号