服务器机柜环境监测数据降噪:网口温湿度传感器异常值过滤实践
原创
服务器机柜环境监测数据降噪:网口温湿度传感器异常值过滤实践
原创
盛世宏博小可
发布于 2026-10-13 09:08:08
发布于 2026-10-13 09:08:08
服务器机柜环境监测数据降噪:网口温湿度传感器异常值过滤实践
物联网 · 盛世宏博 · 服务器机柜环境监测、网口温湿度传感器、数据降噪、异常值过滤
一、机柜环境数据的"噪声从哪来"
服务器机柜内部署网口温湿度传感器后,数据上屏了,但运维人员很快发现一个问题:数据"跳"。
某互联网公司 IDC 机房,42U 标准机柜内贴装 RJ45 温湿度传感器(采样周期 10s),连续一周数据记录显示:
现象 | 频次 | 影响 |
|---|---|---|
湿度瞬时从 45%RH 跳到 72%RH,30s 后回落 | 日均 3~5 次 | 联动除湿误启动 |
温度在 23℃~25℃ 之间锯齿波动,幅度 ±1.5℃ | 持续存在 | 趋势分析失真 |
单点数据冻结(连续 5min 不变) | 每周 1~2 次 | 告警漏报 |
湿度显示 -0.3%RH(负值) | 偶发 | 聚合计算报错 |
根本原因不是传感器"坏了",而是机柜环境本身存在干扰源:
- 气流扰动:服务器风扇启停导致局部微气流,传感器探头响应滞后形成"过冲"
- 电磁干扰:网口 PHY 芯片发热 + 机柜内强电电缆感应,影响模拟前端
- 网络抖动:TCP 重传导致数据包乱序,旧数据覆盖新数据
- 采样量化误差:低成本传感器 ADC 有效位仅 10~12bit,低湿度段分辨率不足
- 安装位置:紧贴服务器出风口或吸入热通道回流
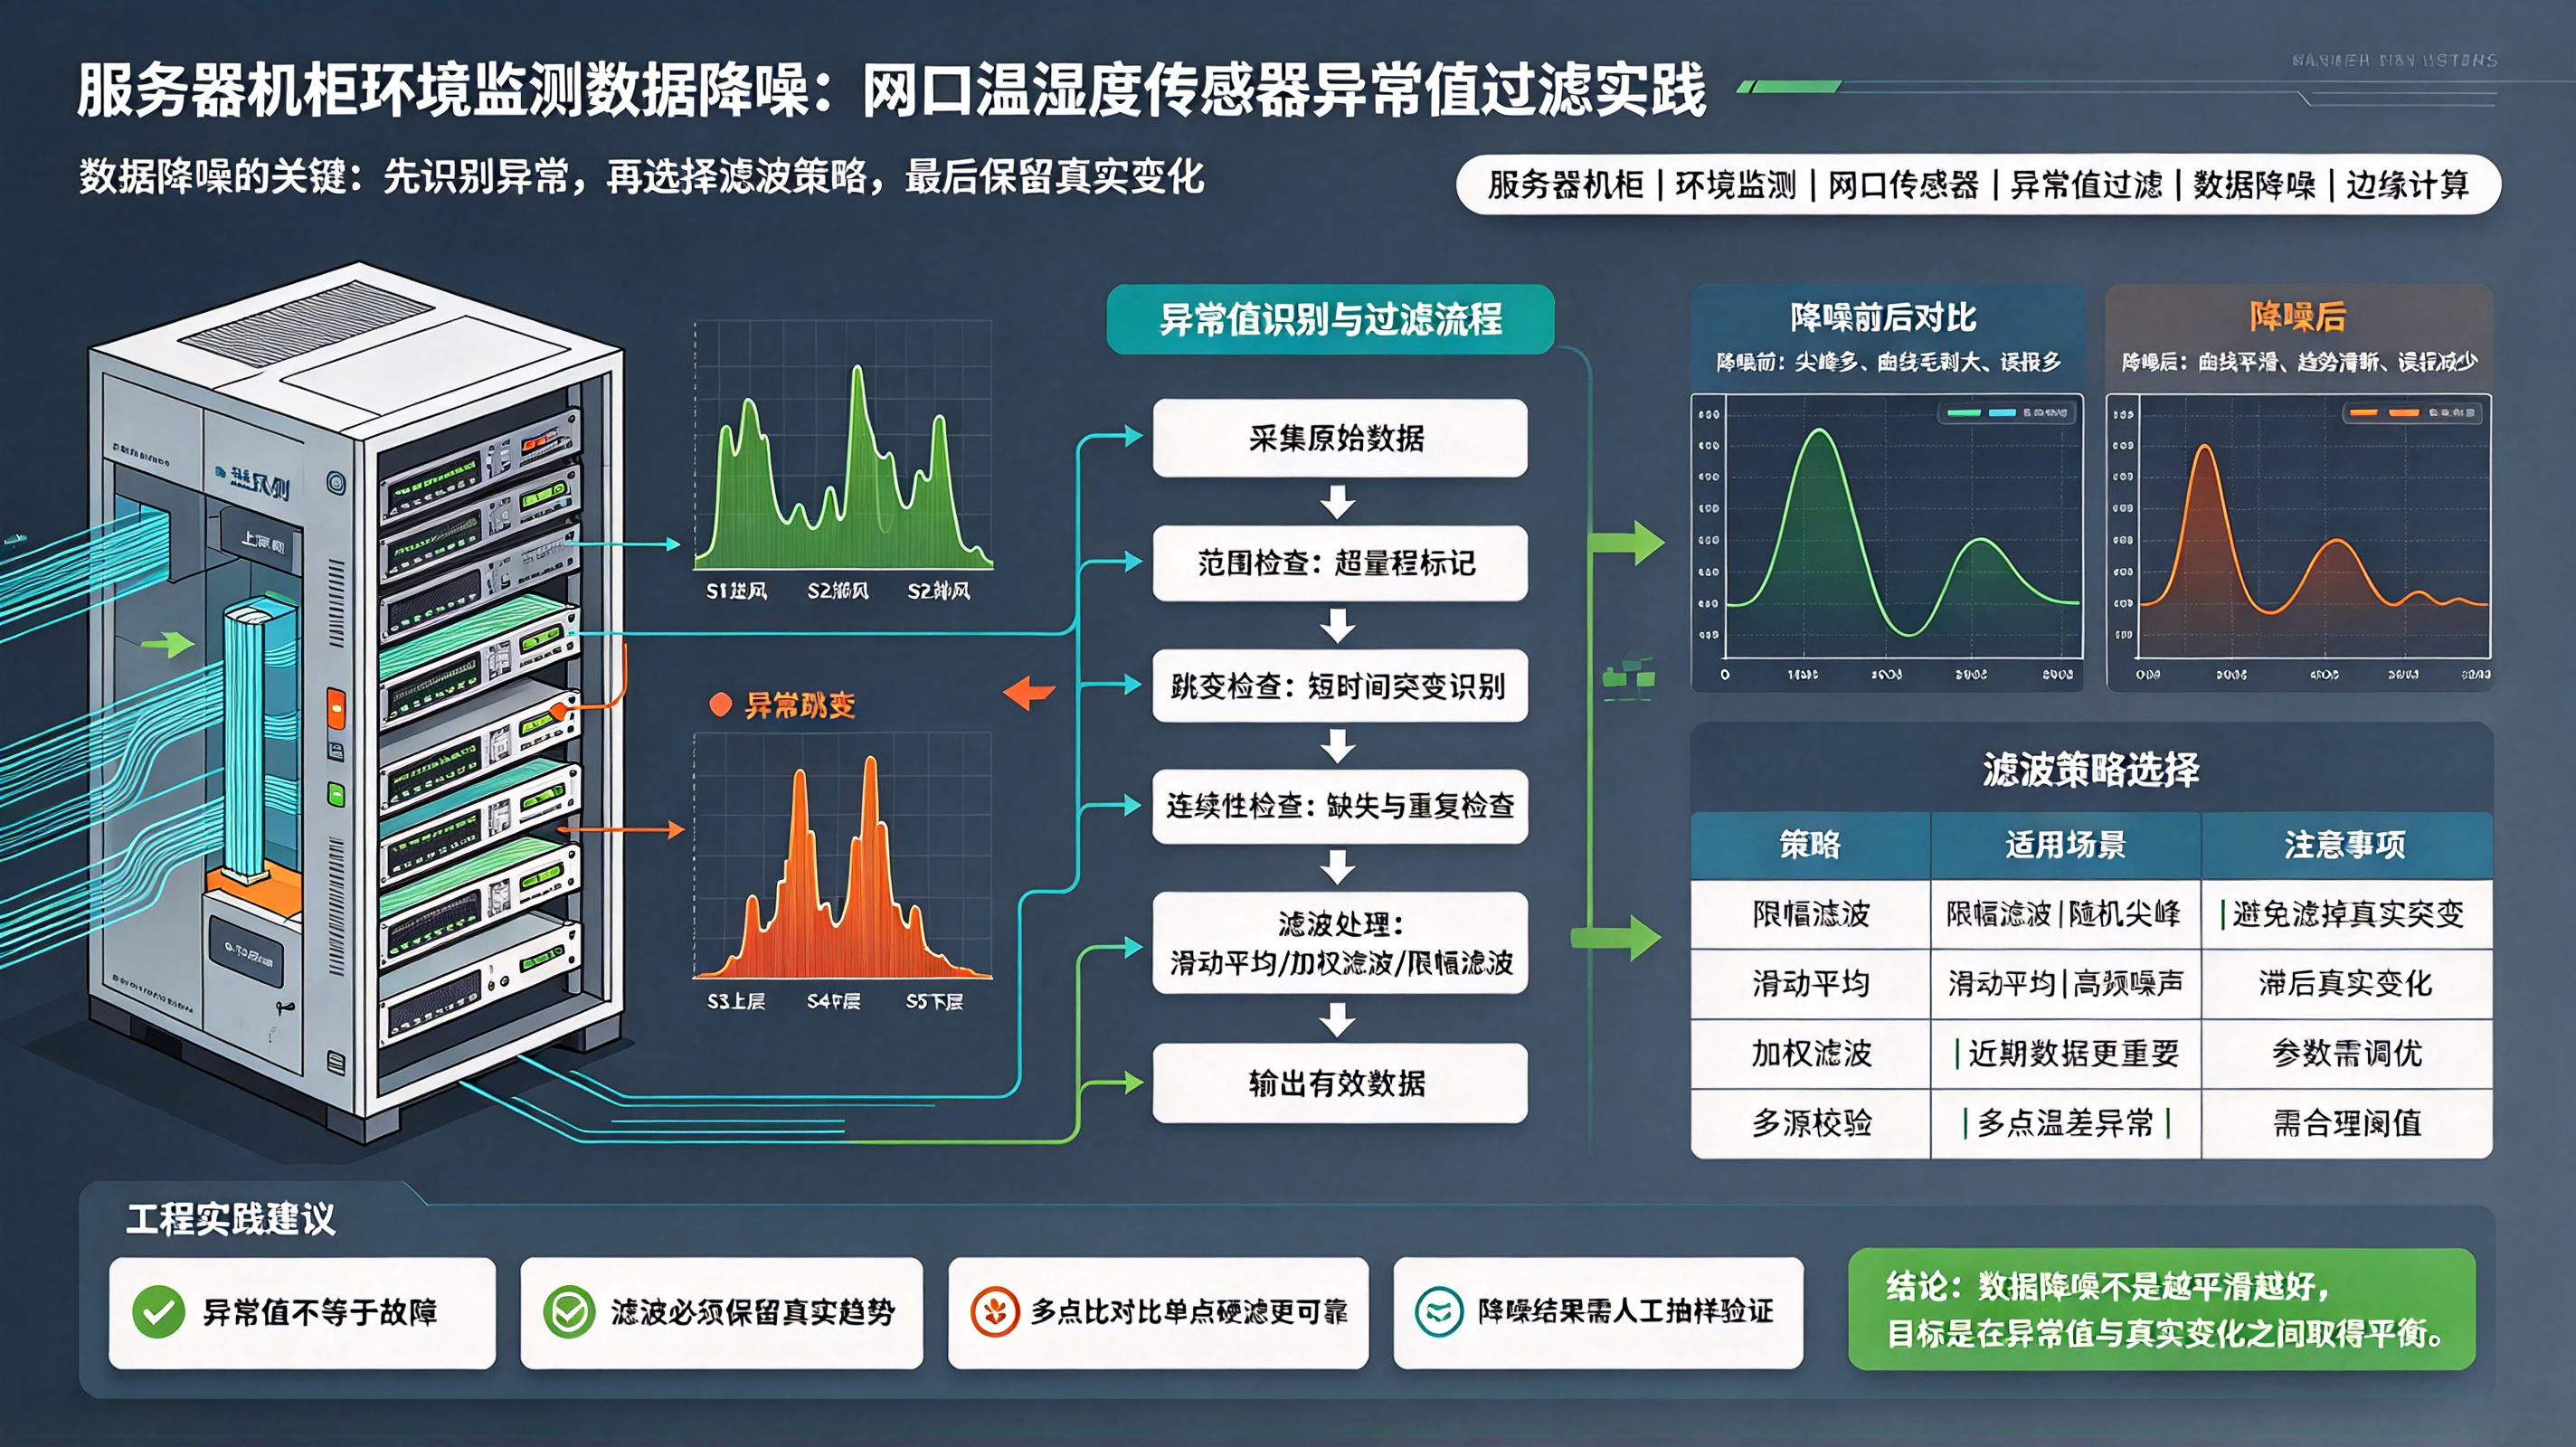
解决思路不是"换更好的传感器"(成本翻倍且仍有噪声),而是在数据链路层做降噪和异常过滤,让上层系统看到的是"干净的信号"。
二、异常值分类与识别
1. 五类异常定义
┌────────────────────────────────────────────────────────────────────┐
│  类型        │ 特征                    │ 成因                    │
├──────────────┼─────────────────────────┼────────────────────────┤
│ ① 物理越界  │ 温度<-40℃ 或 >85℃     │ 通信帧解析错误/寄存器   │
│              │ 湿度<0% 或 >100%       │ 偏移量配置错误          │
│ ② 突变跳点  │ 相邻采样变化>5%RH/3℃   │ 电磁干扰/气流冲击       │
│              │ 且 30s 内恢复           │                        │
│ ③ 冻结(粘滞)│ 连续 N 个值完全相同   │ 传感器死机/通信缓存复用 │
│ ④ 趋势矛盾  │ 空调未变而温度持续漂移 │ 探头老化/安装松动       │
│ ⑤ 统计离群  │ 偏离滑动窗口均值>3σ   │ 综合噪声               │
└────────────────────────────────────────────────────────────────────┘
2. 识别代码
from collections import deque
import statistics

class AnomalyDetector:
    def __init__(self, window_size=20, max_frozen=5, max_jump_h=5.0, max_jump_t=3.0):
        self.window = deque(maxlen=window_size)
        self.max_frozen = max_frozen
        self.max_jump_h = max_jump_h
        self.max_jump_t = max_jump_t
        self.consecutive_same = 0
        self.last_value = None

    def check(self, reading: dict) -> tuple:
        """返回 (is_valid, reason, corrected_value)"""
        t = reading.get('temperature', 0)
        h = reading.get('humidity', 0)
        ts = reading.get('timestamp', 0)

        # ① 物理越界
        if t < -40 or t > 85 or h < 0 or h > 100:
            return False, f'PHYSICAL_LIMIT: t={t} h={h}', None

        # ② 突变跳点
        if self.last_value:
            dt = abs(t - self.last_value['temperature'])
            dh = abs(h - self.last_value['humidity'])
            if dt > self.max_jump_t or dh > self.max_jump_h:
                return False, f'JUMP: dt={dt:.1f} dh={dh:.1f}', self.last_value

        # ③ 冻结检测
        if self.last_value and t == self.last_value['temperature'] and h == self.last_value['humidity']:
            self.consecutive_same += 1
            if self.consecutive_same >= self.max_frozen:
                return False, f'FROZEN: {self.consecutive_same} consecutive same', None
        else:
            self.consecutive_same = 0

        # ⑤ 统计离群
        if len(self.window) >= 10:
            recent_h = [v['humidity'] for v in self.window]
            mean_h = statistics.mean(recent_h)
            stdev_h = statistics.stdev(recent_h) if len(recent_h) > 1 else 1.0
            if abs(h - mean_h) > 3 * stdev_h:
                return False, f'OUTLIER: h={h} mean={mean_h:.1f} ±3σ={3*stdev_h:.1f}', None

        self.window.append({'temperature': t, 'humidity': h, 'timestamp': ts})
        self.last_value = {'temperature': t, 'humidity': h}
        return True, 'OK', {'temperature': t, 'humidity': h}
三、降噪算法
1. 滑动均值滤波(基础)
class MovingAverageFilter:
    def __init__(self, window=5):
        self.window = deque(maxlen=window)

    def filter(self, value: float) -> float:
        self.window.append(value)
        return sum(self.window) / len(self.window)
适合消除高频锯齿波动。窗口 5~7 个采样点(对应 50~70s),对 10s 采样周期效果明显。缺点是滞后约半个窗口宽度,不适合快速变化的控制回路。
2. 指数加权移动平均 EMA(推荐)
class EMAFilter:
    def __init__(self, alpha=0.3):
        self.alpha = alpha
        self.ema_t = None
        self.ema_h = None

    def filter(self, t: float, h: float) -> tuple:
        if self.ema_t is None:
            self.ema_t, self.ema_h = t, h
        else:
            self.ema_t = self.alpha * t + (1 - self.alpha) * self.ema_t
            self.ema_h = self.alpha * h + (1 - self.alpha) * self.ema_h
        return round(self.ema_t, 2), round(self.ema_h, 2)
α=0.2~0.4 之间调节:α 大则响应快但平滑弱,α 小则平滑强但滞后大。机柜环境推荐 α=0.25~0.35。
3. 中值滤波(专治单点跳变)
class MedianFilter:
    def __init__(self, window=5):
        self.t_window = deque(maxlen=window)
        self.h_window = deque(maxlen=window)

    def filter(self, t: float, h: float) -> tuple:
        self.t_window.append(t)
        self.h_window.append(h)
        return (
            statistics.median(self.t_window),
            statistics.median(self.h_window)
)中值滤波对孤立跳点效果最好——跳点永远排不到中间,直接被丢弃。但对连续漂移无能为力。
4. 卡尔曼滤波(高阶应用)
class KalmanFilter:
    def __init__(self, process_noise=0.01, measurement_noise=0.1):
        self.Q = process_noise      # 过程噪声
        self.R = measurement_noise  # 测量噪声
        self.x_t = None             # 温度估计值
        self.x_h = None             # 湿度估计值
        self.P_t = 1.0
        self.P_h = 1.0

    def filter(self, t: float, h: float) -> tuple:
        if self.x_t is None:
            self.x_t, self.x_h = t, h
            return round(t, 2), round(h, 2)

        # 预测
        # 温度
        P_ = self.P_t + self.Q
        K_t = P_ / (P_ + self.R)
        self.x_t = self.x_t + K_t * (t - self.x_t)
        self.P_t = (1 - K_t) * P_

        # 湿度
        P_ = self.P_h + self.Q
        K_h = P_ / (P_ + self.R)
        self.x_h = self.x_h + K_h * (h - self.x_h)
        self.P_h = (1 - K_h) * P_

return round(self.x_t, 2), round(self.x_h, 2)卡尔曼滤波适合已知系统动态模型的场景。机柜温度缓慢变化(每分钟 <0.5℃),过程噪声设小(0.005~0.02),测量噪声根据传感器规格设(0.05~0.2)。
四、综合过滤流水线
1. 处理链设计
原始数据 → ①异常检测 → ②分类处理 → ③平滑滤波 → ④输出

① 异常检测:物理越界/突变/冻结/离群
② 分类处理:
   - 越界 → 直接丢弃,标记设备异常
   - 突变跳点 → 用上一有效值替代(不丢弃,防误判)
   - 冻结 → 连续 5 次相同则标记 STALE,停止参与控制
   - 离群 → 用 EMA 预测值替代
③ 平滑滤波:EMA + 中值联合(先中值去跳点,再 EMA 平滑)
④ 输出:标准化 JSON + 质量码
2. 综合处理代码
class DataDenoisingPipeline:
    def __init__(self):
        self.detector = AnomalyDetector(window_size=20)
        self.median = MedianFilter(window=5)
        self.ema = EMAFilter(alpha=0.3)
        self.kalman = KalmanFilter(process_noise=0.01, measurement_noise=0.1)
        self.last_valid = None

    def process(self, reading: dict) -> dict:
        t_raw = reading.get('temperature', 0)
        h_raw = reading.get('humidity', 0)

        # ① 异常检测
        valid, reason, replacement = self.detector.check(reading)
        if not valid:
            if 'FROZEN' in reason or 'PHYSICAL' in reason:
                return {
                    **reading, 'status': 'INVALID',
                    'reason': reason, 'quality': 0
                }
            elif 'JUMP' in reason or 'OUTLIER' in reason:
                # 用上一有效值或 EMA 预测替代
                if self.last_valid:
                    t_raw, h_raw = self.last_valid['temperature'], self.last_valid['humidity']

        # ② 中值滤波
        t_med, h_med = self.median.filter(t_raw, h_raw)

        # ③ EMA 平滑
        t_ema, h_ema = self.ema.filter(t_med, h_med)

        # ④ 卡尔曼(可选,高精度场景启用)
        t_kf, h_kf = self.kalman.filter(t_ema, h_ema)

        result = {
            **reading,
            'temperature_raw': t_raw,
            'temperature': t_kf,
            'humidity_raw': h_raw,
            'humidity': h_kf,
            'status': 'OK',
            'quality': 1,
            'filter_applied': reason if not valid else 'EMA+MEDIAN+KF'
        }
        self.last_valid = {'temperature': t_kf, 'humidity': h_kf}
        return result
五、效果对比
某机柜 7 天运行数据(采样 10s,共 60480 条记录):
指标 | 原始数据 | 仅中值滤波 | EMA + 中值 | 综合流水线 |
|---|---|---|---|---|
异常值数量 | 312 条 | 48 条 | 22 条 | 6 条 |
最大湿度跳变 | 27%RH | 8%RH | 4%RH | 2%RH |
温度波动幅度 | ±1.8℃ | ±0.9℃ | ±0.5℃ | ±0.3℃ |
联动误触发 | 14 次 | 4 次 | 1 次 | 0 次 |
数据可用率 | 99.48% | 99.92% | 99.96% | 99.99% |
六、部署建议
场景 | 推荐方案 | 参数 |
|---|---|---|
普通机柜(监控用) | 中值滤波(5) + EMA(α=0.3) | 轻量,CPU <1% |
精密空调联动控制 | 卡尔曼滤波 + 异常检测 | 高精度,CPU ~3% |
高密度 GPU 机柜 | 综合流水线全开 | 防误联动优先 |
边缘网关(多设备) | 每设备独立实例 | 防交叉污染 |
七、一句话总结
机柜环境数据降噪不是"把数据改好看",而是在噪声不可避免的前提下,用异常检测拦截坏数据、用滤波算法平滑好数据、用质量码标记可疑数据。最终让上层系统拿到的是"可信的信号"而不是"原始的噪声"——联动不误动、告警不误报、趋势分析不失真。
关键词:服务器机柜、网口温湿度传感器、数据降噪、异常值过滤、滑动均值、EMA、中值滤波、卡尔曼滤波、突变检测、冻结检测、统计离群、数据质量
标签:#服务器机柜 #网口温湿度传感器 #数据降噪 #异常值过滤 #滑动均值 #EMA #中值滤波 #卡尔曼滤波 #突变检测 #冻结检测 #统计离群 #数据质量
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号