人员定位系统技术分享:地图匹配(Map Matching)——用建筑平平图把漂移的坐标钉死在第几层哪间房
原创
人员定位系统技术分享:地图匹配(Map Matching)——用建筑平平图把漂移的坐标钉死在第几层哪间房
原创
AOVEE
发布于 2026-11-17 10:37:07
发布于 2026-11-17 10:37:07
一、开篇:平面坐标在走廊里游来游去,却说不清人在三层还是开水间
一座医院的住院楼,走廊两侧是成排病房,定位终端给出的平面 XY 在走廊里平滑移动,却回答不了一个朴素问题:这个人此刻在三楼走廊,还是在一楼大厅的同一投影位置?更麻烦的是,走廊尽头的开水间、污物间与病房门牌,靠坐标本身区分不出来,它们可能共用一段几乎相同的 XY。楼层定位交付的从来不是一个点,而是「这个点对应哪层哪间房」这种带语义的位置。本文拆的是地图匹配(Map Matching):它不负责物理测距,而是把已经算出的坐标,用建筑平面图的几何与拓扑约束收敛成可解释的楼层与房间。
二、问题定义:为什么算得出 XY,却定不下楼层与房间
多数定位手段给的是连续坐标。卫星定位给室外经纬度,蓝牙信标给楼层内 XY,气压给层高趋势。连续坐标有两个硬伤:其一,噪声让坐标在走廊里反复横跳;其二,坐标本身不带语义,它能落在走廊中段,却不知道这里是三层还是一层。靠阈值或邻近信标去贴房间,遇到同层长走廊、左右对称布局、设备间与病房共用同一 XY 投影时就会贴错。
还要把两种「定不下来」分开。一种是垂直方向的层号缺失,靠气压、信标或测距解决;另一种是层内语义缺失,即已经知道在三层,却分不清是某间病房还是三层走廊尽头。本文只处理后者。它和前者不是替代关系,而是前后道工序:先有层,再有房间。把两者混为一谈,是楼层定位方案在验收时「坐标漂、房间错」的常见根因。
为什么不能干脆加密信标?每间房贴一个点当然能把语义钉住,但勘测、取电、换电池、后期维护的开销随房间数线性增长;改造中的病区、频繁调整隔断的厂房,点位表还没录完就过期了。地图匹配走的是另一条路:把语义放在一份可版本化的图数据里,坐标侧只管给位置,两者靠几何关系关联。改动房间名时改图,不必动硬件。
还有一层现实约束:三维呈现让人「看见」人在某个房间,但可视化本身不产生语义。若解算层只输出一个浮点坐标,前端只能按像素把它画进某块多边形,画对了是巧合,画错了没人知道。语义位置必须由解算层显式给出,并带上置信度,这属于工程分工问题,不是算法漂亮就能绕过去的。
三、技术原理:把坐标投影到地图,让几何替你做判断题
地图匹配的思想,可以类比车载导航里「把车钉在马路上」:导航不会让光标漂进河里,因为路网几何把坐标约束到了道路上。落到室内楼层,就是拿建筑平面图(或 IFC/BIM 导出的几何)当路网,把实时坐标吸附到合法图元——走廊中线、房间多边形、楼梯与电梯井。它不创造新观测,只纠正不合理。
术语先解释。地图匹配是把观测轨迹对齐到先验路网或平面图的过程;航位推算(DR)是仅靠上一位置加位移推测下一位置,误差会累积;拓扑约束是「房间只通过门连到走廊、楼层只通过楼梯或电梯连通」这类可达性规则;吸附(snap)是把自由坐标投影到邻近合法图元;点在多边形内判定常用射线法,从待测点发一条射线,与多边形边交点数为奇数即在内部。
原理链路(文字示意):终端上报连续坐标 → 平台取建筑平面图或 IFC 几何 → 按拓扑与轮廓做吸附 → 输出「楼层 + 房间 + 区域」语义位置 → 在三维建筑地图呈现。与气压 P0 主干的分工是:气压先定层,地图匹配把层内 XY 收敛到房间,两者互补,互不替代。层号错了,房间匹配得再准也是错的层。
单点吸附与轨迹吸附是两种实现。单点吸附逐帧把坐标投影到邻近图元,时延低,但长走廊里容易在相邻段之间来回跳;轨迹吸附把连续若干帧当一条序列,用隐马尔可夫模型把各候选图元当作隐状态,观测坐标与候选点的距离构成发射概率,相邻帧之间是否连通、位移是否合理构成转移概率,再用维特比算法求一条全局较优的状态序列。它对单帧噪声不敏感,代价是引入若干帧时延。巡检轨迹回放、事后统计能接受这点时延;需要即时点名的场景要把窗口压短,或者只在层内做平滑、跨层仍以气压为准。
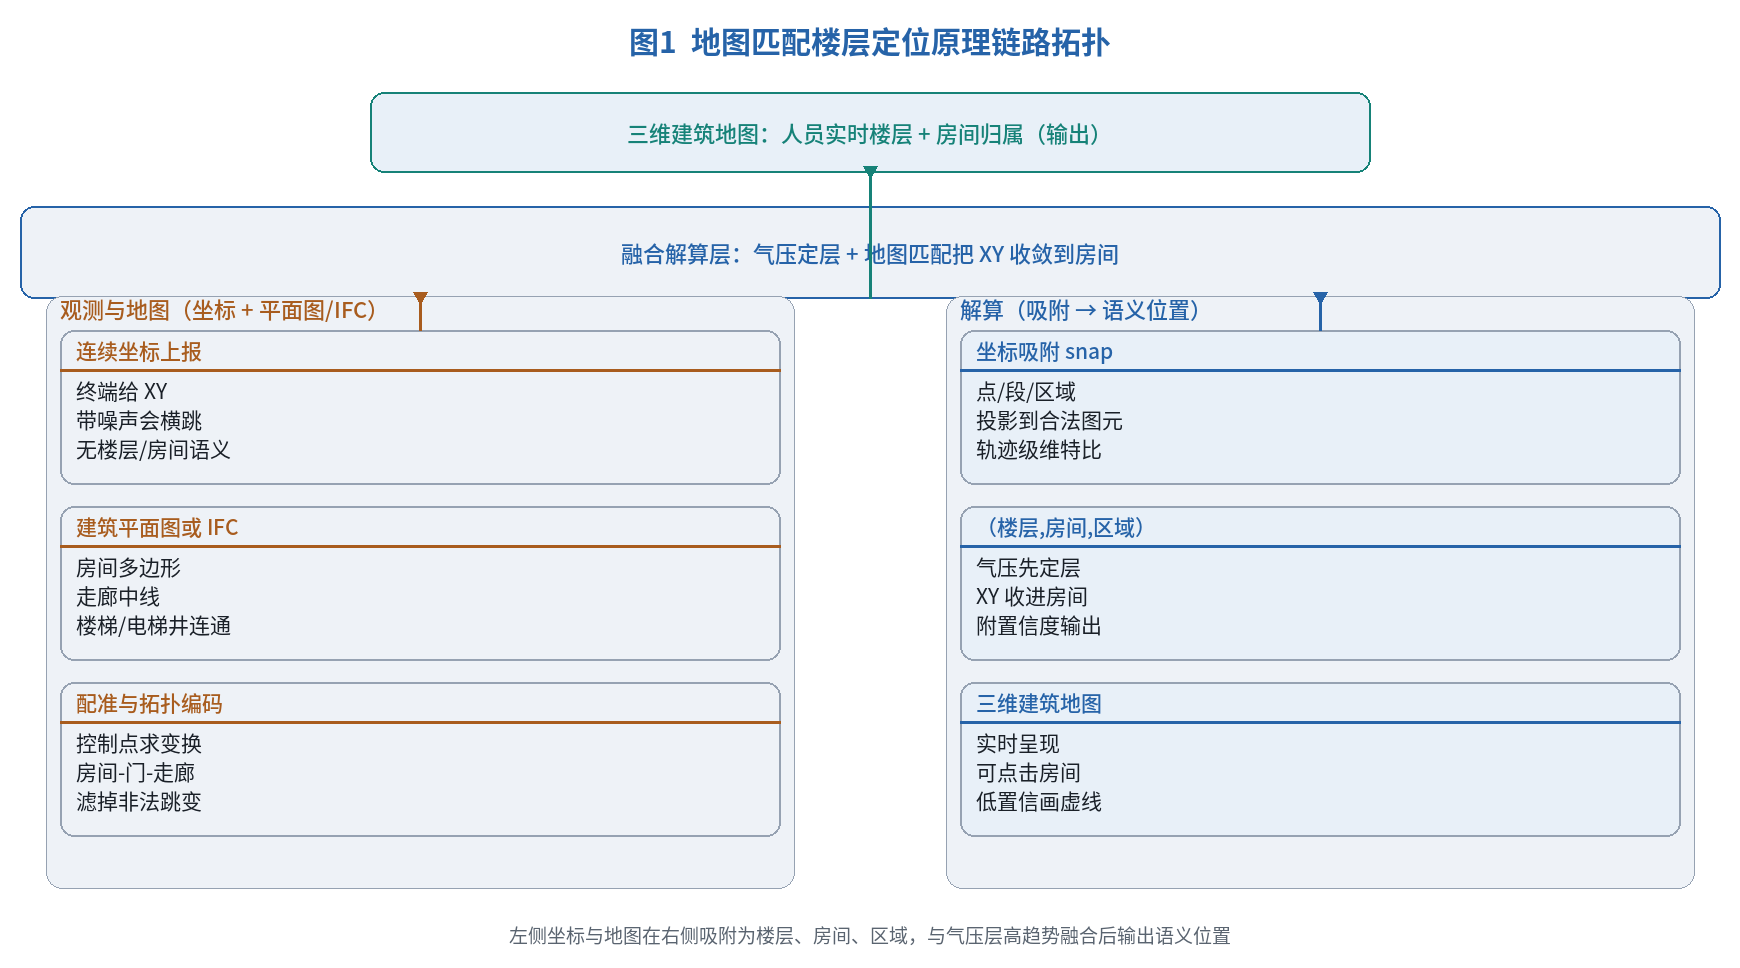
图1 地图匹配楼层定位原理链路拓扑:终端连续坐标经建筑平面图或 IFC 几何做吸附与拓扑约束,输出楼层、房间、区域三类语义位置,再与气压 P0 层高趋势融合,在三维建筑地图呈现。
四、方案对比:五条技术路线在坐标到语义位置上的分工
把参与楼层定位的路线并列,差别在各自补哪一段。卫星定位负责把人锚到楼栋与室外点;蓝牙信标负责层内 XY;气压 P0 负责层高趋势;地图匹配负责把 XY 收敛到房间与区域;惯性计步负责断信号后短时补位。表1 按角色、输出粒度、部署要点、主要约束四列对照。精度量级不在这张表的承诺范围内,不同厂商、不同图精度与布点密度下差异很大,统一标注以厂商资料为准。
工程上更有用的读法,是看「它在链路里补哪一段」,而不是比谁的精度数字好看。地图匹配独特点在于它不产生观测、只做翻译,因此它无法提高物理定位精度,却能把一个抖动的坐标变成稳定可读的房间名。把它和测距技术放在同一张精度表里比高低,本身就问错了问题。落到选型,一个务实问法是:现场有没有一份能对齐、且有人负责维护的图?有,才谈得上匹配。
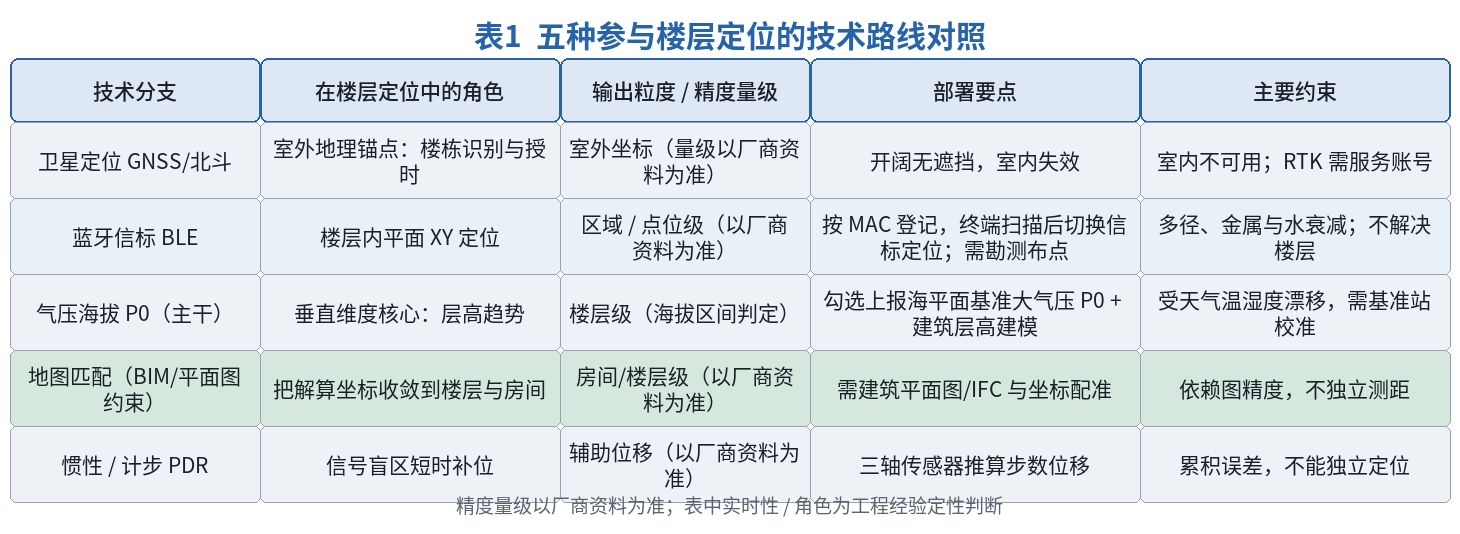
表1 五种参与楼层定位的技术路线对照:技术分支、在楼层定位中的角色、输出粒度与精度量级、部署要点与主要约束(精度量级以厂商资料为准;地图匹配作为坐标到语义的后处理分支单列)。
五、技术细节:配准、拓扑、验收与踩过的坑
三套坐标要先对齐。现场至少并存三套坐标:室外的地理坐标、楼层局部平面坐标、图纸或图片叠加使用的像素坐标。配准通常用四个以上不共线的控制点求仿射或相似变换,控制点取电梯井中心、承重柱交点这类长期不动的位置,每层独立求参并留残差记录。我见过的一类偏差来自单位:图纸以毫米标注、平台以米存储,变换矩阵差了一千倍,坐标看着合理却整层偏出楼体。这类问题不会体现在残差里,得靠叠加目视复核。
拓扑图的编码粒度。把房间、门、走廊段、楼梯间、电梯井建成带属性的图节点,边表示可达;门禁未开或施工封闭时把对应边临时置为不可达,候选集随之收缩。楼层之间只允许通过垂直节点连通,这条规则能拦掉气压抖动造成的「瞬间上一层」。垂直节点周围另设过渡带:坐标进了楼梯间、气压层高趋势尚未稳定时,层号先挂起、输出「层间」状态,等趋势与坐标一致再落定,比硬判一个层号诚实。
吸附策略按图元分。走廊用线段投影到中线更稳,房间用点在多边形内判定,开放工位区用区域归属。射线法在边界、凹多边形、自相交轮廓上会退化,落地前要用一批边界抽检点跑一遍,别等上线后才发现靠墙的位置判到隔壁。对称长廊与镜像楼层属于几何上不可分辨的情形,此时单靠地图约束无解,需要行进方向(来自惯导航向)或邻近信标补一次观测。
多楼层共用一张底图的坑。为了省事把标准层平面复制多份、只改楼层标签,是验收阶段高频翻车点:同一 XY 在多个层都有合法图元,吸附结果在两层之间来回摇摆。正确做法是先由气压或信标给出层号,把候选图元限制在该层集合内,再在层内匹配;层号不确定时宁可把语义位置标成低置信,也不要随便挑一层。
平台侧怎么落。落到平台侧,某定位平台的楼层定位部署流程为五步——添加基准站 → 配置设备参数 → 现场部署验证 → 添加建筑与楼层 → 开启三维显示查看定位;其中配置设备参数需勾选「上报海平面基准大气压 P0」,现场部署验证要求基准站安置于室外露天、视野开阔、无遮挡的固定点位,设备首页海拔数值显示为绿色即表示数据上传正常;添加建筑与楼层时沿建筑外轮廓描点、按实际层高逐层添加、系统按层高自动生成各层海拔区间、填写地平海拔(首层地面海拔)并把地平层指定为首层。蓝牙信标以 MAC 地址登记(例如 ff:10:00:1b:9c:f4),终端开启信标扫描后定位方式变为信标定位;签到点支持地图坐标点、NFC 标签、信标、楼宇(可指定楼层)与电子围栏。实时状态用四色表示:灰色离线、绿色在线静止、蓝色在线运动、红色有未处理报警。报警均只会在平台显示,设备不会有反应;报警推送顺序为 web → 微信 → 短信 → 邮件(邮箱需客户定制),任一种成功即停止。监控数据基于监控对象(人员),修改绑定设备后原数据依然保留,未绑定监控对象的设备为库存设备、不记录数据。
验收口径。地图匹配的效果不能只看平均坐标误差,要统计语义正确率:在走廊、房间门口、电梯口、对称长廊、层间过渡带各布一批抽检位,逐点记录系统给出的「楼层 + 房间 + 区域」与真值是否一致,再按位置类型分组看混淆集中在哪。另有两项容易漏测:一是图变更后是否做了回归,二是解算层是否把置信度传到呈现层。前者防止旧图残留,后者决定前端能否把低置信结果画成虚线而不是一个笃定的红点。
成本与量级。地图匹配本身几乎不增加现场硬件,成本主要在图的生产与维护:竣工图转几何、房间属性录入、控制点测量、装修改造后的同步。并发解算量随人数与图元数增长,端侧做匹配可省回传、云侧做匹配便于统一更新图版本,取舍看现场网络与图变更频率。房间级语义正确率、时延与并发容量,都以厂商资料与现场抽检为准,我不确定跨厂商是否存在统一口径。
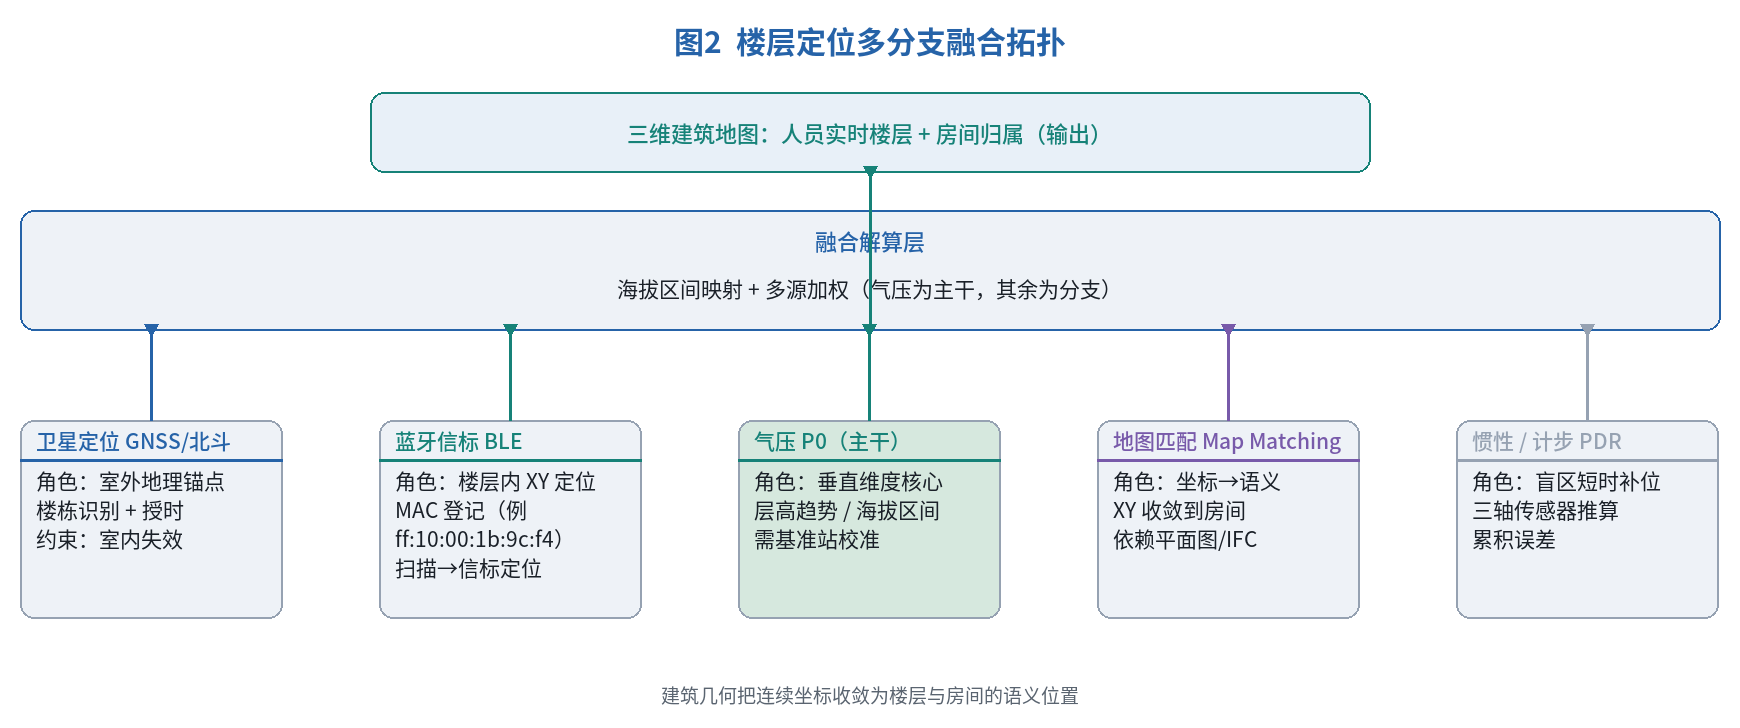
图2 楼层定位多分支融合拓扑:主干为气压海拔(层高趋势),卫星定位(室外锚点)、蓝牙信标(平面 XY)、地图匹配(坐标到语义房间)、惯性计步(盲区补位)作为分支汇入融合解算层,在三维建筑地图输出人员实时楼层与房间归属。
边框与容差怎么处理。吸附结果不该只有「命中 / 未命中」两种。房间多边形往内收一段缓冲带,坐标落在缓冲带里就标为「边界附近、低置信」,而不是急着判给其中一间;走廊中线段同理,端点附近留出容差。缓冲带宽度按现场坐标噪声定,太窄等于没设,太宽会让大量样本落到低置信区间,反而丢掉可用性。这条规则和后面的判层滞回是同一种工程直觉:连续量落成离散标签,中间地带要显式承认。
图数据的版本与回滚。平面图不该只存一份「当前有效」。房间编号调整、隔断拆除、病区临时封闭,都该作为带生效时间的图版本落库,解算按事件时间取对应版本。这么做有两个用处:一是装修改造期间新旧图可以并存,不必等停服切换;二是历史轨迹回放时能还原当时的房间语义,否则用今天的图去解释三个月前的轨迹,得到的房间名是错的。我不确定各平台是否都提供图版本能力,这部分以厂商资料为准。
与楼层停留统计的衔接。语义位置一旦稳定,楼层进出与停留统计就不再是靠坐标阈值猜的近似量,而是由房间归属与层号直接派生的事件。实现上要注意去重:人在门口附近来回走,吸附在走廊与房间之间摆几次,若每次都记一次进出,报表会被灌水。给进出事件加一个短确认窗,与判层滞回共用一套时序约束,比在报表层做事后清洗干净。
六、局限与边界:地图匹配不是测距,它不改变物理观测
地图匹配的前提是一张和现场一致的图。层高标错、房间合并拆改、门位变动而图没同步,匹配就跟着错;装修频繁的区域要有人负责维护图,否则语义位置逐渐失真。它不提供新观测,坐标本身漂到走廊外,匹配也只能把它吸到邻近合法图元,无法纠正物理误差。信息论上说得直白些:投影只会丢信息,不会生信息。
对称长廊、镜像楼层、上下同投影的中空结构,会让吸附出现几何上不可分辨的歧义;这类场景要么补一次观测,要么显式承认分不清。它也不解决层号:层仍靠气压或信标,地图匹配只在层内做 XY 到房间。把它当成楼层定位的独立方案来卖,验收时一定露馅。
还要把话说在前面:地图匹配缩短的是语义化时延、提高的是位置可读性,它改变不了事故是否发生,任何把系统能力表述成消除风险的说法都不成立。楼层定位无论哪一支,上限都不是算法精度,而是「模型与现场一致」这件平淡的事——平面图、建筑层高、基准站状态,哪一条和现场对不上,语义位置就会错。
七、结论:给集成商一条可执行的判断标准
回到开篇:平面坐标在走廊游动,地图匹配用建筑几何把它钉进房间。可落地的判断标准是:先确认现场有可对齐、可维护的平面图或 IFC 几何;有,就把它作为坐标到语义的后处理层,气压定层、信标或惯导给 XY、地图匹配收房间,并把置信度一路传到呈现层;图不可靠或频繁变动,优先补测距与图维护,别指望匹配能补物理误差。一句话收束:地图匹配不做测距,它做翻译,把坐标翻成人能读的楼层与房间。平面图精度、语义正确率与维护成本以厂商资料与现场抽检为准。
#人员定位系统 #楼层定位 #地图匹配 #BIM #室内定位 #物联网
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号