DeepSeek Harness 设了目标,agent 为什么不动?不是坏了,是没被授权继续跑
原创
DeepSeek Harness 设了目标,agent 为什么不动?不是坏了,是没被授权继续跑
原创
术哥
发布于 2026-09-12 10:09:39
发布于 2026-09-12 10:09:39
🚩 2026 年「术哥无界」系列实战文档 X 篇原创计划 第 204 篇,DeepSeek Harness最佳实战「2026」系列第 07 篇
大家好,欢迎来到 术哥无界 | ShugeX | 运维有术。
我是术哥,一名专注于 AI 编程、AI 智能体、Agent Skills、MCP、云原生、AIOps、Milvus 向量数据库的技术实践者与开源布道者!
Talk is cheap, let's explore。无界探索,有术而行。
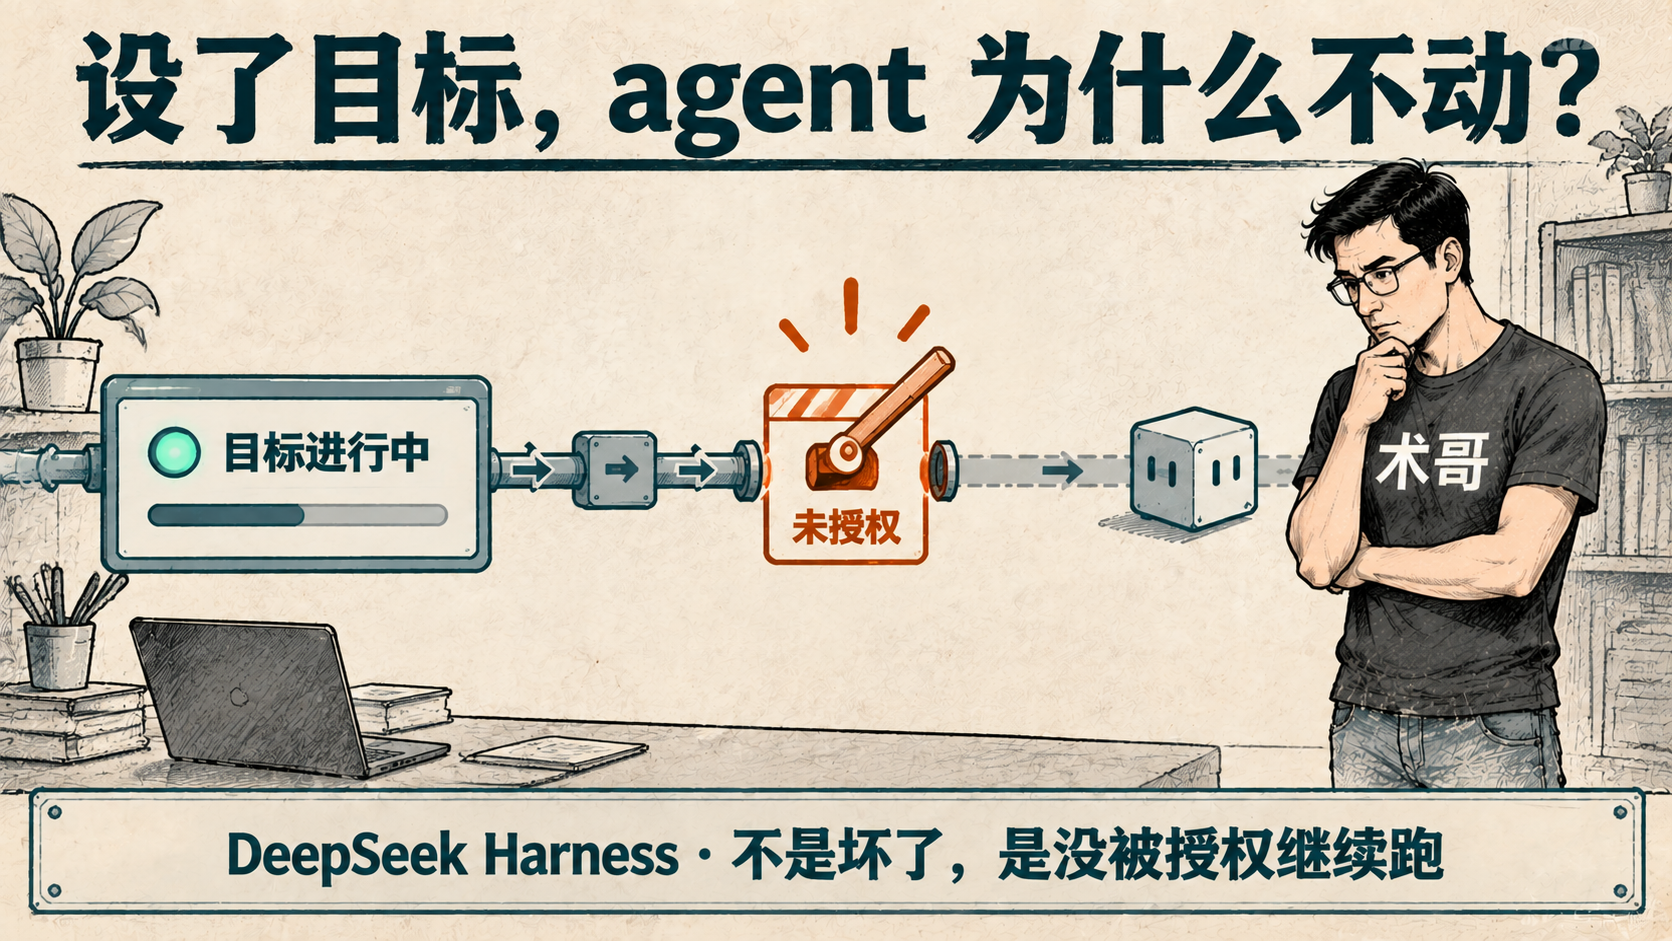
封面:DeepSeek Harness · 不是坏了,是没被授权继续跑
01 设了目标,agent 为什么不动?
你在 DSH 里给 agent 设了个目标,它跑了几轮,停了。你重启会话,目标还在(状态栏明明写着 active),agent 却一动不动。再重启一次,还是一样。
我翻源码(packages/goal)之前,会以为这是 bug。读完源码,确定不是 bug。
glossary.zh.md 里有一句话,是整个 Goal 机制的钥匙:“目标是一种状态,不是调度器,也不是一段独立对话;会话日志仍是其真源。”
翻译成白话:你设的“目标”不是一段会自己跑的程序,它只是一条被记录下来的状态;真正让 agent 干活的是另一个东西:调度器。在 DSH 里,调度器是一个独立的包,goal-round-driver,整个 goal 域里唯一“干活”的包。goal 包本身只存状态、不调度,文档里白纸黑字:“自动续行必须单独启用。”
这句话拆开,是两根正交的开关:
- 持久 phase:
active / paused / blocked / complete四态,写进会话日志,会一直活着; - 进程本地 activation:
armed / disarmed,只活在当前进程里,绝不持久化。
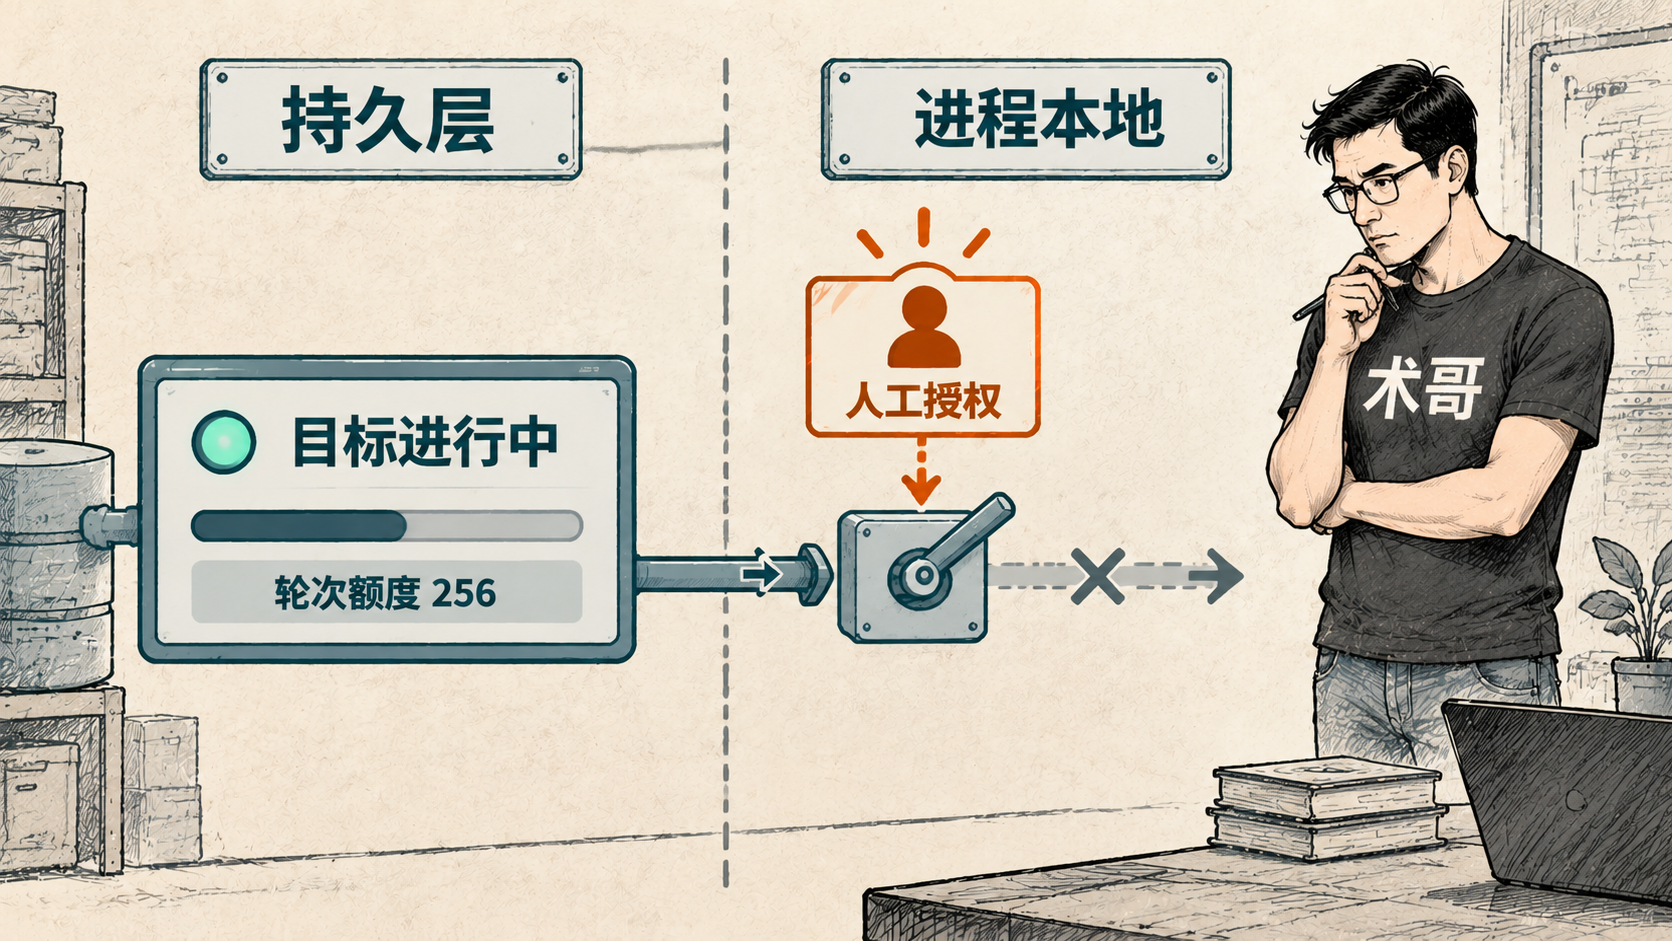
关键在这根 activation。源码里,任何会话开始(agent/session-start)一律执行 disarm(index.ts 第 255–257 行)。也就是说:只要你重启了会话(不管目标是 active 还是 paused),自动续行的权限都被清零。agent 不动,不是它坏了,是它没被授权继续跑。要重新跑起来,唯一路径是人类授权 resume(/goal resume,或模型工具 resume)。
这里有个很容易误读的地方:goal 的 create 源码上来就是 armed,看起来跟“自动续行必须单独启用”打架。不打架。因为 create 有个硬前提:当前轮次必须有直接的人类消息(requireDirectHuman)。create 的 armed,等于“人类显式创建即授权”:你亲手创建目标的那一刻,就是授权;而你重启会话,不是授权。
这个设计,我概括为:DSH 的 Goal 是安全优先于顺滑的。被否决的方案里就有一条,激活不持久化:宁可让你每次恢复后多按一次 resume,也绝不让 agent 在你看不见的地方自己续命。
02 DSH 到底怎么让 agent 持续干活?
02 DSH 到底怎么让 agent 持续干活?
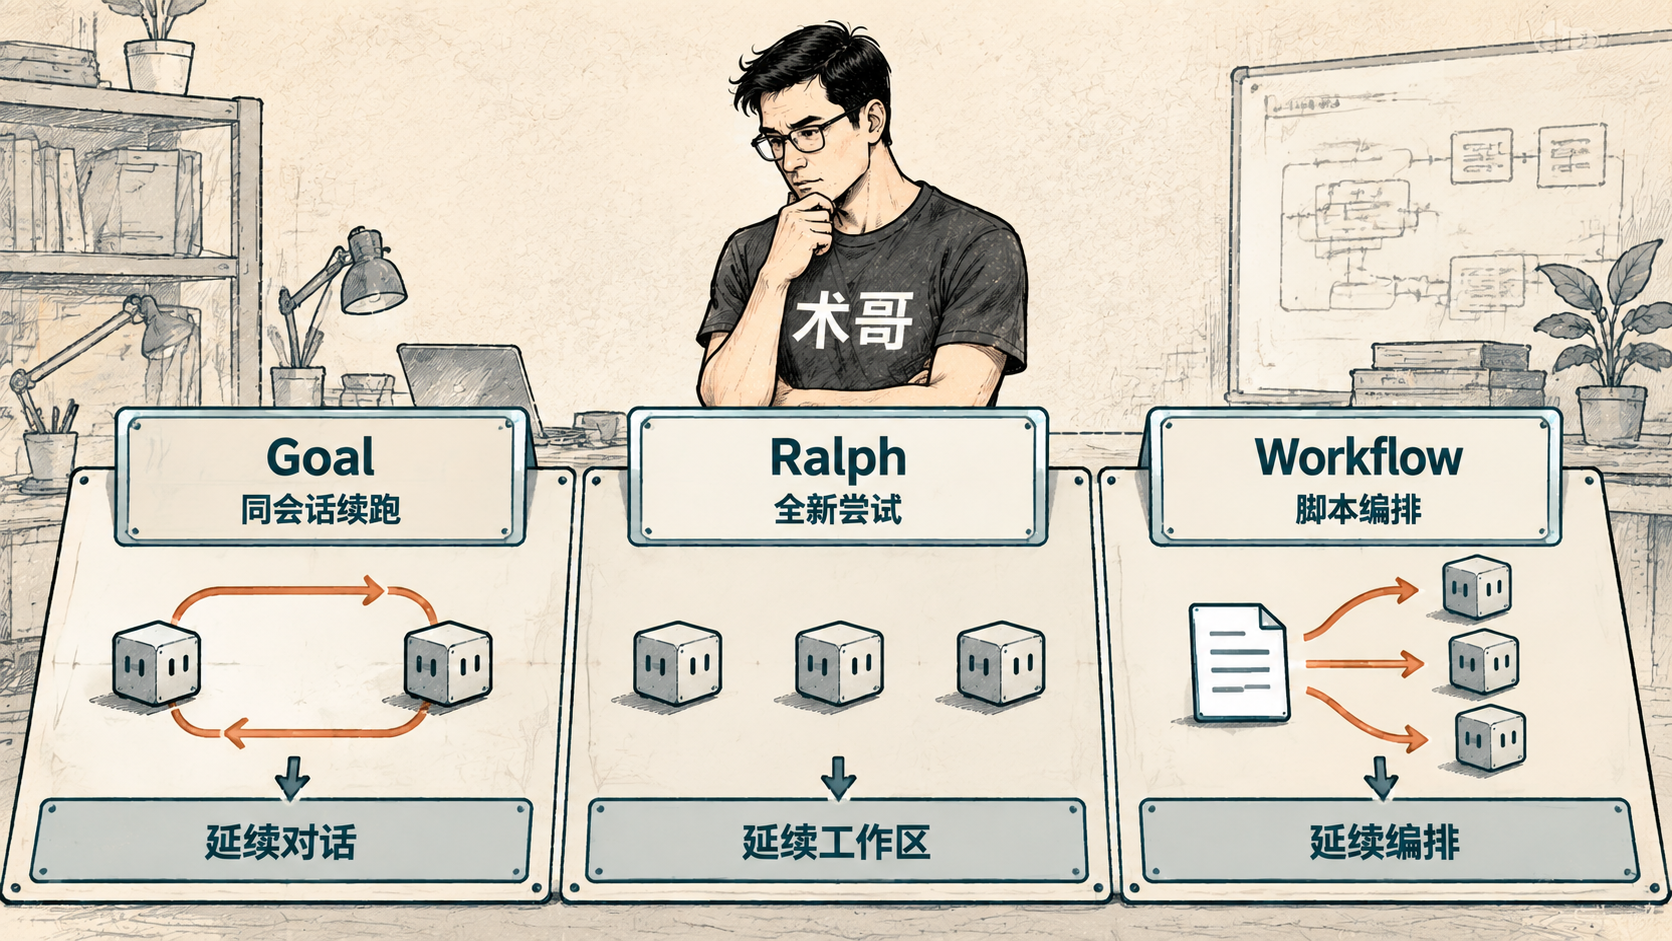
顺着这个疑问往下挖,会撞上 DSH 一个更大的姿态:它不做一个“万能续行器”,而是给持续干活准备了三套并列的机制。
- Goal:同一会话里续跑(刚说的那个);
- Ralph:全新尝试,把活交给一个不记得上次对话的新 agent 接着干;
- Workflow:脚本编排,模型写一段脚本,一次扇出几十上百个子 agent。
Goal(同会话续跑) | Ralph(全新尝试) | Workflow(脚本编排) | |
|---|---|---|---|
解决什么 | 目标别忘、会话别断、轮次有预算 | 上下文污染、agent 越做越糊涂 | 大扇出、多 agent 并行编排 |
怎么“续” | 同一会话内排下一个 Goal Round | 全新子会话,无对话种子,只给上一份有界报告 | 不“续”:脚本一次编排完 |
代价谁承担 | 人(恢复后须授权 resume) | 遗忘(未提交的推理消失) | 模型当脚本作者 + 每次运行付一个 worker 线程 |
读这张表能看出一件事:可以把这三套机制看成持续干活的三个正交问题:延续对话、延续工作区、延续编排。判据一句话:先问你想让什么活下来。对话记忆要活下来,用 Goal;工作区成果要活下来,用 Ralph;并行的编排结构要活下来,用 Workflow。看完这篇,你能回答什么时候用哪个。
三套机制,各拆一层。Goal 最细,因为它把续行的讲究全写进了代码。
03 Goal:同会话续跑,但每一步都要人兜底
03 Goal:同会话续跑,但每一步都要人兜底
先锚定共享术语。glossary 定义 Goal Round:“为当前目标接纳的一次续行周期。同会话驱动器将 Goal Round 具体化为一个由目标触发的轮次,其中可包含零个或多个步骤;同一会话中无关的人类轮次不消耗 Goal Round 上限。”注意两个词:同会话、人类轮次不算数。
Round 计数器归该策略所有,不统计会话里的每个轮次;这个“计数归属”的设定,Ralph 一节还会遇到第二次。
Goal 的状态机很简单:四态加七个动词(create/edit/pause/resume/complete/block/clear)。挑三个关键的说:
- pause:只有 active 能进 paused,同时激活 disarm,停了就是真停;
- block:只有 active 能进 blocked,阻塞原因写成一个稳定 code。任何停摆原因(预算耗尽、执行错误、要人输入)共用这一个 phase,不扩生命周期状态,“为什么停”交给 code 字段;
- resume:可以恢复 active/paused/blocked 三态,但耗尽了额度就拒绝。
真正干活的是 driver。它零配置:上限在 goal、阻塞阈值在 tool-goal,“在驱动器中重复任一数值都可能产生分歧策略”,所以这些数值不在 driver 里重复。driver 的调度链路一句话讲是先预留、后准入:
- agent 空闲、目标 active 且 armed、还有额度时,driver 预留下一个 Goal Round 编号,把带轮次信息的提示词排进会话队列;
- agent 真正要进入这一步时,再核对预留是否有效:claim 了、没被修订顶掉、内容一字不差;
- 被拦下的轮次(中途改了目标、预留过期)不消耗 Round 编号。
这条链的价值在防护:额度是硬的。默认 maxGoalRounds = 256,而且只计“已准入进入步骤的 goal 轮次”,不计量 token、货币、时间:人类消息不算,被 reject 的轮次不算。跑了很多轮、roundsStarted 却不大?很正常。我倾向于把它理解为“模型历史预算的代理量”。
会话日志是唯一真源。goal 的每次变更追加一条持久事件(goal/change),回放时严格校验:revision 连续、相位转换合法、轮次编号连续;任何一帧损坏,goal 访问整体拒绝,而不是跳过。这里藏着开头的伏笔:投影只反映持久 phase,activation 刻意不出现在投影里:“回放出 active”不等于“允许自动续行”。
还有一处不对称,最能看出这块设计的性格:模型不能 resume 一个 paused 的目标。工具层直接拒绝(错误码 GOAL_TOOL_RESUME_PAUSED,原文:“the model cannot resume a paused goal; the user must resume it”)。paused 只属于人的恢复路径。人可以直接 pause(仅当 goal 处于 active 态)或 clear(任意非 complete 当前 goal),且都不受“连续 3 轮”机械阈值约束;相比之下,模型自主收尾里的“报阻塞”则有机械下限:连续 3 轮之前,GOAL_TOOL_BLOCK_THRESHOLD 直接拒绝。
Goal 这一节的代价小结:它的续行完全建立在人授权上,恢复/fork 后要人 resume,paused 只能人恢复,异常不隐式重试(“暂时性的提供方与持久化失败……由用户授权 resume,而不会采用隐式重试策略”)。我把整套设计概括成一句话:安全优先于顺滑。
goal 域四包(goal / tool-goal / command-goal / goal-round-driver)当前都是 0.1.5-rc.2;Workflow 侧各包的版本号,这篇就不逐一标注了。
04 Ralph:续行,但忘掉一切重来
04 Ralph:续行,但忘掉一切重来
如果问题正好反过来呢?
Goal 的同会话续跑,隐含一个前提:agent 不能忘事,不能被自己的上下文污染。可现实里另一类问题恰恰相反:agent 越做越糊涂,几轮对话之后,它把上一轮的猜测当成了事实。这时候你想要的,是一个不记得上次对话的 agent。
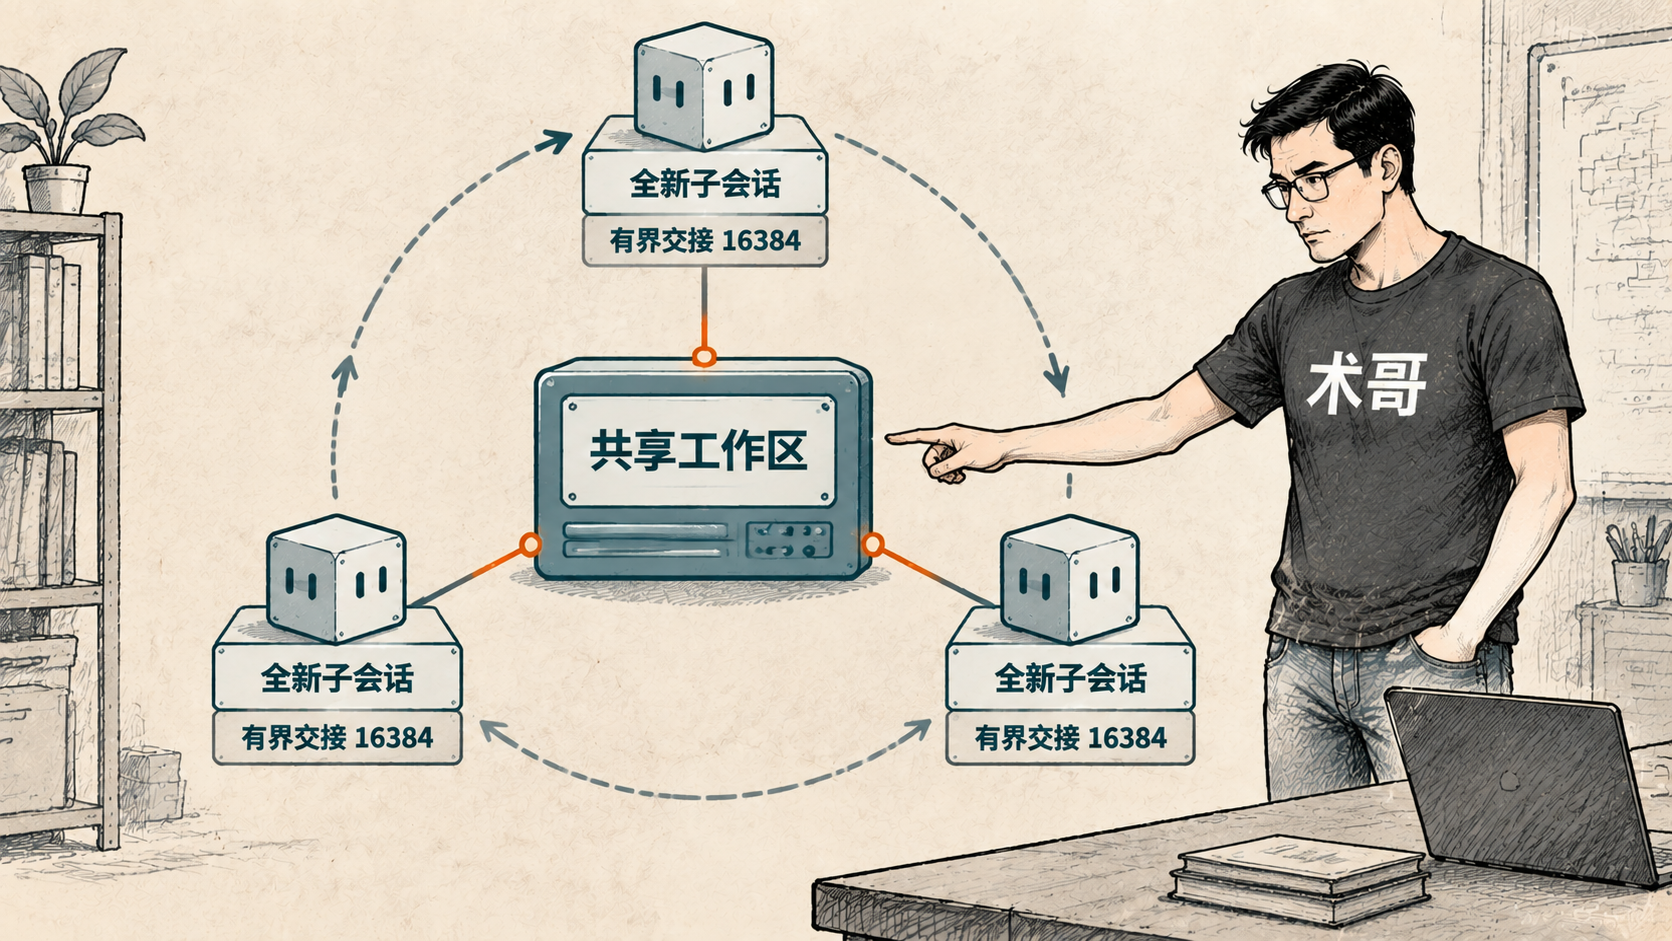
Ralph 就是干这个的。glossary 定义得很硬:Ralph Round 是“Ralph 循环中的一个全新子会话。子会话不接收父会话或此前子会话的对话种子”。
注意这与 Goal 是镜像关系:Goal Round 是同一会话里排下一轮,Ralph Round 是每轮一个全新子会话。每个 Round 的提示词自己就写着:“你收不到父对话、收不到先前子会话。”(译自 RALPH_SCRIPT 提示词原文)
那跨 Round 的东西怎么传?两样:共享工作区(长期记忆和真源,所有轮子共用);外加一份有界的 Ralph 交接,一份规范化报告,含状态、摘要、证据、后续步骤、阻塞说明,上限 16384 字符,五个字段全部必填、不许出现额外字段。glossary 有一句定权的话:它“补充共享工作区,而不取代工作区的权威地位”。
这里值得停下来看一个设计:Ralph 的循环不是模型写的,是部署方拥有的固定脚本(一段经 ctx.workflowEngine.start 提交、挂在 workflow 引擎上的脚本循环),glossary 特意称它为工具策略、而非通用工作流脚本功能。模型只提供客观数据(objective、maxRounds),改不了循环、改不了 schema、改不了提供方路由;工具文档明说,它“不会向 agent-loop 添加 Ralph 模式或全新 agent loop,同会话的 goal 领域也保持独立”。与普通 workflow 的差异,在脚本所有权(部署方 vs 模型)和子 agent 形态(每轮恰好一个全新子 agent、无扇出 vs 自由编排扇出)。
代价是什么?Ralph 的已知限制里有一句很坦率:“每个子 agent 结束后,未提交的对话推理都会消失。”完成和阻塞都是 worker 自己报的。渲染措辞都刻意用“自报”:“Ralph worker reported completion after N rounds.”没有独立评估器来验证“你真的完成了”。失败不重试:一轮子 agent 失败,直接返回失败轮次和上一份成功交接,到此为止。还只能前台跑:没有后台收集、没有检查点、没有恢复。
所以 Ralph 的续行逻辑是反直觉的:续行的是工作区,不是记忆。忘了上次说了什么,但上次做出来的东西还在工作区里;下一轮的全新 agent 对照工作区干活,上一份报告只是“仅供参考、以工作区为准”的交接。
一个数字:maxRounds 默认 256,而且 256 就是部署上限:它被直接塞进引擎的子 agent 总数闸(maxTotalAgents)里,模型传的值不能抬高它。有意思的是,Goal 的默认额度也是 256。两个数字分别来自两套机制的素材,“这 256 和那 256 是不是同一个预算哲学”——我倾向于认为这不是巧合,但素材里也明说了它可能是巧合。
05 Workflow:模型写脚本,脚本只编排
05 Workflow:模型写脚本,脚本只编排
再换个问题:如果这活天生就该并行扇出呢?几十个文件要审计、一个迁移要拆成一百个独立步骤,一轮轮续,反而低效。
Workflow 的姿态最激进:让模型自己写编排脚本。模型通过 workflow 工具,把一段纯 JS 脚本作为字符串提交上去,meta、args 是普通 JSON 数据。工具描述里写着它的场景:“对很多独立片段做扇出——审计大量文件、迁移、多角度研究、对发现的对抗式验证——你把编排写成脚本,而不是一轮轮委派。”(译自工具 DESCRIPTION)
这段脚本权力很大,边界也很硬:
- 引擎“绝不会通过对脚本文本求值来获取” meta/args:它们是数据,不是代码;
- 脚本里没有文件系统、没有网络、没有 timer、没有 Node.js API。能力约束那句原文是:“the agents do the work, the script only coordinates them”,干活的是 agent,脚本只做协调。
有一个细节特别能说明“源码比文档更诚实”:源码里专门加了一段检测,脚本正文如果以 export const meta 开头,直接报错并指出正确写法。注释原文:这是“模型最可能犯的写作错误”(the model's likeliest authoring slip)。模型一边当脚本作者,一边最可能把不该写进脚本的东西写进脚本:系统提前在那儿等着它。
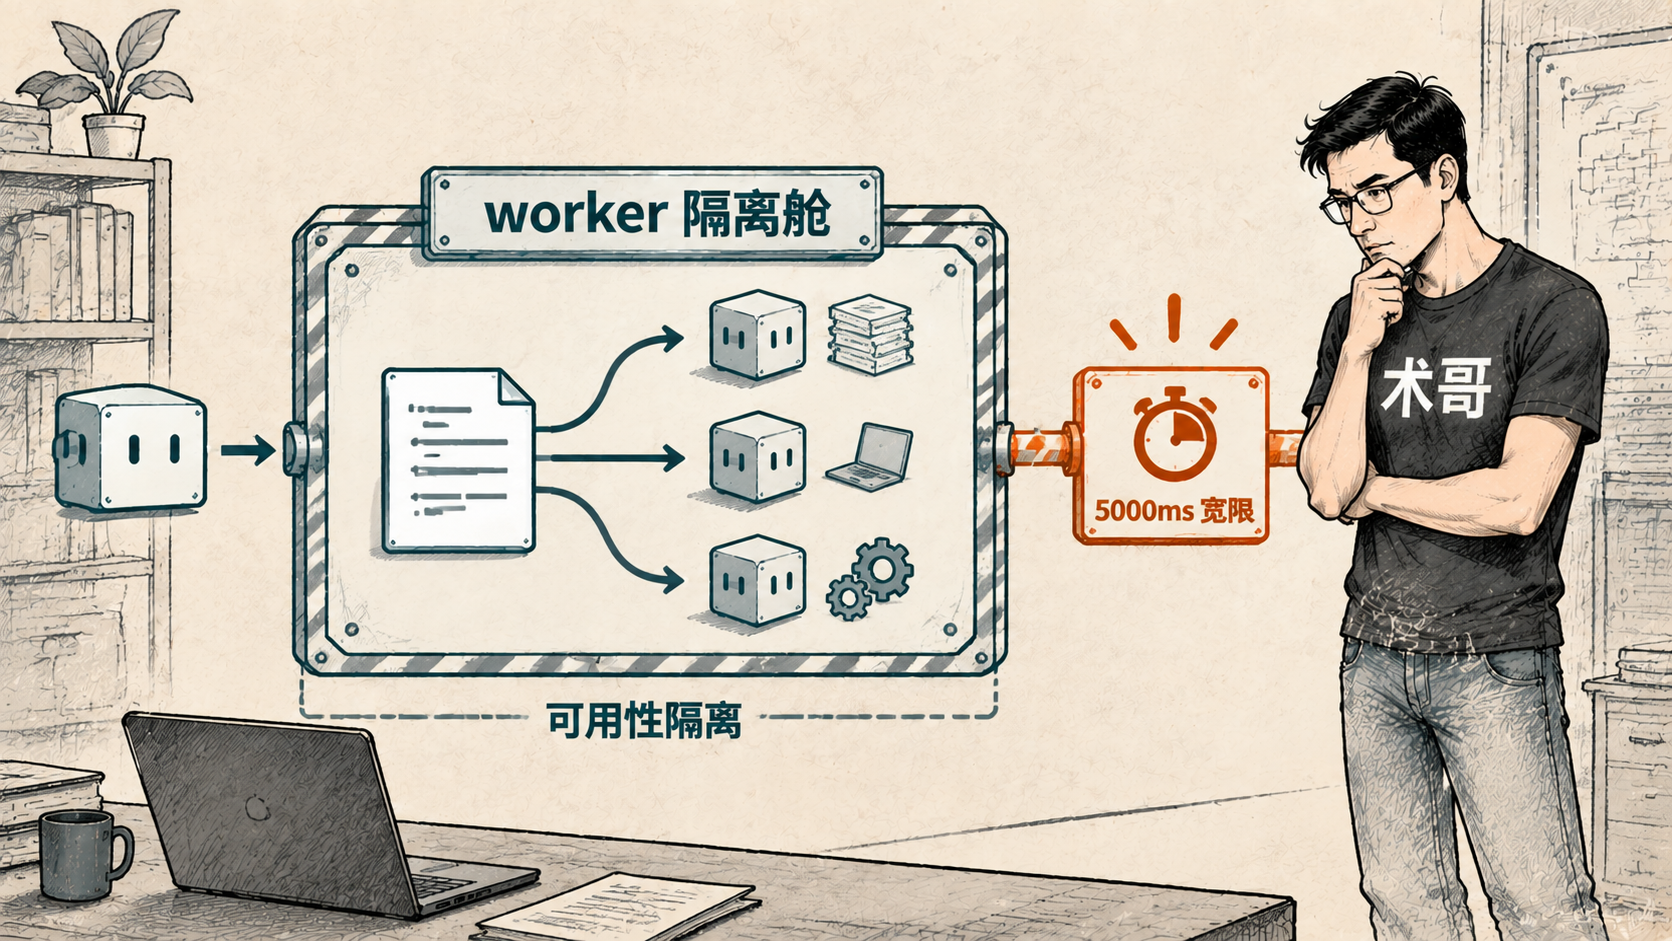
脚本被装进一个 worker_threads 隔离舱里跑。这里必须划清一个边界,因为几乎所有做 agent 框架的人都会想当然:这个隔离是可用性隔离,不是安全边界。 文档原话:“这种隔离可以限制可用性故障,但不是安全边界;真正不可信的脚本需要独立进程或容器。”
隔离舱的实际价值有两个:一是脚本死循环、同步自旋,不会卡住 harness(它在独立 worker 线程里烧自己的 CPU);二是脚本哪怕无视取消信号,若在宽限内不自行结算,则会在 disposeGraceMs(5000ms)后被无条件 worker.terminate() 终止,等待结果的调用方绝不会无限挂起。环境凭证过不去:worker 以清洗后的环境启动,env 里的凭据不会通过 process.env 跨界。一个失控的循环还有后备闸:单次运行子 agent 总数上限默认 1000,模型传的值只能调低、绝不能提高。
代价同样明确:“每次运行支付一个 worker thread”,没有连接池、没有预热、没有跨运行缓存。
也没有跨运行状态:仅前台、无检查点、无恢复,连发布给观察者的事件里都刻意不携带结果值。
同步拒绝与结果结算的分界线,就一个:run 是否已经存在。四类前置错误(meta 无效、脚本解析失败、提供方没注册、上限非法)在 worker 创建之前同步抛出;一旦 run 已经返回,之后所有失败都走 result.stopReason 结算(completed / cancelled / error),result 绝不无限挂起。引擎 start() 的 JSDoc 原话是:“Throws WorkflowError synchronously (META_INVALID for a malformed meta block, SCRIPT_PARSE for a body that does not compile) for a request that cannot begin; once a run is returned, every failure resolves through result.stopReason instead.”
Workflow 的“不续”姿态同样明确:工具阻塞父轮次直到整场工作流结算,模型只看到最终结果,“永远不会看到中间子 agent 消息”。
06 判据:先决定让什么活下来
三套机制拆完了,回到开头的判断:持续干活不是机制问题,是决策问题。决策的判据一句话:
你想让什么活下来?
- 对话记忆要延续:Goal。目标别忘、会话别断、轮次有预算,每一步由人兜底授权;
- 工作区成果要延续:Ralph。忘掉对话,只续成果,每轮全新视角;
- 并行的编排结构要延续:Workflow。脚本一次编排完,模型当作者,worker 当隔离舱。
反过来说,各机制有明确的别碰场景(证据都来自系统提示词和 README):
- Goal:paused 只能人恢复,模型 resume 会被拒(
GOAL_TOOL_RESUME_PAUSED),别指望模型自己把停掉的目标拉起来; - Ralph:需要连续推理、上下文依赖的活别用,无种子即无记忆,上一轮说过的话这一轮真的不存在;
- Workflow:一两项委派别用,系统提示词明说“For one or two delegations, prefer plain subagent calls”,为两件小事付一个 worker 线程不值得。
还有一个读者必然会问的排除项:plan/todo 是不是第四种续行机制?不是。 plan 是执行前的人类审批门,它只改变每次请求里带不带一段规划指令,批准后追加一条只读状态事件,不启动任何子 agent、不驱动任何循环、不创建任何 worker;todo 是进度可见性与并行纪律,整表替换、日志落盘,不驱动执行、不阻塞步骤。两者都不拥有继续干活的调度权。
最后落到架构。这三套机制在代码里是并列的独立插件:goal 域对 plan/todo 零引用(grep 证据);tool-ralph 文档明说“同会话的 goal 领域也保持独立”;goal-round-driver 明说“不做 Ralph 式独立尝试(该工作流属于单独的插件层)”。可以说,复杂度没有集中在一个单一调度器里,而是分摊在插件里,每个插件各自把边界写死。
文档里有一句系统的自白:“这种隔离可以限制可用性故障,但不是安全边界。”文档写得含蓄,源码很诚实。DSH 的三套持续干活机制也是这样:每一套都坦率地标好了自己的代价,没有一套假装自己能在无人看管的情况下一直干到完成。
好啦,谢谢你观看我的文章,如果喜欢可以点赞转发给需要的朋友,我们下一期再见!敬请期待!
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号