MIT、CSP、PP模式,贴合中的对比

一、PP 和 CSP 都是位置模式
两者都是目标位置控制,但同步机制和指令处理方式不同。
特性 | PP (Profile Position) | CSP (Cyclic Synchronous Position) |
|---|---|---|
指令方式 | 发送“目标位置+速度+加减速”的完整运动段,驱动器内部插补执行 | 每个总线周期(如1ms)发送一次绝对目标位置,驱动器严格跟随 |
同步性 | 异步:上位机发完指令后不管,驱动器按自己的节奏运动 | 同步:上位机与驱动器按总线时钟同步,每周期更新指令 |
实时位置更新 | 不支持。中途改变目标位置需要中断当前运动段,重新发送新段,会导致卡顿或报错 | 天然支持。每个周期都可以发送新目标位置,驱动器平滑过渡 |
典型应用 | 简单点到点运动,无高频轨迹变化 | 多轴联动轨迹跟踪、力控外环、机器人运动学实时控制 |
模式 | 致命缺陷 |
|---|---|
PP | 异步模式,一次只接受一个完整运动段(目标位置+速度+加减速)。无法接受高频(>100 Hz)的连续微小位置修正指令,会频繁中断/重启插补,导致抖动甚至驱动器报错。完全不能用于导纳外环。 |
PV | 虽可周期发送速度指令,但位置是开环的,完全依赖上位机积分。在实际接触中,零速附近的静摩擦和微小速度偏差会累积为位置漂移,无法保证法向贴合深度的恒定,极易造成接触力不稳定或工具滑脱。位置不可控,力控无保障。 |
导纳控制器以 1 kHz 的频率输出微小的末端位置修正量,经逆运动学转换为关节目标位置后,必须每毫秒更新一次指令。这要求驱动器能连续、平滑地跟踪一串高频变化的位置指令。
- CSP 就是为此设计的:每个周期发一个新目标,驱动器内部的位置环和速度环会保证平滑跟随。
- PP 不行:它每次都需要一个完整的“行程规划”,无法接受每毫秒一个变化的目标。如果强行每毫秒发一个新 PP 段,驱动器会反复启停插补,导致运动抖动甚至故障。
结论:不是所有位置模式都能做外环力控,只有支持周期同步位置的 CSP 或同等模式才行。
二、MIT 和 CSP对比
这是两个维度完全不同的模式:
- CSP:纯正的位置伺服,驱动器内部完成位置-速度-电流三环级联闭环,目标是让电机精确到达并保持指令位置,对力完全不管。
- MIT:关节阻抗控制,驱动器内部是电流(力矩)内环,外加一个由上位机给定的 PD 控制器(τ=Kpe+Kde˙+τff),直接输出力矩,位置是通过弹簧-阻尼特性间接维持的。
关键区别:
维度 | CSP | MIT |
|---|---|---|
内环 | 位置环(级联速度、电流环) | 力矩环 + 虚拟阻抗 |
位置跟踪原理 | 强制位置闭环,刚度极大 | 通过高 Kp模拟刚度,依赖于力矩控制精度 |
稳态位置精度 | 极高(通常有积分项消除静差) | 可能存在微小静差(纯PD无积分),需用前馈补偿摩擦/重力 |
柔顺性 | 无,完全刚性 | 可调,降低 Kp 即可柔顺,无需切换模式 |
实现复杂度 | 低,驱动器厂商预调好 | 中等,需整定每关节的 Kp,Kd和补偿 |
三、贴合场景方案
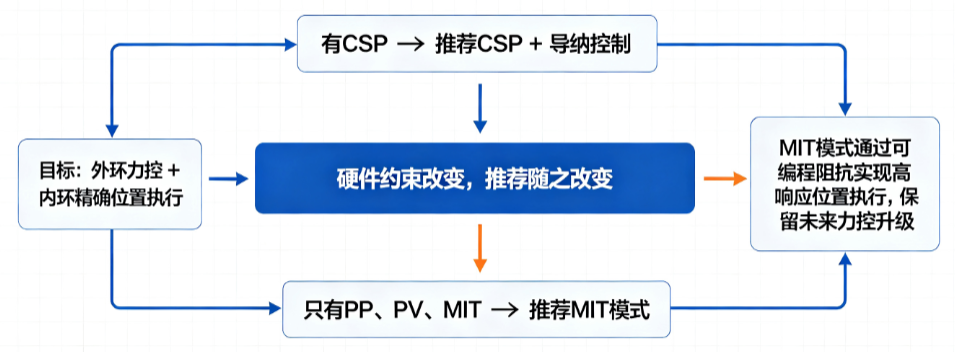
这完全基于硬件条件的约束
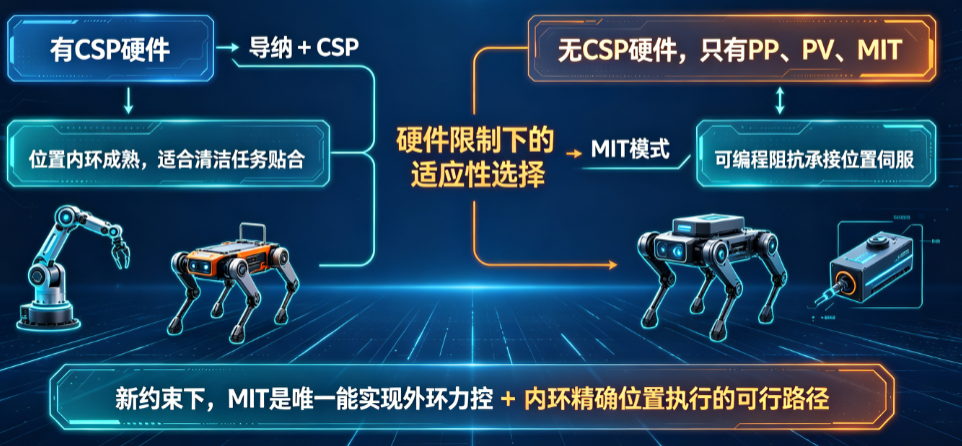
场景一:硬件同时支持 CSP 和 MIT
- 推荐 CSP。
- 理由:对于清洁的恒力贴合,采用的是导纳外环,只需要一个高精度、零静差、无需自己调参的位置执行内环。CSP 作为工业标准,出厂即用,位置跟踪刚度极高,能将导纳输出的位置修正完美执行。用 MIT 去模拟位置环,既要调参,又有潜在静差,属于自找麻烦。此时,MIT 的柔顺能力用不上,反而是累赘。
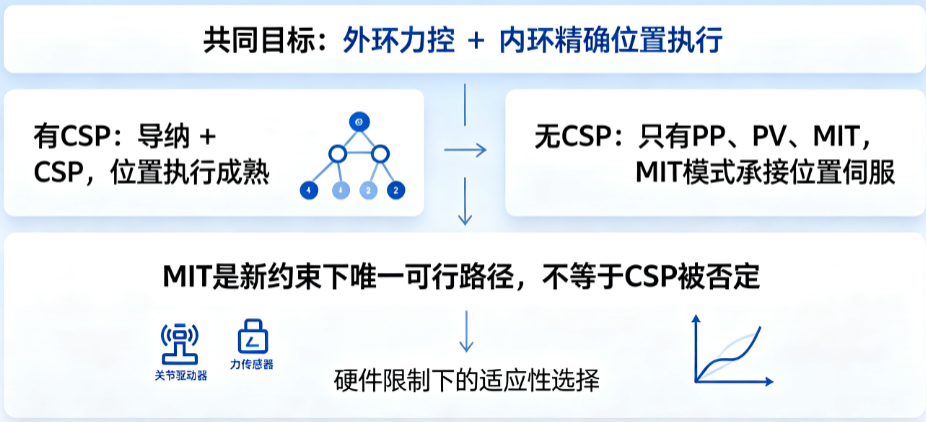
场景二:硬件只有 PP、PV、MIT,没有 CSP
- PP 和 PV 都无法胜任实时位置跟踪,MIT 成为唯一可行的位置内环替代。
- 推荐 MIT(高刚度虚拟位置模式)。
- 理由:MIT 通过设置很高的 Kp,Kd,可以逼近 CSP 的位置伺服性能,满足导纳外环对位置内环的需求。虽然调试稍复杂,但它是唯一能跑通整个架构的模式,并且它附赠的关节柔顺能力,在非贴合阶段(如区域切换、碰撞保护)还能带来额外好处。
总结:
- 有 CSP 时:CSP 是最优解,因为简单、可靠、性能好。
- 无 CSP 时:MIT 是最优妥协解,因为它能通过参数设置模拟 CSP 的位置跟踪能力,而 PP 和 PV 连模拟都做不到。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-07,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号