机械臂工具坐标系,旋转矩阵含义解释

从末端坐标系到基座坐标系的旋转矩阵,就是把一个在末端坐标系中表示的向量,变换到基座坐标系中。
1. 矩阵数值含义
假设:
- 基座坐标系三个轴:

- 末端坐标系三个轴:

旋转矩阵:
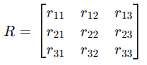
其中每个元素:

也就是基座第 i 个轴和末端第 j个轴之间的方向余弦。
2. 列含义
列向量是末端坐标系的轴在基座坐标系中的表示。
即:
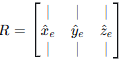
注意:这里的

都是用基座坐标表示的,每一列是末端坐标系的坐标轴在基座坐标系中的方向,比如第三列就是末端 z 轴在基座坐标系中的方向向量。
所以:
- 第 1 列:末端 X 轴在基座坐标系中的方向
- 第 2 列:末端 Y 轴在基座坐标系中的方向
- 第 3 列:末端 Z 轴在基座坐标系中的方向
例如,如果第 3 列是:

就说明末端 Z 轴正好沿着基座 Z 轴方向。如果想得到工具坐标系下的 z 轴方向在基座中的表示,直接取第三列即可。
3. 行含义
行向量是基座坐标系的轴在末端坐标系中的表示。
即:
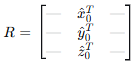
这里每一行表示基座某个轴在末端坐标系中的分量。
所以:
- 第 1 行:基座 X 轴在末端坐标系中的表示
- 第 2 行:基座 Y 轴在末端坐标系中的表示
- 第 3 行:基座 Z 轴在末端坐标系中的表示
4. 坐标变换关系
如果末端坐标系中有一个点或向量 p_e,那么它在基座坐标系中为:

其中 tt 是 SE3 中的平移部分,表示末端坐标系原点在基座坐标系中的位置。
反向变换为:
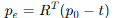
因为旋转矩阵是正交矩阵:

5. 矩阵示例
如果末端坐标系只是绕基座 Z 轴旋转了角度 θ ,那么旋转矩阵为:
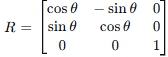
此时:
- 第 1 列是:

它是末端 X 轴在基座中的方向。
- 第 1 行是:
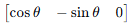
它是基座 X 轴在末端坐标系中的表示。
6. Pinocchio 中常见读取方式
import pinocchio as pin

# 读取某个关节或末端 frame 相对于基座的位姿
M = data.oMi[joint_id]      # 关节坐标系
# 或
M = data.oMf[frame_id]      # 末端 frame 坐标系

R = M.rotation     # Python 绑定中通常是属性;部分版本可能用 M.rotation()
t = M.translation

# 将末端坐标系中的点变换到基座坐标系
p_base = R @ p_end + t- 列:末端轴在基座下的方向
- 行:基座轴在末端下的方向
R的物理意义:把末端坐标旋转变到基座坐标,表示“末端坐标系 → 基座坐标系”的旋转矩阵。
6. 举个例子
求解:如果要读取重力在末端坐标系下,对末端的正压力投影。
设:末端坐标系下,垂直于末端平面的正压力方向是 末端 z 轴
重力在基座下是 [0,0,−9.81],末端 z 轴在基座下的变换就是 R 的第三列,那么重力在末端 z 轴上的投影就是 gbase 和 R 第三列的点积
方法一:把末端法线变换到基座,再与重力点积
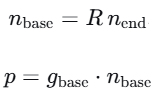
如果 n_end=[0,0,1],则 n_base 就是 R 的第三列,于是:p=gbase⋅(R 的第三列)
方法二:把重力变换到末端坐标系,再取 z 分量
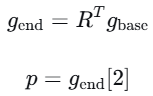
这两种方法在数学上是完全等价的,因为:
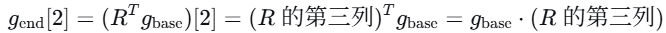
- 如果要把末端法线变到基座:用 R左乘 n_end。
如果要把基座重力变到末端:用 R^T左乘 g_base
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-16,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号