动态向量场路径规划算法

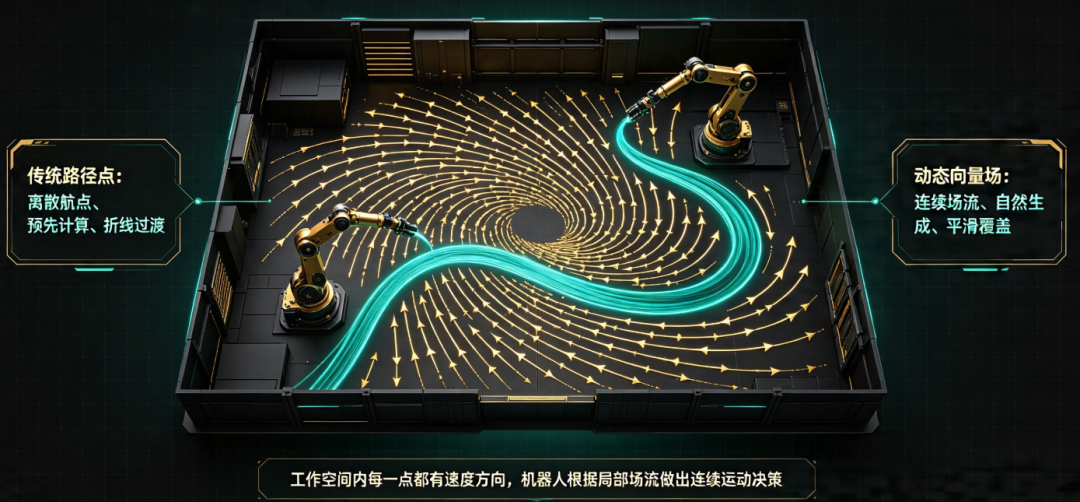
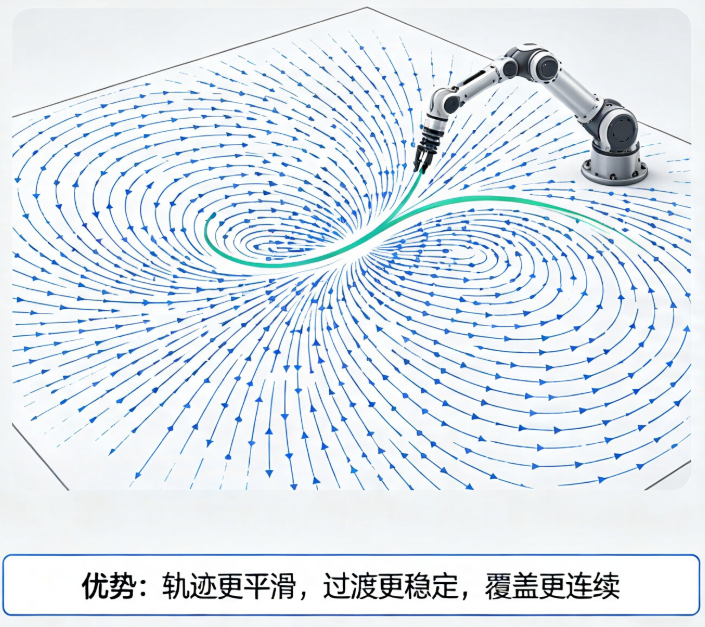
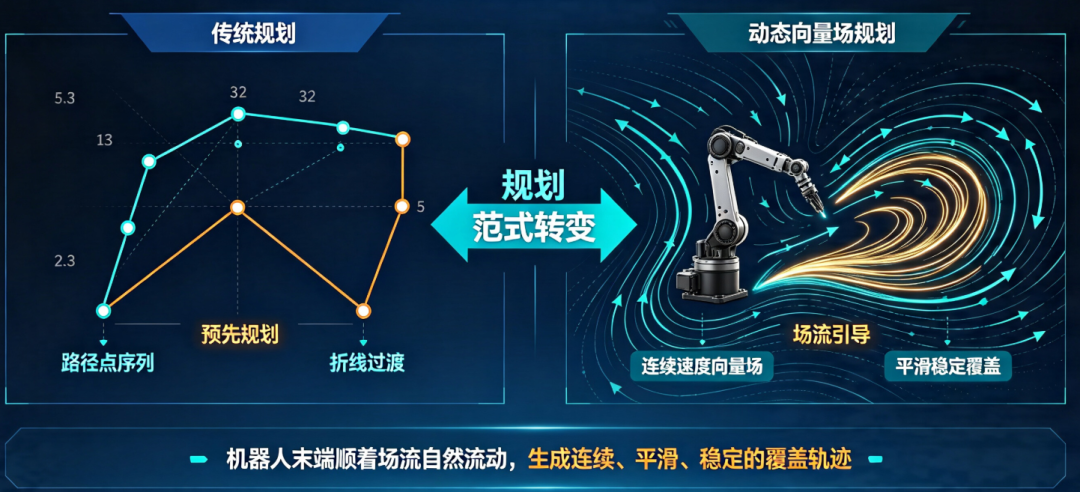
动态向量场轨迹生成,是一种完全不同传统规划的方法,不预先计算一系列路径点,而是在整个工作空间定义一个连续的速度向量场,让机器人末端顺着场流自然流动,生成平滑、稳定的覆盖轨迹。
一、核心原理
1. 概念解释 想象在工作空间中,每一个点都关联一个速度向量,如果把所有点的速度向量画出来,就形成了一个速度场,就像气象图上的风向图。当机械臂末端进入这个场,它就会像一片被水流携带的树叶,沿着场的方向自动运动。
2. 数学模型 一个动态系统可以简单表示为:
x˙=f(x)
其中:
- x 是末端工具的当前位置(三维空间坐标)。
- x˙ 是该点的期望速度向量。
- f(x)是向量场函数,定义了空间中每一点的速度。
执行时,每个控制周期:
- 根据当前工具位置 x计算期望速度 x˙。
- 将该速度指令转换为关节速度,驱动机械臂运动。
- 工具到达新位置 x+x˙Δt,循环往复。
3. 关键特性
- 轨迹在线生成:无需预存路径,轨迹是实时“流”出来的。
- 平滑连续:只要 f 是光滑函数,生成的轨迹自然平滑。
- 天然鲁棒:即使工具受外力偏离理论路径,场会立刻将它“拉回”正确的流动方向,不需重新规划。
- 易于组合:不同任务(覆盖、避障、趋向目标)可设计不同的子向量场,然后加权叠加。
二、极限环吸引子
这是实现重复性、周期性轨迹的核心工具,尤其适合内壁的螺旋式清洁。
1.概念解释 一个闭合的、孤立的周期轨道,周围的轨迹都会收敛到这个环上,无论从环内还是环外出发,最终都会绕圈稳定运行。
2. 构造一个绕圆柱的极限环 目标:让工具绕中心轴(Z轴)做半径为 R 的螺旋运动。
- 定义系统状态:在柱坐标系下,描述工具位置 (r,θ,z)。
- 设计径向动态:让半径收敛到目标值 R
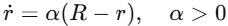
若 r<R,r˙ 为正,工具向外移动;若 r>R,r˙ 为负,工具向内移动,最终稳定在 r=R 上。
- 设计角度动态:设置恒定角速度, θ˙=ω
- 设计高度动态:设置恒定下降速度, z˙=vz
组合起来,在笛卡尔坐标系中的向量场为:
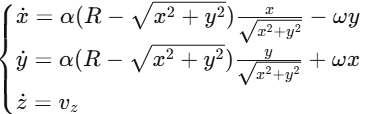
这个场会使工具无论从哪里开始,都会被吸引到一个半径为 R的圆柱面上,并绕其做稳定的螺旋下降运动。
三、清洁步骤
1. 场函数设计:
示例A:内壁清洁场(极限环螺旋)
- 目标:形成稳定螺旋,覆盖内壁。
- 场分解:
- 吸引子:r˙=α(R_est−r),将工具拉向预估的曲面半径。
- 旋转项:θ˙=ω,驱动绕中心轴旋转。
- 下降项:z˙=v_z,控制清洁覆盖高度。
- 安全排斥(可选):若探测到过近障碍,加入一个反向速度场 x˙_rep。
- 合成:将所有项向量求和得到最终 x˙。
示例B:座圈清洁场(弓字形)
- 目标:形成平面往复扫描。
- 场分解:
- 主方向切换:定义一条“引导线”(座圈长轴),工具被吸引到该线上,并沿线移动。
- 横向偏移:到达边界后,横向跳跃一个行距,反向引导。
- 可用两个一维极限环或分段的吸引场实现。
2. 参数在线粗估计(与场x`函数关联)
在执行前,通过粗感知获得场函数的关键参数:
- 内壁:中心轴 (P0,a),半径 R,速度 ω,v_z,引力强度 α。
- 座圈:平面方程,边界角点,扫描速度。 这些参数直接注入到向量场的公式中,使其适配。
3. 伪代码流程:
# 设置场参数
R = estimate_radius()      # 通过基座相机或触觉探测
center = estimate_center()
alpha, omega, v_z = set_dynamics_params()

# 控制循环
while cleaning:
    x_current = get_tool_position()
    r = distance_to_axis(x_current, center)
    # 计算速度场
    dx_attract = alpha * (R - r) * radial_direction(x_current, center)
    dx_rotate = omega * tangential_direction(x_current, center)
    dx_z = v_z * z_axis
    dx_des = dx_attract + dx_rotate + dx_z

    # 力控修正(将力误差转换为速度修正量)
    F_err = F_des - F_contact
    dx_admittance = AdmittanceControl(F_err)   # 这是导纳输出的末端速度

    # 最终指令速度
    dx_cmd = dx_des + dx_admittance

    # 通过逆雅可比变换为关节速度并发送
    joint_vel = pinv(jacobian) * dx_cmd
    send_joint_velocity(joint_vel)
4. 粗补偿与场更新
- 半径 R 的动态更新:如果导纳控制器的平均径向修正持续偏正(工具一直在向外压),可缓慢增大 R,反之减小。
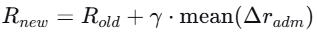
- 中心轴微调:类似地,可根据长期侧向力偏差缓慢平移中心点。
四、方案优势
- 极度简化路径规划:无需复杂的全覆盖算法,清洁轨迹由场的动力学自然生成。
- 在线适应性强:对初始定位误差、型号差异有很强的容忍度,场会主动将工具“拉”向正确的覆盖模式。
- 与控制无缝结合:向量场输出的速度指令,可直接与导纳控制器的力反馈速度指令线性叠加,框架极其优雅。
- 代码实现清晰:核心只是一个函数,输入位置,输出速度,易于调试和扩展。
这个方案可以让清洁轨迹规划部分,变成一个高度智能、自适应且鲁棒的运动行为生成器。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-19,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号