机器人的“大脑”该放在哪:端侧算力的三道硬约束
原创
机器人的“大脑”该放在哪:端侧算力的三道硬约束
原创
用户8690294
发布于 2026-11-14 23:19:02
发布于 2026-11-14 23:19:02
不是把服务器塞进机身,而是同时满足实时、功耗与温度
今年最忙的两个词,一个是“大模型”,一个是“具身智能”。前者负责想,后者负责动。可两者真正结合时会撞上一个很现实的问题:机器人的身体里,放得下那颗会思考的“大脑”吗?
云端当然能算。但机器狗跑进变电站、无人车开进隧道、机械臂上产线,网络不一定在,时延不一定给。于是算力必须往设备里塞——而且要小、要省电、要抗造。
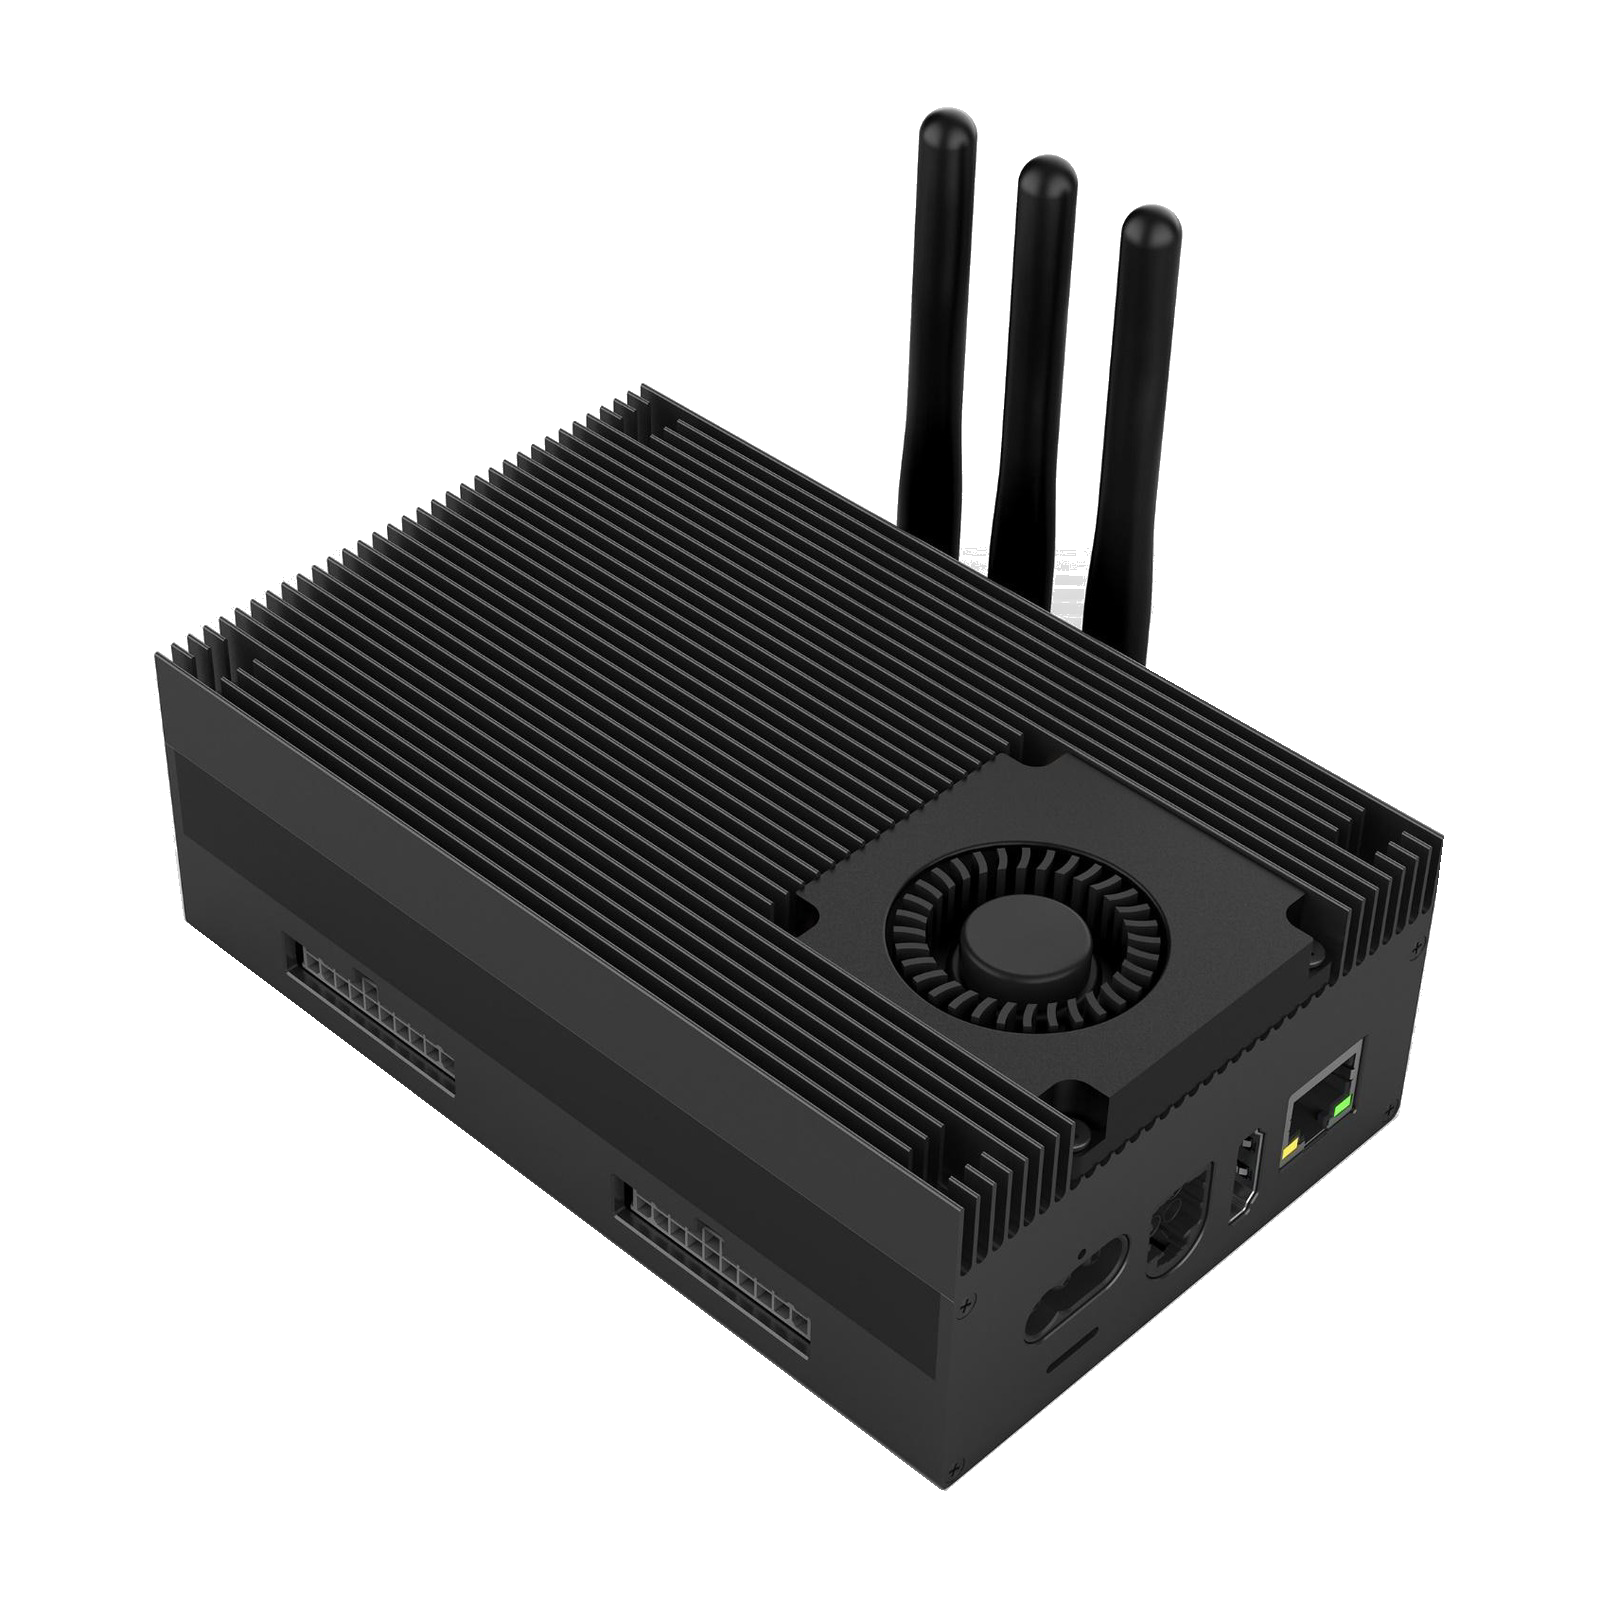
▲ 掌上级具身控制器:全铝鳍片机身,天线与接口集中在后侧
01 先把算力分三层
讨论端侧算力之前,值得先把“算力放哪儿”这件事拆开。工程上通常分三层:
· 云:训练、长尾场景、复杂规划,追求上限,不计较毫秒
· 边缘:多机协同、局部地图、区域调度,兼顾带宽与响应
· 本体:实时控制、避障、视觉跟随,只认确定性和稳定性
越靠近本体,约束越硬。云端可以靠堆卡解决性能问题,本体不行——它的天花板由体积、功耗、散热和实时性共同决定。
02 第一道约束:实时性不是“快”,是“准点”
做过运动控制的人都知道,控制周期是毫秒级的。一个 1kHz 的伺服环路,每 1 毫秒就要算一次;晚到 5 毫秒,轨迹就已经偏了。
问题在于,通用 Linux 不是实时系统。调度抖动、中断延迟、内存回收,任何一项都可能让一帧控制指令迟到几十毫秒。工程上的标准解法是分层:Linux 负责规划、视觉、人机交互,实时任务下沉到独立 MCU,再加一颗硬件看门狗兜底。这也是为什么很多控制器的主板上,除了主 SoC,还会单独放一颗单片机——它不是冗余,是必需。
总线同样关键。CAN 在 1Mbps 下每帧只有几十字节有效载荷,挂十几个关节就开始吃紧;CAN-FD 把数据段提到 5Mbps 以上,帧长也放大到 64 字节,才谈得上带多关节、高刷新。再往上走是 EtherCAT 一类的实时以太网,但对走线和从站成本要求更高。
03 第二道约束:几十瓦的预算,怎么花
移动机器人大多靠电池。整机功率预算往往只有一两百瓦,要分给驱动、计算、传感器和通信。留给控制器的,通常就是几十瓦——45W 是一个常见的量级。
这个量级有个尴尬之处:纯被动散热压不住,加风扇又怕进灰、怕噪音、怕寿命。于是常见方案是铝挤鳍片加一颗涡轮风扇,靠风道设计把热量从侧面带走,同时把整机做成无孔或少孔结构,兼顾防护。
温度指标也反映了使用场景。消费电子标 0~40℃,工业与车载设备通常要 -20~60℃ 起步,还要过静电与电源浪涌的摸底测试。这些参数不出现在宣传页上,但决定了设备能不能真的装到户外设备舱里。
04 第三道约束:接口决定它能不能“接上身体”
具身设备最容易被低估的,是接口。工业现场没有“插个 USB 就行”这回事:
· 视觉:车载级 GMSL 摄像头一根线缆同时传视频、供电和控制,抗干扰强、线束短,但需要专门的解串芯片
· 运动:CAN、CAN-FD、RS485、RS232 各有各的生态,转换板越多,故障点越多
· 感知:IMU 要 6 轴加速度计加陀螺,再加地磁做航向;精度和零偏稳定性比量程更重要
· 定位:多模 GNSS 在室外够用,进室内就要靠视觉或激光
· 网络:多网口做内外网隔离,在工业现场几乎是硬需求
比接口数量更难的,是时间同步。多传感器融合要求摄像头、IMU、轮速的时间戳对齐,差几毫秒,标定就会漂。所以真正成熟的控制器,会在硬件层做触发与授时,而不是让软件去打补丁。
05 一种被验证过的形态
把上面三道约束叠在一起,会得到一个很窄的设计空间。这两年市面上陆续出现了一些掌上大小的具身控制器:体积不到 1.5 升,整机功耗 45W 量级,主控用八核 ARM 平台,算力通过可插拔模块扩展,实时总线从侧面的排母引出。
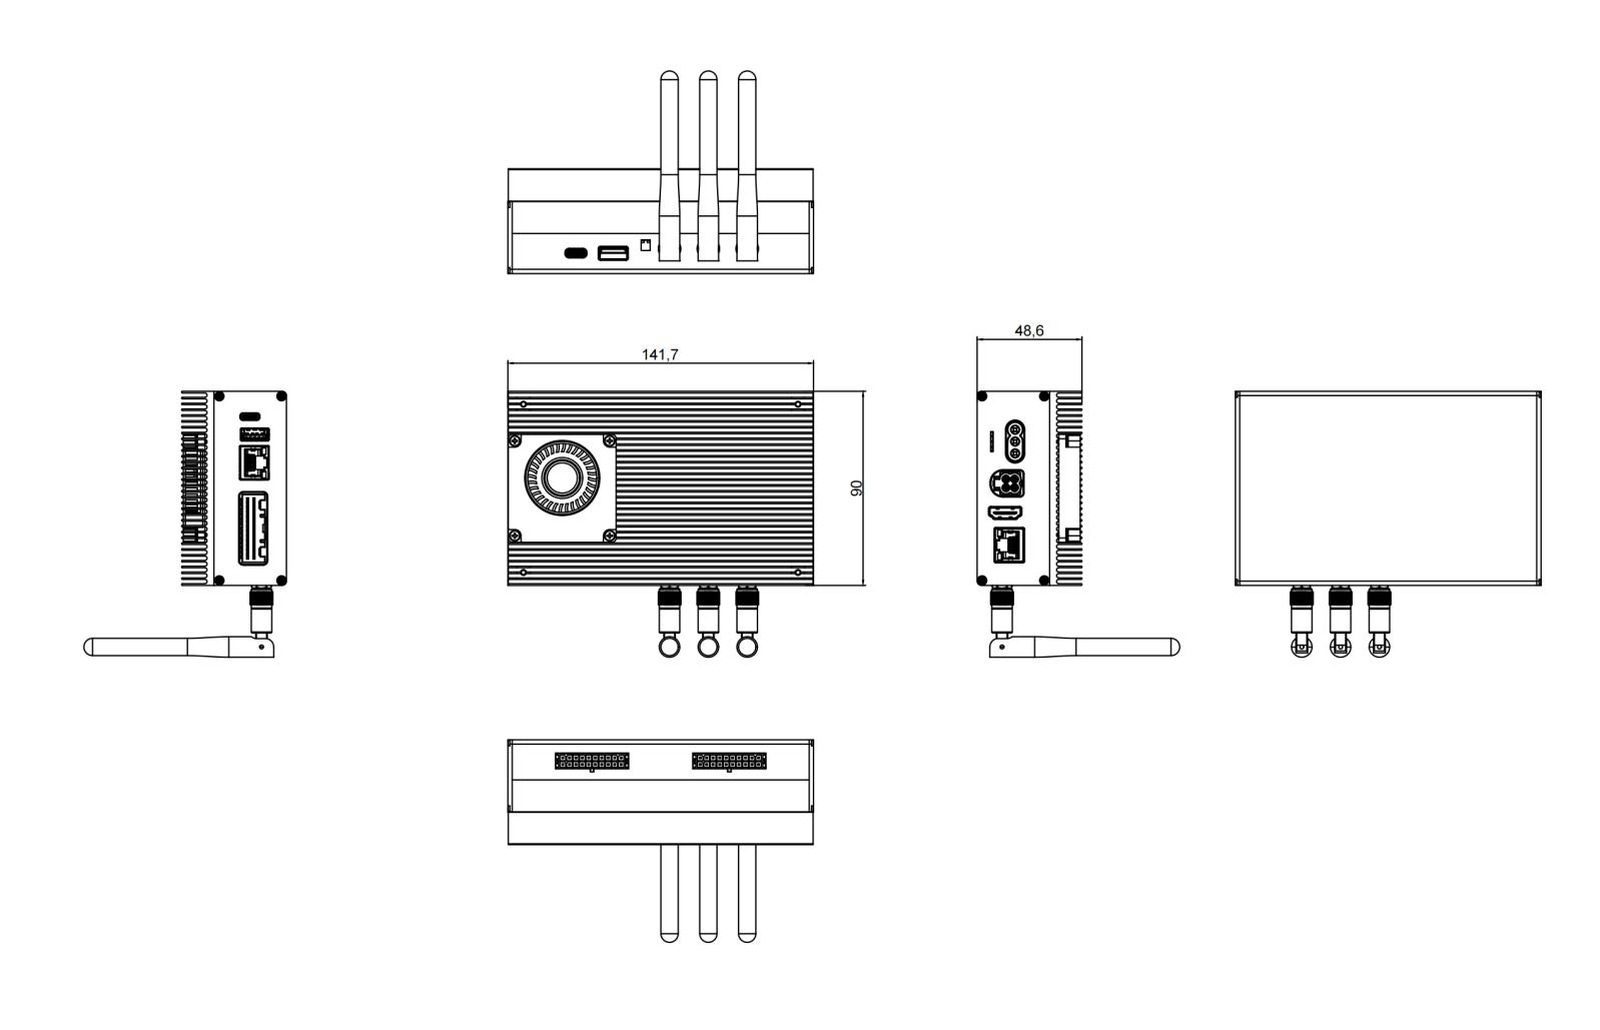
▲ 六视图尺寸图纸:机身主体长约 141.7mm,宽 90mm,高 48.6mm
这种设计思路值得关注的地方不在参数,而在两件事:
一是算力与结构解耦。同一套机械结构和软件栈,低配做视觉检测,高配跑多模态模型,整机厂不必为每一档算力重新开模。在模型一年一迭代的当下,这一点比多几 TOPS 更有意义。
二是把系统边界划清楚。主 SoC 管通用计算,独立 MCU 管实时控制,看门狗兜底——这套分工看起来保守,却是工业设备能长期稳定运行的前提。
06 算力档位到底怎么选
如果把端侧负载粗分三档,选型逻辑其实不复杂:
· 轻量视觉:目标检测、瑕疵识别、二维码与姿态,20 TOPS 级别够用
· 多路视频解析:4~8 路 1080p 同时解码加推理,叠加 OCR,70 TOPS 级别更稳
· 大模型交互:30B~70B 级别的语言或多模态模型,需要 160 TOPS 级别算力,且内存要在 24GB 以上
需要提醒的是,“能跑”和“实时跑”是两件事。同一个模型,量化精度、上下文长度、并发路数一变,帧率能掉一个数量级。规格书上的算力是上限,实际体验要看实测。
07 三个常见误区
第一,把 TOPS 当唯一指标。算力是峰值,访存带宽和算子效率才决定实际吞吐。同样标称算力,不同架构跑同一个模型,速度可以差好几倍。
第二,忽略软件生态的迁移成本。ROS 2 支持比参数表重要得多——它意味着现有算法能迁过来,而不是从零重写。国产算力平台的软件栈迭代很快,算子覆盖和框架适配要预留时间。
第三,把消费级方案直接搬到工业现场。风扇寿命、宽温、静电、振动,这四项在实验室里测不出来,到了现场就是批量故障。
08 结语:这是一道组合题
“具身智能”听起来是算法的事,落到工程上其实是接口、功耗、尺寸、温度的组合题。谁能把这几件事同时做到,谁才谈得上让机器真正“长脑子”。
至于大脑放在身上还是放在云端,我的看法是分层:本体负责确定性和实时,云端负责上限和长尾。两者不是替代关系,是分工关系。
你觉得机器人该把大脑放在身上,还是放在云端?如果给你一台这样的控制器,你会先让它干什么?评论区聊聊。
(本文为技术观察,不构成采购建议;参数与性能以厂商公开资料为准,文中配图为产品渲染图与结构图纸。)
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号