PCBRouteAgent:当 LLM 智能体坐上 PCB 布线工程师的工位
原创
PCBRouteAgent:当 LLM 智能体坐上 PCB 布线工程师的工位
原创
AI小怪兽
发布于 2026-11-19 14:00:16
发布于 2026-11-19 14:00:16
论文解读 | PCBRouteAgent:当 LLM 智能体坐上 PCB 布线工程师的工位
论文:PCBRouteAgent: How Close Are LLM Agents to Becoming PCB Routing Engineers?
题目译名:《PCBRouteAgent:LLM 智能体离成为 PCB 布线工程师还有多远?》
作者:Yue Zhang∗¹, Jilei Sun∗¹, Liqiang Jing∗†¹, Yijie Wei‡², Ruohan Yang³(¹ 德克萨斯大学达拉斯分校,² 德州仪器公司,³ 爱荷华州立大学;∗ 同等贡献,† 通讯作者,‡ 工作于德州仪器任职之外完成)
领域/时间:cs.AI | 2026 年 11 月 5 日投稿,11 月 9 日修订(v2)
DOI:10.48550/arXiv.2611.08175 |
博主简介
AI小怪兽 | 计算机视觉布道者 | 视觉检测领域创新者
深耕计算机视觉与深度学习领域,专注于目标检测前沿技术的探索与突破。长期致力于YOLO系列算法的结构性创新、性能极限优化与工业级落地实践,旨在打通从学术研究到产业应用的最后一公里。
🚀 核心专长与技术创新
- YOLO算法结构性创新:于CSDN平台原创发布《YOLO26魔术师》、《YOLO11魔术师》等全系列深度专栏。系统性提出并开源了多项原创自研模块,在模型轻量化设计、多维度注意力机制融合、特征金字塔重构等关键方向完成了一系列突破性实践,为行业提供了具备高参考价值的技术路径与完整解决方案。
- 技术生态建设与知识传播:独立运营 “计算机视觉大作战” 公众号(粉丝2.3万),成功构建高质量的技术交流社群。致力于将复杂算法转化为通俗易懂的解读与可复现的工程代码,显著降低了计算机视觉的技术入门门槛。
🏆 行业影响力与商业实践
- 荣获腾讯云年度影响力作者与创作之星奖项,内容质量与专业性获行业权威平台认证。
- 全网累计拥有 8万+ 垂直领域技术受众,专栏文章总阅读量突破百万,在目标检测领域形成了广泛的学术与工业影响力。
- 具备丰富的企业级项目交付经验,曾为工业视觉检测、智慧城市安防等多个关键领域提供定制化的算法模型与解决方案,驱动业务智能化升级。
💡 未来方向与使命
秉持 “让每一行代码都有温度” 的技术理念,未来将持续聚焦于实时检测、语义分割及工业缺陷检测的商业化闭环等核心方向。愿与业界同仁协同创新,共同推动技术边界,以坚实的技术能力赋能实体经济与行业变革。
一、摘要
自动化印刷电路板(PCB)布线,需要把板级连通性决策与严格设计规则下的几何执行协调起来。尽管近期的智能体已经能够与原生布线工具交互,但在复杂电路板上实现可靠布线仍然充满挑战。本文提出 PCBRouteAgent——一个受人类工程师"全局策略与局部执行相协调"工作方式启发的多模态 PCB 布线智能体。全局布线规划器(Global Routing Planner)融合电路板图像与结构化的电气、几何信息,指定连接拓扑、布线顺序、布线走廊与换层方案;详细布线执行器(Detailed Routing Executor)借助 KiCad 原生布线引擎把这些引导落地为实际走线,并执行有界的局部恢复。未能解决的失败会以结构化反馈的形式返回,从而支持针对性的引导修订,同时保留已接受的布线成果。作者在来自四个 PCBWorld-Bench 测试划分的 247 块合成与真实电路板上评估 PCBRouteAgent:在 D2、D3-A、D3-B、D3-C 上分别取得 100%、94.9%、100%、40% 的干净通过率(clean-pass rate)。在三个真实子集上,PCBRouteAgent 的干净通过率分别比所评估的最佳基线高出 13.9、36、10 个百分点。案例研究揭示了布线顺序规划与特定信号约束方面的局限,凸显出"完成连接"与"通过电气验证的 PCB 设计"之间仍存在 substantial 差距。项目页与代码已在上述地址开源。
核心代码如下:
"""
PCBRouteAgent 核心逻辑概念整合
基于仓库 chip-ai-agent/PCBRouteAgent 的核心模块整理
注意:此为逻辑提炼,完整运行需依赖 pcb_world 等外部库
"""

from dataclasses import dataclass, field
from typing import Optional, Callable
import hashlib
import json

# ============================================================
# 1. 数据模型 (基于 schema 模块)
# ============================================================

@dataclass
class FeedbackPacket:
    """Detailed Executor 返回的执行反馈"""
    edge_id: str
    outcome: str  # done | progress | unsupported | conflict | blocked | partial
    stage_ref: str
    failure_evidence: Optional["FailureEvidence"] = None
    request: Optional[str] = None  # widen | alternate_layer | reorder | repair

@dataclass
class FailureEvidence:
    region_ref: Optional[str] = None
    native_reason: Optional[str] = None
    blocker_candidates: list = field(default_factory=list)

@dataclass
class Budget:
    """资源预算 (基于 loop/budget.py)"""
    local_retry_cap: int = 3
    replan_cap: int = 2
    retries: dict = field(default_factory=dict)
    replans: int = 0

    def can_retry(self, edge_id: str) -> bool:
        return self.retries.get(edge_id, 0) < self.local_retry_cap

    def can_replan(self) -> bool:
        return self.replans < self.replan_cap

    def spend_retry(self, edge_id: str):
        self.retries[edge_id] = self.retries.get(edge_id, 0) + 1

    def spend_replan(self):
        self.replans += 1


# ============================================================
# 2. 反馈路由器 (基于 loop/router.py)
# ============================================================

@dataclass
class Decision:
    kind: str  # continue | retry | replan | stop | done
    reason: str
    request: str = ""
    edge_id: str = ""
    hints: dict = field(default_factory=dict)

class StallTracker:
    """追踪连续无进展的失败次数"""
    def __init__(self, threshold: int = 2):
        self.threshold = threshold
        self.counts = {}

    def record(self, edge_id: str, region: str, progressed: bool) -> int:
        key = (edge_id, region)
        if progressed:
            self.counts[key] = 0
            return 0
        self.counts[key] = self.counts.get(key, 0) + 1
        return self.counts[key]

    def stalled(self, edge_id: str, region: str) -> bool:
        return self.counts.get((edge_id, region), 0) >= self.threshold

def route_feedback(pkt: FeedbackPacket, budget: Budget, stalls: StallTracker) -> Decision:
    """核心反馈决策函数"""
    eid = pkt.edge_id
    region = pkt.failure_evidence.region_ref or pkt.stage_ref if pkt.failure_evidence else pkt.stage_ref

    if pkt.outcome == "done":
        return Decision("done", "edge connected", edge_id=eid)

    if pkt.outcome == "progress":
        stalls.record(eid, region, True)
        return Decision("continue", "connection progressed", edge_id=eid)

    if pkt.outcome == "unsupported":
        if not budget.can_replan():
            return Decision("stop", "unsupported edge and replan cap reached", edge_id=eid)
        return Decision("replan", "executor lacks capability", request="alternate_layer", edge_id=eid)

    if pkt.outcome == "conflict":
        if not budget.can_replan():
            return Decision("stop", "resource conflict and replan cap reached", edge_id=eid)
        return Decision("replan", "nets contend for same channel",
                        request=pkt.request or "reorder", edge_id=eid)

    # blocked / partial
    n = stalls.record(eid, region, False)
    reason = pkt.failure_evidence.native_reason if pkt.failure_evidence else ""
    transition_failure = reason in ("via_on_thru_pad", "via_not_placed")

    if transition_failure or stalls.stalled(eid, region) or not budget.can_retry(eid):
        if not budget.can_replan():
            return Decision("stop", f"no progress in {region} and replan cap reached", edge_id=eid)
        req = pkt.request or ("alternate_layer" if transition_failure else "widen")
        return Decision("replan", f"{n} failure(s) in {region}; native: {reason}",
                        request=req, edge_id=eid)

    return Decision("retry", f"local failure in {region}", edge_id=eid)


# ============================================================
# 3. 全局规划器 (基于 global_planner/planner.py)
# ============================================================

class GlobalPlanner:
    """全局规划器:构建多模态请求 -> LLM -> 验证 -> 返回布线方案"""
    def __init__(self, provider=None, asset_root="./", **image_limits):
        self.provider = provider
        self.asset_root = asset_root
        self.image_limits = image_limits

    def plan(self, snapshot, feedback=None, previous_plan=None):
        # 1. 构建包含图像、反馈的请求包
        bundle = self._build_bundle(snapshot, feedback, previous_plan)

        # 2. 调用 LLM (plan 或 replan)
        if self.provider is None:
            raise ValueError("需要 Global provider")
        method = self.provider.replan if feedback else self.provider.plan
        guide, usage = method(bundle)

        # 3. 验证返回的布线方案 (Guide)
        # ... (省略详细验证逻辑,依赖 guide/validate.py)

        return guide, usage

    def _build_bundle(self, snap, feedback, previous_plan):
        # 此处简化:实际会调用 prompts/bundle.py 和 global_planner/images.py
        return {"snapshot": snap, "feedback": feedback, "previous_plan": previous_plan}


# ============================================================
# 4. Detailed Executor (基于 exec/executor.py)
# ============================================================

class ScriptedDetailed:
    """详细执行器:逐步执行布线,处理局部障碍和重试"""
    def __init__(self, gateway, snapshot_id, guide_id, mode=2, **kwargs):
        self.gw = gateway
        self.snapshot_id = snapshot_id
        self.guide_id = guide_id
        self.mode = mode  # 1 = shove, 2 = walkaround

    def execute_task(self, task) -> FeedbackPacket:
        """执行单个 DetailedSubtask,返回反馈"""
        # 实际实现会通过 ToolGateway 调用 start_route, route_to, route_via, finish 等
        # 并处理局部重试、迷宫中转、备用锚点等逻辑
        # ... (逻辑非常复杂,此处从略)
        pass


# ============================================================
# 5. Orchestrator (协调器,基于 exec/executor.py)
# ============================================================

class Orchestrator:
    """协调器:驱动 Global 和 Detailed 的迭代闭环"""
    def __init__(self, global_planner, detailed_executor, router, budget):
        self.global_planner = global_planner
        self.detailed = detailed_executor
        self.router = router
        self.budget = budget
        self.stalls = StallTracker()

    def run(self, snapshot):
        # 初始全局规划
        guide = self.global_planner.plan(snapshot)

        # 按网络顺序执行任务
        for task in self._compile_tasks(guide):
            while True:
                # 1. 执行 Detailed 任务
                feedback = self.detailed.execute_task(task)

                # 2. 路由反馈,获得决策
                decision = self.router.route_feedback(feedback, self.budget, self.stalls)

                if decision.kind == "done":
                    break
                elif decision.kind == "continue":
                    continue
                elif decision.kind == "retry":
                    self.budget.spend_retry(decision.edge_id)
                    # 原地重试
                    continue
                elif decision.kind == "replan":
                    if not self.budget.can_replan():
                        break  # 停止
                    self.budget.spend_replan()
                    # 请求全局重规划
                    new_guide = self.global_planner.plan(
                        snapshot, feedback=feedback, previous_plan=guide
                    )
                    guide = new_guide
                    break  # 重新编译任务
                elif decision.kind == "stop":
                    return  # 终止

    def _compile_tasks(self, guide):
        # 调用 guide/compiler.py 编译成 DetailedSubtask 列表
        return []


# ============================================================
# 6. 命令行入口 (基于 cli/pipeline.py)
# ============================================================

def main():
    """
    实际入口点:
    python -m route_agent.cli.pipeline bench BOARD --out DIR
    python -m route_agent.cli.pipeline benchset --list LIST --out DIR
    """
    # 解析参数 -> 初始化组件 -> 运行 Orchestrator
    pass


if __name__ == "__main__":
    main()
二、研究背景和意义
2.1 PCB 布线:一个"步步相互牵制"的 coupled 物理设计难题
先补个背景。PCB(印刷电路板)是电子元件的机械载体与电气互连底座。原理图上的连通关系要变成实体电路板,分两步:先 布局(placement)——定元件位置与朝向;再 布线(routing)——用铜线和过孔把该连的焊盘连起来。
一个"网络(net)"里有两个或更多焊盘,它们必须连成一个导通网络,同时与其他网络电气隔离。走线要满足线宽、间距、过孔、板框等设计规则,还得照顾差分对等信号约束,并尽量短、少换层。
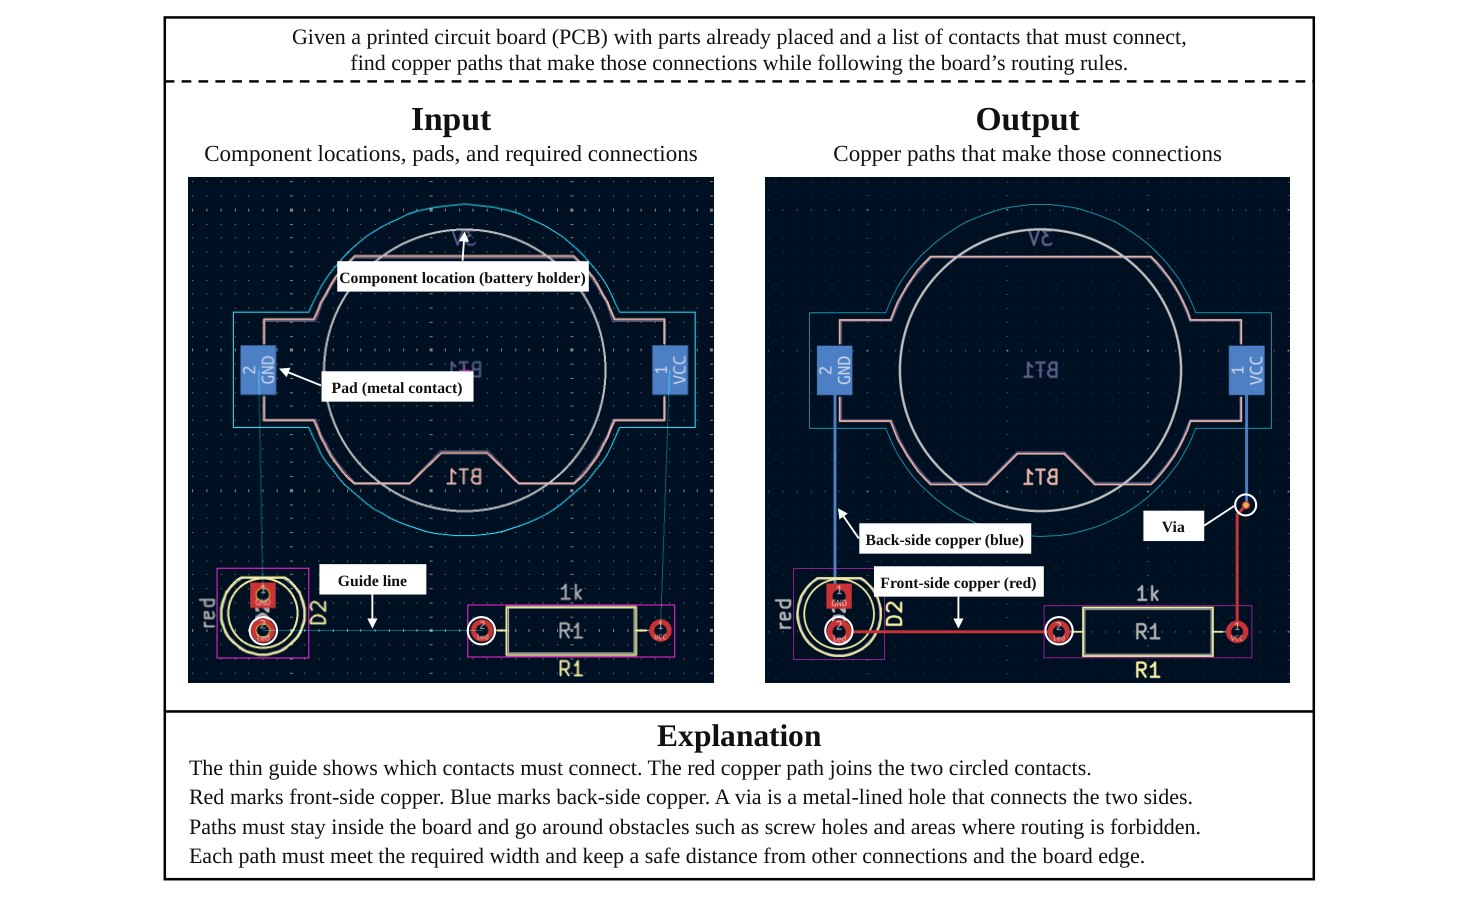
图 1:PCB 布线示意——用铜线和过孔连接指定焊盘,同时满足设计规则
这张图在回答什么? PCB 布线到底在"布"什么。左侧 Input 是元件位置、焊盘与待连关系;右侧 Output 是布好的铜线——红线是正面铜箔、蓝线是背面铜箔,圆圈标注的"过孔(Via)"负责把两面接通。
解读:注意 Explanation 里的两条硬约束——走线必须待在板框内、绕开螺丝孔和禁布区;每条线还要满足宽度并与其它连接和板边保持安全距离。这正是论文反复强调的"coupled(相互耦合)"本质:每一次布线决策都会改变后续连接的可用空间。一条局部看似可行的走线,可能把后面某个网络堵死——这是理解全文方法设计的钥匙。
2.2 现有方法的瓶颈
- 经典规则方法(启发式搜索、网络排序、拥塞代价):能自动完成大量工作,但复杂板仍需精心调参和人工介入。
- 学习方法(全局布线、网络排序、扇出):效果取决于"布线决策怎么表示、怎么和物理执行挂钩"。基于网格的方法随分辨率提升面临决策空间爆炸;引导现有自动布线器的方法又把大量物理过程留给了那个布线器。
- LLM 智能体(PCBWorld 环境):把 KiCad 原生布线操作和执行反馈暴露给智能体,但论文指出——能调用工具、能拿到反馈,并不等于具备板级协调能力。智能体得决定先连谁、怎么给竞争网络分配有限空间、什么时候必须换层;而且这些决策是耦合的:反复失败的连接可能需要改拓扑或换层,而不是再局部试一次。
2.3 研究意义
这篇的价值在于:它不把每条连接当成孤立的路径规划问题,而是研究智能体如何在"规划—执行—观察板态变化—再决策"的闭环里维持全局目标。这既是 EDA 自动化的工程价值所在,也是一个很有意思的"分层智能体架构"范本——这正是我从结构创新角度特别想拆解的部分。
三、创新点
- 分层双智能体架构(Global Planner + Detailed Executor):模仿人类工程师,把"板级全局策略"与"局部几何执行"彻底解耦成两个紧耦合组件。
- 多模态电路板表征(Visual + Structured Sidecar):同时用电路板图像和结构化文本(焊盘几何、层信息、网络、设计规则)喂给规划器,兼顾空间直觉与精确数值。
- 最小生成树连接拓扑 + 走廊/换层引导(MST + Corridor/Via Region):用 MST 把网络内的连通簇组织成紧凑拓扑,再分配"软走廊"与候选换层区域,而非 prescribing 精确走线几何。
- 有界局部恢复 + 结构化反馈重规划(Bounded Recovery + Feedback-Driven Replanning):局部困难用有界的恢复动作解决;解决不了才把结构化失败证据上报,做针对性的引导补丁,且保留已接受布线。
四、创新点解读(核心)
4.1 创新点一:分层双智能体——把"想清楚"和"干出来"分开
问题本质:单次决策既要顾全局(先连谁、走哪层)又要顾局部(绕过这个焊盘、挤过这条缝),这种"粗粒度策略 + 细粒度几何"混在一起,让智能体顾此失彼。IC 布线流程早就给出了答案——OpenROAD 里 global routing 产出 guide、detailed routing 再落地。论文把这个成熟范式搬到了 PCB。
模块拆解:
- 输入:初始板 B0、目标网络集合 N、设计规则 R。
- 全局规划器:承担人类工程师的板级职责——连通性规划、布线优先级、空间与层的分配,产出一份 routing guide(布线引导)。
- 详细执行器:把引导编译成可执行任务,通过 KiCad 原生 push-and-shove(PNS)布线器落地为物理走线和过孔;失败时做有界局部恢复,并生成结构化反馈。
- 反馈闭环:规划器根据执行反馈修订策略,迭代推进,直到连完、无任务可调度、或预算耗尽。
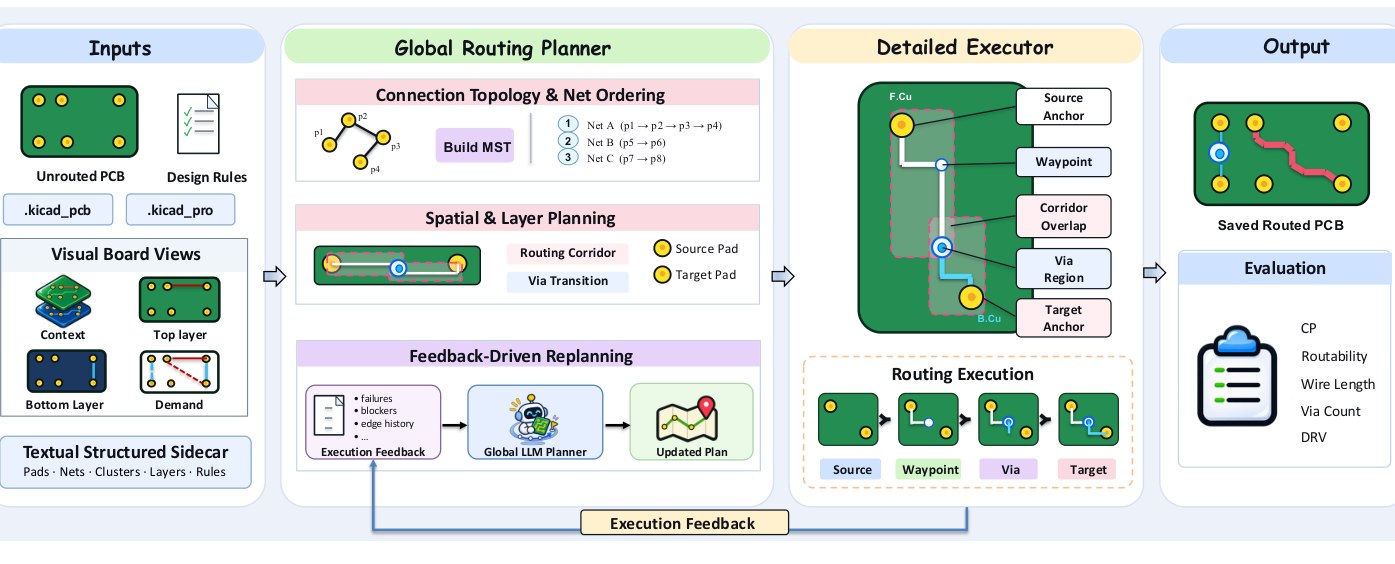
图 2:PCBRouteAgent 整体框架——Inputs、全局规划器、详细执行器、输出评估四大块
这张图在回答什么? 整个系统的数据流与控制流。左侧 Inputs 是未布线 PCB(.kicad_pcb/.kicad_pro)、设计规则、可视化板视图与结构化 sidecar;中间 Global Routing Planner 做 MST 建树、空间与层规划、反馈驱动重规划;右侧 Detailed Executor 把走廊变成 Source→Waypoint→Via→Target 的执行序列;最右 Output 给出布好的板与 CP、可布线性、线长、过孔数、DRV 等指标。
设计动机点评:这是个很漂亮的 coarse-to-fine(由粗到细) 分解——全局层只做"软决策"(走廊是软的,执行器可以在里面找合法路径并报告偏离),局部层才有硬件级的精确几何 freedom。这样既避免了在规划阶段就陷入细粒度避障,又保留了执行阶段的灵活性。
AI小怪兽视角 · 结构性创新点评:这套"全局规划产 guide、局部执行落地、失败反馈修订"的架构,和我熟悉的 YOLO 系列 coarse-to-fine 特征金字塔思路有异曲同工之妙——都是先在高层做语义/拓扑决策,再在低层做精确定位。差别在于 YOLO 是前馈一次性出结果,而这里多了"执行反馈→再规划"的 iterative loop,因为 PCB 布线的板态会随每一步动作改变。如果用一句话总结可迁移的设计模式:当任务存在强耦合的先后依赖时,把"策略"和"执行"分开,并让执行结果能反向修正策略——这对做复杂场景检测的主动感知、多阶段 refinement 同样有启发。当然,它和 YOLO 的检测头改造没有直接迁移关系,价值在架构思想层。
4.2 创新点二:多模态表征——图像给直觉,文本给精度
问题本质:有效的全局规划要同时知道"还剩哪些连接没做"和"物理上哪里能走"。单看图像,缺乏焊盘 ID、精确坐标、层归属;单看文本,缺乏空间布局的直觉。
模块拆解:
- 视觉模态 I:
Ilayout(整体布局)、Ifront(正面铜箔)、Iback(背面铜箔)、Idemand(待连需求)四张图。 - 文本模态 S:序列化焊盘坐标与几何、层信息、网络分配、连通簇、设计规则。
- 对每个目标网络,电气上已连通的焊盘构成若干 连通簇(cluster),簇之间剩下的连接就是布线需求。
设计动机点评:图像提供空间上下文、文本提供精确标识符与数值约束——这是典型的多模态互补。论文还特意说明:重规划时初始图像保持不变,用执行反馈和连通性摘要来反映"演化中的板"。这个细节很关键——避免每次重规划都重新理解静态板面,把注意力集中在"变了什么"上。
4.3 创新点三:MST + 走廊/换层——给拓扑,不给几何
问题本质:一个网络里多个簇要连通,能满足电气要求的拓扑组合数极多;逐对全连又会引入冗余布线。暴力搜索这个组合空间不现实。
模块拆解:
- 建 MST:对网络内每个连通簇建加权图,边权取两簇焊盘间最小欧氏距离,并对不兼容的焊盘层加惩罚;求最小生成树,得到 K−1 条连接任务。
- 定顺序:按每个网络生成树的总估计长度排序,短网优先,作为轻量启动策略。
- 分走廊:同层连接取两端点轴对齐包围盒、各方向扩张 δ(论文设 δ=1.5 mm)作单个走廊;跨层连接在中点切开成两段走廊,中点周围扩张 δ 作候选过孔区域 Ve。
设计动机点评:核心智慧是 "软引导"——规划器指定走廊和候选换层区,但不钉死过孔的精确位置、不画死走线几何,把这些留给执行器用 KiCad 原生引擎去搜。这也解释了为什么后面反馈重规划时要专门判断"换层是不是必须":论文在 prompt 里明确写了——被围死的焊盘必须换层,否则这条边必失败。这种把领域知识写进 prompt 的做法,是很实用的工程经验。
4.4 创新点四:有界恢复 + 反馈重规划——"小问题本地修,大问题才上报"
问题本质:PNS 能处理很多局部几何约束,但如果每次失败都触发全局重规划,开销巨大,尤其当其实还有本地路径可走时。
模块拆解:
- 本地恢复(有界):先让 PNS 用 walkaround(绕行)、shove(推开挡路走线)探索;再试走廊内备选 waypoint;同层难题用网格 A* 找绕行;必要时回退到更早阶段、换连通簇内的备选锚点。恢复受重试/执行预算约束(每次连接允许 2 次阶段回退、1 次 A* 绕行、2 次备选锚点,每个阻挡网络最多 1 次 rip-up)。
- 结构化反馈:本地恢复耗尽仍失败,才生成反馈包 Fe——描述尝试过的操作、最后到达位置、可能的阻挡障碍、受影响的走廊、与原引导的偏离。
- 引导补丁:LLM 输出对当前引导的结构化局部更新 ∆G(改端点/走廊/过孔区/顺序),只改受影响部分,保留范围外的已接受布线;补丁先做一致性校验,不合法就让规划器带错误改正,再合并执行。
设计动机点评:这个"分级处理"是整篇最工程化的设计——它把"什么该本地解决、什么该上升到策略层"显式化了。失败不是二元的成/败,而是变成"可行动的证据(actionable evidence)",这正是 ReAct/Reflexion 那种"动作—证据—再决策"范式在物理设计里的落地。
AI小怪兽视角 · 工业落地价值:整套系统对算力/成本的账算得很细——附录里同模型对比显示模型调用从 22,529 降到 172(131 倍)、token 从 1.057 亿降到 1200 万、API 成本从 20.72 美元降到 4.77 美元、累计耗时从 36.4 小时降到 2.6 小时(详见 5.4 效率图)。这说明架构分层不只是为了精度,更是为了效率:把昂贵的大模型调用从"每步一次"压缩到"只在关键重规划时一次"。这对任何想做 Agent 工程落地的人都是重要一课——让 LLM 做它擅长的策略决策,把高频的几何执行交给专用引擎。
五、实验结果
5.1 实验设置
- 基准:PCBWorld-Bench,共 247 块板——D2(128 块合成双层板)、D3-A(99 块小型开源板)、D3-B(10 块中型开源板)、D3-C(10 块大型开源板,焊盘数 >100)。
- 评估:用 KiCad 官方引擎评测,不以智能体自评为准。核心指标 Clean Pass(CP):所有必需连接完成、且 KiCad 报告零 error 级设计规则违规才算通过。另有 Potential Gain、Routability(可布线性,完成连接比例)、DRV(违规数)、线长 WL、过孔数。
- 方法:PCBRouteAgent 用 Claude Opus 5.5 与 Haiku 5.5;基线包括 Freerouting、OrthoRoute、KiCadRoutingTools 等规则方法,GPT-5.4 系列、Qwen3.5-397B 等 LLM 智能体,以及 PPO/GRPO 等 RL 策略。
5.2 主实验:四个测试集的干净通过率
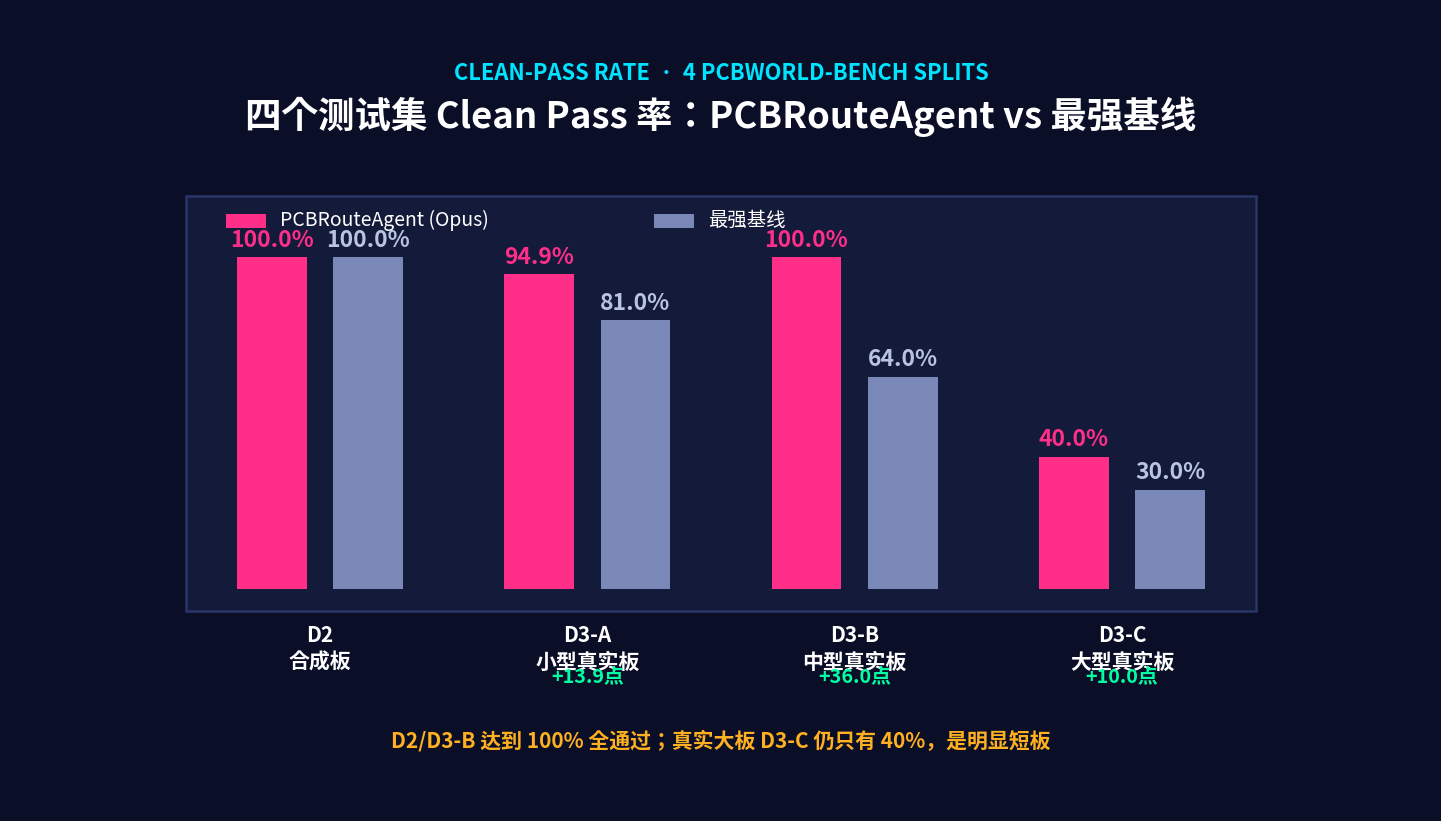
图 3:四个测试集 Clean Pass 率对比——PCBRouteAgent(Opus) vs 最强基线
这张图在回答什么? 方法在各难度板上的实际完成能力。核心数据(Opus 版):
测试集 | PCBRouteAgent | 最强基线 | 提升 |
|---|---|---|---|
D2(合成) | 100.0% | 100.0%(Freerouting) | 持平 |
D3-A(小型真实) | 94.9% | 81.0%(PPO w/o finish) | +13.9 点 |
D3-B(中型真实) | 100.0% | 64.0%(Freerouting) | +36 点 |
D3-C(大型真实) | 40.0% | 30.0%(Freerouting) | +10 点 |
解读:在合成板 D2 和中型板 D3-B 上做到 100% 全通过,D3-A 也接近 95%,全面超越最强基线。但 D3-C 只有 40%——10 块大板有 6 块没完成,这是论文诚实报告的最大短板。另一个关键细节:D3-C 上平均可布线性达 0.949、DRV 从 Freerouting 的 32.0 降到 6.3(降幅 80.3%),但"连上了大部分"不等于"整块板干净通过"——高可布线性与低干净通过率之间的落差,正是复杂布线的真实难点。
一个细节值得注意:D3-B 的结果包含了对未评分模型响应失败的重试与角度修复(angle repair),并非严格的首次通过(@1)估计,论文对此有明确说明。
5.3 消融实验:LLM 重规划到底贡献了什么
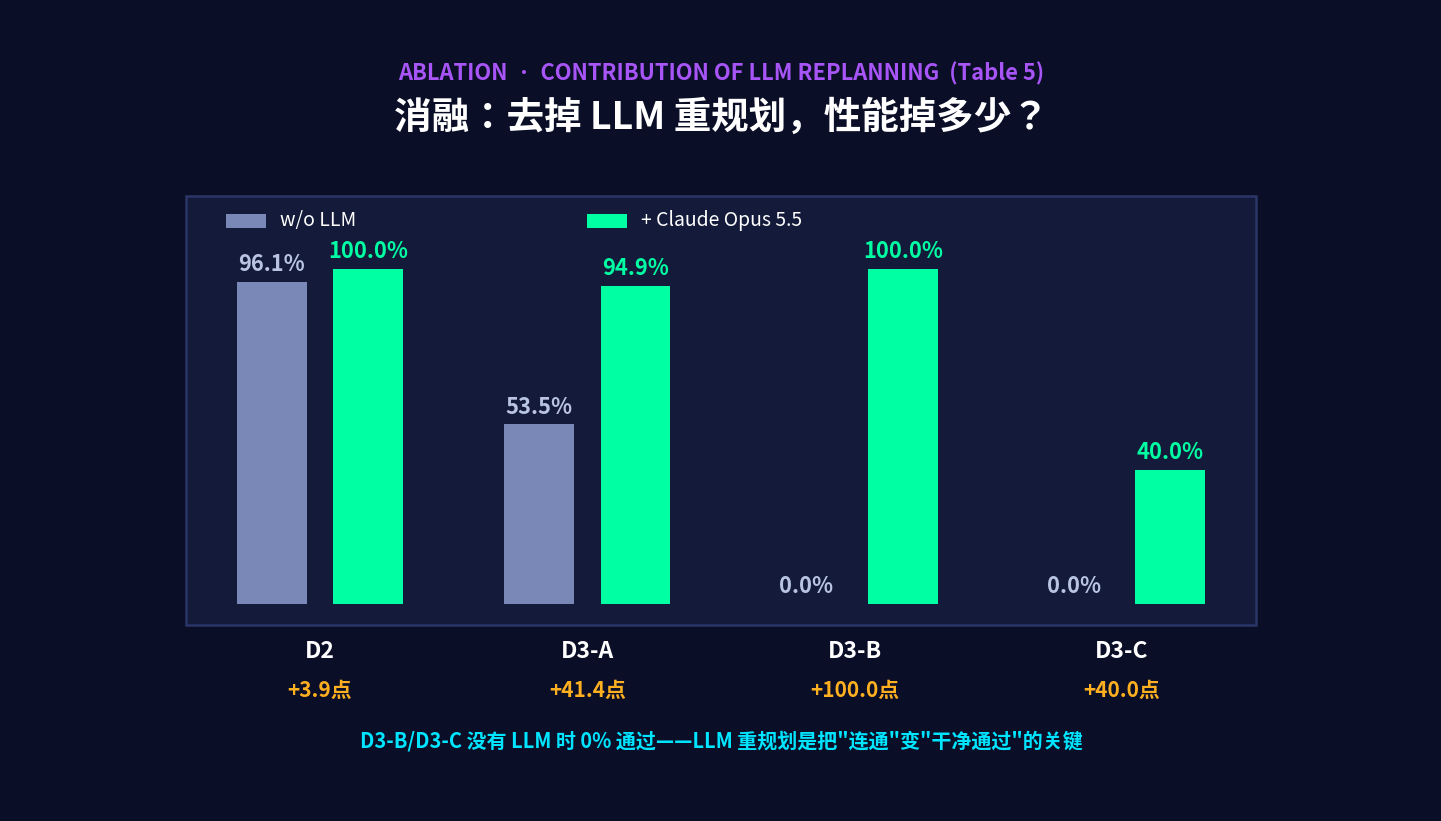
图 4:消融——去掉 LLM 重规划后各测试集干净通过率的变化
这张图在回答什么? 那个"反馈驱动的 LLM 重规划"模块有多重要。保持相同执行器与脚本化本地恢复,只去掉 LLM 引导修订:
测试集 | w/o LLM | + Claude Opus 5.5 | 提升 |
|---|---|---|---|
D2 | 96.1% | 100.0% | +3.9 点 |
D3-A | 53.5% | 94.9% | +41.4 点 |
D3-B | 0.0% | 100.0% | +100 点 |
D3-C | 0.0% | 40.0% | +40 点 |
解读:结论非常锐利——在 D3-B、D3-C 上,没有 LLM 时干净通过率为 0,尽管平均可布线性还有 0.891 和 0.831。也就是说脚本化流程能"连通大部分",但把剩下的难连接"收尾"成干净通过,靠的是 LLM 的针对性修订。代价也如实报告:线长和过孔数上升,例如 D3-A 上线长从 150.8mm 增至 165.5mm、过孔从 0.22 增至 0.79。
5.4 效率对比:更强,还更省
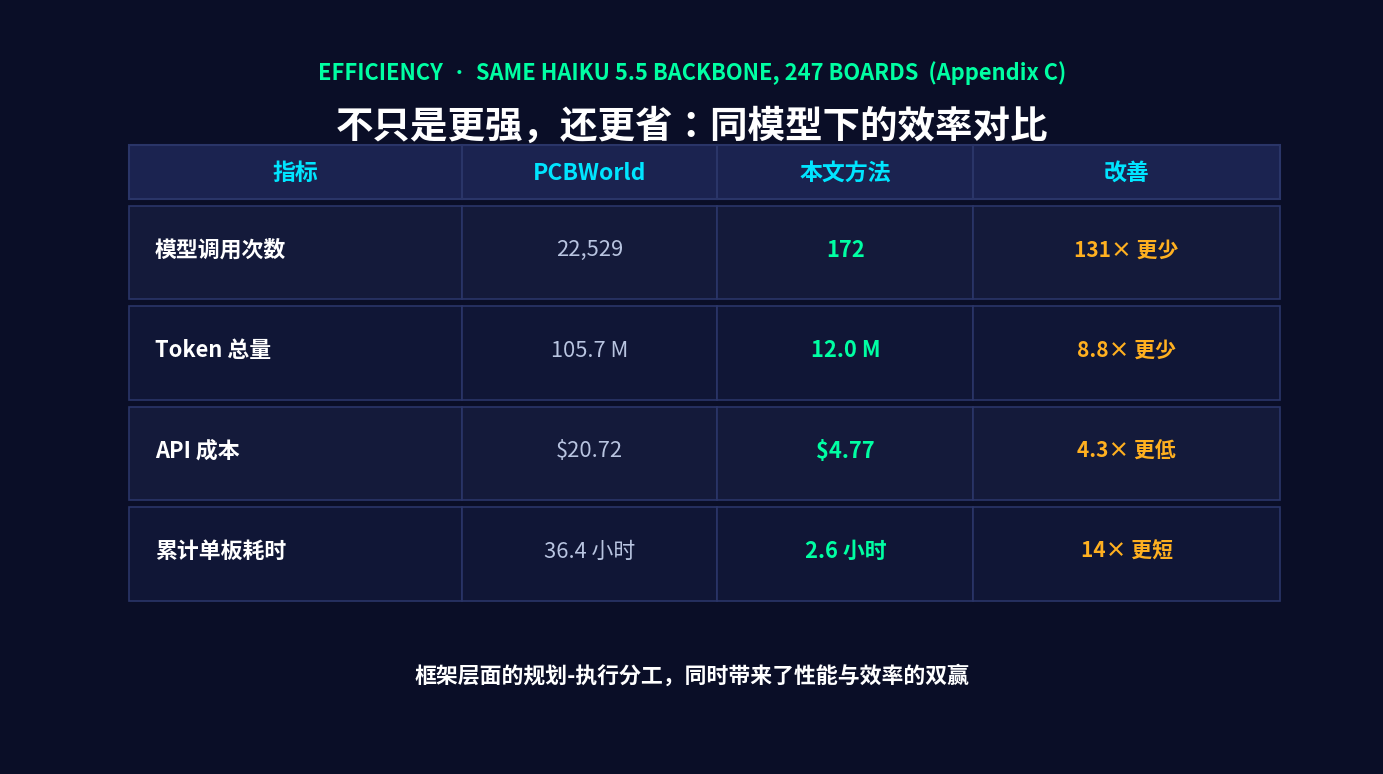
图 5:同 Haiku 5.5 骨干、247 块板上的计算效率对比
这张图在回答什么? 用同一个模型骨干,本文框架 vs PCBWorld 交互式智能体的资源开销。结论:模型调用 131 倍更少(22,529→172)、token 8.8 倍更少、API 成本 4.3 倍更低(20.72 美元→4.77 美元)、累计耗时 14 倍更短(36.4h→2.6h),同时干净通过率在四个集上全面更高。性能与效率双赢——这是分层架构最有说服力的证据。
5.5 定性案例:visualization 里藏着论文最诚实的短板
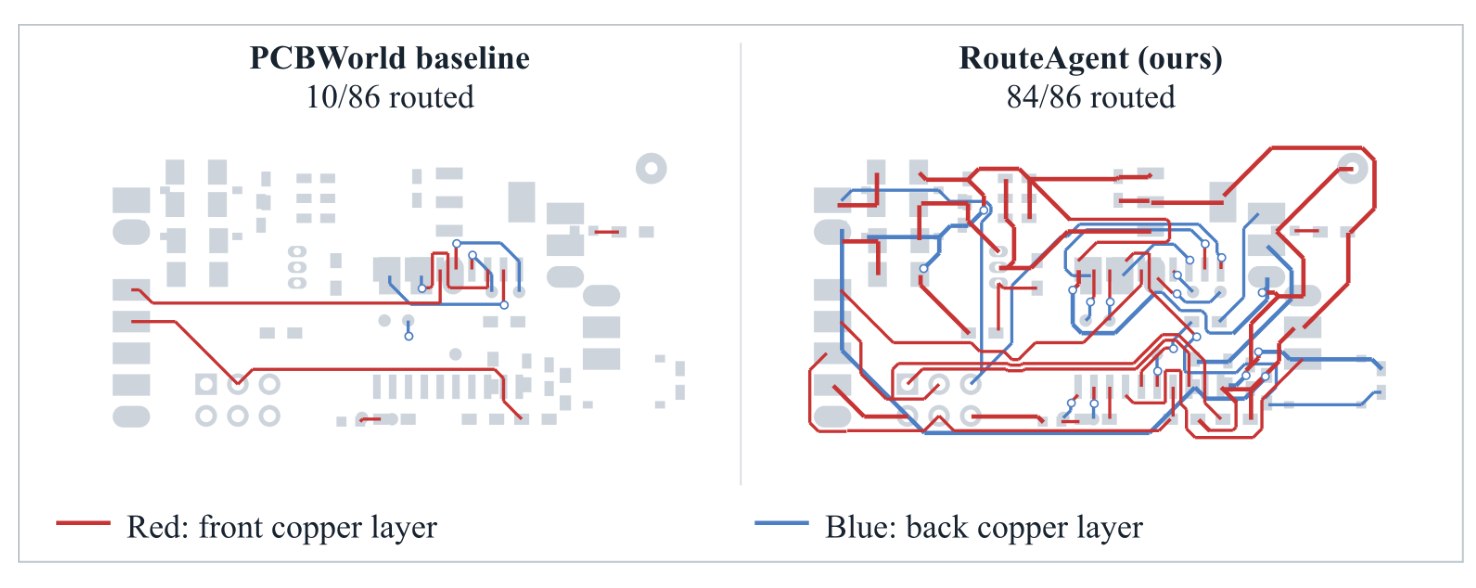
图 6:同一块 D3-C 板的布线输出对比——PCBWorld 基线 10/86 连通 vs 本文 84/86
这张图在回答什么? 同模型(Haiku 5.5)、同一块难板上的直观差距。左侧 PCBWorld 基线只连了 10/86,右侧 PCBRouteAgent 连了 84/86——红色正面铜层、蓝色背面铜层的走线密度一目了然。这张图把"规划—执行框架"的威力可视化得很直观。
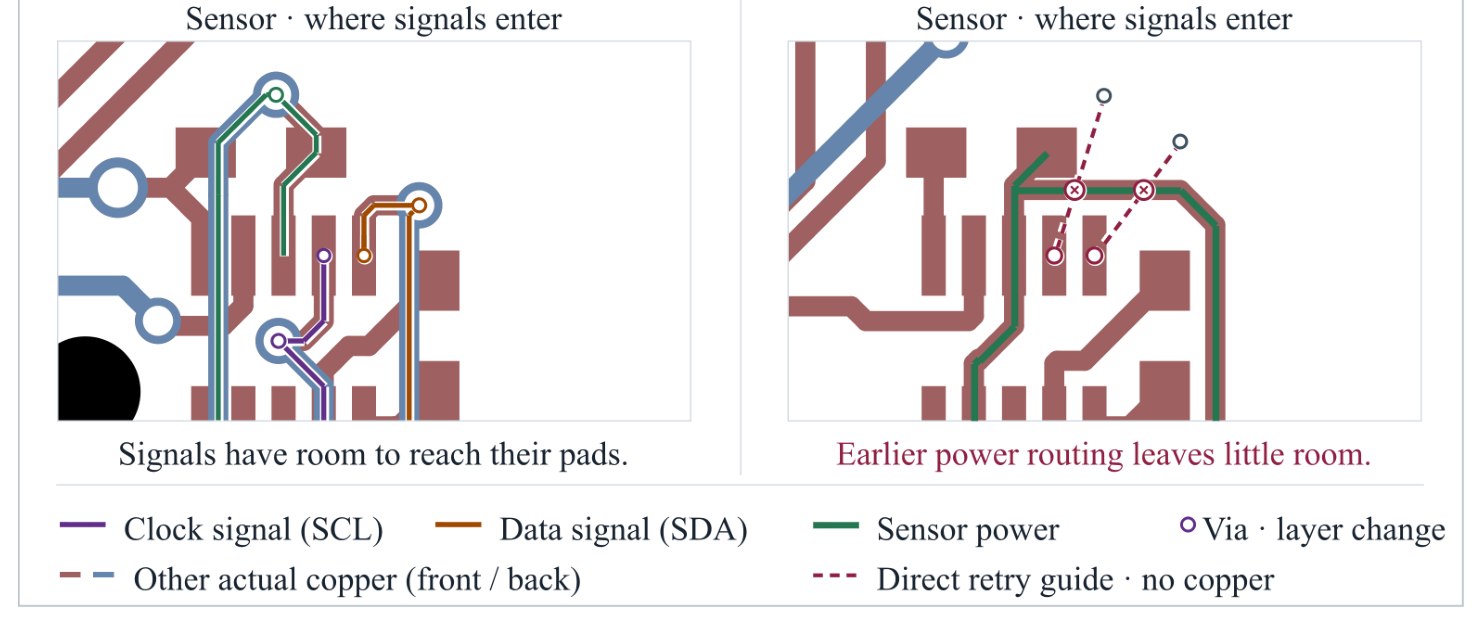
图 7:布线顺序失误导致传感器信号被"堵死"——参考设计(左)vs 本文输出(右)
这张图在回答什么? 一个具体的失败模式。参考设计里(左)时钟/数据信号(紫/橙)有空间到达焊盘;本文输出(右)因为先布了传感器电源(绿),留给信号的通道所剩无几,虚线重试引导(红色虚线)显示它想绕但绕不过去。这印证了论文的核心论点:早期决策会锁死后期连接的可用性。
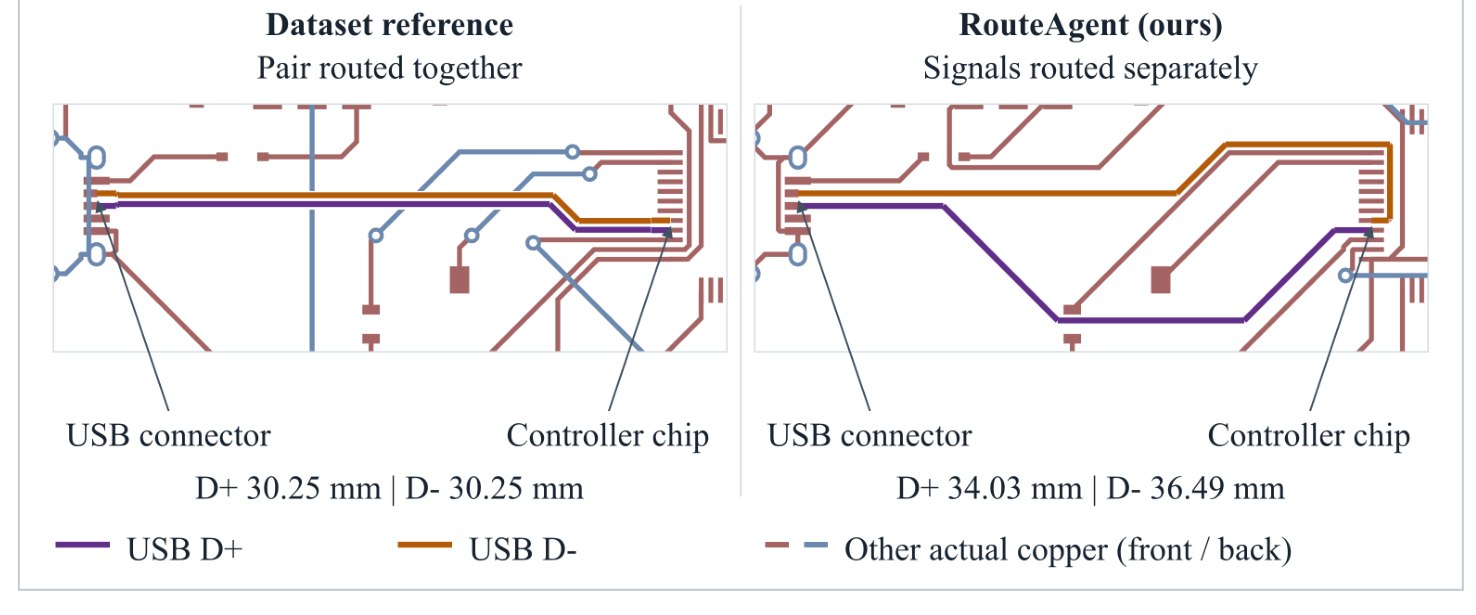
图 8:USB 差分对案例——参考设计成对布线(左)vs 本文输出分开布线(右)
这张图在回答什么? 论文最深刻的局限:PCBRouteAgent 完成了全部 55 条连接,却把 USB 的 D+ 和 D− 当成两条独立信号各走各的——参考设计是把它们成对(differential pair)布在一起。D+ 34.03mm、D− 36.49mm 的不等长,正是差分对设计的大忌。这揭示出"连接完成"与"电气可用"之间的鸿沟:光看连通性和基础 DRC 远远不够,信号完整性约束必须显式建模。
六、展望
6.1 论文自述的局限与未来方向
论文结论与案例研究指出两点核心局限:(1)早期布线决策会限制后续连接的可达性,即使有本地恢复也可能堵死;(2)完全连通不等于满足信号特定约束(如差分对)。未来工作将研究更有效的空间与层规划、自适应恢复预算、以及在不破坏已完成连接的前提下降低物理代价的布线精炼。作者坦承:在"成为 PCB 布线工程师"这条路上,"连接完成"到"电气验证通过"之间仍有 substantial 差距。
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号