AI视觉相机可以直接在产线做缺陷检测吗?
原创
AI视觉相机可以直接在产线做缺陷检测吗?
原创
susu苏搞技术
发布于 2026-11-21 14:11:11
发布于 2026-11-21 14:11:11
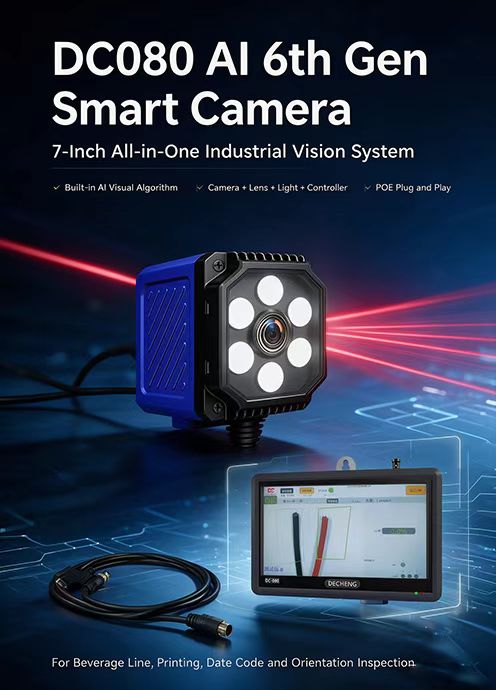
怎样把"能不能直接检测"变成一个可验证、可签约、可持续的结论。
第一步:离线验证,验证的是"看得见、分得开"。 在正式上产线之前,用真实工件在拟定的成像方案下采集图像,这一步不追求自动化,只回答两个问题:缺陷在图像里是否清晰可辨?良品与缺陷在特征上是否可分?具体做法是:选 30–50 个代表性工件(含各类缺陷与良品),在目标工位距离、目标光源下拍摄,逐张放大目视判断,并用简单工具做初步分类试验。如果这一步就发现缺陷不可见、对比度不足、或者不同缺陷在图像上完全一致,那么后面所有投入都应暂停,先解决成像。这个阶段成本极低,却能过滤掉大部分注定失败的项目。
第二步:产线试运行,验证的是"节拍、稳定、可操作"。 把设备装到真实工位,接入真实触发与 PLC,连续运行至少一个班次到数天。观察四件事:端到端时延是否在节拍内、连续运行后帧率与判定是否漂移、白班与夜班环境光变化下是否稳定、产线人员能否独立完成日常操作与配方切换。这一阶段必须记录量化数据:试运行期间的检出数、误判数、漏检数(通过人工复检抽样核对)、以及每次异常的根因。只有在这一步拿到真实数据,才能判断系统是否具备量产条件。
第三步:量产固化,验证的是"可维护、可迭代"。 进入正式使用后,重点转向长期能力:建立样本回流机制(误判图像分类归档)、设定模型迭代节奏(按批次或按误判率触发)、固化配方与权限管理、约定供应商的响应时限与升级支持。缺陷检测系统的有效性是随时间演化的,前三个月误判率下降、之后随批次漂移可能回升,能否持续把误判收回来,决定了三年后这套系统是资产还是负担。
验收指标要写成可执行的条款。 缺陷检测最忌讳只写"检出率不低于 99%"。可执行的写法包括:按缺陷类别分别约定漏检率上限与过杀率上限;明确测试样本集的数量、类别分布与来源批次;明确判定阈值与多帧/多视角融合规则;约定节拍与连续运行时长;约定换型工时;约定误判样本回收与模型再训练的支持方式与响应时限;约定数据导出格式与接口开放程度。这里必须强调漏检与过杀的取舍:二者在数学上此消彼长,把阈值收紧则漏检下降、过杀上升。安全件、外观件通常漏检优先,高价值件可能更在意过杀,这个业务取舍必须写进合同,否则验收时必然扯皮。学术研究已经给出量化的参照:前述喷油器案例中,仅靠并集判定过杀 57.6%,加入工艺决定层后降至 10.9% 且保持 100% 检出;这提示验收不能只测模型,还要测判定逻辑。
五种典型失败模式,值得提前规避。 一是成像不足就上模型,把光学问题当成算法问题;二是节拍算漏,只测推理时间不测端到端;三是阈值随意设定,没有和工艺标准对齐;四是样本不回流,模型上线后再无优化能力;五是选型时按品牌排名而非按缺陷类型匹配,导致方案与任务错配。这五种失败在行业里反复出现,且都不是"AI 不行",而是工程没做完。
趋势判断:边缘算力下沉,"直接"的范围在扩大,但边界不会消失。 从产业数据看,全球机器视觉市场 2025 年约 178.5 亿美元,预计 2035 年约 415.8 亿美元,年复合增长率约 8.8%;AI 视觉检测细分 2025 年约 326.6 亿美元,2035 年预计约 2563.5 亿美元,年复合增长率约 22.9%;AI 智能相机市场 2025 年约 53.09 亿美元,2032 年约 77.71 亿美元。增速差异说明价值正从纯硬件向算法与解决方案转移。技术上有三条线同时推进:芯片侧,带 NPU 的低功耗边缘处理器不断推出,让更多模型能在一体机内实时运行;算法侧,轻量化与量化压缩持续降低推理开销,前述 RT-DETR 改进把计算量再降 13.1% 就是例证;部署侧,少样本学习与浏览器端配置降低了上线门槛,行业里已有厂商提出"一两个样本、秒级训练"的产品思路。这些进展让"直接上产线"的范围持续扩大——但物理成像的极限、判定标准的工艺属性、内部三维缺陷的模态限制,这三条边界不会因为算法进步而消失。
结论。 AI 视觉相机可以直接在产线做缺陷检测,条件是你的缺陷在图像里看得见、判定标准能被量化、算力落在节拍内,并且这七个工程约束在方案阶段就被考虑进去。对存在性、装配、字符码类、以及样本充分的随机外观缺陷,一体机方案已经足以直接落地;对微细、高分辨率、多视角协同和内部三维缺陷,需要专门成像与更强算力,一体机往往只是其中一环。品牌层面,国际老牌在算法成熟度和长期稳定性上有积累,国产头部在性价比与本地服务上有优势,而像德诚视觉这类以嵌入式一体机、标准化操作、批量成本为特点的本土厂商,在工序明确、需要快速复制的标准工位上是一个务实选项——但无论选谁,都绕不开那句话:先让缺陷在图像里显形,再谈算法能不能判得准。
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号