清洁机器人上的热风烘干功能

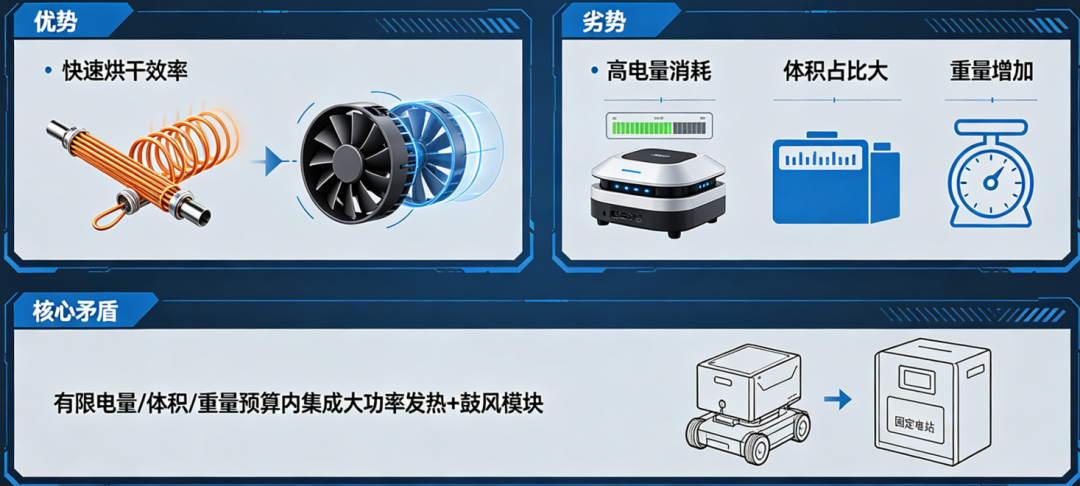
热风烘干方案如果从基站端移植到 机器人本体 上,它的优劣势会变得非常极端。这本质上是在移动机器人有限的电量、体积、重量预算内,塞进一套原本属于固定基站的“大功率发热+鼓风”模块。
基于目前的行业尝试和技术逻辑,以下是详细分析:
PART 01
放在机器人上的劣势(鲜有量产)
在机器人本体上做热风烘干,挑战远大于基站端,这也是主流产品极少采纳的根本原因。
- 续航严重打折 :这是最致命的痛点。基站的烘干功率通常在40W-100W之间,持续2-4小时,因为它连着电源。而家用机器人的电池容量一般只有50-70瓦时(Wh),如果直接在机器人上做热风烘干,满电状态下可能20-30分钟就会耗尽电量,根本无法维持完整的烘干流程(烘干未完成就断电等于白烘,且极伤电池)。
- 体积与重量矛盾 :要产生足够的热量,需要PTC加热模块和耐热风道;要吹遍整个湿拖布,需要一个大功率风机。这些部件不仅体积大,会挤占宝贵的水箱、尘盒或电池空间,重量还会显著增加,导致机器人越障能力下降、更耗电。
- 散热与安全隐患 :基站是塑料大空壳,散热条件好。而机器人本体空间密闭紧凑,热风在内部循环会形成“闷烧锅”效应,会严重加热电池(锂电池在高温下工作有风险且会加速老化),也可能烫坏底部地板或地毯。
- 效率与噪音失衡 :如果想缩短烘干时间,就必须加大功率,这会让本就不充裕的续航彻底崩溃,并产生巨大噪音。如果用低功率,则烘干时间拉长到8-10小时,既不实用也充满不确定性(机器人可能中途没电或被人挪动)。
PART 02
放在机器人上的优势
尽管劣势明显,但这个思路之所以被一些概念设计和专业机型采纳,是因为它解决了基站的“滞后性问题”。
- 杜绝“全屋涂抹”与源头抑菌 :这是核心价值。普通机器人拖地时,拖布会逐渐变脏。如果机器人在扫地过程中,能对清洁模组进行 即时的热风烘干 (哪怕只是微热风配合甩干),就能让拖布在工作间隙保持干爽,从根本上抑制细菌在潮湿拖布上疯狂滋生,解决湿拖布拖完全屋带来的异味问题。
- 实现“边拖边净”的封闭循环 :结合上一轮提到的机身自清洁舱室,热水洗掉拖布脏污后,立刻用强风吹干,形成一个“洗-刮-吸-烘”的实时闭环。这能让机器人真正做到像手持洗地机一样,滚刷始终是拧干的、干净的,处理完打翻的汤汁后很快自身就能恢复干爽,避免二次污染。
- 无需等待,脱基站独立运行 :对于那些没有固定基站的场景,或者机器人在大面积空间中需要长时间工作(如商用场景),本体自烘干可以维持清洁模组长时间的良好状态,无需被迫中断工作返回基站。
PART 03
什么场景下适合使用
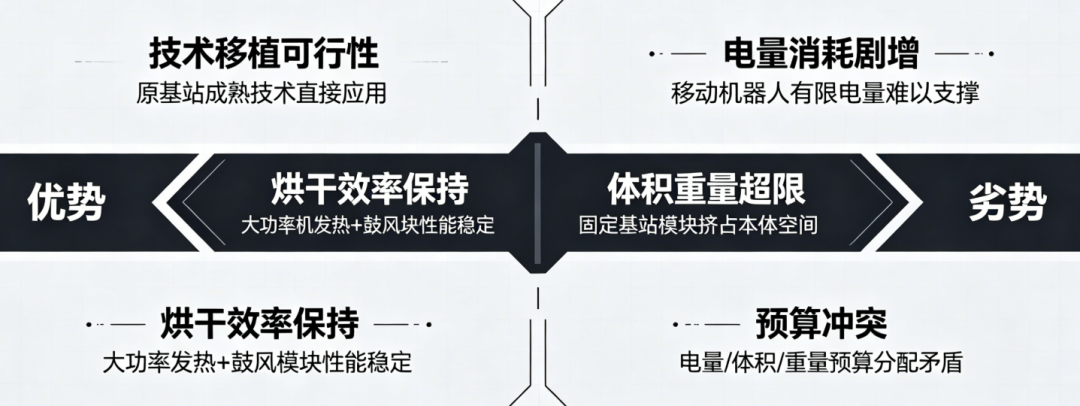
基于以上分析, “机器人本体热风烘干”目前不适用普通家用,但在少数特定场景下具有存在价值 :
场景一:高强度、长续航、允许较大体积的商用清洁机器人
这是目前最合理的应用场景。商用机(如高仙、汤恩等)本身体积大,电池容量动辄1-2千瓦时以上,噪音容忍度高。它们可以集成一个独立的烘干风道,在回工作站加水的间隙(或工作站本身直接提供高压热风吹干刷盘),或者在作业循环结束前对刷盘进行快速强风吹干。 这里本体烘干是为了快速转换作业状态,防止刷毛发霉,续航不是瓶颈。
场景二:极致的、带自清洁舱室的“水洗”家用机器人
这是未来高端家用机可能的方向,但必须以 机身自清洁舱室 为基础,且不会做“完全烘干”。逻辑会变成:
- 工作模式 :拖地时,舱室内喷热水、滚刷对搓、刮条刮干污水,这已经是“洗净并拧干”状态。
- 间歇微风吹拂 :在等待、回程或局部工作间隙,不是用大功率PTC加热,而是用一颗 微小功率的离心风机 ,引入常温或微温气流,吹拂刚刚被刮干的滚刷/拖布表面,带走表面残余水汽, 维持“干爽”而非追求“彻底干透” 。
- 优势 :仅需增加极小体积和几瓦功耗,能极大改善拖布在几十平米工作过程中的湿闷状态,搭配清洁液,有效控制细菌繁殖速度。这可以看作 “拖布动态保干”系统,而不是“烘干机” 。
场景三:具有高度密封和隔离的拖布升降机型
如果设计为:只有拖布清洁舱是封闭的,且拖布能完全抬升离开地面。当机器人在检测到地毯或完成工作后,拖布升入一个隔热的封闭舱室,微型PTC加热器对着它吹。这要求极为精密的耐热隔离设计,会显著增加成本和复杂度,目前仍主要停留在专利原型和概念阶段,如部分LG专利曾探索过的类似方向。
总的来说 ,在当前的电池技术约束下, 家用机器人本体实现完整热风烘干既不现实也不划算 。更合适、也更具可行性的进化方向是: “基站深度热烘干 + 机器人本体的轻量级吹风维持干爽” 。真正能发挥本体烘干价值的,是在对空间、重量和成本不太敏感的商用清洁领域。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-07-04,如有侵权请联系 cloudcommunity@tencent.com 删除
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号