导纳控制器的阻尼矩阵 - 阻尼椭圆

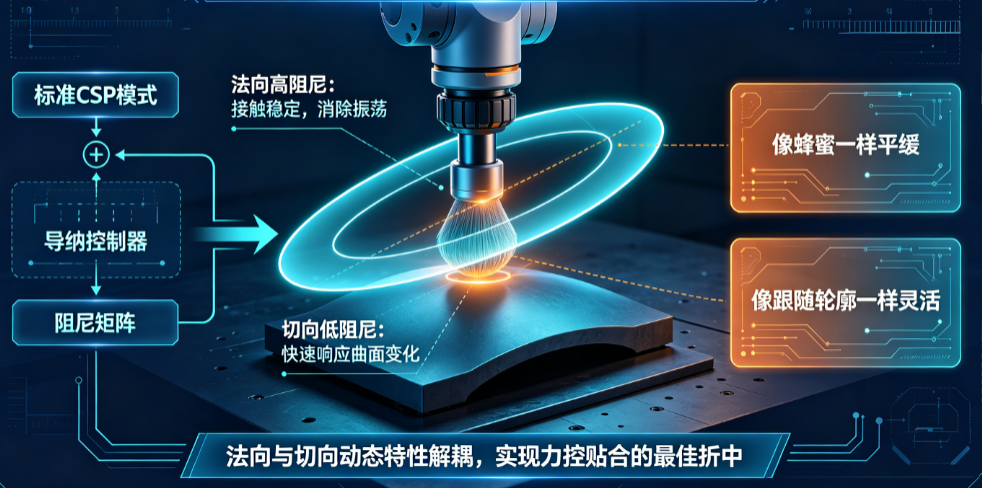
在标准 CSP 模式下,导纳控制器阻尼矩阵的空间几何表示称为阻尼椭圆,用于让机器人末端在不同运动方向上表现出不同的粘滞感,从而在力控贴合任务中实现稳定与敏捷的最佳折中。对于清洁机器人,这是一个非常实用的高级调优手段。
一、目标
在清洁的恒力贴合中,导纳控制器负责将力误差转换为位置修正量。如果没有方向性设计,机器人在所有方向上的阻尼都是一样的,这会导致:
- 法向(接触方向):如果阻尼太小,接触力会出现振荡或过冲,划伤釉面。
- 切向(清洁移动方向):如果阻尼太大,曲面跟踪会变得迟钝,力误差纠正慢,容易脱力。
阻尼椭圆正是为了解耦这两个方向的动态特性:
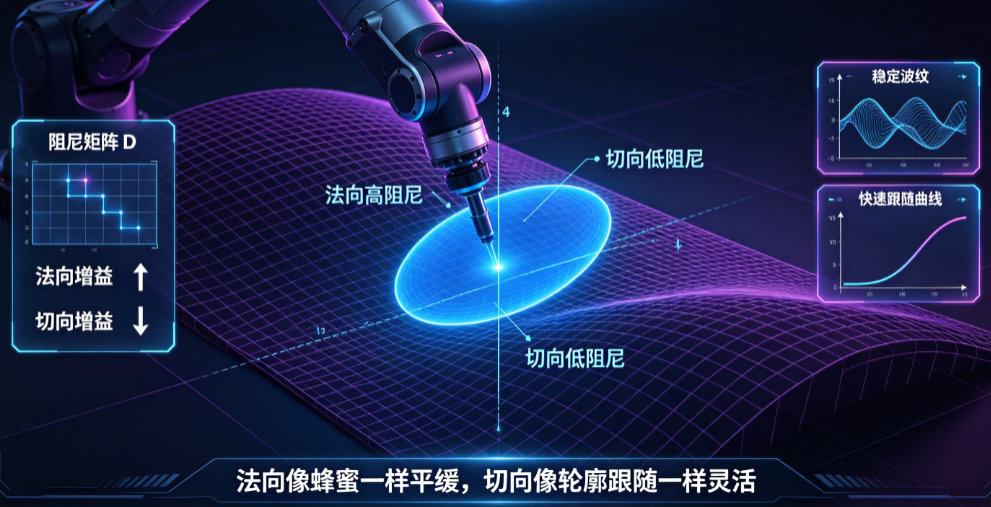
- 法向高阻尼:保证接触稳定,消除振荡,让刷头像被蜂蜜裹住一样,运动平缓。
- 切向低阻尼:允许快速响应曲面变化,让刷头灵活地跟随轮廓移动。
二、原理
导纳控制律(K=0 时)可以写为:
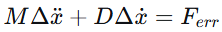
这里的 D 通常是一个 6×6 矩阵,当 D 不是单位矩阵的倍数时,它在各个方向上的阻尼值不同,在三维空间中,从一个点出发,沿不同方向单位速度所需克服的阻力可以画成一个椭球,这就是阻尼椭圆/椭球。
物理意义:
- 椭球的长轴方向表示低阻尼,相同力下运动速度更快。
- 椭球的短轴方向表示高阻尼,运动更粘稠,需要更大的力才能推动。
在贴合任务中,将阻尼椭圆的短轴对齐法向,长轴对齐切平面。这样,力误差在法向会引起较慢的修正(避免冲击),在切向则会引起较快的修正(及时跟上曲面)。
三、优劣势
优势 | 劣势 |
|---|---|
1. 提升贴合稳定性:法向高阻尼有效抑制接触力振荡,保护釉面。2. 提升跟踪敏捷度:切向低阻尼使刷头能快速响应曲面轮廓变化,减少瞬时脱力。3. 独立调优:可分别针对清洁任务调整法向和切向的力控动态,互不干扰。 | 1. 需要实时姿态信息:阻尼椭圆必须随末端工具姿态实时旋转,始终对齐曲面法向。2. 参数整定更复杂:需要同时调试法向和切向的阻尼值,以及它们之间的比例。3. 法向估计误差敏感:如果曲面法向估计不准,高低阻尼方向会偏离,反而可能恶化贴合。 |
四、实现步骤
步骤 1:在工具坐标系下设计目标阻尼特性
设定工具坐标系的 Z 轴为法向(接触方向),X、Y 轴为切向,在工具系下,期望的阻尼矩阵为对角阵:
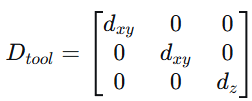
- dz:法向阻尼,设为大值(如 200 Ns/m)。
- dxy:切向阻尼,设为较小值(如 50 Ns/m)。
- 旋转部分同理,可设绕法向的阻尼较大(防止刷头扭转),绕切向轴的阻尼稍小。
步骤 2:实时获取工具到基座的旋转矩阵
通过正运动学,每个控制周期(1kHz)得到工具坐标系相对于基座标系的旋转矩阵 R
R=pinocchio.forwardKinematics(model,data,qactual)
步骤 3:将阻尼矩阵变换到基座标系(或直接在工具系计算)
导纳控制通常在工具坐标系下计算(因为力误差在工具系下表达最自然),可以在工具系下直接应用 Dtool,无需变换。但如果导纳控制器在基座标系下实现,则需要变换:
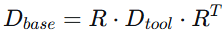
推荐做法:在工具坐标系下进行导纳计算,这样 Dtool就是常数对角阵,代码简洁。
步骤 4:在导纳控制器中使用方向阻尼
在工具系下计算力误差和导纳修正:
# 力误差(工具系,Z轴法向)
F_err = F_des - F_contact

# 工具系下的阻尼矩阵
D_tool = np.diag([d_xy, d_xy, d_z, d_rxy, d_rxy, d_rz])

# 导纳加速度计算(简化版,仅平动)
# M * dx_ddot + D * dx_dot = F_err
dx_ddot = (F_err - D_tool @ dx_dot) / M
dx_dot += dx_ddot * dt
delta_x += dx_dot * dt此时,delta_x 的 Z 分量修正会因高阻尼而变得平滑,而 X、Y 分量修正会因低阻尼而更灵敏。
步骤 5:姿态跟随时的阻尼椭圆旋转
如果工具姿态会变化(例如清洁内壁时工具法向始终指向圆心),那么工具系下的常数对角阻尼矩阵自然随工具旋转,始终是法向高阻尼,这正是我们想要的。
无需额外处理:只要导纳计算在工具坐标系下进行,阻尼椭圆自动跟随工具姿态。
步骤 6:参数整定建议
- 先调试法向阻尼 dz,使之在平直釉面上恒力贴合无振荡(过阻尼)。
- 再调试切向阻尼 dxy,使之在曲面起伏时能快速跟上、力误差小。
- 两者比例通常取 dz/dxy≈3∼5开始。
五、清洁系统示例
[六维力传感器] → 工具系力误差 → [阻尼椭圆导纳控制器]
                                      ↓
                                ΔX_tool (Z向慢,XY向快)
                                      ↓
叠加到轨迹 → 逆运动学 → CSP指令这个框架让清洁模组实现一种仿生触感:像手指轻抚曲面一样,法向稳重不冲击,切向灵活不脱开,极大提升了清洁的质量和安全性。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-08,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号