导纳控制和MIT模式,实现柔顺控制对比

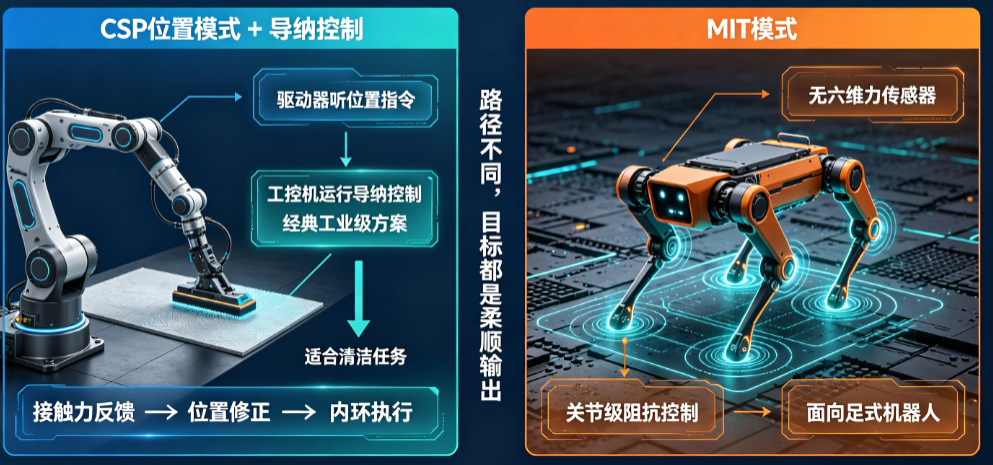
驱动器听位置指令(CSP) + 工控机运行导纳控制,是一个经典的、工业级的、非常适合清洁任务的组合。而MIT模式的创新,更多是给没有六维力传感器、但需要全身都有点柔顺性的足式机器人用的。
如果系统已经通过末端六维力传感器达到了更高的力控维度,完全不需要降级到关节层去处理。
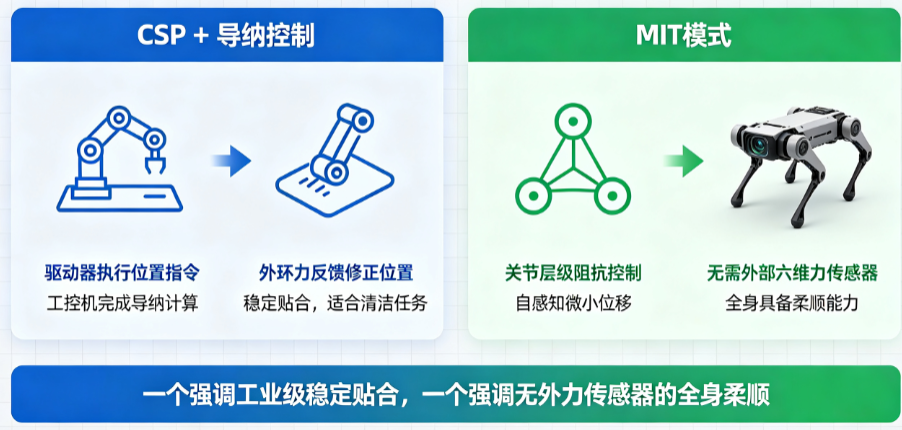
- 关节模组模式(CSP, CST, MIT模式等)是物理基础,决定了电机能听什么指令。
- 柔顺控制算法(导纳, 阻抗)是上层建筑,决定了机器人如何跟环境交互。
一个在底层执行,一个在上层决策,下面重点展开关节模组层面与MIT模式类似的控制模式。
- 关节模组中的控制模式:运行在电机驱动器层面,管理的是单个关节的物理量(电流、速度、位置)。
- 导纳/阻抗控制:运行在工控机(上位机)层面,是机器人整体的柔顺交互算法,负责建立“末端力”与“末端运动”之间的关系。
一、关节模组控制模式
除了CSP、CSV、CST这三种标准模式,现代高性能关节模组(特别是用于足式机器人和协作臂的)还有几种派生的高级模式。
1. 标准三环模式 (CSP / CSV / CST)
这是基础,基于经典的电流-速度-位置级联闭环。
- CSP (循环同步位置):驱动器执行完整的位置闭环,工控机发目标位置。刚度无穷大。
- CSV (循环同步速度):驱动器执行速度闭环,工控机发目标速度。刚度为零(对位置而言)。
- CST (循环同步力矩):驱动器仅执行电流(力矩)闭环,工控机发目标力矩。刚度为零,真正的力源。
2. 高级混合模式
这类模式的共同点是:将原本在上位机做的部分柔顺算法,下沉到驱动器层面,形成一种带物理特性的智能执行器,MIT模式就是其中的典型。
模式 | 典型名称 | 指令接口 | 驱动器行为 | 优点 | 缺点 |
|---|---|---|---|---|---|
MIT模式 | 关节阻抗控制 | qdes,q˙des,Kp,Kd,τff | 执行 τ=Kp(qdes−q)+Kd(q˙des−q˙)+τff | 上位机负担极轻;对通信延迟鲁棒;参数可调,灵活切换位置/力矩模式 | 只能做关节级柔顺,无法直接控制末端多维力和刚度 |
力矩-位置混合 | 带力矩限位的位置模式 | 目标位置 + 最大力矩阈值 | 正常时做位置控制;一旦力矩超过阈值,自动转为力矩控制 | 安全保护特性极好,防止过载和硬碰撞 | 不产生平滑柔顺,只有全力顶和松掉两种状态 |
柔性位置模式 | 对前面的边界使用过度 | 目标位置 + 最大力矩 + 柔顺系数 | 位置控制下,根据外力按设定曲线微退让 | 简单易用,适合入门级柔顺场景(如简单抓取) | 柔顺特性固定,非真正动态阻抗,响应有延迟 |
SEA模式 | 串联弹性驱动器控制 | 弹性元件形变量目标 | 控制内部弹性体的形变量,间接控制力矩 | 力矩控制极其平顺、稳定;天然抗冲击;力矩分辨率高 | 带宽受弹性元件刚度限制;结构复杂,成本高 |
二、层级与控制架构
这些模式的关系,取决于控制系统架构:
架构 A:驱动器智能型(如MIT Cheetah)
- 上位机:只发高层指令(qdes,Kp等)。
- 驱动器:运行MIT模式,自身完成关节的柔顺和力控闭环。
- 优点:大大降低总线通信负担和对上位机实时性的要求。
- 缺点:灵活性受限,上位机无法直接感知末端多维力。
架构 B:上位机集权型(清洁机器人的架构)
- 驱动器:只工作在标准CSP模式,做忠实的位置执行器。
- 上位机:运行完整的导纳控制算法(输入末端六维力,输出末端位置修正),结合逆运动学将位置指令分发给各关节。
- 优点:极其灵活,可实现笛卡尔空间的任意柔顺特性(刚度、阻尼椭圆),直接解耦控制多维力和姿态。
- 缺点:对上位机算力和通信总线带宽要求高。
总结:
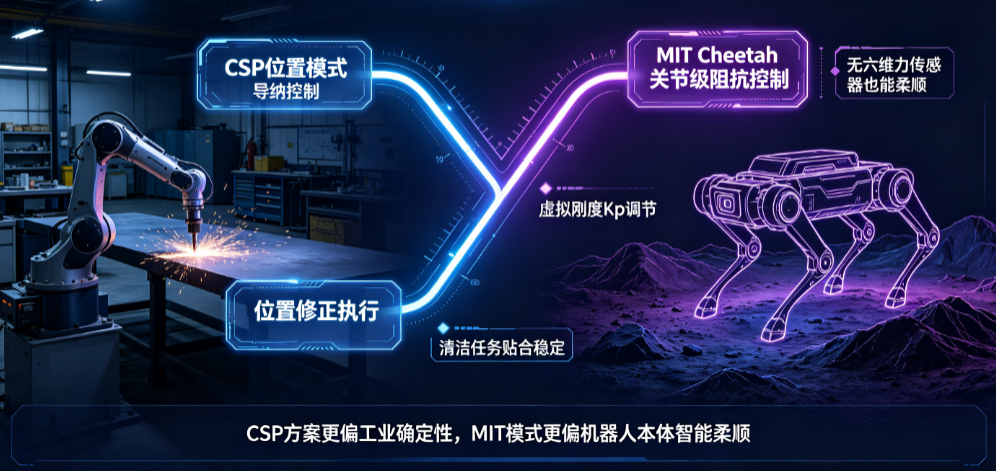
- 架构B是用软件(上位机算法)实现了架构A用硬件(智能驱动器)实现的功能,并实现了超越。
- MIT模式和导纳控制在控制效果上可以是等价的,但作用维度和实现位置不同。MIT是关节级,导纳是笛卡尔级。
三、各模式优劣势及应用场景对照
控制模式 | 作用维度 | 核心优势 | 核心劣势 | 最适合你的哪个部分 |
|---|---|---|---|---|
标准CSP (位置) | 关节 | 刚度无穷大,定位精准,调试简单 | 无柔顺性,需上位机算法 | 当前所有清洁轨迹跟踪和导纳的内环 |
标准CST (力矩) | 关节 | 真正的直接力源,是实现任何力控的物理基础 | 需上位机解决稳定性,需精确动力学 | 未来若做直接力控或零力拖动示教的执行器 |
MIT模式 (阻抗) | 关节 | 上位机负担轻,对通信延迟鲁棒,拖动示教实现简单 | 只能做关节级柔顺,无法解耦笛卡尔力 | 清洁模组的关节就不适合了,但可用于底盘悬挂等非末端接触场景 |
导纳控制 (上位机算法) | 笛卡尔 | 直接解耦控制末端多维力/力矩,灵活,适合已知刚性环境 | 需高精度六维力传感器,在刚性环境接触下需仔细调稳 | 核心清洁贴合控制,这是最优解 |
阻抗控制 (上位机算法) | 笛卡尔 | 物理上更稳定,适合未知或软环境 | 需全臂动力学模型和关节力矩环(CST),工程极复杂 | 不适合当前阶段,可作为未来高阶选项 |
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-09,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号