关节模组的智能伺服模式

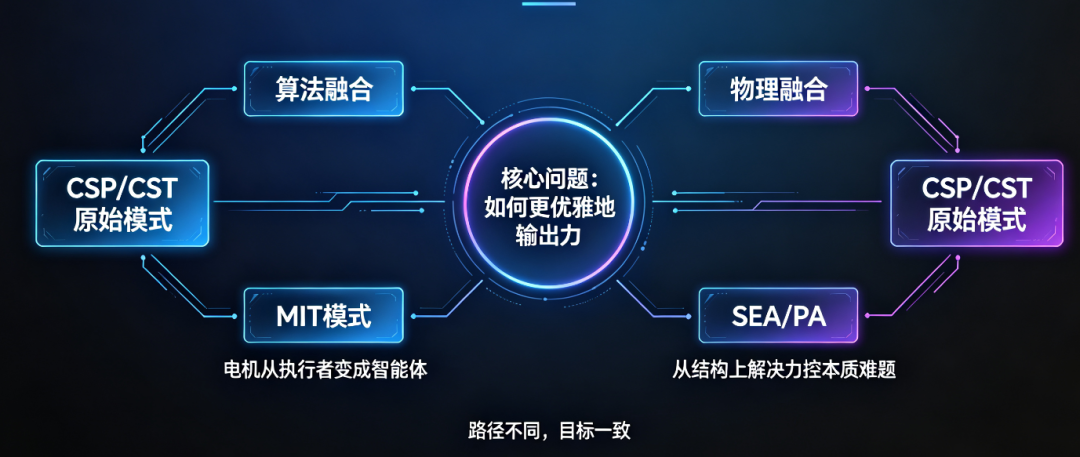
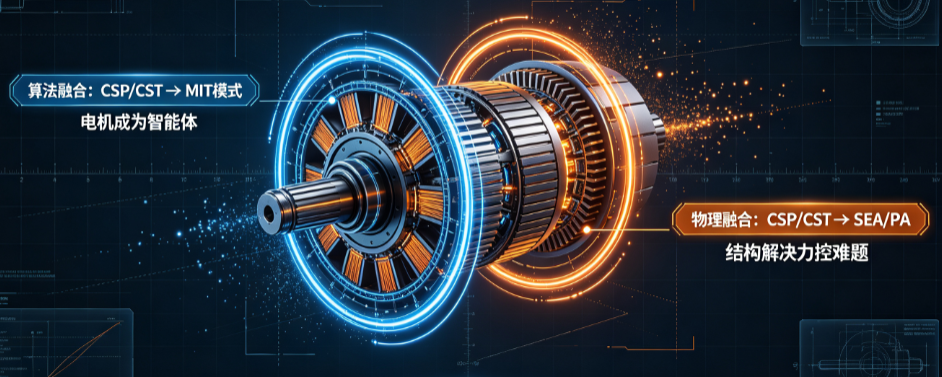
从CSP/CST这两个原始模式出发,一类向算法融合发展,诞生了MIT模式,让电机从执行者变成智能体;另一类向物理融合发展,诞生了SEA/PA,从结构上解决了力控的本质难题。它们都在解决如何更优雅地输出力这个核心问题,只是路径不同。
关节模组的智能伺服模式的共同点是:将原本需要在上位机实时计算的柔顺或力控算法,下沉到了驱动器中执行。这就像普通电机只能执行转几圈的指令,而这些智能模式让电机本身具备了弹簧、阻尼器甚至肌肉的特性。
下面我们梳理一下这些关节级智能模式的核心原理、之间的关系,以及它们的演进脉络。
一、关节级智能控制模式全览
1. MIT模式(关节阻抗控制):让电机表现得像一个可编程的虚拟弹簧-阻尼系统。
- 原理:驱动器执行 τ=Kp(qdes−q)+Kd(q˙des−q˙)+τff
- 关系:它处于位置控制(Kp极大)和力矩控制(Kp=0)之间,通过改变刚度和阻尼,在同一种模式下实现了两者的平滑过渡。
2. 力矩-位置混合模式:在位置模式和力矩模式之间暴力切换,而不是平滑融合。
- 原理:正常时,它是刚性的位置控制;但当关节力矩超过设定的阈值 τ_max,会瞬间切换为力矩控制,输出一个恒定的力矩。
- 关系:可以看作是MIT模式的一个硬边界特例,不会主动表现出柔顺,只做碰撞保护。
3. 柔性位置模式:传统位置控制下的静态微让步。
- 原理:驱动器在执行位置闭环时,根据当前力矩,按预设的、固定的“力-位移”曲线,从目标位置上做微小退让。
- 关系:可以看作是MIT模式中只保留了静态刚度K,完全忽略了动态阻尼D的简化版。它的反应是被动的,动态性能远不如MIT模式。
4. 可变阻抗/导纳模式:驱动器内部直接运行一个完整的关节空间导纳控制器。
- 原理:它和上位机导纳控制算法完全一样,只是工作对象是关节力/力矩,输出关节位置修正量。驱动器内部测量力矩(或电流),计算位置修正,再发给自己的位置环。
- 关系:这是MIT模式的另一种等效实现。它和MIT模式互为镜像,最终效果一致。哪个更适合,取决于驱动器的内部架构。
二、关系对比
要理解这些模式的关系,可以从如何实现柔顺这个根本问题出发,看两条演进路线。
路线一:算法融合(从极端到连续)
这条路线在软件层面,将位置和力控制融合。
- 两个极端:
- CSP(位置模式):刚度∞。
- CST(力矩模式):刚度0。 这是所有模式的物理基础。
- 硬切换(初代融合):
- 力矩-位置混合模式:在两个极端间设定一个触发阈值,是一种非常生硬的“if-else”逻辑。例如,遇到障碍就从位置控制(CSP)立刻跳转为力矩控制(CST)。
- 连续融合(完全体):
- 设 Kp极大,Kd极大 → 近似CSP,机器臂刚硬。
- 设 Kp=0,Kd=0,τff=期望值 → 完全CST,机器臂零力柔顺。
- 设中间值 → 柔顺交互,像弹簧一样可以推拉。
- MIT模式:通过阻抗公式 τ=KpΔq+KdΔq˙,完美地在位置和力矩之间架起桥梁。
路线二:物理增强(从外挂到原生)
这条路线在物理层面,通过结构改进来增强力控性能。
- 标准力矩模式(CST):依赖高精度电流环。缺点是受电机齿槽力、摩擦力等非线性因素干扰,力矩精度不高。
- SEA模式(串联弹性驱动器):
- 做法:在电机和负载之间,物理上加了一个弹簧。
- 原理:通过测量弹簧的形变来精确控制力矩(胡克定律),它将复杂的力控问题,巧妙转化为简单的位置控制问题。
- 优势:力矩控制极其平顺、精准,天然抗冲击,能储存能量。
- 劣势:系统带宽受限于弹簧刚度,结构变复杂。
- PA模式(本体感受驱动器):
- 做法:在SEA基础上,将弹簧直接集成到电机定子与机座之间。
- 优势:结构极紧凑,力感知信噪比极高,是SEA的集成化、低成本化版本。
三、协作机器人
- 清洁模组贴合:上位机导纳控制 + 关节CSP模式。这是唯一能直接、精确控制末端多维力/力矩的方案。所有关节级智能模式都无法解耦笛卡尔力,对这项任务不够用。
- 安全碰撞保护:力矩-位置混合模式。可作为关节的本地安全层,一旦力矩异常(如臂杆意外撞到边缘),驱动器可自动切换力矩模式保护硬件,无需等上位机反应。
- 未来拖动示教:MIT模式或可变导纳模式。若希望工程师能直接拖拽机械臂来教它清洁路径,这可以通过两种方式实现:
- 上位机方案(当前可用):驱动器保持CSP模式,上位机用六维力传感器感知手部力,通过导纳算法让机械臂跟随。
- 关节级方案(免力传感器):将驱动器设为MIT模式,并设 Kp=0 ,上位机只需发重力/摩擦补偿力矩作为 τff,即可实现零力拖动。好处是不需要操作员一直抓着力传感器。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-14,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号