机械臂绘画的技术落地方案

一、整体逻辑流
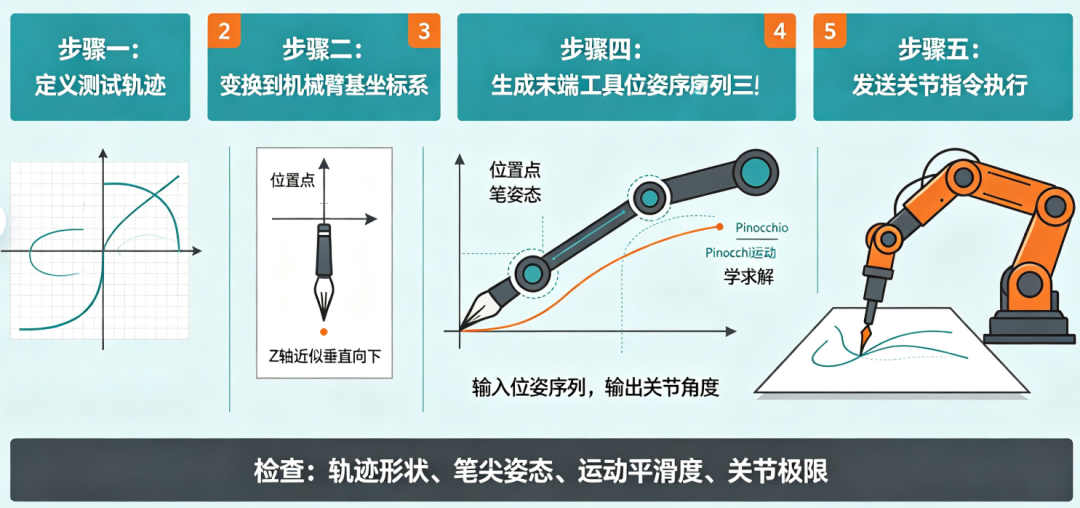
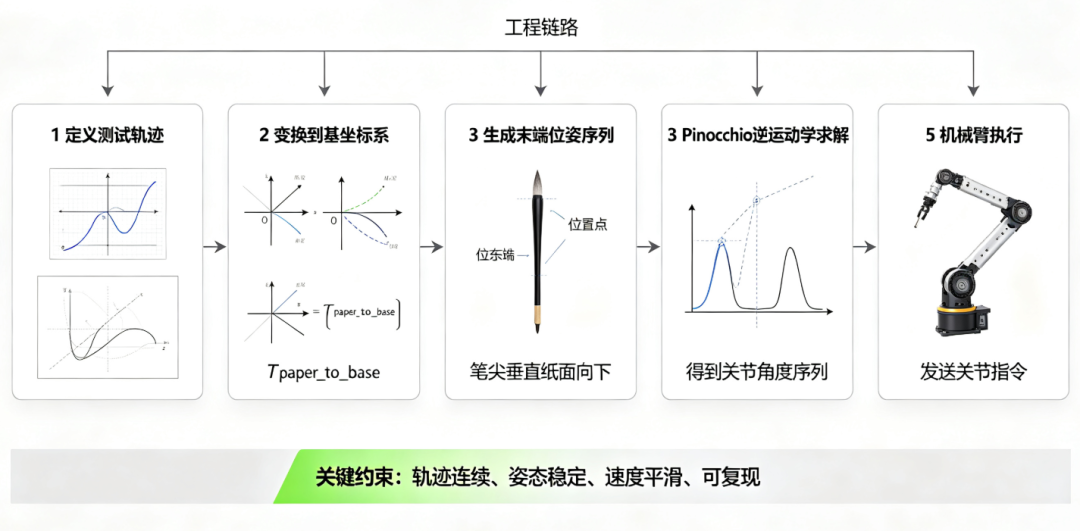
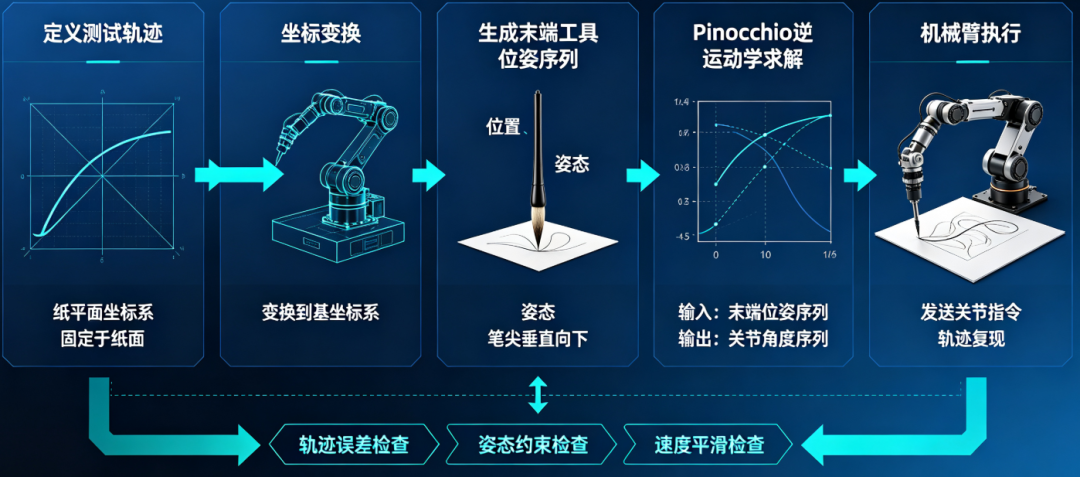
- 定义测试轨迹(在纸平面坐标系内,即一个固定于纸面的坐标系)。
- 变换到机械臂基坐标系(Pinocchio 的运动学解算基于基坐标系)。
- 生成末端工具位姿序列(不仅要有位置,还要有笔的姿态,通常是笔尖垂直纸面向下)。
- 交给 Pinocchio 逆运动学求解,得到关节角度序列。
- 发送关节指令给机械臂执行。
二、标定(纸面坐标系与机械臂基坐标系)
纸必须相对于机器人基座固定,并且要知道它在哪。
- 将一张白纸平放在一个刚性平板上,平板放置在机械臂前方、工作空间内。
- 利用末端探针/笔尖和机器人已有的运动学,手动操作或编写一段简单的定位程序,让笔尖触碰纸面上标记好的三个不共线的点(例如纸面左上角、左下角、右下角)。
- 记录这三点在机械臂基坐标系下的坐标 P1,P2,P3。
- 利用这三个点建立纸面坐标系 {Paper}:
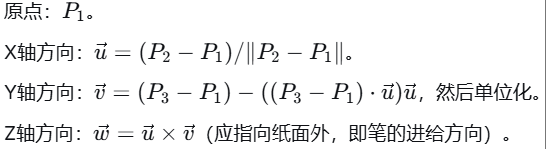
- 这样就得到了一个变换矩阵 T_paperbase,它把纸面上的二维点 (x, y, 0) 变换到基坐标系下。
三、轨迹规划:定义要绘制的形状
在纸面坐标系里定义轨迹,轨迹最终需要转成一系列离散的末端位姿点,每个点间隔约 1~2mm,点数根据需要的平滑度确定。
1. 正方形(边长 L = 100mm)
在纸面坐标系中,四个角点(按顺序):
- A=(0,0)
- B=(L,0)
- C=(L,L)
- D=(0,L)
需要离散化每条边,在每条边上均匀采样 N 个点(含端点),或者用插值函数,最终的离散路径点列表就是:
[(0,0), (Δx,0), (2Δx,0), ..., (L,0), (L,Δx), ..., (L,L), (L,L-Δx), ..., (0,L), (0,L-Δx), ..., (0,0)]2. 圆形(半径 R = 50mm)
圆心在纸面坐标系的 (cx, cy) 处,比如 (50, 50),圆的参数方程:
- x(t)=cx+R⋅cos(θ)
- y(t)=cy+R⋅sin(θ)
让 θ 从 0 到 2π 均匀步进(例如 360 个点),得到一系列点。
3. 直线(用于测试重复定位或回差)
在纸面上从 (x1, y1) 到 (x2, y2) 的线段,等距采样。
对于每个二维路径点 (x_paper, y_paper),要赋予完整的 6D 位姿,才能调用逆运动学。
四、为每个路径点生成末端工具位姿(Pinocchio 需要的格式)
Pinocchio 的逆运动学通常需要一个目标位姿,表达为 4×4 齐次变换矩阵,或者位置+四元数。
对于一个路径点,其末端工具的位姿构建如下:
- 位置:
将纸面点
(x_paper, y_paper, 0)通过变换矩阵映射到基坐标系:
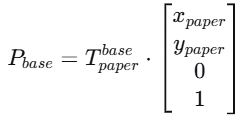
取的 (P_x, P_y, P_z) 是末端工具坐标系原点的位置,因为笔尖是工具末端,所以这实际是笔尖的位置。
- 姿态:
笔要垂直于纸面,即工具坐标系的 Z 轴应指向纸内,纸面法向量 w 就是笔应该对齐的方向。
- 设工具坐标系 Z 轴指向纸内,则 Z 方向 = −w。
- 工具坐标系 X 轴可以选择为纸面坐标系的 X 轴方向u(即纸的水平方向)。
- Y 轴由右手法则确定,可构造一个旋转矩阵 R_basetool(需保证是正交归一矩阵):
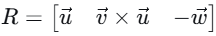
或者直接用纸面坐标系的 X, Y 轴作为工具 X, Y,Z 为纸面法向向内。
- 组装变换矩阵: 把 R 和 P_base 装成 4×4 矩阵 T:
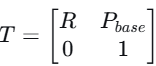
这就是 Pinocchio 逆运动学所需的末端工具目标位姿。
注意:笔是安装在末端模组上的,笔尖到末端法兰有一个固定的偏移变换 Ttoolflange,应当先用笔尖标定出这个工具偏置,然后在轨迹规划时,把笔尖位姿 T 转换为法兰位姿送给 IK。或者,更简单地,在 Pinocchio 的 URDF 中,把笔作为一个附加的虚拟连杆,其末端就是笔尖,IK 解算时直接给笔尖坐标系的目标位姿即可。
五、具体实施步骤
阶段1:准备
- 在 URDF 中添加一个笔工具连杆,固连在 J6 之后,其原点在笔尖,Z 轴指向纸面。
- 固定好纸板,手动操作机械臂,用笔尖轻触纸面上预先画好的三个标记点,记录下这三个点在基坐标系下的坐标(通过正运动学读笔尖位置)。
- 根据三点计算
T_paper_base。
阶段2:轨迹生成脚本(Python 伪代码逻辑)
# 定义纸面轨迹 (正方形)
L = 0.1  # 100mm
paper_points = []
# 离散化四条边,step 为步长 (如 0.002m)
for p in 离散正方形点(L, step=0.002):
    # p 是 [x_paper, y_paper]
    # 构造纸面坐标系下的齐次位姿 (笔尖)
    T_paper_tip = np.eye(4)
    T_paper_tip[:3, 3] = [p[0], p[1], 0.0]  # 位置
    # 姿态:笔尖Z轴指向纸面法向的反方向 (即向下压),X轴沿纸面X
    R_paper_tip = 由纸面X轴、Y轴和-Z方向构成的矩阵
    T_paper_tip[:3, :3] = R_paper_tip
    # 变换到基座标系
    T_base_tip = T_paper_base @ T_paper_tip
    # 调用 Pinocchio IK,传入 T_base_tip
    q_sol = pinocchio.inverse_kinematics(model, data, T_base_tip, q_init)
    joint_trajectory.append(q_sol)
    q_init = q_sol  # 用上一解作为初值,保证连续性
阶段3:执行
- 将
joint_trajectory按时间戳通过位置接口发送给机械臂,移动速度要慢且均匀(比如 20mm/s),避免笔被拖动跳跃。 - 可让笔尖在纸上轻轻接触,无需用力,只需画出线。
六、误差分析
- 正方形边长 vs 100mm:若偏小,可能是基座标系的尺度不准(连杆长度参数偏小或关节减速比有误),调整 URDF 中的连杆长度
a或考虑关节传动比。 - 正方形的直角不直:说明关节轴不垂直,可能存在轴线偏斜(需修正 DH 参数中的
alpha)。 - 圆不圆,呈椭圆:通常因 X、Y 轴灵敏度不一致,或某关节存在反向间隙。可检查关节回差。
- 起点和终点不闭合:重复定位误差大,传动存在间隙或零位漂移。
这些观察可以明确调整 DH 参数表的哪一项,例如,若 100mm 边长变成了 99mm,且误差是线性的,可以在 Pinocchio 中按比例修正连杆长度,再重新测试。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-09-01,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号