MIT模式中的惯性项求解

一、τff项解释
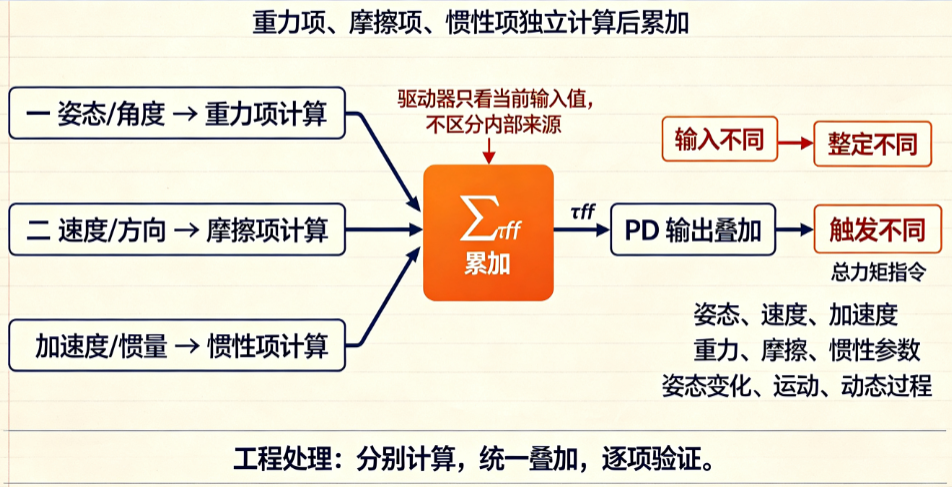
τff 在 MIT 模式中只是一个控制输入端口,驱动器不关心往里填了什么。它收到一个数值,就把它作为力矩前馈加到 PD 输出上,在工程实现上,τff的内容是一个函数:
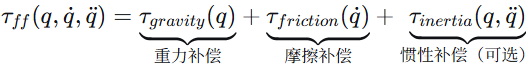
针对低速清洁任务:
- τ_gravity:必须做。
- τ_friction:强烈建议做(低速时摩擦占比大)。
- τ_inertia:可以不做(设0),PD控制器会自然产生加速力矩。
累加的实现方式,比如每个控制周期(如 2ms)执行:
tau_ff = (
    gravity_compensation(q_actual)          # 只依赖角度
    + friction_compensation(dq_actual)       # 只依赖速度
    + inertia_compensation(q_actual, ddq_des) # 只依赖加速度(可选)
)
send_mit_command(q_des, dq_des, tau_ff)
三个函数是独立计算、然后累加,它们的输入不同、整定方式不同、触发条件也不同:
分量 | 形式 | 依赖 | 何时显著 | 整定方式 |
|---|---|---|---|---|
重力项 | τg(q) | 关节角度 | 始终存在(J3、J5、J6) | 多姿态悬浮标定 |
摩擦项 | τf(q˙) | 关节速度 | 有速度时存在,低速时主导 | 匀速运动实验辨识 |
惯性项 | τi(q,q¨) | 关节角加速度 | 仅加速/减速瞬间显著 | CAD模型或动态辨识 |
二、重力项和摩擦项的获取
前面介绍了通过实验获得了这两项:
- 重力项:在不同角度实测悬浮力矩 → 得到 τg(q) 的查表或插值函数。
- 摩擦项:在不同恒定速度实测平均力矩 → 线性拟合得到 fc 和 fv。
使用方式:
def gravity_compensation(q):
    # 使用查表+线性插值,或多项式拟合
    return interp(q, q_table, tau_g_table)  # 或 polyval(g_coeffs, q)

def friction_compensation(dq):
    # 平滑sign函数避免零速跳变
    return fc * tanh(dq / eps) + fv * dq
三、惯性项获取
3.1 惯性项
当关节加速时,连杆的惯量会产生一个抵抗加速的力矩:
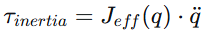
其中 Jeff(q)是关节的有效转动惯量,随关节角度变化(因为质心到关节轴的距离变化)。
3.2 什么时候需要
工况 | 惯性项重要性 | 是否需要补偿 |
|---|---|---|
低速清洁(加速度 < 0.1 rad/s²) | 可忽略 | 不需要 |
中速运动(加速度 1~10 rad/s²) | 开始显现 | 可选 |
快速启停(加速度 > 10 rad/s²) | 显著 | 建议补偿 |
对于清洁场景,运动速度低、加速度小,惯性项可以暂时不补偿,PD控制器本身的 Kp就能产生足够的加速力矩。
3.3 获取惯性项
有三种方法,按推荐度排序:
方法A:从CAD模型计算(最方便)
如果模型可用,直接从CAD读取连杆质量 m、质心位置、惯性张量,通过正运动学计算任意姿态下的有效惯量 Jeff(q),然后用以下公式:
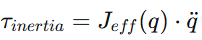
其中 q¨从上位机的轨迹规划器获得(不是从编码器差分,因为差分噪声大)。
方法B:动态辨识实验(无需CAD)
原理:在已知加速度下测力矩,反解有效惯量。
步骤:
- 补偿好重力和摩擦(保证静止悬浮)。
- 让关节做已知的正弦加速运动,比如 q=Asin(ωt),其中 ω 选在 1~5 Hz。
- 记录运动中的力矩输出 τcmd。
- 由于
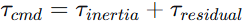
,减去已知的重力和摩擦补偿,剩下的部分就是 τ_inertia。
- 计算加速度
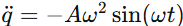
- 用最小二乘拟合:
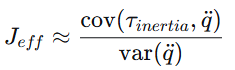
优点:完全实测,不需要CAD。
缺点:加速度信号如果来自编码器差分,噪声大,需要良好滤波。在慢速清洁场景中,惯性项小,辨识精度有限。
方法C:经验公式近似
对于纯旋转关节,如果把连杆简化为一个集中质量 m 位于质心距离 d 处:
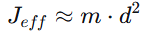
可以从重力补偿标定中反向估算出 m⋅d(因为 τg=mgdcos(q)),进而得到:
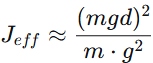
这种方法精度不高,但对于判断惯性项是否可以忽略非常有用。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-09-08,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号