导纳控制的参数整定解析

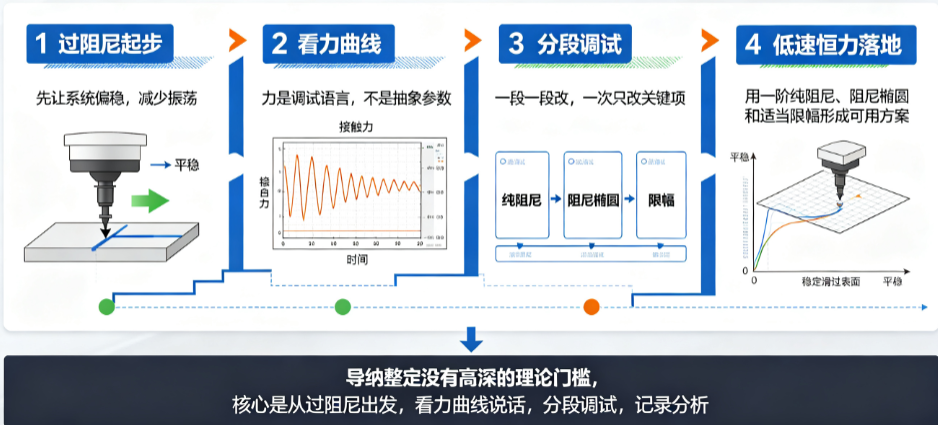
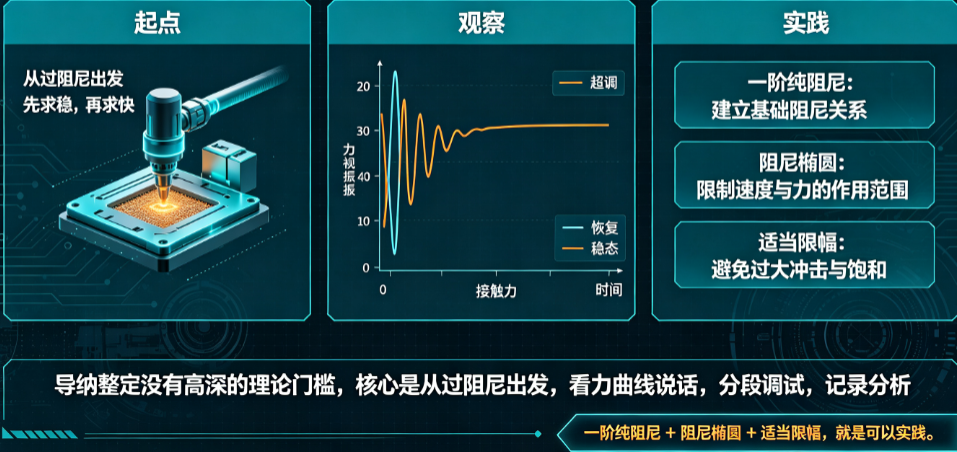
导纳整定没有高深的理论门槛,核心是从过阻尼出发,看力曲线说话,分段调试,记录分析。对于低速恒力清洁,一阶纯阻尼 + 阻尼椭圆 + 适当限幅,就是可以实践。
导纳控制的参数整定是三分理论、七分实验的工作,对于清洁机器人这种低速恒力贴合场景,整定难度低于高速力控,且有一套成熟的工程方法论可循。
一、明确整定目标与评估指标
1.1 整定目标
在清洁场景中,导纳控制的终极目标可以归结为:
目标 | 量化标准 |
|---|---|
接触无冲击 | 接触瞬间力峰不超过设定值的 1.5 倍 |
恒力稳定 | 稳态力波动在 ±0.3~0.5 N 以内 |
跟踪敏捷 | 曲面变化时力误差恢复时间 < 0.1~0.2 s |
无振荡 | 任何情况下力曲线无持续振荡或高频抖动 |
无脱力 | 沿曲面移动时力不降为 0,保持可靠接触 |
1.2 评估信号
- 法向力信号 Fcontact,z(工具坐标系 Z 轴)是核心观察量。
- 辅助观察:位置修正量 Δx的曲线、关节速度、力矩反馈。
- 推荐工具:将力信号、位置修正量、期望力、实际力在一张图上滚动显示,便于直观判断。
二、导纳参数整定流程
准备阶段:确定导纳结构
在整定前,先根据任务选择导纳的阶数:
导纳形式 | 方程 | 适用场景 |
|---|---|---|
一阶纯阻尼 | DΔx˙=FerrDΔx˙=Ferr | 新手、低速恒力贴合 |
一阶刚度+阻尼 | DΔx˙+KΔx=FerrDΔx˙+KΔx=Ferr | 需要回位、中心保持 |
二阶完整 | MΔx¨+DΔx˙=FerrMΔx¨+DΔx=Ferr(K=0) | 需要惯性感、柔性冲击吸收 |
建议一阶纯阻尼导纳(DΔx˙=Ferr),理由如下:
- 参数只有一个 D,整定难度最低。
- 无条件稳定(只要 D>0)。
- 接触时无惯性项,不会产生冲击力。
- 低速清洁对响应速度要求不高,一阶足够。
阶段1:调试(无接触)
目的:在不受接触力干扰的情况下,先验证导纳修正量的行为是否符合预期。
步骤:
- 机械臂末端悬空,不接触任何物体。
- 人为给一个力传感器偏置(或用手轻推传感器),使 Ferr不为零。
- 观察导纳输出的位置修正量 Δx是否按预期方向移动(力推方向 = 移动方向)。
- 松开手,修正量是否回到零附近。
通过标准:
- 移动方向与力的方向一致,无反向或对角线串扰。
- 修正量平滑,无跳变、无高频抖动。
- 系统能静默等待,不产生自发漂移。
阶段2:软材料接触试贴(关键阶段)
目的:在真实接触前,用软材料(海绵、橡胶)模拟釉面,完成参数粗调。
步骤:
- 设定期望力 Fdes:先从一个较小值开始(如 1N),后续再升至目标值。
- 选择初始阻尼 D:取一个偏大的保守值(如 500 Ns/m),确保过阻尼。
- 执行趋近→接触→保持:
- 低速(5~10 mm/s)接近软材料。
- 接触后观察力曲线。
整定判断:
现象 | 诊断 | 动作 |
|---|---|---|
接触瞬间力尖峰很大(>2×期望力) | 阻尼太小,或趋近速度过快 | 增大 D,或降低趋近速度 |
接触后力缓慢爬升,很久才到期望值 | 阻尼太大,响应过慢 | 减小 D |
力达到期望值后持续振荡 | 阻尼不足,欠阻尼 | 增大 D |
力稳定但有微小抖动 | 传感器噪声过高 | 增大低通滤波强度,或增大 D |
力始终达不到期望值 | 位置修正量被限幅卡住 | 增大限幅范围,或减小 D |
推荐初始值经验公式:
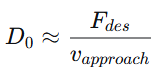
其中 v_approach是期望的稳态修正速度,例如 Fdes=3N,希望力误差为 3N 时修正速度为 0.005 m/s(5mm/s),则 D0=3/0.005=600Ns/m。
阶段3:真实釉面精调
目的:在软材料调通的基础上,针对真实刚性釉面做最终微调。
与软材料的关键差异:
- 釉面刚度远高于软材料,接触力对位置变化极其敏感。
- 需要更大的阻尼来维持稳定。
- 需要考虑釉面曲率变化带来的法向偏移。
步骤:
- 在平直釉面区域(如座圈)先跑直线贴合,微调 D 至最佳。
- 再在曲率变化区域(内壁拐角)测试,观察跟踪性能。
- 如果拐角处力波动大,可考虑:
- 降低切向速度。
- 使用阻尼椭圆(法向高阻尼、切向低阻尼)。
- 引入前馈(分段均值前馈或空间学习滤波)。
阶段4:全流程联调
目的:验证从趋近→贴合→跟踪→退出全过程的参数一致性。
关注点:
- 高速趋近→柔性逼近的切换是否平滑无冲击。
- 贴合后从平坦区进入拐角区,力是否稳定。
- 退出时力是否平滑降至零,无反弹。
- 不同清洁模组(硬刷 vs 软布)是否需要差异化参数。
调试策略:
- 先固定切向轨迹参数(速度、路径),只调导纳参数。
- 导纳调好后,再优化切向速度。
- 最后做全流程回归测试。
三、最佳实践
1. 从过阻尼出发,逐步收紧
原则:永远从大阻尼开始,逐步减小到刚满足响应速度要求即可。 理由:过阻尼只会慢,不会坏。欠阻尼会振荡、划伤釉面、甚至损伤机械臂。
2. 限幅是安全网
导纳输出的位置修正量 Δx必须有限幅:
- 下限:0(不允许反向穿透)。
- 上限:根据清洁模组的最大行程(如 5~10mm)。
限幅过大容易导致力冲击,限幅过小会导致位置修正不足、力达不到期望值,建议先设 5mm,再根据实际微调。
3. 分段参数策略
不同阶段使用不同导纳参数:
阶段 | DD 建议 | 原因 |
|---|---|---|
柔性逼近 | 大(如 800) | 确保接触零冲击 |
恒力贴合 | 中(如 300~500) | 平衡稳定和响应 |
退出 | 中偏大 | 确保平滑脱离 |
可通过状态机在阶段切换时动态更新 D,切换时做斜坡过渡(如 50ms 内线性变化)。
4. 阻尼椭圆的应用
如前所述,在工具坐标系下设置对角阻尼矩阵:
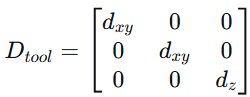
- dz(法向):大,保证稳定性。
- dxy(切向):小,保证跟踪灵活性。
- 初始比例建议 dz/dxy=3∼5。
5. 速度与阻尼的匹配
核心原则:切向移动速度越快,法向阻尼需要越大。 量化关系:力误差恢复时间 τ≈D/Kenv,其中 Kenv 是环境刚度。釉面很硬(Kenv大),所以 τ很小,即使 D较大也能快速响应。但如果切向速度快,曲面变化产生的法向扰动频率高,就需要更高的 D 来快速衰减。
工程经验:
- 切向 20~50 mm/s:D = 200~400 Ns/m 足够。
- 切向 80~150 mm/s:D = 500~800 Ns/m 更稳妥。
6. 滤波与导纳带宽的匹配
力信号的低通滤波截止频率要远高于导纳环的响应带宽。
- 如果滤波太强(截止频率太低),力信号滞后,导纳响应变慢,容易振荡。
- 一般建议:滤波截止频率 ≥ 5× 导纳带宽。
- 清洁导纳带宽约 1~5 Hz,滤波截止频率取 30~50 Hz 是安全的。
7. 在线监测与记录
在调试阶段,必须记录以下数据用于离线分析:
- 力传感器原始值、补偿后值。
- 导纳输出的位置修正量。
- 关节实际位置/速度。
- 状态机阶段标志。
每次调试后,画出时间曲线,标出问题发生时刻,便于定位是导纳参数问题、传感器补偿问题还是轨迹规划问题。
四、常见问题排查表
症状 | 可能原因 | 排查顺序 | 解决方案 |
|---|---|---|---|
接触瞬间力尖峰 | 趋近速度过快 | 查阶段切换点速度 | 降低趋近速度,增大接近阶段 DD |
贴合后力缓慢漂移 | 零漂未完全消除 | 空载静止看力漂移 | 重新校零,增加定期校零机制 |
力有规律振荡 | 导纳欠阻尼 | 观察力曲线频率 | 增大 DD,或检查滤波截止频率 |
力有高频抖动 | 传感器噪声或关节振动 | 空载检查 | 增强低通滤波,或降低 Kp(MIT模式) |
曲面跟踪时脱力 | 切向速度过快 | 记录脱力时位置和速度 | 降低切向速度,或减小切向阻尼 dxy |
力不到期望值 | 修正量被限幅 | 观察修正量曲线 | 增大限幅,或减小 DD |
不同区域表现不一致 | 曲面曲率差异大 | 分区记录数据 | 使用前馈或分段参数 |
五、总结备忘
整定顺序:
- 确定导纳结构(一阶纯阻尼)。
- 自由空间验证方向正确性。
- 软材料粗调,从大 D开始。
- 真实釉面精调。
- 全流程联调。
6. 经验初始值(直接可用的起点):
- 一阶导纳阻尼 D:300~500 Ns/m(法向)。
- 切向阻尼 dxy:100~150 Ns/m。
- 力传感器低通截止频率:30 Hz。
- 位置修正限幅:±5 mm。
- 接触检测阈值:0.5 N。
- 柔性逼近速度:5~10 mm/s。
这些值可以在半小时内跑通一个基本的恒力贴合闭环,然后基于实际力曲线做针对性微调。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-09-13,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号