从零进行牛顿法原理推导解析

1. 概述
牛顿法是一种在实数域和复数域上近似求解方程根的迭代算法,被广泛推广用于求解无约束优化问题,核心思想是使用函数的二阶泰勒展开来构造迭代过程。
牛顿法有两个主要版本,但其核心思想一脉相承:
- 求根牛顿法:用于寻找函数 f(x)=0的根。
- 优化牛顿法:用于寻找函数 f(x)的极小值(或极大值)。
核心目的是快速、高效地收敛到问题的解(方程的根或函数的极值点),以其二次收敛速度而闻名,这意味着在接近解的时候,每次迭代的有效数字精度几乎会翻倍。
2. 详细推导和解释
2.1 版本一:求根牛顿法
目标: 找到函数 f(x)=0 的解,下面从从几何直观和泰勒展开两个角度解析推导过程:
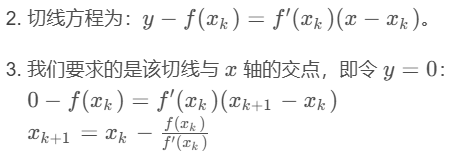
角度1 . 几何直观(一维情况): 假设当前的迭代点是 xk,希望找到一个更好的近似点 x_{k+1},牛顿法的迭代公式如下:
- 在点 (xk,f(xk))处作函数 f(x)的切线,这条切线的斜率为 f′(xk)。
角度2 . 泰勒展开(可推广到高维): 假设当前估计值为xk,真实的根在xk+δ处,即f(xk+δ)=0。 将函数在xk处进行一阶泰勒展开:
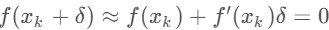
解这个关于δ的线性方程:
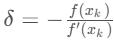
因此,新的估计值为:
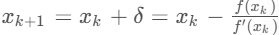
高维情况(求方程组F(x)=0的根): 泰勒展开变为:
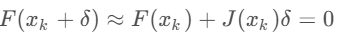
其中J(xk)是雅可比矩阵,其元素

求解线性系统:
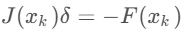
得到增量δ,然后更新:
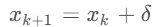
2.2 版本二:优化牛顿法
目标: 找到函数 f(x) 的极小值点。
优化问题的解满足一阶必要条件:梯度为零,即 ∇f(x)=0,这实际上是一个求根问题,目标是找到梯度向量的根。因此,可以直接应用求根牛顿法,令 F(x)=∇f(x),其雅可比矩阵就是海森矩阵H(x)=∇2f(x)。
代入求根牛顿法的公式:
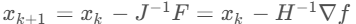
从局部二次近似的角度推导: 假设我们当前迭代点是 xk,将目标函数 f(x) 在 xk 处进行二阶泰勒展开:
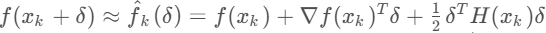
我们的目标是找到一个增量 δ,使得这个二次近似函数 f^k(δ) 最小化。
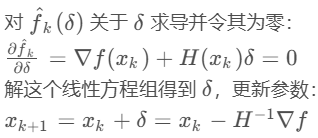
直观解释: 牛顿法不仅考虑了梯度的方向(最陡下降方向),还考虑了函数的曲率(Hessian矩阵)。
- Hessian 正定:说明局部是“碗状”的,牛顿步会指向碗底(极小值点)。
- Hessian 负定:说明局部是“倒碗状”的,牛顿步会指向碗顶(极大值点)。
因此,标准的优化牛顿法是寻找极小值的,如果想找极大值,需要对公式取反。
3. 总结
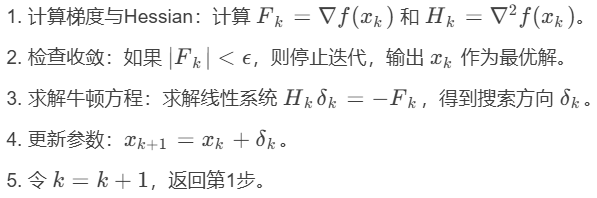
算法流程 初始化:给定初始点 x0x0,收敛阈值 ϵϵ,设置 k=0k=0。
开始迭代:
优点:
- 二次收敛速率:这是它最吸引人的特性,一旦迭代点进入真实解的一个“附近”区域,收敛速度极快。
- 高精度:能很快地达到很高的精度。
缺点:
- 计算成本高:每次迭代都需要计算Hessian矩阵 (O(n^2)复杂度) 并求解一个线性方程组 (O(n^3) 复杂度),对于高维问题(n 很大),这几乎是不可行的。
- 初始点敏感:是局部方法,如果初始点离真正的最优点太远,可能完全不收敛甚至发散。
- Hessian可能非正定:在迭代过程中,Hessian矩阵可能不是正定的,导致搜索方向不是下降方向,从而使函数值上升。这是优化牛顿法的一个严重缺陷。
改进算法:
- 阻尼牛顿法:在更新时加入一个步长 αk(通过线搜索得到),可以保证每次迭代函数值充分下降,改善全局收敛性。
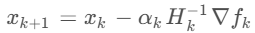
- 拟牛顿法:采用一个正定矩阵 Bk 来近似 Hessian 矩阵 Hk,近似矩阵只使用一阶梯度信息来更新,避免了巨大的计算量,是机器学习中主流的二阶优化算法。
- Levenberg-Marquardt算法:可以看作是高斯牛顿法(一种近似牛顿法)与阻尼策略的结合,专门用于非线性最小二乘问题。
应用场景:
- 工程计算:求解非线性方程,如流体力学、结构分析中的控制方程。
- 逻辑回归的参数优化(尽管通常用拟牛顿法如L-BFGS)。
- 神经网络中的二阶优化算法(如自然梯度、K-FAC)的思想源于牛顿法。
- 控制系统:设计最优控制器。
- 信号处理:最大似然估计等参数优化问题。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2025-09-28,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号