柔顺关节补偿的参数和工程步骤

一、悬空摆动
目标:确定每个关节的 MIT 参数 Kp 和 Kd,使关节在没有外部接触时能快速、平滑地跟踪目标位置,不产生振荡或过冲。
准备
- 关节处于空载状态(该关节之后的所有连杆都已安装,但末端不接触任何物体)。
- 驱动器已配置为 MIT 模式,Kp=0,Kd=0,τff=0初始。
- 上位机能以固定周期(如 2 ms)发送目标位置 qdes,并记录实际位置 qact
设置Kp
① 设定测试轨迹 使用一个小幅度、低频率的正弦摆动作为目标位置,这样既能激励动态响应,又不会触及机械限位,例如:
- 幅度:±5° 到 ±10°(0.1~0.2 rad)
- 频率:1~2 Hz
② 粗调 Kp
- 从很小的 Kp(如 10 Nm/rad)开始,运行摆动程序,观察实际位置曲线。
- 逐渐增大 Kp(每次增加 20%~50%),直到实际位置出现明显振荡或超调(即位置曲线在目标值上下反复波动,或反向冲过目标值再回来)。
- 记录此时临界振荡的 Kp,osc
③ 确定工作Kp 取 Kp=0.6×Kp,osc∼0.7×Kp,osc,此时通常响应较快且无振荡。
设置 Kd
取70%后已经不振荡了,本身没有超调,可以先设 Kd=0 运行,然后观察两个关键指标:
- 抗扰动能力:用手轻轻拍打该关节的连杆,看位置是否迅速恢复、有无余振,如果出现抖动或多次回摆,就增加 Kd
- 停止时的平稳性:摆动指令突然停止,观察关节是否立刻停稳,若在停止点附近出现小幅来回摆动,也需要 Kd。
从 0 开始,以 Kp×0.01为步长逐步增加,直到扰动后无余振、停止平稳。Kd 的物理效果就像粘稠的油,会让运动更柔顺,但过大会使响应变迟钝。最终标准是:阶跃响应无超调,扰动后2~3个周期内平稳。
如果追求极致简单,也可以设定 Kd=0,只要 Kp足够安全,工程上通常保留一定的 Kd 以增强鲁棒性。
最终目标
- 正弦跟踪最大位置误差 < 0.5°。
- 位置曲线平滑,无肉眼可见的锯齿或振荡。
- 用手敲击关节连杆,位置扰动在 0.2 秒内恢复且不振荡。
二、前馈力矩τ_ff
连杆质量、质心和摩擦参数全部用于计算前馈力矩 τff,它们让电机提前输出一个抵消自身重量和摩擦的力矩,这样 PD 控制器就只需要处理微小的动态误差,而不用扛着重力干活。
- 连杆质量 mi与质心 ci:结合当前关节角度,通过运动学计算出该连杆重力对每个关节产生的力矩,将其作为 τff 的一部分,可使机械臂在任意姿态下都能悬浮,不会因为重力而下垂。
- 摩擦参数 fc,fv:库仑摩擦和粘滞摩擦,用于预测并抵消关节运动时的摩擦阻力,使低速运动更平滑,避免粘滑现象。
不做这些补偿的风险:
- 机械臂在垂直方向运动时会产生较大的位置静差,甚至完全撑不住自身重量。
- 导纳力控贴合时,位置修正会带有额外的重力偏置,导致实际接触力不准。
三、重力与摩擦参数标定
1. 重力参数(连杆质量与质心)标定
原理:在不同姿态下,通过手动调节各关节 τff 使机械臂悬浮,记录下这些力矩值,然后反推出连杆的重力参数,本质是一次静态负载辨识。
- 准备:将整臂装好(含清洁模组),所有关节均设为 MIT 模式,但 Kp=0,Kd=0,只留 τff通道。
- 选取姿态:在机械臂工作空间内选择 6~8 个差别较大的姿态,要求各关节角度变化明显,尤其是俯仰关节 J5、J6。
- 手动悬浮:在每个姿态下,用手扶住末端连杆,然后从 J1 到 J6 依次调节每个关节的 τff值,直到该关节在这个姿态下刚好能静止悬浮(手松开后不下掉、不反弹)。记录下此时的关节角度 q 和对应的 τff 向量(6 维)。
- 数据拟合:根据机械臂的刚体静力学模型,关节重力矩向量 τg 可表示为各连杆质量 mi 和质心坐标 ci的线性函数,将 6~8 组数据作为样本,用最小二乘法即可辨识出这些惯性参数。这一步可以写成简单的 Python 脚本,调用
numpy.linalg.lstsq。 - 验证:用辨识出的参数在线计算重力前馈,让机械臂在多个新姿态下 Kp=0 悬浮,若无需手动调整即可静止,说明标定成功。
验收标准:
- 在任意姿态下,仅靠重力前馈(Kp=0)机械臂能静止悬浮,手动轻推后无重力性下垂。
- 或更简单的:在位置模式(Kp 正常)下运行,实际位置与目标位置的静差 < 0.1°。
2. 摩擦参数标定
原理:让单关节以不同恒定速度运动,由于无加速度和重力变化(其他关节锁死或补偿),电机力矩主要用于克服摩擦。记录速度-力矩关系,线性拟合得 fc,fv
- 隔离关节:将其他关节固定(或由重力补偿支撑),被测试关节可自由运动。
- 匀速运动:让该关节分别以一系列恒定速度(如 ±1°/s, ±5°/s, ±10°/s, ±20°/s)做正反转运动,记录整个行程中 τact 的平均值。
- 数据拟合:绘制速度-力矩散点图,用直线 τ=fc⋅sign(q˙)+fvq˙拟合,得到 fc,fv。
- 写入前馈:实时根据关节速度计算摩擦前馈,加入到 τffτff 中。
验收标准:
- 加入摩擦补偿后,关节在低速(<1°/s)运动时无粘滑跳动,力矩指令平稳。
- 来回换向时力矩过渡平滑,无突然的尖峰。
四、参数使用
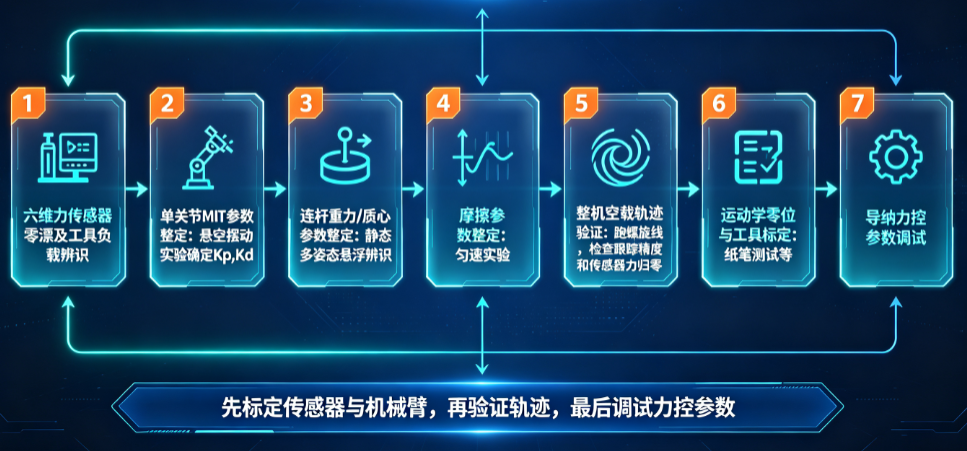
假设已经完成了以下标定(按极简流程,不一定全做,但知道怎么用):
每个周期 F = F_raw - F_bias控制循环(每 2ms):
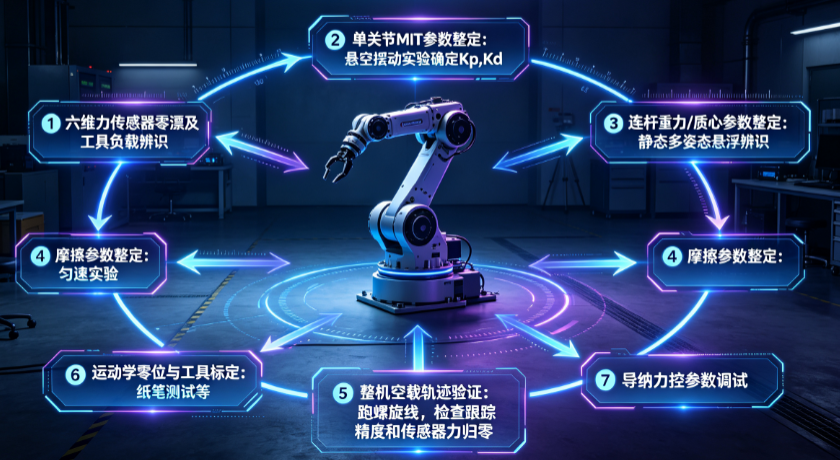
- 六维力传感器零漂及工具负载辨识(第1步)。
- 单关节 MIT 参数整定(悬空摆动实验确定 Kp,Kd)。
- 连杆重力/质心参数整定(静态多姿态悬浮辨识)。
- 摩擦参数整定(匀速实验)。
- 整机空载轨迹验证:跑螺旋线,检查跟踪精度和传感器力归零。
- 运动学零位与工具标定(纸笔测试等)。
- 导纳力控参数调试。
# 1. 读取实际关节位置并修正零位
q = read_joint_positions() - offset
dq = read_joint_velocities()
# 2. 正运动学,获取末端姿态
T_tool = forward_kinematics(q)
R = T_tool[:3,:3]
# 3. 力传感器补偿
F_raw, M_raw = read_ft_sensor()
F_contact = F_raw - F_bias - m * R.T @ [0,0,-9.81]
# 4. 导纳控制,计算末端修正量ΔX
# …(见之前伪代码)
# 5. 修正末端目标位姿,逆运动学得 q_des
q_des = ik(T_ref @ T_corr)
# 6. 计算关节前馈力矩
tau_ff = gravity_compensation(q) + friction_compensation(dq)
# 7. 发送 MIT 指令
for i in range(6):
    send_MIT_command(i, q_des[i], 0, Kp[i], Kd[i], tau_ff[i])
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-01,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号