机器人阻抗控制和导纳控制对比

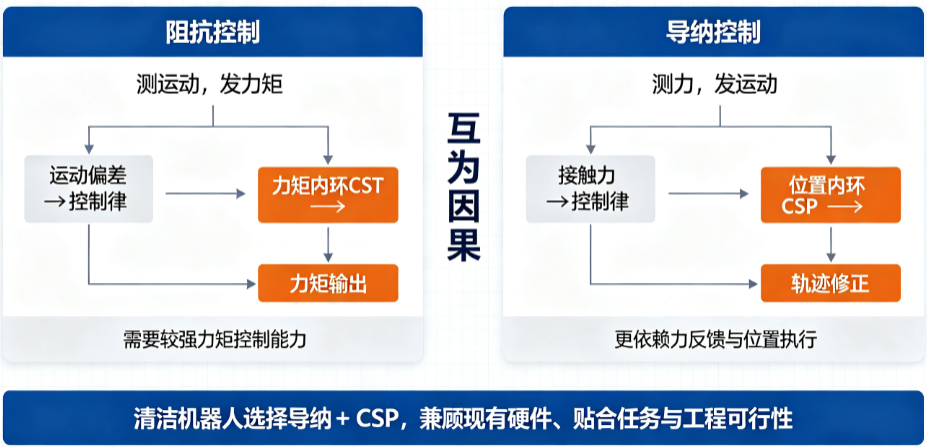
阻抗控制是测运动,发力矩,因此必须力矩内环(CST);导纳控制是测力,发运动,因此只需位置内环(CSP)。阻抗控制和导纳控制是实现机器人柔顺交互的两种镜像方法,在数学上互为因果,但在物理实现和硬件要求上截然不同。清洁机器人采用“导纳 + CSP”是基于现有硬件与任务需求的最优工程方案。
一、原理:因果关系互换
两者都让机器人末端表现出一个虚拟的弹簧-质量-阻尼系统的特性:
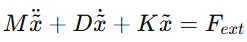
但实现路径完全相反。
阻抗控制 | 导纳控制 | |
|---|---|---|
因果方向 | 测量运动,产生力 | 测量力,产生运动 |
输入 | 实际位置/速度误差 x~,x~˙ | 实际接触力误差 Fext−Fdes |
输出 | 关节力矩指令 τ | 笛卡尔位置修正量 Δx |
核心方程 | τ=J(Kx+Dx˙)+τ | MΔx¨+DΔx˙=Ferr (K=0时) |
外环 | 位置/速度反馈(物理测量) | 力反馈(六维力传感器) |
内环 | 关节力矩环 | 关节位置环(或速度环) |
物理类比:
- 阻抗控制像是一个软弹簧:推它(给它位移),它用一个设定的力反推,机器人表现如一个机械阻抗。
- 导纳控制像是一个顺从的减震器:给它力,它按物理规律产生运动,机器人表现如一个机械导纳(阻抗的倒数)。
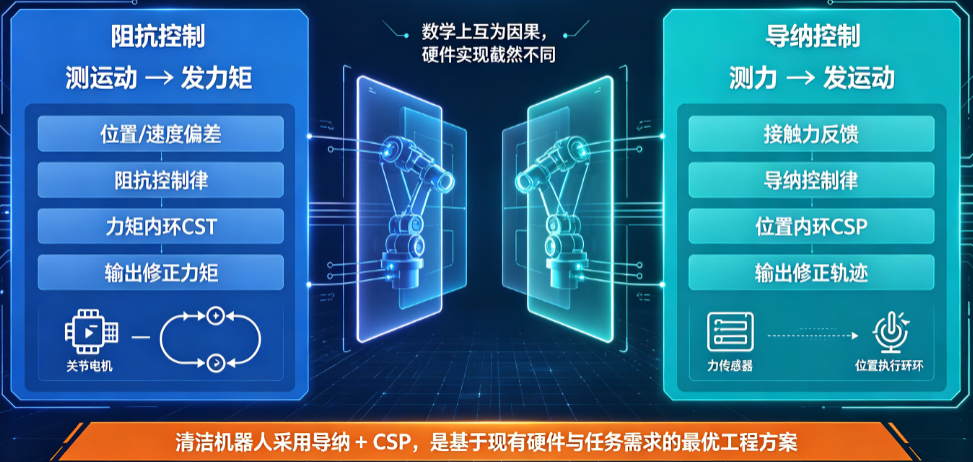
二、导纳用 CSP(位置),阻抗用 CST(力矩)
原因:控制输出的物理量不同,因此对底层硬件的接口要求不同。
1. 导纳控制(使用 CSP 位置模式)
- 输出:导纳控制器计算出的 Δx(位置修正量),是一个运动学量。
- 执行:该 Δx 被叠加到参考轨迹上,形成新的目标位置指令,发送给关节伺服驱动器。
- 驱动器需求:驱动器只需具备位置模式(CSP),接收目标位置指令并自行完成位置闭环即可,这是几乎所有工业伺服的标准功能。
- 为什么能柔顺:当机器人末端受到外力,力传感器测得力误差,导纳控制器产生远离力的位移,机器人主动避让,表现出柔顺性。这是一种主动软,需要位置环的高带宽来保证导纳动态。
2. 阻抗控制(使用 CST 力矩模式)
- 输出:阻抗控制器根据位置误差计算出所需的力/力矩指令 τ。
- 执行:该力矩指令直接发送给关节伺服驱动器,控制电机输出精确力矩。
- 驱动器需求:驱动器必须工作在力矩模式(CST)或电流模式,直接接收力矩指令,而不进行位置或速度闭环。这是因为阻抗控制期望机器人本身就是一个物理的弹簧-阻尼系统,力矩是输出的物理量。如果驱动器还在做位置闭环,就会和阻抗控制器“打架”——位置环试图纠正位置误差,破坏柔顺。
- 为什么需要力矩环:阻抗控制本质是通过控制力来间接控制运动。力指令必须被精确跟踪,因此内环必须是力矩环。如果使用位置模式,则无法直接施加指定的力,只能通过位置误差产生力,这与导纳控制无异。
3. 对比总结
导纳控制 | 阻抗控制 | |
|---|---|---|
外环控制器输出 | 位置增量 | 关节力矩 |
内环(驱动器) | 位置环(CSP) | 力矩环(CST) |
硬件要求 | 六维力传感器 + 位置接口伺服 | 关节力矩传感器或高精度电流环 + 力矩接口伺服 |
典型应用 | 工业机器人、刚性机械臂、清洁模组 | 协作机器人(如KUKA iiwa)、直接驱动机器人、四足机器人 |
稳定性 | 在刚性环境接触时,由于位置内环的高增益,可能不稳定,需大阻尼 | 与环境硬度无关,具有固有的物理稳定性,但需精确动力学补偿 |
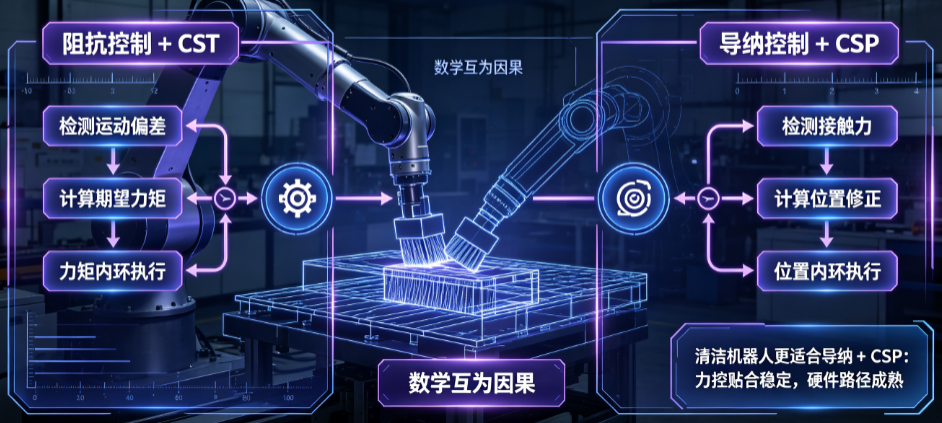
三、清洁机械臂(导纳 + CSP)
- 硬件现状:关节模组支持 CSP 位置模式,且末端安装了高精度六维力传感器,这符合导纳控制的要求。
- 任务特性:清洁需要恒力贴合,且釉面为刚性环境,导纳控制在刚性环境下的稳定性可以通过调节参数(大阻尼 D)保证,且采用了双俯仰冗余(J6 小惯量高频柔顺),弥补了位置内环的潜在刚硬。
- 工程可靠性:导纳 + 位置模式是工业应用中实现力控最成熟的方案,无需修改驱动器底层,调试简单,安全性高。
若切换到阻抗控制,需要:
- 所有关节换用力矩模式(CST),并要求关节具备高精度力矩反馈(或精确的电流-力矩模型)。
- 建立完整的机械臂动力学模型,实时补偿重力、摩擦、科氏力等,否则机器人连自重都撑不住。
- 这会大幅增加工程复杂度和成本,而清洁任务用导纳已能完美满足恒力贴合需求。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-06,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号