MIT模式与阻抗控制的关系

MIT模式与阻抗控制两者非常相似,但作用层级不同,MIT模式就是关节空间阻抗控制的一个特例/实现形式。
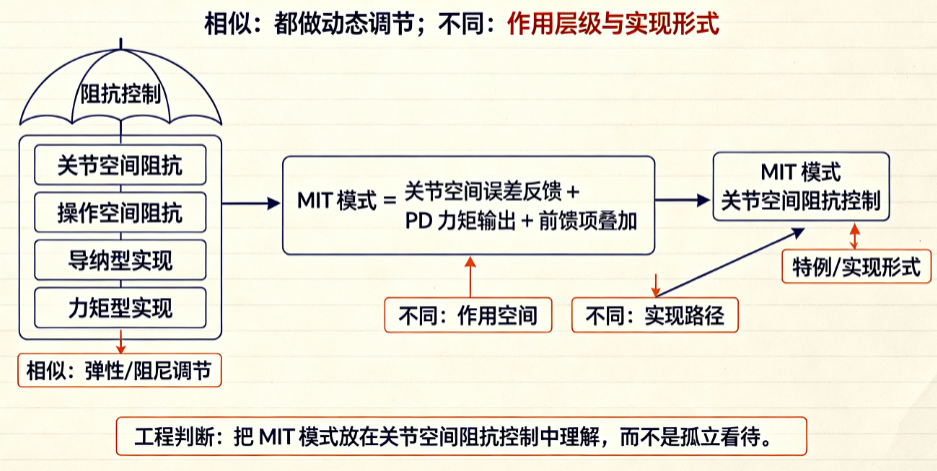
1. 定义
MIT模式 | 阻抗控制 | |
|---|---|---|
作用层级 | 关节级(驱动器内) | 可以是关节级,也可以是笛卡尔级 |
控制律 | 完全相同的 PD 结构 | |
本质 | 关节空间阻抗控制的一种实现方式 | 是一种控制范式,MIT模式是其具体执行形式 |
2. 数学一致性
阻抗控制的通用形式:
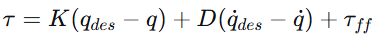
MIT模式的控制律:
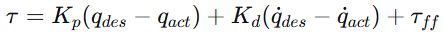
两者完全一致。区别只在于:
- MIT模式运行在驱动器内部,每个关节独立。
- 通用阻抗控制可以运行在笛卡尔空间,使用末端位姿误差和末端力,通过雅可比矩阵映射到多个关节。
3. 层次关系图
阻抗控制(广义概念)
├── 关节空间阻抗控制
│   └── MIT模式(驱动器内实现)
│   └── 上位机实现(CST模式+PD控制)
└── 笛卡尔空间阻抗控制
    └── 上位机实现(需关节力矩接口)
        └── 比导纳控制更难,需要力矩内环和精确动力学
4. 你们系统的完整关系
上位机(笛卡尔空间导纳控制)
  ↓ 输出 ΔX(位置修正)
逆运动学
  ↓ 输出 q_des
驱动器(关节空间MIT模式=关节阻抗控制)
  ↓ 输出 τ_cmd
电机
  ↓ 实际运动
环境关键理解:
- 导纳控制在上位机做,MIT模式(关节阻抗)在驱动器做。
- 两者是串联的柔顺层级,不冲突。
- 上位机导纳负责末端力→末端位移的外环。
- MIT模式负责关节位移→关节力矩的内环执行。
- 两个层级的柔顺性叠加,使得系统既能在末端精确控制力,又能在关节层面保留一定的被动柔顺性。
5. 工程实现
# 每个控制周期(2ms),对每个关节执行:

# 1. 获取实际状态
q_act = read_encoder()
dq_act = read_velocity()
ddq_des = get_desired_acceleration()  # 从轨迹规划器,可选

# 2. 计算τ_ff的三个分量(累加)
tau_gravity = interp_gravity_table(q_act)          # 查表/多项式
tau_friction = fc * tanh(dq_act/0.001) + fv * dq_act  # 平滑摩擦模型
tau_inertia = J_eff * ddq_des                       # 可选,低速时设0

tau_ff = tau_gravity + tau_friction + tau_inertia

# 3. 发送MIT指令
send_MIT(q_des, dq_des, Kp, Kd, tau_ff)
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-09-12,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号