机械臂参数化轨迹规划落地流程

通用参数化模板 + 在线粗估计 → 导纳精贴合的方案详细落地步骤,整个流程的核心在于用最少、最鲁棒的感知信息,快速确定轨迹模板的几个关键几何参数,然后生成连续路径,由力控完成最后的贴合修正。
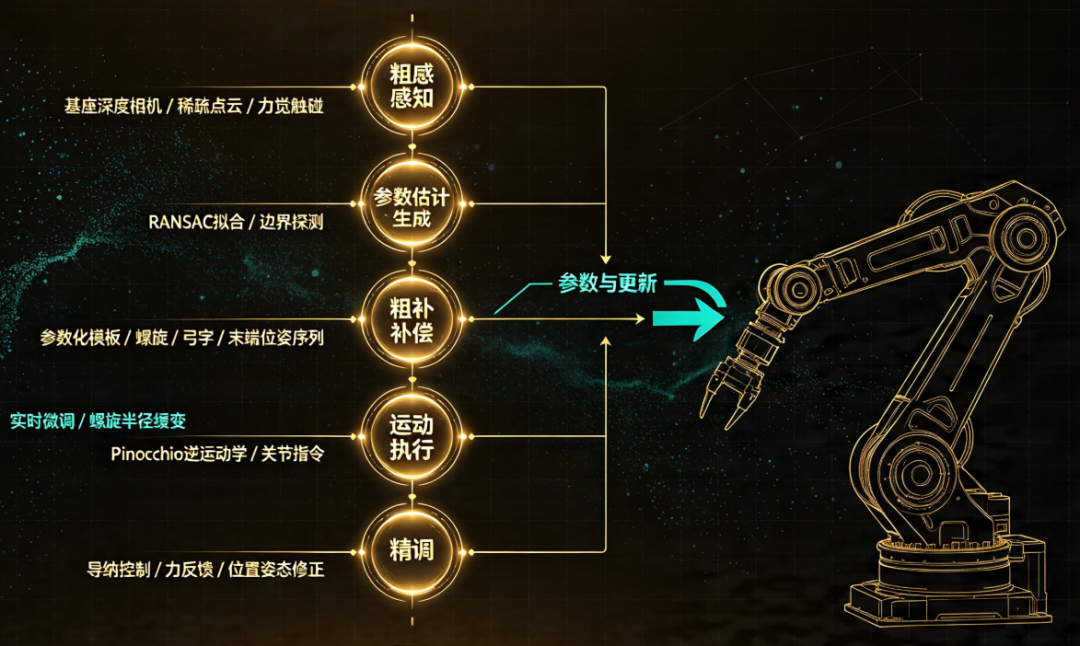
一、总体系统架构
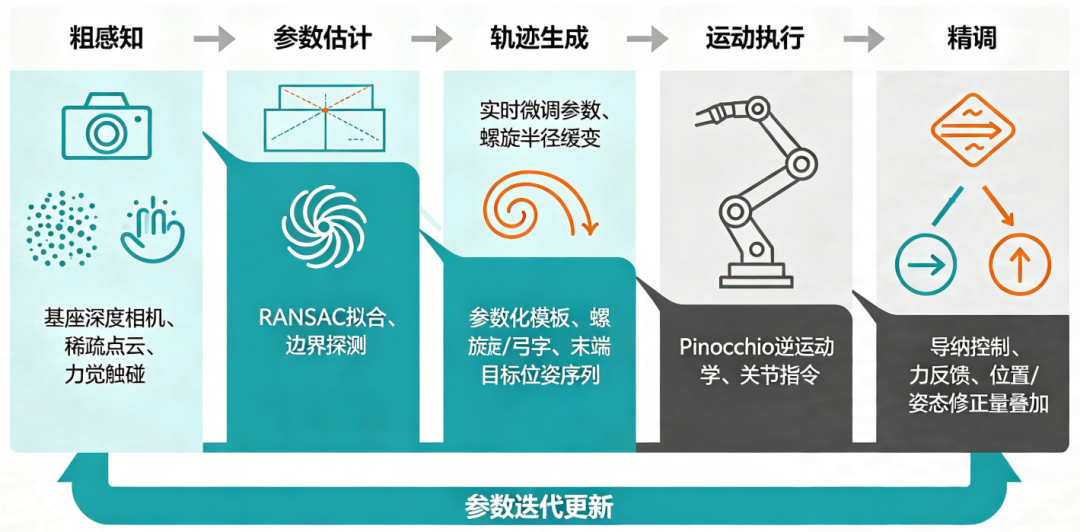
[粗感知] 基座深度相机(稀疏点云) / 力觉触碰
    ↓
[参数估计] RANSAC拟合 / 边界探测
    ↓
[轨迹生成] 参数化模板 (螺旋/弓字) → 末端目标位姿序列
    ↓
[粗补偿] 实时微调参数 (可选,如螺旋半径缓变)
    ↓
[运动执行] Pinocchio逆运动学 → 关节指令
    ↓
[精调] 导纳控制 (力反馈) → 位置/姿态修正量叠加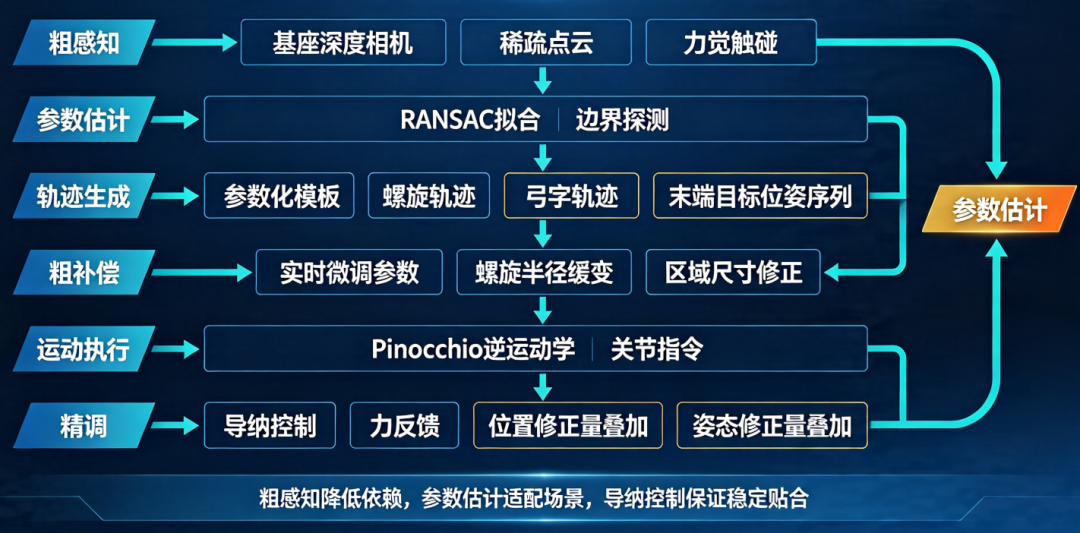
二、详细步骤
阶段1:系统标定(一次性,确保坐标统一)
- 基座相机外参标定:使用棋盘格或ArUco码,标定基座深度相机到机械臂基座坐标系的外参矩阵 T_cambase,至少 20 组不同姿态的标定板图像,重投影误差 < 1 pixel。
- 末端工具与力传感器标定:完成负载辨识(m,rcom,Isensor)与传感器零位校准,确保力信号纯净。
- 运动学参数微调:经过纸笔测试或探针测试,修正关键DH参数(主要是关节零位偏置),使绝对定位精度在任务容忍度内(~2mm)。
阶段2:模板定义与参数体系建立
为每一类清洁区域定义通用轨迹模板及其必需参数:
区域 | 模板类型 | 几何基元 | 所需参数 |
|---|---|---|---|
内壁 | 圆柱螺旋线 | 圆柱面 | 中心轴线(基点 P0,方向向量 a)、螺旋半径 R、起始高度 zmin、终止高度 zmax、螺距 Δz(由刷头宽度决定)、旋转方向 |
座圈 | 平面弓字形 | 平面 | 平面方程(法向 n,一点 P)、二维扫描边界(多边形顶点或 min/max 坐标)、扫描方向、行距 |
外壁 | 竖直弓字形 | 可展曲面 | 水平截面轮廓(极坐标或点列)、高度范围 [hmin,hmax]、行距 |
面板 | 矩形区域弓字形 | 平面 | 面板位置与姿态(Tpanelbase)、宽度 W、高度 H、扫描方向、安全避让区域(按键区) |
模板实现:在代码中为每种模板编写一个函数,输入上述参数,输出末端位姿(4×4 矩阵)的列表,比如内壁螺旋线生成伪逻辑:
for z in z_min .. z_max step delta_z:
    for theta in 0 .. N*2*pi:
        x = R * cos(theta)
        y = R * sin(theta)
        p = P0 + x * u + y * v + z * a   // u,v是垂直轴a的基向量
        工具Z轴 = - (p - proj_axis(p))的单位向量 (指向中心轴)
        工具X轴 = 切向 (运动方向)
        生成 T_base_tool = [R_tool | p]
阶段3:在线粗估计(参数获取)
方案A:基座深度相机一次粗扫(速度快)
- 拍摄稀疏点云:移动底盘锁死后,基座深度相机拍摄 2~3 帧(可稍改变相机角度或使用不同曝光),合成为一个稀疏的全局点云(仅需几百~几千个点,滤除远处和离群点)。点云可能存在大量空洞和噪声,但主体结构(圆柱状内壁、平面座圈)的统计信息足够鲁棒。
- 内壁参数估计(RANSAC 圆柱拟合):使用 PCL的 RANSAC 圆柱模型拟合,设置距离阈值(如 20mm),获得圆柱轴线、半径。若由于点云缺失拟合失败,可降级为触觉中心探测,根据拟合的轴线方向,界定高度范围,沿轴线方向,计算点云中圆柱内点的最小/最大坐标,扩展一定余量。
- 座圈参数估计:从点云中分割出顶面(通过高度阈值或平面分割),提取其轮廓多边形。或者,直接用 RGB 图像进行座圈分割(颜色对比明显),再映射到 3D 得到平面方程和边界。
- 外壁参数估计:提取下半部点云的水平截面(多个高度切片),对每个切片拟合圆形或直接保留轮廓点,作为外壁轮廓,或者,将外壁近似为圆柱/圆锥的延伸,直接用内壁拟合的轴线向外偏移一个经验值。
方案B:触觉边界探测(无视觉或视觉失效时使用)
- 内壁探测:将工具移入大致中心,开启力控模式(Fdes=0.5N),在几个固定高度,沿径向向外缓慢移动,直到接触力消失(记录为边缘点),收集到 4~8 个边缘点后,拟合圆柱(中心、半径),探测高度范围由升降轴运动行程确定。
- 座圈探测:力控模式下,让工具在座圈上方水平移动,轻触座圈表面,通过多点触碰确定平面方程和边界。
阶段4:轨迹生成与执行
- 调用对应模板生成器,输入估计参数,得到完整的末端位姿序列(通常包含数千个路径点)。
- 对于内壁螺旋,可让半径 R 略小于估计半径(如 95%),这样工具在导纳控制下会被自然压向釉面,避免初始贴合过紧。
- 将位姿序列输入 Pinocchio 逆运动学求解,得到关节角序列。若存在冗余,使用零空间优化保持 J6 居中。
- 运动执行时,切向沿路径点以恒速推进(通过插值器平滑速度),法向由导纳控制器独立处理。导纳输出为末端位置/姿态修正量(主要是沿工具 Z 轴的进深和微小的姿态调整)。
- 建议实现一个“路径-力控”混合器:
- 路径规划器输出参考位姿 X_ref和参考速度 X˙_ref。
- 导纳控制器根据力误差计算位姿修正 ΔX_adm。
- 最终指令位姿 X_cmd=X_ref⊕ΔX_adm,速度指令同样叠加。
阶段5:实时粗补偿(可选,提升适应性)
清洁过程中,可利用导纳修正量的历史平均值来缓慢调整轨迹参数,使参考轨迹更贴近实际曲面,减少导纳负担。
- 螺旋半径在线更新:统计过去几圈导纳输出的平均径向修正量 Δr,逐渐调整模板半径 R→R+γΔr(γ 很小,如 0.1)。
- 轴线微调:若导纳的侧向力分量一直非零,可缓慢旋转工具姿态或平移中心轴线。
这种粗补偿是低频的(数秒一次),不会影响导纳内环的稳定性。
三、注意事项
- 传感器局限与冗余:釉面反射、水雾可能导致深度相机点云极度稀疏,RANSAC 拟合时需设置合适的迭代次数和距离阈值。若连续几帧拟合失败,应自动降级为触觉探测模式。触觉探测速度较慢,可作为备份,在视觉失效时激活,保证任务不中断。
- 过渡区域的轨迹拼接:内壁与座圈、内壁与排污口的交界处,单一模板可能不适用,可设置重叠区,或者用一个过渡段轨迹(如逐渐改变法向)来连接,力控会在过渡段自动适应。
- 力控带宽与模板速度匹配:模板的切向速度不能超过导纳控制器的有效带宽。例如,若导纳带宽约 10 Hz,曲面空间频率高(小曲率半径),需降低移动速度,防止脱力。可在生成轨迹时,根据估计的曲率自适应调整速度点密度,或在执行时动态调速。
- 安全边界与限位:所有估计参数必须经过物理限位检查(如螺旋半径不能小于最小口径,也不能大于机械臂工作空间),若估计值超限,则钳制到安全值并发出提示,轨迹执行前,用正运动学检查所有路径点是否可达且无碰撞(可利用基座相机点云做粗略碰撞检测)。
- 误差分配与调试策略:先调视觉粗估,让参考轨迹大致居中,偏差在 1~2 cm 内;再加导纳,观察力波动,若力误差频繁超过 ±1N,说明粗估偏差过大或速度过快,需改进参数估计或降速;最后启用半径自适应更新,长期运行平稳。
- 多区域连续清洁时的重定位:从一个区域切换到另一区域(如内壁→座圈),机械臂需退出并重新定位。可用基座相机再次检测座圈平面,更新参数,或利用已知的模型和机械臂里程计做粗对齐,再用力觉探测修正。
按照以上步骤,可以在不依赖精确点云或CAD模型的前提下,快速落地一套高度泛化的清洁轨迹规划系统,且易于扩展至其他类似卫浴清洁场景。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-18,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号