机器人弓字形模板的清洁轨迹

外壁和操作面板的几何特征与内壁迥异,因此在轨迹规划上需要采用不同的策略。除了螺旋轨迹外,还有多种覆盖方案可以互为补充,形成一个完整的清洁轨迹库。
一、外壁清洁轨迹
1. 外壁特征分析
- 几何形状:外壁通常为向外凸的连续曲面,曲率相对内壁更平缓,但下部可能存在内收造型。
- 清洁要求:主要擦拭灰尘和表面污渍,对贴合精度要求不如内壁高,但需要覆盖整个可见表面。
- 传感器约束:反射/盲区依然存在,但外壁通常光照较好,基座相机较易获得轮廓。
2. 轨迹方案:垂直往复弓字形 + 力控随动
核心思路:将外壁近似为一个可展开的曲面,在其上生成连续的来回扫描路径,利用力控保持轻微接触。
- 边界获取:利用基座深度相机获取外壁的大致轮廓(即使点云稀疏,也可提取边缘),或利用示教/遥控拖动机器人沿外壁走一圈,记录边界点。
- 路径生成:将外壁投影到一个近似拟合的圆柱面或自由曲面(可通过几个特征点拟合)。在投影面上生成竖直方向的往复轨迹(弓字形),从一侧边缘开始,沿竖直方向自上而下(或自下而上)扫描到底,再水平移动一个刷头宽度,反向扫描。水平步长 = 刷头覆盖宽度的 80%,确保重叠。
- 贴合控制:法向力设置为较小的值(如 1-2N),仅用于保证刷头接触而不损伤表面,由于外壁曲率变化较缓,可主要靠 J5 大俯仰和 SCARA 大臂的运动,J6 做微调。在拐角或边缘处,力控可自动顺应外形,无需精确的几何模型。
二、操作面板的清洁轨迹设计
1. 面板特征分析
- 位置:通常在侧面或顶部,为独立的平面或微曲面板,包含按键、旋钮、显示屏。
- 挑战:需避免误触按键;按键周围缝隙易积灰;表面可能是亮面易留水渍。
- 清洁要求:轻柔擦拭,压力均匀,路径规划要避开凸起按键或沿着缝隙清洁。
2. 轨迹方案:平面弓字形 + 按键避让
核心思路:将面板视为二维平面区域,生成精细的弓字形轨迹,并结合视觉识别按键位置进行局部避让或精细清洁。
- 面板定位与识别:用末端相机(近距离)正对面板拍摄,通过目标检测或模板匹配识别面板边界和按键位置。即使有轻微反射,用偏振片或红外光可改善。
- 生成清洁路径:路径规划时,在按键周围设置虚拟禁区,刷头不直接按压按键。刷头减小压力(如0.5N),沿按键四周的缝隙方向走轮廓轨迹,专门清洁沟槽。在面板平面内生成往复弓字形路径,扫描方向沿面板长边,步长 = 刷头宽度×80%。对于大面积空白区域,直接覆盖;对于按键区域,可采用两种策略位置或力控:
- 力控设置:法向力设置极低(0.5~1N),超细纤维布或海绵头不会损伤面板也不会误触发按键,对于显示屏,可能只需干擦,力控可为零(仅接触无压力)。
- 轨迹执行:面板是刚性的,贴合控制可以退化为纯位置控制加力限,即沿预定路径运动,同时监控力不超过阈值。
三、其他轨迹
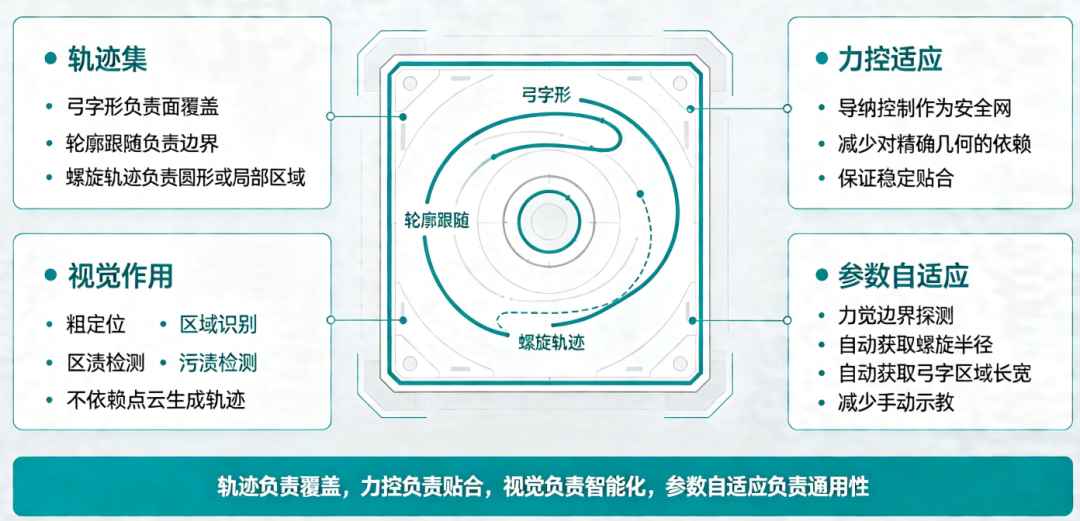
除了螺旋轨迹,还有以下实用性强的通用清洁轨迹,可灵活组合:
1. 弓字形/往复扫描
- 适用面:近似平面的区域(座圈、面板、部分外壁)。
- 优点:简单,全覆盖,加减速少,适合大面积。
- 变种:自适应弓字形——根据区域宽度调整扫描方向,避免过多掉头。
2. 轮廓跟随
- 适用面:边缘、接缝、轮廓线(如座圈与内壁交界、面板边框)。
- 实现:力控模式下,将工具侧边轻贴住边缘,然后沿边缘方向移动,利用力反馈保持侧向接触,类似描边。
- 用途:清理沟槽、缝隙处的顽固污渍。
3. 点清洁/局部加强
- 适用面:视觉检测到的局部污渍点。
- 实现:在污渍位置驻留,小范围振动或旋转刷头,增加清洁时间,力可略加大。
- 触发:由末端相机洁净度评估结果驱动。
4. 分形/空间填充曲线(如希尔伯特曲线)
- 适用面:任意形状闭合区域的全覆盖,如外壁展开后的不规则形状。
- 优点:对任意边界适应性强,路径连续平滑。
- 缺点:计算较复杂,对运动控制要求高,易频繁加减速。
- 建议:可作为高级选项,在计算资源充足时使用,一般场景用弓字形即可。
5. 基于先验模型的模板匹配覆盖
- 适用面:有一定型号变化,但可以建立面片模板库。
- 实现:将表面分割为多个标准面片(内壁圆柱面、座圈平面、外壁圆锥面等),对每个面片应用预定义路径(如圆柱面用螺旋,平面用弓字),再拼接。
- 定位:通过基座相机识别型号,加载对应模板,再根据当前位姿微调。
6. 力觉引导的自适应边界扫描
- 适用面:几何完全未知的表面,无视觉信息。
- 实现:类似盲人摸象,机械臂在力控模式下,从一个点开始,往一个方向移动,直到接触力消失(边缘),然后回退并横向偏移,再往反方向移动。如此反复,可自动覆盖整个未知曲面。这种策略完全不需要视觉和模型,但速度较慢。
四、完整轨迹
根据已有的硬件和架构,构建一个轨迹模式库,由任务规划器根据区域类型调用:
区域类型 | 首选轨迹 | 控制模式 | 力控参数 | 传感器利用 |
|---|---|---|---|---|
内壁 | 参数化螺旋(自适应半径) | 导纳恒力贴合 | 3N,K=0 | 力觉为主,基座相机提供轴线,末端相机前馈法向 |
座圈 | 弓字形(沿座圈轮廓) | 导纳恒力 | 2N | 基座相机分割区域,力控保持贴合 |
外壁 | 竖直弓字形 | 导纳低力随动 | 1.5N | 基座相机获取轮廓,力控适应曲面 |
操作面板 | 平面弓字形+轮廓避让 | 位置+力限 | 0.5N | 末端相机识别按键,精细路径规划 |
排污口/凹坑 | 螺旋(小半径)+ 轮廓跟随 | 导纳恒力 | 3.5N | 力觉探测边界,末端相机评估 |
边缘/接缝 | 轮廓跟随 | 导纳侧向力控 | 侧向力1N | 力觉保持侧贴 |
局部污渍 | 点清洁 | 定时驻留/振动 | 3~4N | 末端相机检测触发 |
五、注意事项
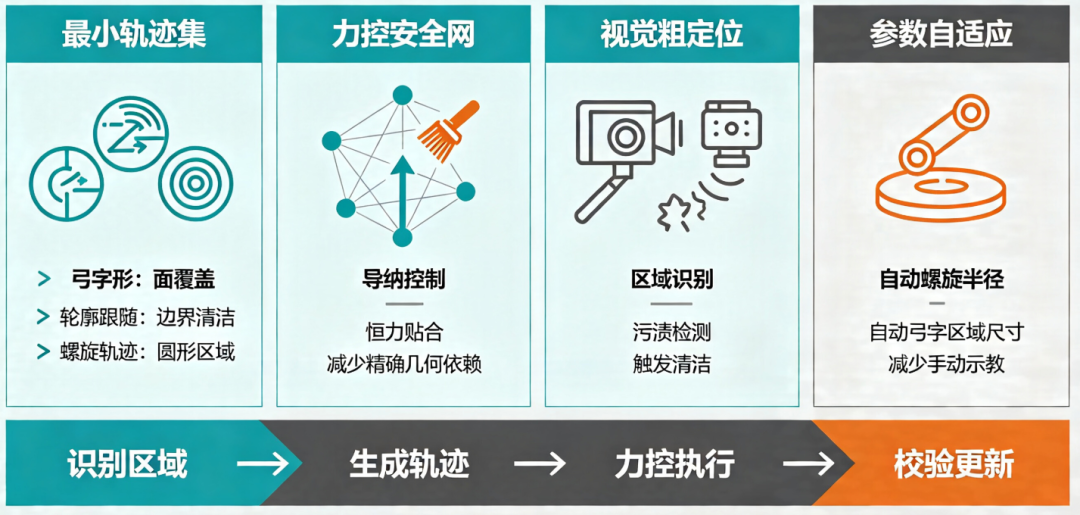
- 优先实现弓字形和轮廓跟随,它们与螺旋轨迹一起,构成覆盖 95% 场景的最小轨迹集。
- 利用力控适应,减少对精确几何的依赖。对于所有轨迹,导纳控制都是最后的安全网和贴合保证。
- 视觉用于粗定位和触发:不依赖点云做轨迹,但用 RGB 或稀疏深度来做区域识别和污渍检测,提升智能化。
- 参数自适应:通过力觉边界探测自动获取螺旋半径、弓字区域长宽等,避免手动示教,提高通用性。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-24,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号