电机Kp参数合理性判断

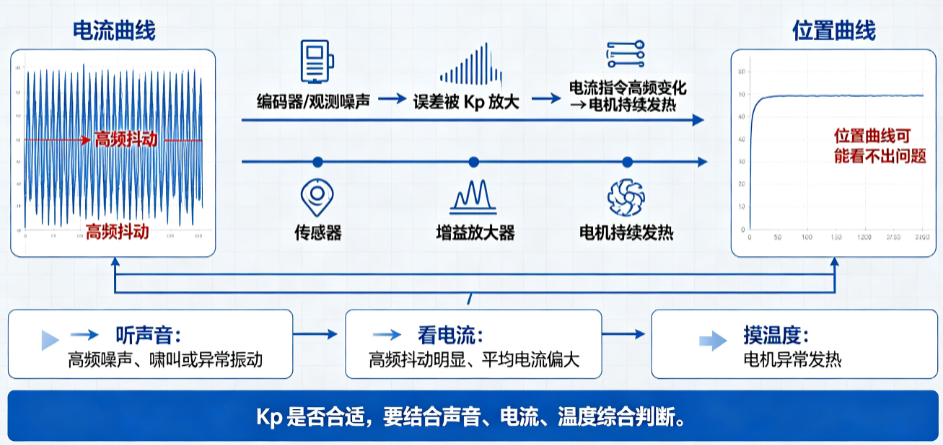
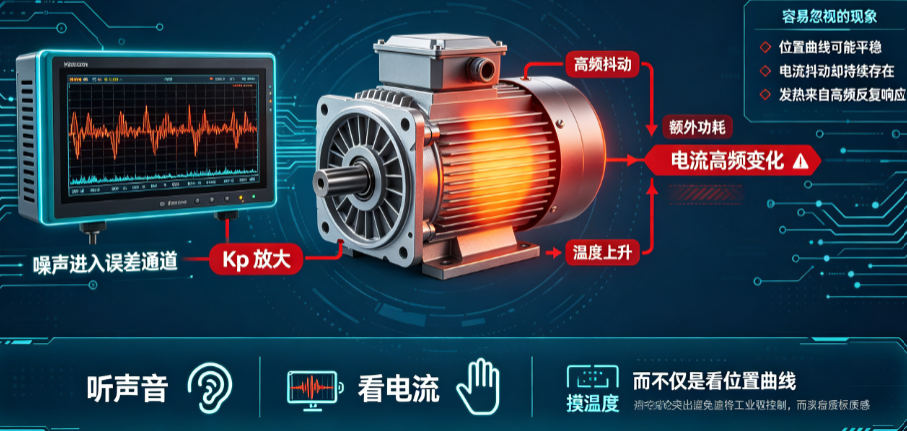
Kp 过大产生大电流的原因中,噪声放大是最常见但也最容易被忽视的,它不表现为振荡,而是表现为电流的高频抖动和电机发热。判断 Kp 是否合适的最实用方法是听声音、看电流、摸温度,而不仅是看位置曲线。
一、Kp 大导致大电流
机理1:噪声放大(最重要,常被忽略)
编码器反馈信号中始终存在微小噪声(量化误差、电气干扰、机械微振),当 Kp 很大时:
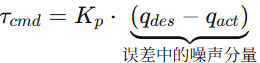
即使位置误差只有 0.005°(编码器噪声级别),若 Kp = 500 Nm/rad,输出的扭矩指令就是:
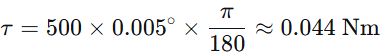
这个噪声力矩是交变的(正负快速翻转),频率高,驱动电机绕组产生高频交变电流,表现为:
- 电机发出高频滋滋声或嗡鸣声
- 电机外壳温热(不是重载发热,是高频开关损耗+铜损)
- 电流表显示高频抖动,平均电流不大但峰峰值大
这不是振荡,而是噪声被高增益放大后的电子抖动。
机理2:对抗重力/扰动的过度反应
当连杆受到一个微小扰动(如重心轻微偏移),产生了一个微小位置偏差 Δq。Kp 越大,为消除这个偏差电机输出的电流越大,如果 Kp 很高,哪怕偏差只有 0.01°,电机也会全力冲刺,导致电流瞬间飙升。这不是振荡,而是用力过猛。
机理3:振荡导致的大电流
当 Kp 高而 Kd 不足(欠阻尼),位置会在目标附近来回摆动,每次摆动都伴随着电流的正负交替,电流有效值显著增大,这是振荡导致的发热。
三者的区别:
现象 | 电流特征 | 是否振荡 |
|---|---|---|
噪声放大 | 高频交变,频率接近编码器/总线频率 | 位置不振荡,但电流抖 |
过度反应 | 短暂脉冲,扰动后很快消失 | 不振荡 |
真振荡 | 正弦波形式,频率低(几Hz~几十Hz) | 位置可见振荡 |
二、如何判断 Kp 是否过大
指标1:听声音(最直观)
声音 | 判断 |
|---|---|
几乎无声,只有轻微的电流声 | Kp 合适 |
明显的滋滋声或高频嘶嘶声 | Kp 偏大(噪声放大) |
有节奏的嗡嗡声伴随连杆轻微抖动 | 严重欠阻尼,Kp 过大或 Kd 不足 |
指标2:看电流反馈
在静止悬浮状态下(无接触、无指令变化),观察驱动器的实际力矩/电流:
电流表现 | 判断 |
|---|---|
平稳,只有很小幅度的随机波动(<5%额定) | Kp 合适 |
电流呈高频锯齿状或抖动,峰值大 | Kp 偏大(噪声放大) |
电流呈低频正弦波动,伴随位置摆动 | 欠阻尼振荡,Kp 过大 |
指标3:看位置误差与电流的关系
这是一个非常有效的定量方法:
在静止时,位置误差 Δq应该很小(<0.01°)。如果 Δq已经很小,但电流仍然很大且剧烈波动,说明 Kp 把小误差放大成了大电流。
判断公式:
如果
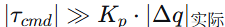
说明电流主要来自噪声,Kp 过大。
指标4:阶跃响应测试
响应特征 | 判断 |
|---|---|
无超调,0.2~0.5s 内平稳到达 | Kp 合适 |
有超调但 <10%,很快平稳 | Kp 略大,可接受 |
明显超调(>20%)或多次来回摆动 | Kp 过大,或 Kd 不足 |
响应极慢(>1s 才到) | Kp 过小 |
指标5:手触试探
用手轻轻拨动连杆:
触感 | 判断 |
|---|---|
像推一根结实的弹簧,有阻力但平滑回位 | Kp 合适 |
感觉硬邦邦,几乎推不动,且手指感到高频微颤 | Kp 过大 |
感觉软绵绵,容易推动且回位慢 | Kp 过小 |
指标6:温升
工况 | 温度表现 | 判断 |
|---|---|---|
空载静止 10 分钟 | 电机外壳接近室温(<35°C) | Kp 正常 |
空载静止 10 分钟 | 电机外壳明显温(>45°C) | Kp 过大(噪声放大导致铜损) |
带载运动后 | 发热但不过热(<60°C) | 正常 |
带载运动后 | 烫手(>70°C) | Kp 过大或任务过重 |
三、Kp 数值判断
综合以上判断,Kp 恰当的标志是:
1. 空载悬浮测试(关键标准)
- 让关节在水平姿态(重力矩最大)下悬浮。
- 实际位置与目标位置的静差 < 0.05°。
- 电流平稳,没有高频抖动。
- 手轻推连杆,回位平滑、无余振。
- 电机几乎无声,外壳不热。
2. 阶跃响应测试
- 阶跃 5° 的响应时间在 0.2~0.5s 内达到 95%。
- 无超调(或超调 <5% 且一次回位)。
- 到位后电流立即回落到重力补偿所需的正常值。
3. 最大负载下不掉落
- 在机械臂完全伸展、J5 处于最恶劣姿态(水平)时,仅靠 τff+ PD 能稳定悬浮。
- 位置误差不超过 0.1°,且不持续增大。
4. 全轨迹运行
- 跑清洁轨迹时,关节实际位置与目标位置误差 < 0.2°。
- 关节电流曲线平滑,无明显的锯齿或尖峰。
- 声音安静,无异常嗡鸣。
四、实操整定
先听声音:有滋滋声 → Kp 降
再看电流:静止时抖 → Kp 降
三看响应:有超调 → Kd 增 或 Kp 降
四摸温度:空载热 → Kp 降
五验跟踪:误差大 → Kp 升(在无噪声的前提下)
工程经验:Kp 的恰当值通常比你手测的刚好不振荡值再低 20%~30%,因为这个安全余量能保证在不同负载、不同温度、不同磨损情况下,系统都不会进入振荡区。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-09-09,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号