电机摩擦系数的线性拟合(库仑和粘滞)

一、摩擦力的直线拟合
当关节以不同恒定速度 q˙运动,并记录对应速度下驱动器输出的平均力矩 τ后,会在速度-力矩平面上得到一组数据点。
以关节正转(q˙>0)的数据为例,拟合一条直线:
τ=fv⋅q˙+fc其中:
拟合结果 | 几何含义 | 物理含义 |
|---|---|---|
fc | 直线与纵轴(力矩轴)的截距 | 库仑摩擦系数:速度为零时仍存在的恒定阻力矩 |
fv | 直线的斜率 | 粘滞摩擦系数:阻力矩随速度增长的速率 |
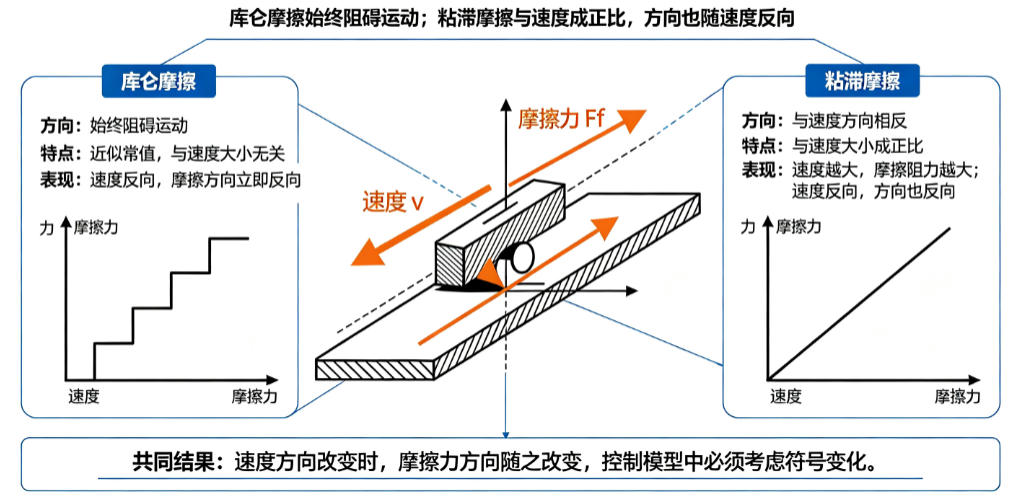
关键点:反转时(q˙<0),拟合出的直线截距符号会翻转(−fc),斜率不变(fv),这是因为库仑摩擦始终阻碍运动,方向随速度方向改变;而粘滞摩擦与速度成正比,方向也随速度反向。
画出来的图像:
力矩 τ (Nm)
   ↑
   │        正转方向
   │       /
   │      /  (斜率 = f_v)
   │     /
   │----/----→ 速度 q̇ (rad/s)
   │   /|
   │  / |
   │ /  | ← 截距 = f_c(正转时)
   │/
注意反转方向在横轴负半轴,截距为 −fc,所以完整图像是两条关于原点对称的直线。
二、库仑摩擦
1. 原理
库仑摩擦是干摩擦的经典模型,它的核心特征是:摩擦力的大小是恒定的,与速度大小无关,方向始终与运动方向相反。
物理来源:两个接触表面之间的微凸体咬合和表面粘附,只要有相对运动趋势,这些微小凹凸就会相互卡住,产生一个基本恒定的阻力。
2. 数学表达
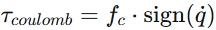
其中 sign(q˙)是符号函数:
- q˙>0:τ=+fc(阻力,阻碍正转)
- q˙<0:τ=−fc(阻力,阻碍反转)
- q˙=0:这是静摩擦区,比库仑摩擦略大(但工程上常简化为相等)
3. 在机械臂中的来源:减速器内部齿轮啮合、轴承滚珠与滚道、同步带与带轮、密封圈等
4. 影响
- 低速爬行(粘滑运动):当速度很慢时,库仑摩擦的恒定阻力+突然释放特性会导致运动不平稳,表现为一顿一顿地走。
- 换向死区:当速度从正变负通过零点时,摩擦力方向突变,产生一个力矩跳变,导致位置跟踪在换向处出现小的停滞。
- 位置静差:在 PD 控制(MIT模式)中,库仑摩擦需要额外的力矩才能克服,而 PD 控制器只有在有位置误差时才出力。所以在目标位置附近,误差太小不足以产生超过库仑摩擦的力矩,关节就永远停在一个微小偏差点上。
三、粘滞摩擦是什么
1. 原理
粘滞摩擦源于润滑剂的粘性阻力,当两个表面之间存在润滑油或润滑脂,并以一定速度相对运动时,油膜被剪切,产生阻力,这个阻力与相对速度成正比。
2. 数学表达
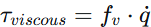
- fv 越大,速度越高时阻力越大。
- 在低速时,粘滞摩擦几乎为零;在高速时,它成为主导阻力。
3. 影响
- 提供天然阻尼:粘滞摩擦对系统有稳定作用,像 Kd 一样吸收能量,减少振荡,这就是为什么无润滑的机构更容易抖动。
- 高速发热:粘滞阻力与速度成正比,高速时产生热量,降低效率。
- 速度跟踪误差:在速度模式(PV)下,如果不补偿粘滞摩擦,实际速度会低于目标速度(因为阻力吃掉了部分力矩)。
四、区别对比
维度 | 库仑摩擦 | 粘滞摩擦 |
|---|---|---|
与速度的关系 | 无关(恒定大小) | 成正比 |
速度为零时 | 存在(静摩擦) | 为零 |
方向 | 只随运动方向改变,大小不变 | 随速度方向和大小同时改变 |
在速度-力矩图中的表现 | 截距 | 斜率 |
对系统的稳定性 | 可能引起爬行、极限环 | 提供阻尼,有益于稳定 |
补偿的复杂度 | 需处理 sign(q˙) 的不连续性 | 简单,线性项直接加入 |
在低速时的表现 | 主导 | 可忽略 |
五、直线拟合(一种工程近似)
实际摩擦特性远比 fc+fvq˙复杂:
- 静摩擦大于动摩擦:启动瞬间需要更大的力矩,运动起来后摩擦减小。
- Stribeck效应:在极低速度(0~1°/s)时,摩擦力随速度增加而下降,然后在某速度后随速度上升。
- 温度依赖:润滑剂粘度随温度变化,摩擦系数随之漂移。
完整的摩擦模型:
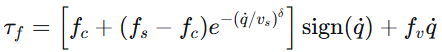
其中 fs是静摩擦,vs 是Stribeck速度,δ 是经验参数。
你的清洁任务中用直线拟合就够了:
- 清洁运动速度低但不经过零速(除启停外),静摩擦影响短暂。
- 导纳控制器和外环力反馈能容忍残余的摩擦误差。
- 直线模型只需要两个参数,整定快。
六、补偿到 τ_ff
MIT 模式的 τff 中加入摩擦补偿的意义:
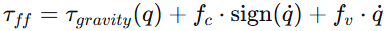
- 消除换向停滞:当关节速度从正变负时,sign(q˙)翻转,补偿力提前反向,关节不再在零点附近卡住。
- 低速运动平滑:库仑摩擦被前馈抵消,低速时不再有爬行。
- 减小 PD 静差:PD 控制器不需要为克服摩擦而保持恒定误差,位置精度提高。
- 降低电机负担:摩擦阻力由前馈直接抵消,PD 只需处理动态误差。
注意点:
sign(0)处理:在速度为零时,符号函数会产生跳变。工程上用平滑函数替代:
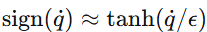
其中 ϵ 是一个小速度阈值(如 0.001 rad/s),避免零速时力矩跳变。
- 低速过零时,tanh 近似会让摩擦补偿在零速附近平滑过渡,避免抖动。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-09-10,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号